Physique 2
Mines-PontsPSI2026
Rédigé par IA, non vérifié
Signaler une erreur# Mines-Ponts PSI — Physique 2 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 4 h, calculatrice interdite. Applications numériques à un chiffre significatif avec $\varepsilon_0\approx9\times10^{-12}$ F·m⁻¹, $\mu_0\approx10^{-6}$ H·m⁻¹, $c\approx3\times10^{8}$ m·s⁻¹.
## I — Moteur électrostatique à capacité variable
### Question 1
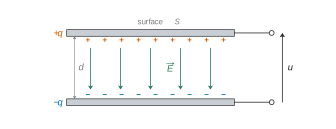
La flèche de $u$ pointe vers l'armature $+q$ (potentiel le plus élevé) ; $\vec E$, uniforme, va de $+q$ vers $-q$ et est nul à l'extérieur (effets de bord négligés car $d\ll\sqrt S$).
### Question 2
**Définition.** Les deux armatures sont en influence totale : la charge $q$ de l'armature vers laquelle pointe $u$ est proportionnelle à $u$. La capacité est le coefficient de proportionnalité, positif, qui ne dépend que de la géométrie et du milieu :
$$\boxed{C=\frac{q}{u}}$$
**Champ.** Comme $d\ll\sqrt S$, chaque armature est assimilée à un plan infini uniformément chargé, de densités $\sigma=q/S$ et $-\sigma$. Pour un plan infini de densité $\sigma$ : tout plan contenant la normale $\vec n$ est plan de symétrie, donc $\vec E=E(z)\vec n$ ; l'invariance par translation parallèle au plan donne la dépendance en $z$ seule ; le plan chargé est plan de symétrie, donc $E(-z)=-E(z)$. Le théorème de Gauss sur un cylindre d'axe $\vec n$, de section $\Sigma$, symétrique par rapport au plan, donne $2E\Sigma=\sigma\Sigma/\varepsilon_0$, soit $\vec E=\dfrac{\sigma}{2\varepsilon_0}\vec n_{\text{sortant}}$.
Par superposition des deux plans : à l'extérieur les deux contributions sont opposées et s'annulent ; entre les armatures elles sont toutes deux dirigées de $+q$ vers $-q$ et s'ajoutent :
$$\boxed{\vec E=\frac{\sigma}{\varepsilon_0}\,\vec u_{+\to-}=\frac{q}{\varepsilon_0S}\,\vec u_{+\to-}}$$
**Capacité.** $u=V_+-V_-=\displaystyle\int_+^-\vec E\cdot\mathrm d\vec\ell=Ed=\frac{qd}{\varepsilon_0S}$, d'où
$$\boxed{C=\frac{\varepsilon_0S}{d}}$$
### Question 3
Les électrodes rotoriques (1) et (2) sont reliées entre elles par l'axe, les électrodes statoriques (3) et (4) aussi : la capacité est proportionnelle à l'aire en regard entre rotor et stator. À $\theta_{\mathrm r}=0$, (1) et (2) occupent les quadrants complémentaires de (3) et (4) : aucune surface en regard, $C$ est minimale (résiduelle, due aux effets de bord). En tournant de $\pi/2$, chaque électrode rotorique vient exactement en face d'une électrode statorique : recouvrement total. La configuration se répète après une rotation de $\pi$.
$$\boxed{C=C_{\min}\ \text{pour}\ \theta_{\mathrm r}=k\pi,\qquad C=C_{\max}\ \text{pour}\ \theta_{\mathrm r}=\frac{\pi}{2}+k\pi}$$
À $\theta_{\mathrm r}=\pi/2$ : deux quarts de disque de rayon $R$ en regard (la zone de rayon $\delta\ll R$ autour de l'axe est négligée), soit $S_{\max}=2\cdot\pi R^2/4=\pi R^2/2$, et avec $d\ll R$ (pas d'effet de bord) :
$$\boxed{C_{\max}=\frac{\pi\varepsilon_0R^2}{2d}}$$
### Question 4
Sur $[0,\pi/2]$, chaque électrode rotorique recouvre une électrode statorique sur un secteur d'angle $\theta_{\mathrm r}$ : surface en regard $2\cdot\tfrac12R^2\theta_{\mathrm r}=R^2\theta_{\mathrm r}$, affine en $\theta_{\mathrm r}$. Sur $[\pi/2,\pi]$ le recouvrement décroît symétriquement. En raccordant aux valeurs extrêmes :
$$\boxed{C(\theta_{\mathrm r})=\begin{cases}C_{\min}+\dfrac{2}{\pi}(C_{\max}-C_{\min})\,\theta_{\mathrm r}, & 0\le\theta_{\mathrm r}\le\dfrac{\pi}{2}\\[2mm] C_{\min}+\dfrac{2}{\pi}(C_{\max}-C_{\min})\,(\pi-\theta_{\mathrm r}), & \dfrac{\pi}{2}\le\theta_{\mathrm r}\le\pi\end{cases}}$$
Tracé sur $[0,2\pi]$ : triangles à segments droits (première ligne de la figure 2, question 6). **Période $\pi$.**
| $\theta_{\mathrm r}$ | $0$ | $\pi/2$ | $\pi$ | $3\pi/2$ | $2\pi$ |
|---|---|---|---|---|---|
| $C$ | $C_{\min}$ | $C_{\max}$ | $C_{\min}$ | $C_{\max}$ | $C_{\min}$ |
### Question 5
$\mathcal E_{\text{el}}=\tfrac12C(\theta_{\mathrm r})u^2$ ; à $u$ fixé :
$$\boxed{\Gamma=\frac{1}{2}u^2\frac{\mathrm dC}{\mathrm d\theta_{\mathrm r}}}$$
Pour réaliser un moteur, la puissance mécanique moyenne $\langle\Gamma\rangle\Omega$ fournie doit être positive en régime permanent : il faut **$\langle\Gamma\rangle\neq0$, du signe de $\Omega$** (positif pour une rotation dans le sens de $\theta_{\mathrm r}$ croissant).
Sous tension constante $U$, sur une période :
$$\langle\Gamma\rangle=\frac{U^2}{2\pi}\int_0^{\pi}\frac{\mathrm dC}{\mathrm d\theta_{\mathrm r}}\,\mathrm d\theta_{\mathrm r}=\frac{U^2}{2\pi}\big[C(\pi)-C(0)\big]=0$$
par périodicité de $C$. **On ne peut pas alimenter le moteur sous tension constante** : le rotor serait ramené vers une position de capacité maximale et s'y bloquerait.
### Question 6
$\Gamma$ a le signe de $\mathrm dC/\mathrm d\theta_{\mathrm r}$ : on applique $U$ seulement quand $C$ croît, et $u=0$ quand $C$ décroît.
$$\boxed{u=U\ \text{pour}\ \theta_{\mathrm r}\in\Big]k\pi,\ k\pi+\frac{\pi}{2}\Big[,\qquad u=0\ \text{pour}\ \theta_{\mathrm r}\in\Big]k\pi+\frac{\pi}{2},\ (k+1)\pi\Big[}$$
Sur les intervalles alimentés, $\mathrm dC/\mathrm d\theta_{\mathrm r}=2(C_{\max}-C_{\min})/\pi$, donc $\Gamma=U^2(C_{\max}-C_{\min})/\pi$ ; ailleurs $\Gamma=0$. $\Gamma(\theta_{\mathrm r})$ est un créneau de rapport cyclique $1/2$ et de période $\pi$ ($\Delta C=C_{\max}-C_{\min}$) :
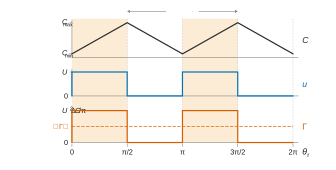
$$\boxed{\langle\Gamma\rangle=\frac{1}{\pi}\cdot\frac{U^2(C_{\max}-C_{\min})}{\pi}\cdot\frac{\pi}{2}=\frac{U^2(C_{\max}-C_{\min})}{2\pi}}$$
### Question 7
La tension doit se répéter chaque fois que le rotor retrouve la même configuration, c'est-à-dire après une rotation de $\pi$. Avec $\theta_{\mathrm r}=\Omega t$, la période de $u$ est $T=\pi/\Omega$ et son fondamental a la même période :
$$\boxed{\omega=\frac{2\pi}{T}=2\Omega}$$
### Question 8
$f=\omega/2\pi=\Omega/\pi$, soit $\Omega=\pi f$. En régime permanent $\Omega$ est constante, donc $\langle\mathcal P_{\text{m,el}}\rangle=\langle\Gamma\Omega\rangle=\langle\Gamma\rangle\Omega$ :
$$\langle\mathcal P_{\text{m,el}}\rangle=\frac{U^2(C_{\max}-C_{\min})}{2\pi}\,\pi f\quad\Longrightarrow\quad\boxed{\langle\mathcal P_{\text{m,el}}\rangle=\frac{1}{2}fU^2(C_{\max}-C_{\min})}$$
### Question 9
- **Période de $C$** : les $2p$ secteurs d'angle $\pi/2p$, espacés de $\pi/2p$, forment un motif qui se reproduit après une rotation de $2\cdot\pi/2p$ : $\boxed{\text{période }\pi/p}$. La surface rotorique totale $2p\cdot\tfrac12R^2\cdot\tfrac{\pi}{2p}=\pi R^2/2$ ne dépend pas de $p$ : $C_{\max}$ est inchangée.
- **Intervalles d'alimentation** (là où $C$ croît) : $\boxed{\theta_{\mathrm r}\in\Big]\dfrac{k\pi}{p},\ \dfrac{k\pi}{p}+\dfrac{\pi}{2p}\Big[}$.
- **Couple moyen** : pente $\dfrac{C_{\max}-C_{\min}}{\pi/2p}$, couple $\dfrac{pU^2(C_{\max}-C_{\min})}{\pi}$ pendant la moitié du temps : $\boxed{\langle\Gamma\rangle=\dfrac{pU^2(C_{\max}-C_{\min})}{2\pi}}$, multiplié par $p$.
- **Pulsation** : période temporelle $\pi/(p\Omega)$, donc $\boxed{\omega=2p\Omega}$.
- **Puissance** : $f=p\Omega/\pi$, d'où $\langle\mathcal P\rangle=\langle\Gamma\rangle\Omega=\dfrac{pU^2\Delta C}{2\pi}\cdot\dfrac{\pi f}{p}$ : $\boxed{\langle\mathcal P\rangle=\tfrac12fU^2(C_{\max}-C_{\min})}$, **inchangée à fréquence d'alimentation donnée** (le couple est multiplié par $p$ mais la vitesse divisée par $p$). À vitesse $\Omega$ donnée, elle serait multipliée par $p$.
### Question 10
**Relation.** L'empilement alterne stator–rotor–stator–…–rotor–stator : chacune des $N$ plaques rotoriques est encadrée par deux plaques statoriques, ce qui fait $2N$ espaces d'épaisseur $d$, chacun équivalent au condensateur à une couche (mêmes secteurs, même $R$, même $d$). Les plaques rotoriques sont toutes reliées à l'axe, les plaques statoriques toutes reliées entre elles : les $2N$ condensateurs sont sous la même tension, donc en parallèle.
$$\boxed{C_N(\theta_{\mathrm r})=2N\,C(\theta_{\mathrm r})}$$
**Puissance.** $\langle\mathcal P\rangle=\tfrac12fU^2(C_{N,\max}-C_{N,\min})=2N\cdot\tfrac12fU^2(C_{\max}-C_{\min})$ : multipliée par $2N$.
**AN.** $C_{\max}=\dfrac{\pi\varepsilon_0R^2}{2d}=\dfrac{\pi\times9\times10^{-12}\times10^{-4}}{3\times10^{-4}}\approx9\times10^{-12}$ F, puis
$$\boxed{C_{N,\max}=28\,C_{\max}\approx3\times10^{-10}\ \text{F}}$$
En négligeant $C_{N,\min}$, avec $U=100$ V, $f=1$ kHz, rapport cyclique 50 % (celui de la question 6) :
$$\langle\mathcal P\rangle\approx\tfrac12\times10^{3}\times10^{4}\times2{,}6\times10^{-10}\quad\Longrightarrow\quad\boxed{\langle\mathcal P\rangle\approx1\ \text{mW}}$$
**Commentaire.** Puissance très faible pour un moteur de 2 cm de diamètre et d'environ 1,3 cm de hauteur ($15\times0{,}3+14\times0{,}3+28\times0{,}15\approx13$ mm), soit environ 4 cm³ : $\approx3\times10^{2}$ W·m⁻³, alors qu'un petit moteur électromagnétique de ce volume fournit de l'ordre du watt. La vitesse correspondante $\Omega=\pi f/p\approx10^{3}$ rad·s⁻¹ ($\approx10^{4}$ tr/min) est déjà élevée : on ne peut guère gagner par la fréquence. Le moteur électrostatique macroscopique est peu performant (partie IV).
### Question 11
**Schéma équivalent.** Le rotor, isolé, est un conducteur flottant de charge totale nulle. Il est en influence avec le demi-stator A (capacité $C_A$) et avec le demi-stator B (capacité $C_B$), et relié à rien d'autre : entre A et B, le moteur équivaut à **deux condensateurs variables $C_A(\theta_{\mathrm r})$ et $C_B(\theta_{\mathrm r})$ en série**, le rotor étant le point milieu.
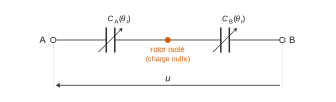
Dans le montage initial les deux électrodes statoriques étaient reliées, donc $C=C_A+C_B$. La rotation de $\pi$ autour de l'axe laisse le rotor invariant et échange les deux demi-stators : $C_A=C_B=C/2$ pour tout $\theta_{\mathrm r}$. D'où
$$\boxed{C_{\text{éq}}=\frac{C_AC_B}{C_A+C_B}=\frac{C(\theta_{\mathrm r})}{4}}$$
**Condition.** $C_{\text{éq}}$ a la même forme que $C$ (même période, mêmes intervalles d'alimentation) avec une excursion $(C_{\max}-C_{\min})/4$. Le rotor étant de charge fixée, l'énergie s'écrit $\tfrac12C_{\text{éq}}u^2$ et les résultats des questions 5 à 8 s'appliquent : $\langle\mathcal P'\rangle=\tfrac12fU'^2(C_{\max}-C_{\min})/4$. L'égalité avec $\tfrac12fU^2(C_{\max}-C_{\min})$ impose
$$\boxed{U'=2U}$$
## II — Moteur électromagnétique monophasé à inductance variable
### Question 12
Dans le fer doux (modèle linéaire) $\vec B=\mu_0\mu_{\mathrm r}\vec H$ avec $\mu_{\mathrm r}\sim10^{3}$ à $10^{4}$, et dans l'air $\vec B=\mu_0\vec H$. Les lignes de champ traversent l'entrefer quasi normalement aux faces polaires ; la composante normale de $\vec B$ est continue (conservation du flux). Donc $\|\vec B\|$ est du même ordre dans le fer et dans l'entrefer, alors que $\|\vec H\|$ est $\mu_{\mathrm r}$ fois plus grand dans l'entrefer que dans le fer.
Simulation 1 : valeurs faibles (clair) partout sauf dans la mince bande d'entrefer (foncé) : c'est $\|\vec H\|$. Simulation 2 : valeurs élevées (foncé) dans tout le circuit de fer (culasse, pôles, rotor), faibles dans l'air hors entrefer : c'est la répartition du flux, donc
$$\boxed{\text{la simulation 2 donne }\|\vec B\|\ (\text{la simulation 1 donne }\|\vec H\|)}$$
### Question 13
Le fer, de perméabilité très grande, canalise le flux : à $\vec B$ fini, $\vec H=\vec B/\mu$ y est quasi nul, et les lignes de champ sortent du fer orthogonalement à sa surface. Appliquons le théorème d'Ampère à deux contours enlaçant le même courant $2Ni$ : l'un ne traverse l'air que dans les entrefers (longueur $2e$), l'autre traverse l'air hors des pôles sur une longueur $2D$, avec $D$ de l'ordre de $R$, donc $D\gg e$. La circulation dans le fer étant négligeable, $H_{\text{entrefer}}\cdot2e\simeq2Ni\simeq H_{\text{air}}\cdot2D$, d'où
$$\boxed{\frac{B_{\text{air, hors entrefer}}}{B_{\text{entrefer}}}\sim\frac{e}{D}\ll1}$$
Le champ dans l'air hors des entrefers est négligeable (les figures 5 le confirment : lignes de champ concentrées dans le fer et l'entrefer).
### Question 14
Contour d'Ampère : une ligne de champ qui sort d'un pôle statorique, traverse un entrefer, le rotor, le second entrefer, le second pôle et revient par la culasse, orientée dans le sens du champ.
- Courant enlacé : les deux enroulements de $N$ spires, en série et bobinés pour que leurs ampères-tours s'ajoutent : $2Ni$.
- Fer ($\mu\to\infty$, $B$ fini) : $\vec H=\vec 0$, contribution nulle.
- Entrefers : champ normal aux faces, uniforme car $e\ll R$, contribution $H_a e$ chacun.
$$\oint\vec H\cdot\mathrm d\vec\ell=2H_ae=2Ni\quad\Longrightarrow\quad\boxed{B_a=\mu_0H_a=\frac{\mu_0Ni}{e}}$$
valable en tout point des deux entrefers (même raisonnement pour toute ligne de champ).
### Question 15
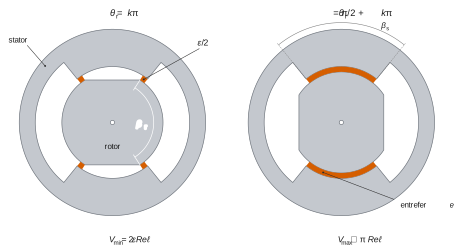
Repérage : pôles statoriques d'ouverture $\beta_{\mathrm s}=\pi/2-\epsilon$ centrés en $\pm\pi/2$ ; pôles rotoriques d'ouverture $\beta_{\mathrm r}=\pi/2+2\epsilon$ centrés en $\theta_{\mathrm r}$ et $\theta_{\mathrm r}+\pi$. L'entrefer est la zone d'air d'épaisseur $e$ où un pôle rotorique fait face à un pôle statorique ; un secteur d'ouverture $\mathrm d\alpha$ a pour volume $Re\ell\,\mathrm d\alpha$ ($e\ll R$). Avec $\alpha(\theta_{\mathrm r})$ l'angle total de recouvrement : $V=\alpha\,Re\ell$.
**$\theta_{\mathrm r}=k\pi$** (rotor horizontal, pôles en quadrature). Le pôle rotorique centré en $0$ s'étend jusqu'à $\pi/4+\epsilon$, le pôle statorique supérieur commence en $\pi/2-(\pi/4-\epsilon/2)=\pi/4+\epsilon/2$ : recouvrement $\epsilon/2$. Allure : seules les « cornes » des pôles se font face, en quatre petits secteurs d'ouverture $\epsilon/2$ (un à chaque extrémité de chaque pôle rotorique).
$$\boxed{V_{\min}=4\cdot\frac{\epsilon}{2}\,Re\ell=2\epsilon\,Re\ell}$$
**$\theta_{\mathrm r}=(2k+1)\pi/2$** (pôles alignés). Le pôle rotorique, plus large, couvre entièrement le pôle statorique en regard : deux secteurs d'entrefer d'ouverture $\beta_{\mathrm s}$, soit $\alpha=\pi-2\epsilon\simeq\pi$.
$$\boxed{V_{\max}\simeq\pi Re\ell}$$
### Question 16
**Définition énergétique.** Pour le circuit parcouru par $i$, l'inductance $L$ est définie par l'énergie magnétique totale stockée :
$$\boxed{\mathcal E_{\text{ma}}=\frac{1}{2}Li^2}$$
**Calcul.** $\mathcal E_{\text{ma}}=\iiint\frac{B^2}{2\mu}\,\mathrm d\tau$ : nulle dans le fer ($\mu\to\infty$, $B$ fini), négligeable dans l'air hors entrefers (Q13). Avec $B_a=\mu_0Ni/e$ uniforme sur le volume $V$ des entrefers :
$$\mathcal E_{\text{ma}}=\frac{B_a^2}{2\mu_0}V=\frac{\mu_0N^2i^2}{2e^2}V\quad\Longrightarrow\quad L(\theta_{\mathrm r})=\frac{\mu_0N^2}{e^2}V(\theta_{\mathrm r})$$
$$\boxed{L_{\min}=\frac{2\mu_0N^2\epsilon R\ell}{e},\qquad L_{\max}=\frac{\pi\mu_0N^2R\ell}{e}}$$
**Variation.** $L$ est proportionnelle à l'angle de recouvrement $\alpha(\theta_{\mathrm r})$. Pour $|\theta_{\mathrm r}|\le\epsilon/2$, deux coins gagnent ce que les deux autres perdent : palier à $L_{\min}$. Pour $\epsilon/2\le\theta_{\mathrm r}\le\pi/2-3\epsilon/2$, il ne reste que deux zones de recouvrement, qui croissent chacune comme $\theta_{\mathrm r}$ : $\alpha=2\theta_{\mathrm r}+\epsilon$, affine. Puis palier à $L_{\max}$ tant que le pôle statorique reste entièrement couvert ($|\theta_{\mathrm r}-\pi/2|\le3\epsilon/2$), et décroissance symétrique. **$L$ varie de façon affine par morceaux (courbe trapézoïdale) entre $L_{\min}$ et $L_{\max}$, avec une période $\pi$.**
### Question 17
$\mathcal E_{\text{ma}}=\tfrac12L(\theta_{\mathrm r})i^2$, dérivée à $i$ fixé :
$$\boxed{\Gamma=\frac{1}{2}i^2\frac{\mathrm dL}{\mathrm d\theta_{\mathrm r}}}$$
À courant constant $I$ : $\langle\Gamma\rangle=\dfrac{I^2}{2\pi}\big[L(\pi)-L(0)\big]=0$ par périodicité de $L$. **Non**, un courant constant ne permet pas de réaliser un moteur (le rotor se bloque en position d'inductance maximale, pôles alignés).
### Question 18
D'après la figure 6, $L$ croît sur $[\Delta\beta/2,\ \pi/2-\Delta\beta/2]$ (modulo $\pi$), est constante sur les paliers de largeur $\Delta\beta$ centrés en $k\pi/2$, décroît sur $[\pi/2+\Delta\beta/2,\ \pi-\Delta\beta/2]$.
$$\boxed{i=I\ \text{pour}\ \theta_{\mathrm r}\in\Big[k\pi+\frac{\Delta\beta}{2},\ k\pi+\frac{\pi}{2}-\frac{\Delta\beta}{2}\Big],\qquad i=0\ \text{ailleurs}}$$
Diagramme synchrone sur $[0,2\pi]$ (avec $\rho=\dfrac{L_{\max}-L_{\min}}{\pi/2-\Delta\beta}$, notation de la question 23) :
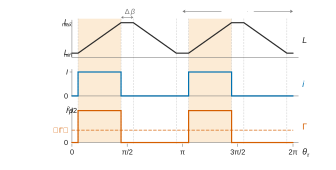
Valeurs sur la première période :
| $\theta_{\mathrm r}$ | $[0,\frac{\Delta\beta}{2}]$ | $[\frac{\Delta\beta}{2},\frac{\pi}{2}-\frac{\Delta\beta}{2}]$ | $[\frac{\pi}{2}-\frac{\Delta\beta}{2},\frac{\pi}{2}+\frac{\Delta\beta}{2}]$ | $[\frac{\pi}{2}+\frac{\Delta\beta}{2},\pi-\frac{\Delta\beta}{2}]$ | $[\pi-\frac{\Delta\beta}{2},\pi]$ |
|---|---|---|---|---|---|
| $L$ | $L_{\min}$ | rampe montante | $L_{\max}$ | rampe descendante | $L_{\min}$ |
| $i$ | $0$ | $I$ | $0$ | $0$ | $0$ |
| $\Gamma$ | $0$ | $\dfrac{I^2(L_{\max}-L_{\min})}{2(\pi/2-\Delta\beta)}$ | $0$ | $0$ | $0$ |
et le motif se répète sur $[\pi,2\pi]$. Couple moyen sur une période $\pi$ :
$$\langle\Gamma\rangle=\frac{1}{\pi}\int\frac{I^2}{2}\frac{\mathrm dL}{\mathrm d\theta_{\mathrm r}}\,\mathrm d\theta_{\mathrm r}=\frac{I^2}{2\pi}\int_{L_{\min}}^{L_{\max}}\mathrm dL\quad\Longrightarrow\quad\boxed{\langle\Gamma\rangle=\frac{I^2(L_{\max}-L_{\min})}{2\pi}}$$
### Question 19
$L$, donc le créneau de courant, est $\pi$-périodique en $\theta_{\mathrm r}$ ; avec $\theta_{\mathrm r}=\Omega t$, la période temporelle est $\pi/\Omega$ :
$$\boxed{\omega=2\Omega}$$
### Question 20
$f=\omega/2\pi=\Omega/\pi$ ; $\Omega$ constante donc $\langle\mathcal P_{\text{m,ma}}\rangle=\langle\Gamma\rangle\Omega=\dfrac{I^2(L_{\max}-L_{\min})}{2\pi}\,\pi f$ :
$$\boxed{\langle\mathcal P_{\text{m,ma}}\rangle=\frac{1}{2}fI^2(L_{\max}-L_{\min})}$$
## III — Alimentation électrique du moteur monophasé à inductance variable
### Question 21
En convention récepteur, loi de Faraday avec le flux propre $\Phi=L(\theta_{\mathrm r})i$ :
$$u=ri+\frac{\mathrm d\Phi}{\mathrm dt}=ri+L\frac{\mathrm di}{\mathrm dt}+i\frac{\mathrm dL}{\mathrm d\theta_{\mathrm r}}\frac{\mathrm d\theta_{\mathrm r}}{\mathrm dt}.$$
Avec $\boxed{\Omega=\dfrac{\mathrm d\theta_{\mathrm r}}{\mathrm dt}}$ (vitesse angulaire du rotor) et $\dfrac{\mathrm di}{\mathrm dt}=\Omega\dfrac{\mathrm di}{\mathrm d\theta_{\mathrm r}}$ :
$$\boxed{\Big[r+\Omega\frac{\mathrm dL}{\mathrm d\theta_{\mathrm r}}\Big]i(\theta_{\mathrm r})+\Omega L(\theta_{\mathrm r})\frac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=u(\theta_{\mathrm r})}$$
### Question 22
Notons K le point commun à T, D et au moteur. T passant (idéal) relie K à la borne $+$ de la source : $V_K=U_0$ par rapport à la borne $-$. D a son anode à la borne $-$ et sa cathode en K (figure 7) : $v_{AK}=-U_0<0$, **D est bloquée**. Le moteur est alors directement aux bornes de la source :
$$\boxed{u=U_0}$$
Le transistor ne conduit que dans un sens : **$i\ge0$** (et $i$ croît à partir de $0$ sous $u=U_0>0$).
**Règles d'interconnexion** : on ne doit pas court-circuiter une source de tension ni ouvrir le circuit d'une source de courant. Ici la source de tension $U_0$ est reliée au moteur, dipôle inductif qui impose la continuité de son courant (comportement de source de courant), et D, bloquée, ne court-circuite pas la source : **les règles sont respectées**.
### Question 23
T est commandé pour imposer le courant sur les intervalles de la question 18, c'est-à-dire sur la rampe montante de $L$, qui va de la fin du palier bas ($\theta_{\mathrm r}=\Delta\beta/2$) au début du palier haut ($\pi/2-\Delta\beta/2$). Sur cet intervalle d'amplitude $\pi/2-\Delta\beta$, $L$ varie linéairement de $L_{\min}$ à $L_{\max}$ (figure 6) :
$$\frac{\mathrm dL}{\mathrm d\theta_{\mathrm r}}=\frac{L_{\max}-L_{\min}}{\pi/2-\Delta\beta}=\rho.$$
Avec $u=U_0$ :
$$\boxed{(r+\Omega\rho)\,i+\Omega L(\theta_{\mathrm r})\frac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=U_0},\qquad L(\theta_{\mathrm r})=L_{\min}+\rho\Big(\theta_{\mathrm r}-\frac{\Delta\beta}{2}\Big).$$
### Question 24
À l'ouverture de T ($\theta_{\mathrm r}=\pi/2-\Delta\beta/2$), le courant dans le moteur inductif ne peut pas s'annuler brutalement : il se referme par D (sens passant, de la borne $-$ vers K). **D est passante** et impose $u=0$ (tant que $i>0$).
Valeurs successives de $\mathrm dL/\mathrm d\theta_{\mathrm r}$ sur $\big[\frac{\pi}{2}-\frac{\Delta\beta}{2},\ \pi+\frac{\Delta\beta}{2}\big]$ : $0$ (palier $L_{\max}$), puis $-\rho$ (rampe descendante), puis $0$ (palier $L_{\min}$). Équations :
$$\boxed{\begin{aligned}
&\theta_{\mathrm r}\in\Big[\tfrac{\pi}{2}-\tfrac{\Delta\beta}{2},\ \tfrac{\pi}{2}+\tfrac{\Delta\beta}{2}\Big] : && r\,i+\Omega L_{\max}\frac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=0\\
&\theta_{\mathrm r}\in\Big[\tfrac{\pi}{2}+\tfrac{\Delta\beta}{2},\ \pi-\tfrac{\Delta\beta}{2}\Big] : && (r-\Omega\rho)\,i+\Omega L(\theta_{\mathrm r})\frac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=0,\quad L=L_{\max}-\rho\Big(\theta_{\mathrm r}-\tfrac{\pi}{2}-\tfrac{\Delta\beta}{2}\Big)\\
&\theta_{\mathrm r}\in\Big[\pi-\tfrac{\Delta\beta}{2},\ \pi+\tfrac{\Delta\beta}{2}\Big] : && r\,i+\Omega L_{\min}\frac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=0
\end{aligned}}$$
### Question 25
On écrit $\dfrac{\mathrm di}{\mathrm d\theta_{\mathrm r}}=\dfrac{u-\big(r+\Omega\,\mathrm dL/\mathrm d\theta_{\mathrm r}\big)i}{\Omega L}$.
- **Montée** (T fermé, début de rampe) : $i=0$, $L=L_{\min}$, pente $U_0/(\Omega L_{\min})$, la plus forte du cycle : front très raide.
- **Plateau** : la f.c.é.m. $\Omega\rho\,i$ et la chute $ri$ croissent, $L$ augmente ; $i$ tend vers $U_0/(r+\Omega\rho)$ : courant quasi constant.
- **Palier $L_{\max}$** (T ouvert, $u=0$) : décroissance exponentielle de constante d'angle $\Omega L_{\max}/r$ : l'énergie n'est évacuée que par effet Joule dans $r$.
- **Rampe descendante** : le coefficient devient $r-\Omega\rho<r$ ; le terme de conversion, devenu générateur, entretient le courant : décroissance encore plus lente (elle s'inverserait même si $\Omega\rho>r$).
- **Palier $L_{\min}$** : constante d'angle $\Omega L_{\min}/r$, nettement plus petite : le courant résiduel s'annule plus vite, juste avant l'impulsion suivante.
### Question 26
**Défaut** : le courant n'est pas éteint quand $L$ commence à décroître ; sur la rampe descendante, $\Gamma=\tfrac12i^2\,\mathrm dL/\mathrm d\theta_{\mathrm r}<0$ : **couple de freinage** (créneau négatif puis retour progressif à zéro sur la figure 8), qui réduit le couple moyen et la puissance.
**Cause** : en roue libre, D impose $u=0$ ; l'énergie magnétique $\tfrac12L_{\max}i^2$ ne peut être dissipée que dans la faible résistance $r$, d'où une démagnétisation lente, encore ralentie sur la rampe descendante par le fonctionnement en génératrice. **Le montage ne peut appliquer qu'une tension $u\ge0$ : il ne sait pas imposer une tension négative pour annuler rapidement le courant.**
### Question 27
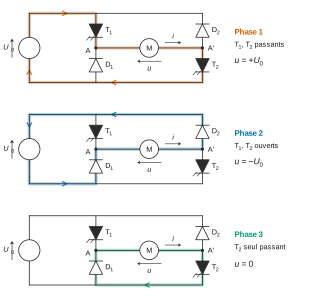
Notations : H et B bornes $+$ et $-$ de la source ; A point commun à $\mathrm T_1$, $\mathrm D_1$ et au moteur ; A' point commun au moteur, $\mathrm D_2$ et $\mathrm T_2$ ; $u=V_A-V_{A'}$, $i>0$ de A vers A'. D'après la figure 9, $\mathrm D_1$ a son anode en B et sa cathode en A ; $\mathrm D_2$ son anode en A' et sa cathode en H.
| Phase | Conduction | $u$ | $\mathrm D_1$ | $\mathrm D_2$ |
|---|---|---|---|---|
| 1 : $\mathrm T_1$, $\mathrm T_2$ passants | H → $\mathrm T_1$ → moteur → $\mathrm T_2$ → B | $+U_0$ | bloquée ($v_{AK}=-U_0$) | bloquée ($v_{AK}=-U_0$) |
| 2 : $\mathrm T_1$, $\mathrm T_2$ ouverts | B → $\mathrm D_1$ → moteur → $\mathrm D_2$ → H (courant renvoyé dans la source) | $-U_0$ | passante | passante |
| 3 : $\mathrm T_2$ passant, $\mathrm T_1$ ouvert | moteur → $\mathrm T_2$ → B → $\mathrm D_1$ → moteur (roue libre) | $0$ | passante | bloquée ($v_{AK}=-U_0$) |
En phases 2 et 3, ces états supposent $i>0$ ; une fois le courant annulé, les diodes se bloquent et $u=0$.
### Question 28
**Comparaison.** Les montées sont identiques ($u=U_0$, même équation qu'en Q23). À l'extinction, le montage 1 impose $u=0$ : décroissance exponentielle lente, gouvernée par $r$, qui se prolonge sur toute la rampe descendante (figure 8). Le montage 2 impose $u=-U_0$ : $\Omega L\,\mathrm di/\mathrm d\theta_{\mathrm r}\simeq-U_0$, décroissance quasi linéaire et rapide ; le courant s'annule sur le palier $L_{\max}$, avant $\theta_{\mathrm r}=\pi/2+\Delta\beta/2$ (figure 10).
**Performances du montage 2** : plus de courant pendant la décroissance de $L$, donc **plus de couple de freinage** : le couple est un créneau positif, le couple moyen et la puissance se rapprochent de l'idéal $I^2\Delta L/2\pi$ ; l'énergie magnétique stockée est **restituée à la source** en phase 2 au lieu d'être dissipée dans $r$ : meilleur rendement ; la phase 3 (roue libre) permet en outre de réguler le courant par découpage.
## IV — Comparaison des deux types de moteurs. Lois d'échelle et « downsizing »
### Question 29
**Électrostatique.** $C_{\min}\ll C_{\max}$ : $\langle\mathcal P_{\text{m,el}}\rangle\simeq\tfrac12fU^2C_{\max}$. Champ uniforme $E_a=U/d$ (Q2) et $C_{\max}=\varepsilon_0S_{\max}/d=\varepsilon_0V_{a,\max}/d^2$ avec $V_{a,\max}=S_{\max}d$ :
$$\langle\mathcal P_{\text{m,el}}\rangle\simeq\frac12f(E_ad)^2\frac{\varepsilon_0V_{a,\max}}{d^2}\quad\Longrightarrow\quad\boxed{\langle\mathcal P_{\text{m,el}}\rangle\simeq\frac{\varepsilon_0}{2}fV_{a,\max}E_a^2}$$
**Électromagnétique.** $L_{\min}\ll L_{\max}$ : $\langle\mathcal P_{\text{m,ma}}\rangle\simeq\tfrac12fI^2L_{\max}$, avec $I=B_ee/(\mu_0N)$ (Q14) et $L_{\max}=\mu_0N^2V_{e,\max}/e^2$ (Q16) : $I^2L_{\max}=B_e^2V_{e,\max}/\mu_0$, donc
$$\boxed{\langle\mathcal P_{\text{m,ma}}\rangle\simeq\frac{1}{2\mu_0}fV_{e,\max}B_e^2}$$
### Question 30
Mêmes dimensions ($V_{a,\max}=V_{e,\max}$) et même fréquence : $\dfrac{\varepsilon_0}{2}E_a^2=\dfrac{B_e^2}{2\mu_0}$, d'où $E_a=B_e/\sqrt{\varepsilon_0\mu_0}=cB_e$. Avec $B_e=B_{\text{sat}}\approx1$ T :
$$\boxed{E_a\approx cB_{\text{sat}}\approx3\times10^{8}\ \text{V·m}^{-1}}$$
### Question 31
**Champ disruptif.** Sur la branche droite de la courbe de Paschen, $V_c$ croît à peu près proportionnellement à $pd$, donc $E_d=V_c/d$ dépend peu de $d$ à pression fixée. À $p=1$ bar et $d=1$ mm ($pd=1$ bar·mm), la figure 11 donne $V_c\approx6\times10^{3}$ V :
$$\boxed{E_d\approx\frac{6\times10^{3}}{10^{-3}}\approx6\times10^{6}\ \text{V·m}^{-1}}$$
(la courbe n'étant pas exactement de pente 1, on trouve $\approx4\times10^{6}$ V·m⁻¹ pour $d=1$ cm : $E_d$ est de quelques $10^{6}$ V·m⁻¹).
**Rapport.** À volumes et fréquence égaux, avec $E_a=E_d$ et $B_e=B_{\text{sat}}$ :
$$\kappa=\frac{\varepsilon_0E_d^2/2}{B_{\text{sat}}^2/2\mu_0}=\Big(\frac{E_d}{cB_{\text{sat}}}\Big)^2\approx\Big(\frac{6\times10^{6}}{3\times10^{8}}\Big)^2\approx4\times10^{-4},\qquad\boxed{\kappa\sim10^{-4}}$$
**Conclusion.** À pression atmosphérique, un moteur électrostatique macroscopique fournit environ $10^{4}$ fois moins de puissance qu'un moteur électromagnétique de mêmes dimensions : **il n'est pas compétitif** (cohérent avec le milliwatt de la question 10).
**Pression pour $\kappa\sim1$.** Il faut $E_d\approx cB_{\text{sat}}=3\times10^{8}$ V·m⁻¹, soit, pour $d=1$ mm, $V_c\approx3\times10^{5}$ V ; la figure 11 donne cette tension pour $pd\approx10^{2}$ bar·mm, donc
$$\boxed{p\approx10^{2}\ \text{bar}}$$
(même ordre en raisonnant avec $E_d\propto p$ : $\kappa\propto p^2$).
### Question 32
$$\boxed{[\varepsilon_0]=\text{F·m}^{-1},\qquad[\mu_0]=\text{H·m}^{-1}}$$
$\varepsilon_0$ et $\mu_0$ ne changent pas avec l'échelle. Une capacité est donc $\varepsilon_0$ multiplié par une longueur caractéristique et par un facteur de forme sans dimension, invariant dans une homothétie : $\boxed{C\sim h}$ (ex. $C=\varepsilon_0S/d\sim h^2/h$). De même une inductance est $\mu_0N^2$ fois une longueur, à $N$ fixé : $\boxed{L\sim h}$ (ex. $L=\mu_0N^2V/e^2\sim h^3/h^2$).
### Question 33
Les armatures sont des conducteurs en équilibre : la charge est **surfacique**, répartie uniformément sur les faces en regard avec $\sigma=\varepsilon_0E_a$ (Q2). On fait fonctionner la machine au champ limite $E_d$, propriété du gaz indépendante de la taille : $\sigma$ est invariante, donc $q=\sigma S\sim h^2$. Avec $C\sim h$ :
$$U=\frac{q}{C}\sim\frac{h^2}{h}\quad\Longrightarrow\quad\boxed{U\sim h}$$
(équivalent à $U=E_dd$ avec $d\sim h$).
### Question 34
Moment d'inertie du rotor (masse volumique inchangée) : $J=\iiint\rho_m r_\perp^2\,\mathrm d\tau\sim h^2\cdot h^3=h^5$.
Travail du couple sur une phase motrice (excursion angulaire invariante) : $W=\int\Gamma\,\mathrm d\theta_{\mathrm r}=\tfrac12U^2\Delta C\sim h^2\cdot h=h^3$.
Théorème de l'énergie cinétique pour le rotor en rotation autour d'un axe fixe, depuis le repos : $\tfrac12J\Omega^2=W$, d'où $\Omega^2\sim h^3/h^5=h^{-2}$, $\Omega\sim h^{-1}$. Le temps pour balayer un angle donné est $t=\Delta\theta/\Omega$ :
$$\boxed{t\sim h}$$
### Question 35
$f\sim1/t\sim h^{-1}$, donc
$$\langle\mathcal P_{\text{m,el}}\rangle=\tfrac12fU^2\Delta C\sim h^{-1}\cdot h^2\cdot h\quad\Longrightarrow\quad\boxed{\langle\mathcal P_{\text{m,el}}\rangle\sim h^2},\qquad\boxed{\langle\mathscr P_{\text{m,el}}\rangle=\frac{\langle\mathcal P_{\text{m,el}}\rangle}{V}\sim h^{-1}}$$
**Conclusion** : la puissance diminue quand on miniaturise, mais la puissance volumique **augmente** comme $1/h$ : le moteur électrostatique est d'autant plus performant (à volume donné) qu'il est petit.
### Question 36
Pour un câble de longueur $\ell_c$, de section $s$ et de conductivité $\gamma$ :
$$\boxed{r=\frac{\ell_c}{\gamma s}}$$
$\gamma$ est fixée par le matériau, $\ell_c\sim h$, $s\sim h^2$ (nombre de spires inchangé) : $\boxed{r\sim h^{-1}}$.
### Question 37
En régime permanent la température est stationnaire : toute la puissance Joule est évacuée vers l'extérieur,
$$\boxed{\mathcal P_{\text{th}}=\mathcal P_{\text{Joule}}}$$
$\mathcal P_{\text{th}}=kS(T-T_{\text{ext}})\sim h^2$ ($k$, $T$, $T_{\text{ext}}$ indépendants de l'échelle) et $\mathcal P_{\text{Joule}}\propto rI^2$ (facteur de rapport cyclique invariant). Donc $rI^2\sim h^2$, $I^2\sim h^2/h^{-1}=h^3$ :
$$\boxed{I\sim h^{3/2}}$$
### Question 38
$J\sim h^5$ (Q34). Travail sur une phase motrice : $W=\tfrac12I^2\Delta L\sim h^3\cdot h=h^4$. Théorème de l'énergie cinétique : $\tfrac12J\Omega^2=W$, $\Omega^2\sim h^{-1}$, $\Omega\sim h^{-1/2}$, et $t=\Delta\theta/\Omega$ :
$$\boxed{t\sim h^{1/2}}$$
### Question 39
$f\sim h^{-1/2}$ :
$$\langle\mathcal P_{\text{m,ma}}\rangle=\tfrac12fI^2\Delta L\sim h^{-1/2}\cdot h^3\cdot h\quad\Longrightarrow\quad\boxed{\langle\mathcal P_{\text{m,ma}}\rangle\sim h^{7/2}},\qquad\boxed{\langle\mathscr P_{\text{m,ma}}\rangle\sim h^{1/2}}$$
**Conclusion** : la puissance volumique du moteur électromagnétique **diminue** quand on miniaturise. Cause : la contrainte thermique limite $I\sim h^{3/2}$, donc $B_e=\mu_0NI/e\sim h^{1/2}$ : le champ dans l'entrefer, et la densité d'énergie magnétique, s'effondrent à petite échelle.
### Question 40
| | électrostatique | électromagnétique |
|---|---|---|
| $\langle\mathcal P\rangle$ | $\sim h^2$ | $\sim h^{7/2}$ |
| $\langle\mathscr P\rangle$ | $\sim h^{-1}$ | $\sim h^{1/2}$ |
$$\boxed{\frac{\langle\mathcal P_{\text{m,el}}\rangle}{\langle\mathcal P_{\text{m,ma}}\rangle}\sim h^{-3/2}}$$
Le rapport croît quand $h$ diminue. Partant de $\kappa\sim10^{-4}$ à l'échelle centimétrique (Q31), l'égalité est atteinte pour $h^{3/2}\sim10^{-4}$, soit $h\sim10^{-3}$ à $10^{-2}$ (environ $2\times10^{-3}$ avec $\kappa=10^{-4}$, $5\times10^{-3}$ avec $\kappa=4\times10^{-4}$) : pour un moteur de rayon $R=1$ cm, cela correspond à des dimensions de **quelques dizaines de micromètres**.
**Conclusion** : à l'échelle macroscopique le moteur électromagnétique l'emporte de plusieurs ordres de grandeur ; aux échelles micrométriques (microsystèmes, MEMS) le moteur électrostatique devient le plus performant, sa limite (le champ disruptif du diélectrique) ne dépendant pas de la taille alors que celle du moteur électromagnétique (l'échauffement) se dégrade quand on réduit les dimensions. L'avantage est même renforcé à très petite distance inter-armatures : pour $pd$ inférieur au minimum de Paschen (vers $10^{-2}$ bar·mm, $V_c\approx3\times10^{2}$ V), la tension de claquage remonte et le champ admissible dépasse largement $E_d$.
Aide sur le corrigé
Connectez-vous pour demander une explication.