Sciences industrielles
Mines-PontsMP2026
Rédigé par IA, non vérifié
Signaler une erreur# Mines-Ponts MP — Sciences industrielles 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Machine à gravure laser hautes performances. Épreuve de 3 heures, calculatrice interdite. Certaines questions s'appuient sur des documents du cahier de réponses, non reproduits dans le sujet (schémas proposés en Q1, données de la vis-écrou en Q4, courbes des Q23-Q24) : le corrigé reconstruit ce qui peut l'être à partir de l'énoncé et le signale.
## 1. Présentation
### Question 1
**Classes d'équivalence.**
- $0$ : carter machine, source laser, périscope, poutre rigide, inducteur X et rail X, inducteurs Y1, Y2 et rails Y1, Y2 (tous rigidement liés au carter).
- $E_X$ : induit X + miroir de découpe (le miroir est encastré sur l'induit X).
- $E_Y$ : induits Y1 et Y2 + plaque guide (rigidement liés entre eux).
**Liaisons.** L'inducteur d'un MLS n'est pas en contact avec l'induit : le moteur n'introduit aucune liaison, il exerce seulement un effort. Le guidage est assuré par les rails :
- une **glissière de direction $\vec X$** entre $0$ et $E_X$ (rail X) ;
- **deux glissières de direction $\vec Y$, en parallèle**, entre $0$ et $E_Y$ (rails Y1 et Y2).
Les deux translations sont indépendantes par rapport au carter : l'axe X n'est pas monté sur l'axe Y. Il n'y a **aucune liaison mécanique entre $E_X$ et $E_Y$** ; le faisceau laser ne réalise qu'un couplage optique.
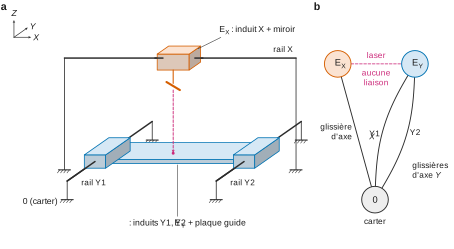
**Le schéma à retenir est celui qui comporte deux chaînes indépendantes issues du carter : une glissière d'axe $\vec X$ pour l'ensemble (induit X + miroir) et deux glissières parallèles d'axe $\vec Y$ pour l'ensemble (induits Y1, Y2 + plaque guide).** Les deux glissières parallèles de l'axe Y sont surabondantes : le montage exige des rails Y1 et Y2 parallèles.
## 2. Restriction du cadre de l'étude
Aucune question : la suite porte sur le seul axe X.
## 3. Étude de la durée d'un cycle de gravure pour l'axe X (exigence 1.1)
### Question 2
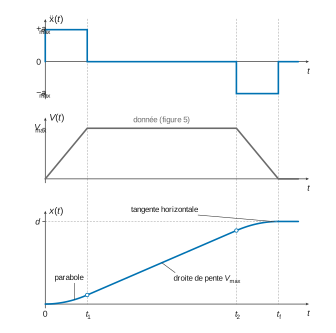
On note $t_1=V_{max}/a_{max}$, $t_2=t_f-t_1$.
- **Accélération** : $\ddot x=+a_{max}$ sur $[0,t_1]$, $0$ sur $[t_1,t_2]$, $-a_{max}$ sur $[t_2,t_f]$ (créneaux, discontinus en $0$, $t_1$, $t_2$, $t_f$).
- **Position** (intégration avec $x(0)=0$, $x$ et $\dot x$ continues) :
$$
x(t)=\begin{cases}
\tfrac12 a_{max}t^2 & t\in[0,t_1]\\[2pt]
\tfrac12 a_{max}t_1^2+V_{max}(t-t_1) & t\in[t_1,t_2]\\[2pt]
d-\tfrac12 a_{max}(t_f-t)^2 & t\in[t_2,t_f]
\end{cases}
$$
Arc de parabole tourné vers le haut, segment de droite de pente $V_{max}$ raccordé tangentiellement, arc de parabole tourné vers le bas arrivant en $x=d$ avec une tangente horizontale (figure 2, proportions de temps non à l'échelle).
### Question 3
La distance $d$ est l'aire sous le trapèze de vitesse. Les phases d'accélération et de décélération durent chacune $t_1=V_{max}/a_{max}$ et couvrent chacune $V_{max}^2/(2a_{max})$ ; le palier dure $t_f-2t_1$ :
$$
d=2\,\frac{V_{max}^2}{2a_{max}}+V_{max}\left(t_f-2\frac{V_{max}}{a_{max}}\right)=V_{max}t_f-\frac{V_{max}^2}{a_{max}}
\quad\Longrightarrow\quad
\boxed{t_f=\frac{d}{V_{max}}+\frac{V_{max}}{a_{max}}}
$$
valable si le palier existe, c'est-à-dire $d\ge V_{max}^2/a_{max}=0{,}05$ m, ce qui est vérifié ($d=0{,}52$ m).
Application numérique : $t_f=\dfrac{0{,}52}{1}+\dfrac{1}{20}=$ **0,57 s** ($t_1=0{,}05$ s, $t_2=0{,}52$ s).
Durée d'un cycle de plaque : $N$ lignes horizontales et $N$ lignes verticales, chacune en $t_f$, transferts négligés :
$$
\boxed{T=2N\,t_f}
$$
La figure 5 indique un transfert de 1 mm entre deux lignes sur une zone utile de 50 cm, d'où $N=500$ :
$$
T=2\times500\times0{,}57=570\ \text{s}=9\ \text{min}\ 30\ \text{s}.
$$
**Conclusion.** L'exigence 1.1.2 limite la plaque à $50\times50\ \mathrm{cm^2}$ : on a traité le cas le plus défavorable. L'exigence 1.1.1 impose au plus 10 min = 600 s : $570\ \text{s}<600\ \text{s}$, **les exigences 1.1.1 et 1.1.2 sont satisfaites**, avec une marge faible (5 %). (Si l'on comptait $N=520$ lignes sur toute la course, $T\approx593$ s, encore conforme.)
Remarque sur l'énoncé : l'accélération demande $V_{max}^2/(2a_{max})=25$ mm, alors que la figure 5 ne réserve que 10 mm de part et d'autre de la zone utile ; la vitesse n'est donc constante qu'environ 15 mm après l'entrée dans la zone utile. Cela ne modifie pas $t_f$, qui ne dépend que de $d$, $V_{max}$ et $a_{max}$.
## 4. Comparaison entre MLS et (moteur rotatif + système vis-écrou) (exigences 1.2.1 et 1.2.2)
### Question 4
On note (1) l'ensemble en rotation (rotor du moteur + vis), de moment d'inertie $J_1$ autour de son axe, de vitesse angulaire $\omega$, et (2) l'ensemble en translation (écrou + chariot + miroir), de masse $m_2$, de vitesse $V$. Les notations exactes et les valeurs sont celles du cahier de réponses, non reproduit.
Énergie cinétique (rotation autour d'un axe fixe + translation) :
$$
E_c(1+2/0)=\tfrac12J_1\omega^2+\tfrac12m_2V^2 .
$$
Loi entrée-sortie de la liaison hélicoïdale de pas $p_v$ (avance $p_v$ par tour) : $V=\dfrac{p_v}{2\pi}\omega$, donc $\omega=\dfrac{2\pi}{p_v}V$ et
$$
E_c(1+2/0)=\frac12\left[m_2+J_1\left(\frac{2\pi}{p_v}\right)^2\right]V^2
\quad\Longrightarrow\quad
\boxed{m_{eq1}=m_2+J_1\left(\frac{2\pi}{p_v}\right)^2}
$$
S'il y a plusieurs pièces tournantes (rotor, accouplement, vis) à la même vitesse $\omega$, $J_1$ est la somme de leurs inerties. **Application numérique** : elle s'obtient en remplaçant $m_2$, $J_1$ et $p_v$ par les valeurs du cahier de réponses, non disponibles ici. Le terme $J_1(2\pi/p_v)^2$ est d'autant plus grand que le pas est petit : il s'ajoute à la masse réellement translatée.
### Question 5
Avec le MLS, l'ensemble (induit X + miroir) est en translation rectiligne de vitesse $V=\dot x$ par rapport à 0, sans aucune pièce en rotation :
$$
E_c(1+2/0)=\tfrac12(m_1+m_2)V^2
\quad\Longrightarrow\quad
\boxed{m_{eq2}=m_1+m_2=4+6=10\ \text{kg}}
$$
**Conclusion.** La masse utile à déplacer est celle du miroir, 6 kg (exigence 1.2.1). Le MLS n'y ajoute que l'induit (4 kg) et aucune inertie de rotation ramenée, alors que la solution rotative ajoute à la masse translatée le terme $J_1(2\pi/p_v)^2$, amplifié par le carré du rapport de transmission. À force motrice bornée, l'accélération accessible vaut $F_m/m_{eq}$ : la masse équivalente plus faible du MLS permet d'atteindre $a_{max}=20\ \mathrm{m\cdot s^{-2}}$ avec un effort modéré (exigence 1.2.2). S'y ajoutent l'absence de jeu et d'usure de transmission et l'absence de vitesse critique de vis. **La solution MLS retenue par le constructeur est la plus favorable vis-à-vis des exigences 1.2.1 et 1.2.2.**
## 5. Dimensionnement d'un MLS (exigence 1.2.2)
### Question 6
Ensemble isolé $E=\{1,2\}$, en translation rectiligne de direction $\vec X$ par rapport à $R$ galiléen : $\vec\Omega(E/R)=\vec0$, $\vec V(P\in E/R)=\dot x\vec X$ pour tout point $P$.
**Puissances extérieures** :
- pesanteur : $\mathcal P=(-m_1g\vec Z-m_2g\vec Z)\cdot\dot x\vec X=0$ (mouvement horizontal) ;
- guidage $0\to1$ : liaison glissière parfaite, $\mathcal P(0\to1)=\vec R_{0\to1}\cdot\dot x\vec X+\vec M_{M,0\to1}\cdot\vec 0=X_{01}\dot x=0$ (puissance nulle par définition d'une liaison parfaite) ;
- moteur (inducteur lié à 0, donc action extérieure) : $\mathcal P(\text{mot}\to1/R)=F_m\vec X\cdot\dot x\vec X+\vec0\cdot\vec\Omega=F_m\dot x$.
**Puissance intérieure** : la seule liaison intérieure est l'encastrement 1-2, sans mouvement relatif : $\mathcal P_{int}=0$.
$$
\boxed{\mathcal P_{ext}(\bar E\to E/R)=F_m\,\dot x,\qquad \mathcal P_{int}(E)=0}
$$
### Question 7
**Théorème de l'énergie-puissance** (énergie cinétique) : pour un ensemble $E$ de solides en mouvement par rapport à un référentiel galiléen $R$,
$$
\frac{\mathrm dE_c(E/R)}{\mathrm dt}=\mathcal P_{ext}(\bar E\to E/R)+\mathcal P_{int}(E).
$$
Ici $E_c(E/R)=\tfrac12(m_1+m_2)\dot x^2$ (translation), donc $(m_1+m_2)\dot x\ddot x=F_m\dot x$. Pour $\dot x\neq0$ on simplifie, et la relation s'étend aux instants isolés où $\dot x=0$ par continuité (ou en projetant le théorème de la résultante dynamique sur $\vec X$) :
$$
\boxed{F_m=(m_1+m_2)\,\ddot x=m_{eq2}\,\ddot x}
$$
### Question 8
$F_m=m_{eq2}\ddot x$ avec $m_{eq2}=10$ kg :
- $t\in[0\,;0{,}05]$ s (accélération) : $\ddot x=20\ \mathrm{m\cdot s^{-2}}$, $F_m=+200$ N ;
- $t\in[0{,}05\,;0{,}52]$ s (palier) : $\ddot x=0$, $F_m=0$ (liaisons parfaites) ;
- $t\in[0{,}52\,;0{,}57]$ s (décélération) : $F_m=-200$ N.
La phase dimensionnante est l'accélération (ou la décélération, au signe près) :
$$
\boxed{|F_m|_{max}=m_{eq2}\,a_{max}=10\times20=200\ \text{N}}
$$
**Conclusion** : $200\ \text{N}<F_{m\text{-}max}=1000$ N, **le moteur peut produire l'effort requis** (marge d'un facteur 5) ; l'exigence 1.2.2 est respectée du point de vue de la motorisation.
### Question 9
La glissière parfaite d'axe $\vec X$ autorise le seul mouvement $\{\mathcal V(1/0)\}=\{\vec0\,;\,\dot x\vec X\}$. Sa puissance est nulle pour tout $\dot x$ : $X_{01}\dot x=0$, donc $X_{01}=0$.
$$
\boxed{\{T_{0\to1}\}=\left\{\begin{array}{l}\vec R_{0\to1}=Y_{01}\vec Y+Z_{01}\vec Z\\ \vec M_{M,0\to1}=L_{01}\vec X+M_{01}\vec Y+N_{01}\vec Z\end{array}\right\}_M}
$$
Cinq inconnues, qui correspondent aux cinq limites données par le constructeur.
### Question 10
**Démarche.** On isole $E=\{1,2\}$ dans $R$ galiléen. Actions extérieures : pesanteur sur 1 (en $G_1$) et sur 2 (en $G_2$), guidage $\{T_{0\to1}\}$, action motrice $\{T_{Moteur\to1}\}=\{F_m\vec X\,;\,\vec0\}_{G_1}$. On applique le principe fondamental de la dynamique (théorème de la résultante dynamique et théorème du moment dynamique en $M$, point de réduction des limites du constructeur) : six équations, six inconnues ($F_m$, $Y_{01}$, $Z_{01}$, $L_{01}$, $M_{01}$, $N_{01}$).
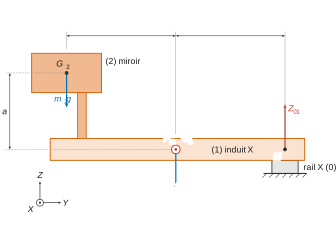
**Positions.** $\overrightarrow{MG_1}=-l\vec Y$, $\overrightarrow{MG_2}=\overrightarrow{MG_1}+\overrightarrow{G_1G_2}=-(l+b)\vec Y+a\vec Z$.
**Torseur dynamique.** Chaque solide est en translation : $\vec\delta(G_i,i/R)=\vec0$ et $\vec a(G_i)=\ddot x\vec X$. Donc
$$
\vec\delta(M,E/R)=\sum_i m_i\overrightarrow{MG_i}\wedge\ddot x\vec X
=m_1l\ddot x\,\vec Z+m_2\left[(l+b)\ddot x\,\vec Z+a\ddot x\,\vec Y\right]
$$
(avec $\vec Y\wedge\vec X=-\vec Z$, $\vec Z\wedge\vec X=\vec Y$), soit $\vec\delta(M,E/R)=\ddot x\left[m_2a\,\vec Y+\big(m_1l+m_2(l+b)\big)\vec Z\right]$, et la résultante dynamique vaut $(m_1+m_2)\ddot x\vec X$.
**Moments en $M$ des actions extérieures** ($\vec Y\wedge\vec Z=\vec X$) :
- pesanteur : $\overrightarrow{MG_1}\wedge(-m_1g\vec Z)+\overrightarrow{MG_2}\wedge(-m_2g\vec Z)=\big(m_1l+m_2(l+b)\big)g\,\vec X$ ;
- moteur : $\overrightarrow{MG_1}\wedge F_m\vec X=lF_m\,\vec Z$ ;
- guidage : $L_{01}\vec X+M_{01}\vec Y+N_{01}\vec Z$.
**Équations.**
$$
\begin{aligned}
&\text{résultante :} && F_m=(m_1+m_2)\ddot x,\qquad Y_{01}=0,\qquad Z_{01}-(m_1+m_2)g=0\\
&\text{moment en }M: && L_{01}+\big(m_1l+m_2(l+b)\big)g=0,\qquad M_{01}=m_2a\ddot x,\qquad N_{01}+lF_m=\big(m_1l+m_2(l+b)\big)\ddot x
\end{aligned}
$$
En reportant $F_m=(m_1+m_2)\ddot x$ dans la dernière équation, les termes en $l$ disparaissent :
$$
\boxed{\begin{array}{l}
Y_{01}=0,\qquad Z_{01}=(m_1+m_2)\,g,\qquad L_{01}=-\big[m_1l+m_2(l+b)\big]g,\\[2pt]
M_{01}=m_2\,a\,\ddot x,\qquad N_{01}=m_2\,b\,\ddot x
\end{array}}
$$
$Z_{01}$ et $L_{01}$ reprennent le poids et son moment (efforts statiques) ; $M_{01}$ et $N_{01}$ sont dus à l'inertie du miroir excentré de $a$ et $b$.
### Question 11
$Y_{01}$, $Z_{01}$, $L_{01}$ sont constants ; $M_{01}$ et $N_{01}$ sont proportionnels à $\ddot x$. La phase la plus contraignante est celle où $|\ddot x|=a_{max}$ : accélération $t\in[0\,;0{,}05]$ s ou décélération $t\in[0{,}52\,;0{,}57]$ s (mêmes valeurs absolues). Avec $g=9{,}81\ \mathrm{m\cdot s^{-2}}$ ($m_1l+m_2(l+b)=0{,}4+1{,}2=1{,}6$ kg·m) :
| Composante | Expression | Valeur | Limite |
|---|---|---|---|
| $Y_{01}$ | $0$ | $0$ N | $<1$ kN |
| $Z_{01}$ | $(m_1+m_2)g$ | $98$ N | $<1$ kN |
| $L_{01}$ | $-[m_1l+m_2(l+b)]g$ | $-15{,}7$ N·m | $<20$ N·m |
| $M_{01}$ | $m_2a\,a_{max}$ | $\pm8{,}4$ N·m | $<80$ N·m |
| $N_{01}$ | $m_2b\,a_{max}$ | $\pm12$ N·m | $<80$ N·m |
**Conclusion.** Toutes les composantes respectent les limites : **le guidage intégré au moteur supporte les efforts, l'exigence 1.2.2 est validée**. La composante la plus proche de sa limite est le moment $|L_{01}|\approx16$ N·m (environ 80 % de 20 N·m), d'origine statique (porte-à-faux du miroir), présent même à l'arrêt ; les efforts dynamiques restent faibles.
## 6. Étude du synchronisme pour un MLS (exigence 1.2.3)
### Question 12
Pour $m\in\{A,B,C\}$, $u_m=r_mi_m+\dfrac{\mathrm d\varphi_m}{\mathrm dt}$, avec $\varphi_m=\sum_jL_{mj}i_j+\varphi_{mM}$ et des inductances constantes, donc $\dfrac{\mathrm d\varphi_m}{\mathrm dt}=\sum_jL_{mj}\dfrac{\mathrm di_j}{\mathrm dt}+\dfrac{\mathrm d\varphi_{mM}}{\mathrm dt}$. D'où $\vec U=[R]\vec I+[L]\dfrac{\mathrm d\vec I}{\mathrm dt}+\vec E$ avec
$$
[R]=\begin{pmatrix}r_A&0&0\\0&r_B&0\\0&0&r_C\end{pmatrix},\qquad
[L]=\begin{pmatrix}L_{AA}&M_{AB}&M_{AC}\\M_{BA}&L_{BB}&M_{BC}\\M_{CA}&M_{CB}&L_{CC}\end{pmatrix},
$$
et, en dérivant $\varphi_V\cos(kx(t)-\phi)$ par rapport au temps :
$$
\boxed{\vec E=\begin{pmatrix}e_A\\e_B\\e_C\end{pmatrix}=-k\,\varphi_V\,\frac{\mathrm dx}{\mathrm dt}(t)\begin{pmatrix}\sin\big(kx(t)\big)\\ \sin\big(kx(t)-2\pi/3\big)\\ \sin\big(kx(t)-4\pi/3\big)\end{pmatrix}}
$$
### Question 13
Avec $\theta_j=\theta-2j\pi/3$ et $\psi_j=kx-2j\pi/3$ ($j=0,1,2$) :
$$
\vec E\cdot\vec I=-k\varphi_V\dot x\,I_m\sum_{j=0}^{2}\sin\psi_j\cos\theta_j .
$$
Avec $\sin p\cos q=\tfrac12[\sin(p+q)+\sin(p-q)]$ : $\psi_j-\theta_j=kx-\theta$ ne dépend pas de $j$, et $\psi_j+\theta_j=kx+\theta-4j\pi/3$. Or $\sum_{j=0}^2\sin(\alpha-4j\pi/3)=\operatorname{Im}\big(e^{i\alpha}\sum_{j=0}^2 e^{-4ij\pi/3}\big)=0$, car $e^{-4i\pi/3}=e^{2i\pi/3}$ est une racine cubique de l'unité différente de 1. Donc
$$
\sum_{j=0}^2\sin\psi_j\cos\theta_j=\tfrac32\sin(kx-\theta),
\qquad
\vec E\cdot\vec I=\tfrac32k\varphi_VI_m\,\dot x\,\sin(\theta-kx).
$$
Le bilan $F_m\dot x=\vec E\cdot\vec I$ donne, pour $\dot x\neq0$ :
$$
\boxed{F_m=K\,I_m\sin(\theta-kx)\qquad\text{avec}\qquad K=\frac32\,k\,\varphi_V}
$$
($K$ en $\mathrm{V\cdot s\cdot m^{-1}}=\mathrm{N\cdot A^{-1}}$.)
### Question 14
À $I_m$ fixé, $F_m$ est indépendante de $x$ et de $t$ si et seulement si
$$
\boxed{\theta(t)-k\,x(t)=\text{constante}}
$$
la valeur $\pi/2$ donnant la poussée maximale $F_m=KI_m$ par ampère. En dérivant : $\omega=\dfrac{\mathrm d\theta}{\mathrm dt}=k\dfrac{\mathrm dx}{\mathrm dt}$, soit $\dfrac{\omega}{k}=V$.
**Grandeurs synchrones : la pulsation électrique $\omega$ des courants d'alimentation et la vitesse de déplacement $V$ de l'induit** (au facteur $k$ près) ; autrement dit, l'onde de courant créée par l'induit doit défiler à la vitesse de l'induit par rapport au réseau d'aimants de l'inducteur. Comme $V$ varie au cours du trapèze, la phase $\theta$ doit être calculée en permanence à partir de la mesure de la position $x$ (autopilotage).
## 7. Conception de l'asservissement d'un MLS (exigences 1.2.4 et 1.2.5)
### 7.1. Retour sur le comportement dynamique de l'axe en translation
### Question 15
Le schéma-blocs donne $V=\dfrac{1}{M_{eq}p}(F_m-\mu V)$, soit $V(M_{eq}p+\mu)=F_m$ :
$$
\boxed{H_{mec}(p)=\frac{V(p)}{F_m(p)}=\frac{1}{\mu+M_{eq}p}=\frac{1/\mu}{1+\frac{M_{eq}}{\mu}p}=\frac{1}{1+10\,p}}
$$
Premier ordre de gain statique $1/\mu=1\ \mathrm{m\cdot s^{-1}\cdot N^{-1}}$ et de constante de temps $M_{eq}/\mu=10$ s.
### 7.2. Étude de la boucle de vitesse (exigence 1.2.4)
### Question 16
Avec $C_v=K_V$, la boucle ouverte $\mathrm{FTBO}_v(p)=K_VAH_{mec}(p)=\dfrac{50K_V}{1+10p}$ est de **classe 0**. La boucle fermée est un premier ordre stable ; pour $v_c=v_0u(t)$, le théorème de la valeur finale donne
$$
\varepsilon_V(\infty)=\lim_{p\to0}p\,\frac{v_0/p}{1+\mathrm{FTBO}_v(p)}=\frac{v_0}{1+50K_V}\neq0 .
$$
**L'écart statique n'est jamais nul pour un gain fini : la correction proportionnelle ne satisfait pas l'exigence de précision.**
### Question 17
Avec $C_v(p)=K_v\left(1+\dfrac{1}{T_vp}\right)=K_v\dfrac{1+T_vp}{T_vp}$, la boucle ouverte $\mathrm{FTBO}_v(p)=\dfrac{K_vA(1+T_vp)}{T_vp\,(\mu+M_{eq}p)}$ est de **classe 1**. La boucle fermée a pour dénominateur $M_{eq}T_vp^2+(\mu T_v+K_vAT_v)p+K_vA$, polynôme du second degré à coefficients strictement positifs pour $K_v>0$ et $T_v>0$ : elle est stable. Le théorème de la valeur finale donne alors $\varepsilon_V(\infty)=\lim_{p\to0}\dfrac{v_0}{1+\mathrm{FTBO}_v(p)}=0$. **Le correcteur PI est pertinent : écart statique nul pour un échelon de vitesse.**
### Question 18
Le choix $T_v=M_{eq}/\mu=10$ s compense le pôle mécanique par le zéro du correcteur :
$$
\mathrm{FTBO}_v(p)=\frac{K_vA}{\mu T_v\,p}=\frac{cK_v}{p},\qquad c=\frac{A}{\mu T_v}=\frac{A}{M_{eq}}=5\ \mathrm{m\cdot s^{-2}\cdot A^{-1}},
$$
ce qui est la valeur de l'énoncé. Avec retour unitaire :
$$
\frac{V(p)}{V_c(p)}=\frac{cK_v/p}{1+cK_v/p}=\frac{1}{1+\frac{p}{cK_v}}
\quad\Longrightarrow\quad
\boxed{K_X=1,\qquad \tau_X=\frac{1}{c\,K_v}}
$$
La bande passante à $-3$ dB d'un premier ordre est $\omega_c=1/\tau_X=cK_v$. Le cahier des charges impose $\omega_c=60$ rad/s :
$$
\boxed{K_v=\frac{60}{c}=12\ \mathrm{A\cdot s\cdot m^{-1}}},\qquad \tau_X=\frac1{60}\approx1{,}7\cdot10^{-2}\ \text{s}.
$$
### Question 19
- **Précision** : boucle ouverte de classe 1 (intégrateur du PI), gain statique en boucle fermée $K_X=1$ : écart statique nul pour un échelon de vitesse. **Respecté.**
- **Rapidité** : bande passante à $-3$ dB égale à $cK_v=60$ rad/s. **Respecté.**
- Stabilité (non demandée explicitement) : premier ordre de pôle $-60\ \mathrm{s^{-1}}$, stable, sans dépassement ; marge de phase de 90°.
**Tous les critères du cahier des charges de la boucle de vitesse sont respectés** (exigence 1.2.4), avec $K_X=1$ et $\tau_X=1/60$ s pour la suite. Vérification de saturation : à $t=0^+$ d'un échelon $v_0=1\ \mathrm{m\cdot s^{-1}}$, $i_c=K_vv_0=12$ A, soit $F_m=600\ \text{N}<1000$ N.
### 7.3. Étude de la boucle de position (exigence 1.2.5.1 et 1.2.5.2)
### Question 20
$$
\mathrm{FTBO}_X(p)=C_X(p)\,\frac{K_X}{1+\tau_Xp}\,\frac1p=K\,\frac{1+aTp}{1+Tp}\cdot\frac{1}{p\,(1+p/60)} .
$$
Le correcteur à avance de phase a un gain statique fini non nul ($C_X(0)=K$) : il ne retire pas l'intégrateur $1/p$ (passage de la vitesse à la position). La boucle ouverte est donc **de classe 1** et, la boucle fermée étant stable après réglage, pour $x_c=x_0u(t)$ :
$$
\varepsilon_X(\infty)=\lim_{p\to0}\frac{x_0}{1+\mathrm{FTBO}_X(p)}=0 .
$$
**L'exigence d'écart statique nul est satisfaite.** Pour une rampe $x_c=Vt$, l'écart de traînage vaut $\varepsilon_{tr}=\lim_{p\to0}\dfrac{V}{p(1+\mathrm{FTBO}_X)}=\dfrac{V}{KK_X}=\dfrac{V}{K}$, soit un retard de traînage $\varepsilon_{tr}/V=1/K$ : le critère « retard $<0{,}01$ s » impose $K>100\ \mathrm{s^{-1}}$.
### Question 21
À $\omega_m=\dfrac1{T\sqrt a}$ : $aT\omega_m=\sqrt a$ et $T\omega_m=1/\sqrt a$, donc
$$
|C_X(j\omega_m)|=K\frac{\sqrt{1+a}}{\sqrt{1+1/a}}=K\sqrt a
\quad\Longrightarrow\quad
\boxed{C_{X,\mathrm{dB}}(\omega_m)=20\log K+10\log a}
$$
### Question 22
**Étapes de réglage.**
1. Choisir $\omega_m$ égale à la pulsation de coupure à 0 dB souhaitée : $\boxed{\omega_m=\omega_{0dB}=100\ \mathrm{rad\cdot s^{-1}}}$.
2. Lire sur la réponse fréquentielle non corrigée la phase à $\omega_m$ et en déduire la marge qu'on aurait sans apport de phase : $M\varphi_0=180°+\arg\mathrm{FTBO}_0(j\omega_m)$.
3. Phase à apporter : $\varphi_m=60°-M\varphi_0$ (éventuellement majorée de quelques degrés) ; en déduire $a=\dfrac{1+\sin\varphi_m}{1-\sin\varphi_m}$ puis $T=\dfrac1{\omega_m\sqrt a}$.
4. Lire le gain non corrigé $G_0(\omega_m)$ en dB et choisir $K$ tel que $G_0(\omega_m)+20\log K+10\log a=0$ (Q21).
5. Vérifier les autres critères : retard de traînage $1/K<0{,}01$ s, temps de réponse à 5 %.
**Valeurs.** La boucle ouverte non corrigée est $\mathrm{FTBO}_0(p)=\dfrac{1}{p(1+p/60)}$ ($C_X=1\ \mathrm{s^{-1}}$, $K_X=1$, $\tau_X=1/60$ s). À 100 rad/s, $\arg\mathrm{FTBO}_0=-90°-\arctan(100/60)\approx-149°$, d'où $M\varphi_0\approx31°$ et un besoin de $29°$ :
$$
\boxed{\omega_m=100\ \mathrm{rad\cdot s^{-1}},\qquad \varphi_m\approx30°}
$$
### Question 23
Relevés à $\omega_m=100$ rad/s sur la réponse fréquentielle non corrigée :
$$
|\mathrm{FTBO}_0(j100)|=\frac{1}{100\sqrt{1+(100/60)^2}}\approx5{,}1\cdot10^{-3}\ \Rightarrow\ G_0(100)\approx-45{,}8\ \text{dB},\qquad \arg\mathrm{FTBO}_0(j100)\approx-149° .
$$
- $\varphi_m=30°$ : $a=\dfrac{1+0{,}5}{1-0{,}5}=3$ ;
- $T=\dfrac{1}{100\sqrt3}\approx5{,}8\cdot10^{-3}$ s ($aT\approx1{,}7\cdot10^{-2}$ s ; cassures à $1/(aT)\approx58$ rad/s et $1/T\approx173$ rad/s) ;
- $20\log K=45{,}8-10\log3\approx45{,}8-4{,}8=41{,}0$ dB, soit $K\approx1{,}1\cdot10^2\ \mathrm{s^{-1}}$.
$$
\boxed{a=3,\qquad T\approx5{,}8\cdot10^{-3}\ \text{s},\qquad K\approx112\ \mathrm{s^{-1}}}
$$
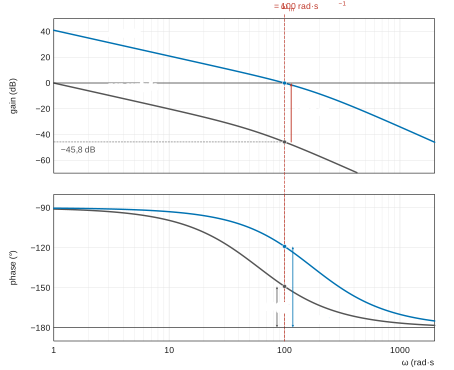
**Tracés à reporter sur le cahier** (figure 4) : verticale à 100 rad/s, lecture de $-45{,}8$ dB sur la courbe réelle et remontée jusqu'à 0 dB ; sur la phase, le point à $-149°$ et la marge mesurée depuis $-180°$. Valeurs de contrôle :
| $\omega$ (rad/s) | 10 | 58 | 100 | 173 | 300 |
|---|---|---|---|---|---|
| gain non corrigé (dB) | $-20{,}1$ | $-38{,}1$ | $-45{,}8$ | $-54{,}5$ | $-63{,}7$ |
| phase non corrigée | $-99{,}5°$ | $-133{,}9°$ | $-149{,}0°$ | $-160{,}9°$ | $-168{,}7°$ |
| gain corrigé (dB) | $21{,}0$ | $5{,}5$ | $0$ | $-6{,}5$ | $-14{,}2$ |
| phase corrigée | $-92{,}9°$ | $-107{,}3°$ | $-119{,}0°$ | $-134{,}3°$ | $-149{,}6°$ |
**Vérifications** : coupure à 0 dB à 100 rad/s, marge de phase $180°-119°=61°\approx60°$ (exigence 1.2.5.2 respectée) ; retard de traînage $1/K\approx8{,}9$ ms $<10$ ms (exigence 1.2.5.1).
## 8. Synthèse
### Question 24
**Temps de réponse à 5 %.** Sur la réponse à l'échelon unitaire, on trace la bande $[0{,}95\,;1{,}05]$ et on repère l'instant à partir duquel la courbe n'en sort plus. La réponse présente un dépassement d'environ 8 % vers $t\approx28$ ms, puis entre définitivement dans la bande vers
$$
t_{r5\%}\approx35\ \text{ms}<0{,}1\ \text{s}.
$$
**Le critère de rapidité est respecté.**
**Retard de traînage.** Sur la réponse au profil de position issu du trapèze, pendant le palier à $V=1\ \mathrm{m\cdot s^{-1}}$ ($t\in[0{,}05\,;0{,}52]$ s), on mesure le décalage horizontal entre la consigne et la réponse, deux droites parallèles de pente $V$ (ou l'écart vertical, divisé par $V$) : écart de position d'environ 8,9 mm, soit
$$
\tau_{tr}=\frac{\varepsilon_{tr}}{V}\approx8{,}9\ \text{ms}<10\ \text{ms},
$$
conforme à la prévision $1/K$ de la Q20. **Le critère de retard de traînage est respecté**, avec peu de marge ; l'écart revient à zéro à l'arrêt (écart statique nul).
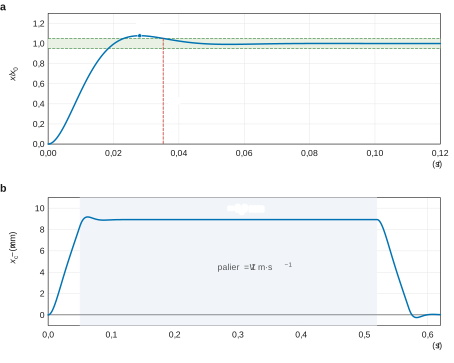
**Conclusion.** Le correcteur $C_X(p)=112\,\dfrac{1+1{,}7\cdot10^{-2}p}{1+5{,}8\cdot10^{-3}p}$ satisfait l'ensemble du cahier des charges de la boucle de position (écart statique nul, retard de traînage $<0{,}01$ s, marge de phase d'environ 60° à 100 rad/s, $t_{r5\%}<0{,}1$ s) : les exigences 1.2.5.1 et 1.2.5.2 sont validées.
Aide sur le corrigé
Connectez-vous pour demander une explication.