Sciences industrielles
Centrale-SupélecTSI2026
Rédigé par IA, non vérifié
Signaler une erreur# Centrale-Supélec TSI — Sciences industrielles 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 4 heures, calculatrice autorisée, avec un document réponse (DR1 à DR5). Sujet : le télésiège débrayable « Vologne Express » (La Bresse - Hohneck). Les données numériques sont celles du tableau de fin d'énoncé : $L_p=1217$ m, $\alpha=12{,}9^\circ$, $v_n=5{,}08$ m/s, $v_r=3{,}52$ m/s, $v_s=1{,}25$ m/s, $D_b=4{,}1$ m, $D_h=4{,}6$ m, $J_b=16\,200$ kg·m², $J_h=25\,700$ kg·m², $M_n=110$ kg, $M_c=650$ kg, $\lambda=7{,}81$ kg/m, $g=9{,}81$ m/s², $u_{m\,\text{nom}}=400$ V, $N_{m\,\text{nom}}=1267$ tr/min, $\mathscr P_{m\,\text{nom}}=415$ kW, $J_m=23$ kg·m², $k_{\text{réd}}=1/60{,}07$, $N_{s\max}=3000$ tr/min, $k_r=1/7{,}04$, $N=72$ nacelles.
## Partie A — Caractéristiques du télésiège « Vologne Express »
### I — Validation de l'exigence de débit
#### Q1
Temps de montée (nacelles à vitesse constante sur $L_p$) :
$$t_m=\frac{L_p}{v_n}=\frac{1217}{5{,}08}=239{,}6\ \text{s}\approx\boxed{4{,}0\ \text{min}},\qquad t_r=\frac{L_p}{v_r}=\frac{1217}{3{,}52}=345{,}7\ \text{s}\approx5{,}8\ \text{min}.$$
Débits : à chaque instant $33$ nacelles de $6$ places sont en montée, soit $198$ usagers, et chacun y reste $t_m$. En régime établi, le nombre d'usagers arrivant au sommet par heure est
$$q_{n\max}=\frac{198\times3600}{239{,}6}=\boxed{2975\ \text{u}\cdot\text{h}^{-1}},\qquad q_{r\max}=\frac{198\times3600}{345{,}7}=\boxed{2062\ \text{u}\cdot\text{h}^{-1}}.$$
Contrôle par le pas : $1217/33=36{,}9$ m entre nacelles, soit une nacelle toutes les $36{,}9/5{,}08=7{,}26$ s, donc $496$ nacelles et $2975$ usagers par heure.
Comparaison à l'exigence id = « 1 » : $t_m=4{,}0\ \text{min}<5$ min, $q_{n\max}=2975>2800$ u/h et $q_{r\max}=2062>1500$ u/h. **Les exigences de débit et de temps de montée sont vérifiées.** En vitesse réduite (mode dégradé par vent fort), la montée dure 5,8 min : l'exigence $t_m<5$ min s'entend en fonctionnement normal.
### II — Étude de la transmission cinématique
#### II.1 — Détermination du rapport de la chaîne cinématique
#### Q2
Au régime nominal, $N_{m\,\text{nom}}=1267$ tr/min correspond à $v_n=5{,}08$ m/s :
$$\omega_m=\frac{\pi}{30}\times1267=\boxed{132{,}7\ \text{rad}\cdot\text{s}^{-1}},\qquad k_{tp}=\frac{v_n}{\omega_m}=\frac{5{,}08}{132{,}68}=\boxed{3{,}829\times10^{-2}\ \text{m}\cdot\text{rad}^{-1}}\ (38{,}3\ \text{mm/rad}).$$
#### Q3
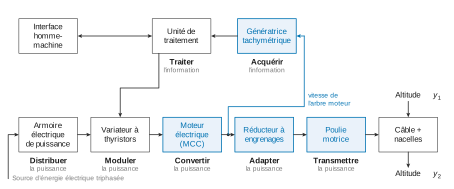
Éléments manquants du DR1, choisis dans le diagramme de définition de blocs :
| Fonction | Constituant à placer |
|---|---|
| Acquérir l'information | Génératrice (dynamo) tachymétrique |
| Convertir la puissance | Moteur électrique (machine à courant continu) |
| Adapter la puissance | Réducteur à engrenages |
| Transmettre la puissance | Poulie motrice (gare haute) |
Les blocs donnés sont l'armoire électrique de puissance (distribuer), le variateur à thyristors (moduler), l'unité de traitement (traiter), l'interface homme-machine et l'effecteur câble + nacelles (altitude $y_1\to y_2$). La génératrice tachymétrique prélève la vitesse sur l'arbre moteur, entre « convertir » et « adapter », et renvoie l'information à l'unité de traitement, qui commande le variateur : c'est la boucle d'asservissement de vitesse.
#### Q4
Non-glissement sur la poulie motrice et réducteur : $v=\dfrac{D_h}{2}\,\omega_h$ et $\omega_h=k_{\text{réd}}\,\omega_m$, d'où
$$\boxed{k_{tp}=k_{\text{réd}}\,\frac{D_h}{2}}=\frac{1}{60{,}07}\times\frac{4{,}6}{2}=\boxed{3{,}829\times10^{-2}\ \text{m}\cdot\text{rad}^{-1}}.$$
Les deux méthodes donnent $3{,}8288\times10^{-2}$ (mesure, Q2) et $3{,}8289\times10^{-2}$ (documentation), soit un écart relatif de $3\times10^{-5}$ : **la valeur de Q2 est validée.**
#### II.2 — Configuration de secours
#### Q5
Chaîne de secours : moteur diesel, réducteur $k_r$, coupleur de rapport 1, réducteur principal $k_{\text{réd}}$, poulie motrice. Donc $v_s=k_r\,k_{tp}\,\omega_s$ :
$$\omega_s=\frac{v_s}{k_r\,k_{tp}}=\frac{1{,}25\times7{,}04}{3{,}829\times10^{-2}}=229{,}8\ \text{rad}\cdot\text{s}^{-1},\qquad N_s=\frac{30}{\pi}\,\omega_s=\boxed{2195\ \text{tr}\cdot\text{min}^{-1}}.$$
$N_s<N_{s\max}=3000$ tr/min : **la configuration de secours est compatible** avec le moteur thermique (marge de 27 %).
## Partie B — Étude de l'exigence Id = 1.1 « gérer la sécurité et le confort des usagers »
### Moteur et poulies
#### Q6
Rotor en rotation autour d'un axe fixe du référentiel galiléen, de moment d'inertie $J_m$ autour de cet axe :
$$\boxed{E_c(\text{mot}/0)=\tfrac12\,J_m\,\omega_m^2}.$$
#### Q7
$$\boxed{E_c(\text{bas}/0)=\tfrac12\,J_b\,\omega_b^2},\qquad\boxed{E_c(\text{haut}/0)=\tfrac12\,J_h\,\omega_h^2}.$$
Avec $\omega_h=k_{\text{réd}}\,\omega_m$ et $D_b\,\omega_b=D_h\,\omega_h$ : $\omega_b=\dfrac{D_h}{D_b}k_{\text{réd}}\,\omega_m$. L'égalité $E_c(\text{bas}/0)+E_c(\text{haut}/0)=\tfrac12 J_{\text{éq-poulies}}\,\omega_m^2$ donne
$$\boxed{J_{\text{éq-poulies}}=k_{\text{réd}}^2\left[J_h+\left(\frac{D_h}{D_b}\right)^2J_b\right]}=2{,}771\times10^{-4}\times(25\,700+1{,}259\times16\,200)=12{,}8\ \text{kg}\cdot\text{m}^2.$$
### Câble et nacelles
#### Q8
Chaque brin, de masse $\lambda L_p$, est en translation à la vitesse $v$ :
$$\boxed{E_c(\text{mont}/0)=E_c(\text{desc}/0)=\tfrac12\,\lambda L_p\,v^2}.$$
L'énergie cinétique étant quadratique en vitesse, les deux contributions s'ajoutent. Avec $v=k_{tp}\,\omega_m$ :
$$\lambda L_p\,k_{tp}^2\,\omega_m^2=\tfrac12\,J_{\text{éq-câble}}\,\omega_m^2\ \Longrightarrow\ \boxed{J_{\text{éq-câble}}=2\,\lambda\,L_p\,k_{tp}^2}=2\times7{,}81\times1217\times(3{,}829\times10^{-2})^2=27{,}9\ \text{kg}\cdot\text{m}^2.$$
#### Q9
Les $N-6=66$ nacelles entraînées se répartissent en $N/2-3=33$ montantes chargées et $33$ descendantes vides, toutes en translation à la vitesse $v$ :
$$\boxed{E_c(\text{mont}/0)=\tfrac12\left(\tfrac N2-3\right)(M_n+M_c)\,v^2},\qquad\boxed{E_c(\text{desc}/0)=\tfrac12\left(\tfrac N2-3\right)M_n\,v^2}.$$
En sommant, avec $v=k_{tp}\,\omega_m$ :
$$\boxed{J_{\text{éq-nacelles}}=\left(\frac N2-3\right)(2M_n+M_c)\,k_{tp}^2}=33\times870\times1{,}466\times10^{-3}=42{,}1\ \text{kg}\cdot\text{m}^2.$$
### Ensemble en mouvement
#### Q10
Le moteur, les poulies, le câble et les nacelles forment l'ensemble mobile, dont l'énergie cinétique est la somme des énergies des parties (réducteur négligé) :
$$J_{\text{éq}}=J_m+J_{\text{éq-poulies}}+J_{\text{éq-câble}}+J_{\text{éq-nacelles}}.$$
Avec $k_{tp}^2=k_{\text{réd}}^2D_h^2/4$ :
$$J_{\text{éq}}=J_m+k_{\text{réd}}^2\left[J_h+\left(\frac{D_h}{D_b}\right)^2J_b+\frac{D_h^2}{2}\lambda L_p+(N-6)\frac{D_h^2}{4}M_n+(N-6)\frac{D_h^2}{8}M_c\right].$$
La masse notée $M_p$ dans la forme imposée est la masse de la charge $M_c$ (seule grandeur restante). Par identification :
$$\boxed{\beta_1=k_{\text{réd}}^2,\quad\beta_2=\left(\frac{D_h}{D_b}\right)^2,\quad\mu_1=\frac{D_h^2}{2},\quad\mu_2=\frac{(N-6)\,D_h^2}{4},\quad\mu_3=\frac{(N-6)\,D_h^2}{8}}.$$
Application numérique : $\beta_1=2{,}771\times10^{-4}$, $\beta_2=1{,}259$, $\mu_1=10{,}58$ m², $\mu_2=349{,}1$ m², $\mu_3=174{,}6$ m². Le crochet vaut $25\,700+20\,392+100\,561+38\,405+113\,471=298\,529$ kg·m², donc
$$J_{\text{éq}}=23+2{,}771\times10^{-4}\times298\,529=23+82{,}7=\boxed{1{,}06\times10^2\ \text{kg}\cdot\text{m}^2}.$$
Répartition : rotor 23 ; poulies 12,8 ; câble 27,9 ; nacelles 10,6 ; charge 31,4 kg·m².
### Puissance des actions mécaniques de pesanteur
#### Q11
Le câble est une boucle fermée de masse linéique uniforme. Au cours du défilement, la répartition de matière dans l'espace ne change pas : l'altitude de son centre de gravité est constante, donc son énergie potentielle aussi, et $\mathscr P(\text{pes}\to\text{câble}/0)=-\dfrac{\mathrm dE_p}{\mathrm dt}=0$. Formulé brin par brin : les deux brins ont la même masse $\lambda L_p$ et des vitesses opposées, donc des puissances de pesanteur opposées. **La puissance de la pesanteur sur le câble est nulle.**
#### Q12
Avec $\vec g=-g\,\vec y_0$, une nacelle montante (masse $M_n+M_c$) a une vitesse verticale $+v\sin\alpha$, une descendante (masse $M_n$) une vitesse verticale $-v\sin\alpha$ :
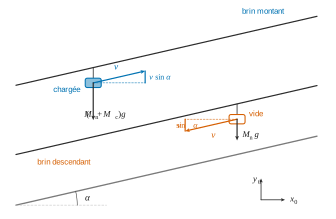
$$\mathscr P(\text{pes}\to\text{nacelles}/0)=\left(\tfrac N2-3\right)g\,v\sin\alpha\,\big[-(M_n+M_c)+M_n\big]=-\left(\tfrac N2-3\right)M_c\,g\,v\sin\alpha.$$
Avec $v=k_{tp}\,\omega_m$ :
$$\boxed{\mathcal C=-\left(\frac N2-3\right)M_c\,g\,k_{tp}\,\sin\alpha}=-33\times650\times9{,}81\times3{,}829\times10^{-2}\times\sin12{,}9^\circ=\boxed{-1{,}80\times10^3\ \text{N}\cdot\text{m}}.$$
### Évaluation de la puissance moteur
#### Q13
Théorème de l'énergie cinétique appliqué à $(\Sigma)$ dans le référentiel galiléen lié au sol :
$$\frac{\mathrm dE_c(\Sigma/0)}{\mathrm dt}=\mathscr P(\bar\Sigma\to\Sigma/0)+\mathscr P_{\text{int}}(\Sigma),\qquad E_c(\Sigma/0)=\tfrac12\,J_{\text{éq}}\,\omega_m^2.$$
Puissances extérieures : pesanteur nulle sur le câble (Q11) et sur les solides en rotation autour d'axes fixes (centres de gravité fixes), égale à $\mathcal C\,\omega_m$ sur les nacelles (Q12) ; liaisons avec le bâti parfaites. Puissances intérieures : liaisons parfaites, pas de glissement, pertes négligées ; il ne reste que la puissance motrice $\mathscr P_{m\,\text{utile}}$. D'où $J_{\text{éq}}\,\omega_m\,\dot\omega_m=\mathcal C\,\omega_m+\mathscr P_{m\,\text{utile}}$. À vitesse constante :
$$\boxed{\mathscr P_{m\,\text{utile}}=-\mathcal C\,\omega_m}\quad(>0\ \text{car}\ \mathcal C<0).$$
#### Q14
Avec la valeur d'exploitation $\mathcal C\simeq-900$ N·m et $\omega_m=132{,}7$ rad/s :
$$\mathscr P_{m\,\text{utile}}=900\times132{,}68=1{,}19\times10^5\ \text{W},\qquad s=\frac{\mathscr P_{m\,\text{nom}}}{\mathscr P_{m\,\text{utile}}}=\frac{415}{119{,}4}=\boxed{3{,}5}.$$
$s>3$ : **l'exigence id = « 1.1 » est vérifiée.** Avec la charge limite ($\mathcal C=-1{,}80$ kN·m, jamais atteinte), on aurait $239$ kW et $s=1{,}7$.
## Partie C — Étude de l'exigence Id = « 1.2 » « entraîner le câble et les nacelles entre les gares »
### I — Estimation des grandeurs de la machine à courant continu en charge
#### I.1 — Mise en place du schéma-bloc
#### Q15
Équations simplifiées en Laplace (conditions initiales nulles) : $U_m=R\,I+E$, $J_{\text{éq}}\,p\,\Omega_m=C_m+C_r$, $E=k\,\Omega_m$, $C_m=k\,I$.
Schéma DR2 complété (figure 3) : comparateur $U_m(p)-E(p)$, blocs $\dfrac1R$ et $k$, sommateur $C_m(p)+C_r(p)$, bloc $\dfrac1{J_{\text{éq}}\,p}$, retour $k$ qui forme $E(p)=k\,\Omega_m(p)$.
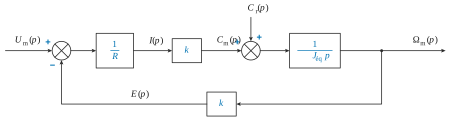
Résolution : $\left(J_{\text{éq}}\,p+\dfrac{k^2}{R}\right)\Omega_m=\dfrac kR\,U_m+C_r$, d'où
$$\boxed{H_m(p)=\frac{K_m}{1+T_m\,p},\quad K_m=\frac1k,\qquad H_r(p)=\frac{K_r}{1+T_m\,p},\quad K_r=\frac R{k^2},\qquad T_m=\frac{R\,J_{\text{éq}}}{k^2}}.$$
Unités : $K_m$ en rad·s⁻¹·V⁻¹, $K_r$ en rad·s⁻¹·N⁻¹·m⁻¹, $T_m$ en s. Avec $R=15$ mΩ, $k=3$ N·m/A et $J_{\text{éq}}\approx106$ kg·m² : $K_m=0{,}33$ rad·s⁻¹·V⁻¹, $K_r=1{,}7\times10^{-3}$ rad·s⁻¹·N⁻¹·m⁻¹, $T_m\approx0{,}18$ s.
#### I.2 — Estimation des grandeurs du modèle par des mesures sur site
#### Q16
En régime permanent, $u_m=R\,i+k\,\omega_m$ avec $\omega_1=840\pi/30=87{,}96$ rad/s et $\omega_2=1267\pi/30=132{,}68$ rad/s :
$$\boxed{A=\begin{pmatrix}284{,}9&87{,}96\\429{,}7&132{,}68\end{pmatrix},\qquad X=\begin{pmatrix}R\\k\end{pmatrix},\qquad B=\begin{pmatrix}265{,}2\\400{,}0\end{pmatrix}}$$
Lignes à compléter sur DR3 :
```python
import numpy as np
A = np.array([[284.9, 840*np.pi/30], [429.7, 1267*np.pi/30]])
B = np.array([265.2, 400.0])
X = np.linalg.solve(A, B)
```
Résultat : $X\approx(0{,}41\ ;\ 1{,}67)$, soit $R\approx0{,}4\ \Omega$ et $k\approx1{,}7$ N·m/A. Les deux lignes sont presque proportionnelles ($\det A\approx2{,}1$, conditionnement $\approx1{,}4\times10^5$) : le résultat est extrêmement sensible aux arrondis ($R=0{,}66$, $k=0{,}86$ avec $87{,}96$ et $132{,}68$ ; $k<0$ avec $88{,}0$ et $132{,}7$). Ce calcul ne fournit donc qu'un ordre de grandeur, d'où les valeurs moyennes $R=15$ mΩ et $k=3$ N·m/A retenues ensuite.
#### Q17
Sur $[0\,;t_f]$, $N_m$ décroît linéairement de $N_0$ à $0$ :
$$\boxed{\frac{\mathrm d\omega_m}{\mathrm dt}=-\frac{\pi\,N_0}{30\,t_f}}\quad\text{(constante)}.$$
Alimentation coupée : $i=0$ donc $c_m=0$, et l'équation complète serait $J_{\text{éq}}\,\dot\omega_m=c_r-f_{\text{éq}}\,\omega_m$. Avec un frottement visqueux non négligeable, la décélération dépendrait de $\omega_m$ et la vitesse décroîtrait selon une exponentielle (courbe convexe, à pente de moins en moins forte). La décroissance observée est linéaire : **le terme $f_{\text{éq}}\,\omega_m$ est négligeable, ce qui confirme l'hypothèse faite sur $(E_2)$.**
#### Q18
Avec $c_m=0$, $f_{\text{éq}}$ négligé et $c_r=c_{r0}$ constant : $J_{\text{éq}}\,\dot\omega_m=c_{r0}$, d'où $\omega_m(t)=\omega_0+\dfrac{c_{r0}}{J_{\text{éq}}}\,t$. En tours par minute ($N=30\,\omega/\pi$) :
$$\boxed{N_m(t)=\frac{30\,c_{r0}}{\pi\,J_{\text{éq}}}\,t+N_0}\qquad(c_{r0}<0).$$
#### Q19
Avant $t=0$, en régime stabilisé : $0=k\,I(0^-)+c_{r0}$, soit $\boxed{c_{r0}=-k\,I(0^-)}$ :
$$\boxed{c_{r0\text{-v}}=-3\times360=-1{,}08\times10^3\ \text{N}\cdot\text{m}},\qquad\boxed{c_{r0\text{-c}}=-3\times520=-1{,}56\times10^3\ \text{N}\cdot\text{m}}.$$
$N_m(t_f)=0$ donne
$$\boxed{J_{\text{éq}}=-\frac{30\,c_{r0}\,t_f}{\pi\,N_0}=\frac{k\,I(0^-)\,t_f}{\omega_0}},\qquad J_{\text{éq-v}}=\frac{1080\times10{,}3}{132{,}68}=\boxed{84\ \text{kg}\cdot\text{m}^2},\qquad J_{\text{éq-c}}=\frac{1560\times8{,}9}{132{,}68}=\boxed{105\ \text{kg}\cdot\text{m}^2}.$$
La valeur en charge recoupe à 1 % le calcul théorique de Q10 (106 kg·m², nacelles pleines).
### II — Obtention de la vitesse angulaire depuis la mesure de position
#### Q20
Une dynamo tachymétrique est une petite génératrice à courant continu à flux inducteur constant (aimants permanents), dont l'induit est entraîné par l'arbre moteur. Les conducteurs de l'induit coupent le flux fixe : il y apparaît une f.é.m. induite proportionnelle à la vitesse, redressée par le collecteur. Débitant un courant quasi nul, elle délivre une tension $u=k_{\text{dt}}\,N_m$, image de la vitesse et de signe lié au sens de rotation.
#### Q21
Lecture du signal brut : valeur moyenne $\approx76$ V (cohérent avec $0{,}06\times1267=76$ V), extrêmes $\approx69$ V et $\approx82$ V, soit un écart d'environ $\pm6{,}5$ V autour de la moyenne. Avec $k_{\text{dt}}=0{,}06$ V·min·tr⁻¹ :
$$\Delta N_m=\frac{\pm6{,}5}{0{,}06}\approx\boxed{\pm1{,}1\times10^2\ \text{tr}\cdot\text{min}^{-1}},\qquad\left|\frac{\Delta v}{v}\right|=\frac{\Delta N_m}{N_m}=\frac{108}{1267}\approx\boxed{8{,}5\ \%}$$
(17 % en crête à crête). La chaîne cinématique ayant un gain constant, la fluctuation relative de $v$ est celle de $N_m$. **Elle dépasse l'exigence $|\Delta v/v|<5\ \%$** : le signal brut est inexploitable. Il s'agit surtout de bruit de mesure (l'inertie de l'installation interdit de telles variations réelles en quelques millisecondes) ; le signal filtré reste dans une bande d'environ $\pm0{,}6$ V, soit moins de 1 %.
#### Q22
$U^*(p)\,(1+2\tau p+\tau^2p^2)=U(p)$, d'où, à conditions initiales nulles,
$$\boxed{\tau^2\,\ddot u^*(t)+2\tau\,\dot u^*(t)+u^*(t)=u(t)}.$$
#### Q23
Schéma « à gauche » appliqué deux fois : $\dot u^*_i=\dfrac{u^*_i-u^*_{i-1}}{T_e}$ et $\ddot u^*_i=\dfrac{u^*_i-2u^*_{i-1}+u^*_{i-2}}{T_e^2}$. En reportant, avec $x=\tau/T_e$ :
$$x^2\,(u^*_i-2u^*_{i-1}+u^*_{i-2})+2x\,(u^*_i-u^*_{i-1})+u^*_i=u_i\ \Longrightarrow\ (1+x)^2\,u^*_i=u_i+2x(1+x)\,u^*_{i-1}-x^2\,u^*_{i-2}.$$
$$\boxed{u^*_i=a_0\,u_i+a_1\,u^*_{i-1}+a_2\,u^*_{i-2},\qquad a_0=\frac1{(1+x)^2},\quad a_1=\frac{2x}{1+x},\quad a_2=-\frac{x^2}{(1+x)^2}}$$
Contrôle : $a_0+a_1+a_2=1$ (gain statique unitaire).
#### Q24
Avantage principal : **la souplesse de réglage**. Les coefficients $a_0$, $a_1$, $a_2$ sont des nombres programmés ; on modifie $\tau$ par logiciel sans toucher au matériel, et le filtre ne dérive pas avec le vieillissement ou la température des composants.
### III — Pilotage du moteur en phase de démarrage en charge maximale
#### III.1 — Détermination de la capacité en courant du variateur implanté
#### Q25
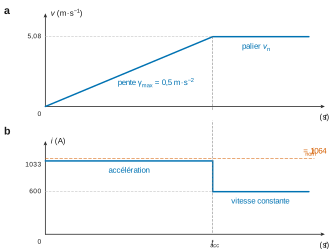
Pour $t\in[0\,;t_{acc}]$ : $v(t)=\gamma_{\max}\,t$ (rampe) ; pour $t\geqslant t_{acc}$ : $v=v_n$ (palier). Allure : segment de droite de l'origine au point $(t_{acc}\,;5{,}08\ \text{m/s})$, puis horizontale.
$$\boxed{t_{acc}=\frac{v_n}{\gamma_{\max}}=\frac{5{,}08}{0{,}5}=10{,}16\ \text{s}}.$$
L'exigence « accélération douce : $t_{acc}>10$ s » (portée par l'exigence 1.1 de la figure 2) est **vérifiée, de justesse** (1,6 % de marge).
#### Q26
$i=\dfrac{M_{\text{éq}}\,k_{tp}\,\gamma+c_r}{k}$ avec $M_{\text{éq}}=65$ t, $k_{tp}=0{,}040$ m/rad, $c_r=1800$ N·m, $k=3$ N·m/A.
- Phase 1 ($0\leqslant t\leqslant t_{acc}$, $\gamma=0{,}5$ m/s²) : $i_1=\dfrac{65\,000\times0{,}040\times0{,}5+1800}{3}=\dfrac{1300+1800}{3}=\boxed{1033\ \text{A}}$.
- Phase 2 ($t\geqslant t_{acc}$, $\gamma=0$) : $i_2=\dfrac{1800}3=\boxed{600\ \text{A}}$.
Allure (figure 4) : palier à 1033 A jusqu'à $t_{acc}=10{,}16$ s, puis palier à 600 A. $i_{\max}=1033\ \text{A}<i_{\text{nom}}=1064$ A : **l'intensité maximale n'est jamais atteinte** (marge de 3 %).
#### III.2 — Du variateur actuellement implanté à une nouvelle technologie de motorisation
#### Q27
$U_{\max}$ est la tension composée maximale : $U_{\max}=\sqrt2\times391=553$ V. Avec $\langle U_m\rangle=u_{m\,\text{nom}}=400$ V :
$$\cos\psi=\frac{400\,\pi}{3\times553}=0{,}757\ \Longrightarrow\ \boxed{\psi=0{,}71\ \text{rad}\ (41^\circ)}.$$
#### Q28
En régime permanent, $\langle U_m\rangle=R\,I+k\,\Omega_m$, donc
$$\boxed{N_{m\text{-rp}}=\frac{30}{\pi\,k}\left(\frac3\pi\,U_{\max}\cos\psi-R\,I\right)}.$$
#### Q29
Réseau à 50 Hz, période $T=20$ ms (abscisses en ms).
- **Courbe A** : arches de sinusoïde toujours positives, s'annulant toutes les 10 ms ($T/2$), crête $\approx320$ V ($=\sqrt2\times226$ V), sans retard à la conduction. C'est un **redresseur monophasé double alternance non commandé** (pont PD2 à diodes) : **c'est la courbe de l'inducteur.**
- **Courbe C** : tension entre $\approx479$ V et $553$ V ($=\sqrt2\times391$ V et $553\cos30^\circ$), ondulation de période $T/6=3{,}33$ ms, valeur moyenne $\tfrac3\pi\times553=528$ V : **redresseur triphasé PD3** (à diodes, ou à thyristors avec $\psi=0$), structure du variateur d'induit.
- **Courbe B** : créneaux à fronts verticaux alternant entre $\approx+335$ V et $\approx-335$ V, de période 10 ms, à valeur moyenne positive : **convertisseur à découpage**, hacheur réversible en pont (quatre quadrants) ou onduleur.
#### Q30
Pour la MCC, $\Omega_m=\dfrac{\langle U_m\rangle-R\,I}{k}$ avec $\langle U_m\rangle=\dfrac3\pi U_{\max}\cos\psi$ : à $U_{\max}$ imposé par le réseau, **le paramètre de réglage est l'angle de retard à l'amorçage $\psi$** (donc la tension moyenne d'induit).
Pour la MAS, la vitesse est voisine de la vitesse de synchronisme $\Omega_s=2\pi f/p$ ($p$ paires de pôles), avec $\Omega=(1-g)\,\Omega_s$ et un glissement $g$ faible imposé par la charge. **Ce n'est donc pas le même paramètre : il faut agir sur la fréquence $f$ des tensions statoriques**, en maintenant $U/f$ constant pour conserver le flux. Le redresseur commandé doit être remplacé par un variateur de fréquence (redresseur, bus continu, onduleur triphasé MLI).
#### Q31
Le couple maximal d'une MAS est proportionnel au carré du flux, donc à $(U/f)^2$, et ne dépend pas de la fréquence si $U/f$ est constant. Stratégie : **commande à $U/f$ constant**, en démarrant à basse fréquence (vitesse de synchronisme faible, glissement voisin de celui du couple maximal dès l'arrêt), puis en augmentant progressivement la fréquence et la tension en proportion ; on ajoute une légère surtension à basse fréquence pour compenser la chute ohmique statorique. Le moteur développe ainsi son couple maximal pendant tout le démarrage, avec un courant limité par le variateur, bien inférieur à celui d'un démarrage direct.
## Partie D — Étude de la sous-exigence « maintenir la vitesse des nacelles la plus régulière possible » de l'exigence 1.2
#### Q32
Filtre de gain unitaire : $\varepsilon=k_{\text{ad}}\,V_c-k_{\text{dt}}\,\Omega_m$, et $V=k_{\text{réd}}\dfrac{D_h}2\,\Omega_m=k_{tp}\,\Omega_m$. $\varepsilon=0$ pour $V=V_c$ impose
$$\boxed{k_{\text{ad}}=\frac{k_{\text{dt}}}{k_{tp}}=\frac{2\,k_{\text{dt}}}{k_{\text{réd}}\,D_h}}.$$
Avec $k_{\text{dt}}=0{,}06$ V·min·tr⁻¹ $=0{,}06\times30/\pi=0{,}573$ V·s·rad⁻¹ : $k_{\text{ad}}=0{,}573/0{,}03829=15{,}0$ V·s·m⁻¹.
#### Q33
Boucle ouverte (de $\varepsilon$ au retour), $C(p)=1$, $C_r=0$ :
$$\boxed{H_{bo}(p)=H_{\text{var}}(p)\,H_m(p)\,k_{\text{dt}}=\frac{K_v\,k_{\text{dt}}/k}{\left(1+\frac{T_v}2\,p\right)\left(1+T_m\,p\right)}}.$$
Aucun pôle à l'origine : **$H_{bo}$ est de classe 0** (ordre 2).
#### Q34
Classes : $C_1$ donne une boucle ouverte de classe 0 ; $C_2=K_p\dfrac{1+T_ip}{T_ip}$ et $C_3=\dfrac{K_p}p\cdot\dfrac{1+(T_f+T_d)p}{1+T_fp}$ donnent une classe 1, l'intégrateur étant situé dans le correcteur, en amont du point d'entrée de $C_r$.
- Consigne en échelon : $\zeta_\infty=\lim_{p\to0}\dfrac{v_0}{1+H_{bo}(p)}$ est nulle pour une classe $\geqslant1$. $C_1$ échoue ; $C_2$ et $C_3$ conviennent.
- Perturbation constante $C_r=c_0/p$ : $v_\infty=\lim_{p\to0}\dfrac{k_{tp}\,K_r\,c_0}{1+H_{bo}(p)}$ est nulle dès qu'un intégrateur est placé en amont de la perturbation. $C_1$ échoue ; $C_2$ et $C_3$ conviennent.
**Les correcteurs $C_2$ et $C_3$ respectent les exigences du cahier des charges, pas $C_1$.** Si l'on exigeait en plus un écart nul pour une rampe de vitesse (accélération constante), il faudrait une classe 2, ce qu'aucun des trois candidats n'apporte. L'écart de traînage, $\zeta_\infty=a/K$, reste alors faible ($\approx0{,}14$ m/s pour $a=0{,}5$ m/s² avec le réglage de Q35) et ne dure que le temps de l'accélération.
#### Q35
Avec $T_i=T_v/2$, le zéro de $C_2$ compense le pôle du variateur : $H_{bo}(p)=\dfrac{K_p\,K_v\,k_{\text{dt}}}{k\,T_i}\,\dfrac1{p\,(1+T_m\,p)}$, ce que confirme le Bode de DR5 (pente $-20$ puis $-40$ dB/déc, phase de $-90^\circ$ vers $-180^\circ$).
- **Marge de gain** : la phase n'atteint $-180^\circ$ qu'à l'infini, donc $M_G=+\infty$ : $M_G\geqslant12$ dB est vérifiée pour tout $K_p>0$.
- **Marge de phase** : il faut $\varphi(\omega_{c0})\geqslant-120^\circ$. Tracés à laisser sur DR5 : droite horizontale à $-120^\circ$ sur la phase, coupée en $\omega_{60}\approx3$ rad/s ; verticale jusqu'au diagramme de gain, où l'on lit $G_{\text{dB}}(\omega_{60})\approx-6{,}8$ dB pour $K_p=1$ ; translation de la courbe de gain de $+6{,}8$ dB pour amener la coupure en $\omega_{60}$.
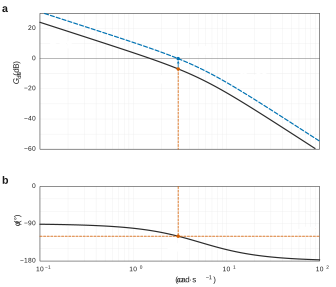
$$20\log K_p=6{,}8\ \text{dB}\ \Longrightarrow\ \boxed{K_p\approx2{,}2}.$$
La marge de phase diminue quand $K_p$ augmente : les marges imposent $K_p\leqslant2{,}2$ environ (2,2 à 2,4 selon la précision de lecture). La valeur limite $K_p\approx2{,}2$ est la plus grande valeur admissible, donc le réglage le plus rapide et le plus précis qui respecte $M_\varphi\geqslant60^\circ$.
## Partie E — Synthèse
#### Q36
La MCC alimente un induit tournant par un **collecteur et des balais** frottants, qui s'usent et imposent remplacements, nettoyage et rectification. La MAS à cage n'a aucun contact électrique glissant : **avantage principal, la suppression du système balais-collecteur, d'où une maintenance très réduite.**
#### Q37
**(a) Choix du moteur.** La puissance à fournir est fixée par la charge : $\mathscr P_{m\,\text{utile}}=119{,}4$ kW (Q14). L'exigence $s>3$ impose $\mathscr P_{\text{nom}}>358$ kW. Pour la vitesse, la famille 4 pôles (1490 tr/min) est la plus proche du régime actuel (1267 tr/min) ; les 2 pôles (2980 tr/min) et les 6 pôles (960–995 tr/min) imposeraient une modification beaucoup plus forte de la réduction. Dans la famille 4 pôles, 315 kW ($s=2{,}64$) et 355 kW ($s=2{,}97$) sont insuffisants ; le premier moteur convenable est le
$$\boxed{\text{GMM2E 355 L 4d : }400\ \text{kW},\ 1490\ \text{tr/min},\ 2563{,}8\ \text{N}\cdot\text{m},\ 710\ \text{A}}.$$
Contrôle en couple : en régime établi d'exploitation, $119\,400/156{,}0=765$ N·m, très en dessous du couple nominal. Au démarrage le plus contraignant (Q26), le couple $k\,i_{\max}\approx3{,}1$ kN·m sur l'arbre actuel devient $\approx3{,}1\times60{,}07/70{,}6\approx2{,}64$ kN·m avec le réducteur adapté du volet (d), soit 3 % au-dessus du couple nominal pendant 10 s. La surcharge transitoire admissible d'une MAS pilotée en $U/f$ le couvre. Un dimensionnement sans aucune surcharge conduirait au GMM 355 L 4e (450 kW, 2884 N·m).
**(b) Couplage.** Moteur 400 V/690 V : chaque enroulement supporte 400 V. Le réseau est en 226 V/391 V. En triangle, chaque enroulement reçoit la tension composée 391 V, soit environ sa tension nominale ; en étoile il ne recevrait que 226 V. $\boxed{\text{Couplage triangle}}$.
**(c) Facteur de sécurité et conclusion.**
$$s=\frac{400}{119{,}4}=\boxed{3{,}35>3}.$$
L'exigence 1.1 est respectée, avec une marge proche de celle du moteur actuel ($s=3{,}5$). Sans contrainte d'implantation, **l'évolution vers la MAS est pertinente** : maintenance réduite (Q36), rendement de 95 %, inertie rotorique plus faible (7,2 contre 23 kg·m²), puissance installée légèrement plus faible pour une sécurité de dimensionnement conservée, variation de vitesse assurée par un variateur de fréquence.
**(d) Modification de la chaîne de puissance.** Avec le réducteur actuel, 1490 tr/min donneraient $v=0{,}03829\times156{,}0=5{,}97$ m/s, soit 18 % de trop ; pour obtenir $v_n$ il faudrait alimenter à $\approx42{,}5$ Hz, hors du point nominal. Pour que le moteur fonctionne autour de sa vitesse nominale (glissement nominal, $g=(1500-1490)/1500=0{,}67\ \%$) quand le câble est à $v_n$, il faut :
- **remplacer le réducteur principal** par un réducteur de rapport $k'_{\text{réd}}=\dfrac{2\,v_n}{D_h\,\omega_{\text{nom}}}=\dfrac{5{,}08}{2{,}3\times156{,}0}=\boxed{\dfrac1{70{,}6}}$ (au lieu de $1/60{,}07$) ;
- **remplacer le variateur à thyristors par un variateur de fréquence** (redresseur, bus continu, onduleur MLI), alimenté par le réseau triphasé, qui gère les démarrages, les arrêts et la vitesse réduite.
Aide sur le corrigé
Connectez-vous pour demander une explication.