Sciences industrielles
Centrale-SupélecPSI2026
Rédigé par IA, non vérifié
Signaler une erreur# Centrale-Supélec PSI — Sciences industrielles 2026 · Corrigé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 4 heures, calculatrice autorisée. Sujet : « Véhicule à deux roues, gyrostabilisé ». Notations : $\Lambda=A_V\omega_v$, $J=I_{1y}+B_V$, $m=Mgh_2$ quand cela allège les calculs.
## Partie A — Temps de stabilisation maximal pour la mise en action de l'assistance
**Q1.** On isole la roue arrière (4). Elle subit trois actions extérieures :
- l'action de (1) par la liaison pivot parfaite d'axe $(O_4,\vec z_1)$, dont le moment en $O_4$ n'a pas de composante sur $\vec z_1$ ;
- le couple moteur, nul par hypothèse ;
- l'action du sol $\{N_B\vec x_0-T_B\vec y_0\,;\,\vec 0\}_B$.
La masse et l'inertie de (4) sont négligées, donc son torseur dynamique est nul. Le théorème du moment dynamique en $O_4$, projeté sur $\vec z_1=\vec z_0$, donne avec $\overrightarrow{O_4B}=-R\vec x_0$ :
$$0=\big[(-R\vec x_0)\wedge(N_B\vec x_0-T_B\vec y_0)\big]\cdot\vec z_0=R\,T_B .$$
Comme $R\neq0$ :
$$\boxed{T_B=0}$$
Une roue ni motrice ni freinée, sans inertie, ne transmet aucun effort tangentiel.
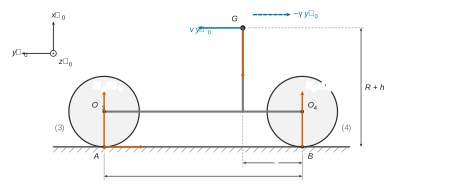
**Q2.** On isole $\Sigma=\{1+2+3+4\}$, qui est en translation rectiligne : $\vec\Gamma_{G}=-\gamma\vec y_0$. Les roues sont sans masse, donc le moment dynamique en $G$ est nul. Actions extérieures : le poids $-Mg\vec x_0$ en $G$, l'action du sol $N_A\vec x_0-T_A\vec y_0$ en $A$, et l'action du sol $N_B\vec x_0$ en $B$ (d'après Q1).
Théorème de la résultante dynamique :
- sur $\vec x_0$ : $N_A+N_B-Mg=0$ ;
- sur $\vec y_0$ : $-T_A=-M\gamma$.
Théorème du moment dynamique en $G$, projeté sur $\vec z_0$. On a $\overrightarrow{GA}=-(R+h)\vec x_0+(L-a_4)\vec y_0$ et $\overrightarrow{GB}=-(R+h)\vec x_0-a_4\vec y_0$, d'où :
$$(R+h)T_A-(L-a_4)N_A+a_4N_B=0 .$$
Avec $N_B=Mg-N_A$ et $T_A=M\gamma$, il vient $-LN_A+a_4Mg+(R+h)M\gamma=0$, soit :
$$\boxed{N_A=\frac{M\big[a_4\,g+(R+h)\gamma\big]}{L}}\qquad\boxed{N_B=\frac{M\big[(L-a_4)\,g-(R+h)\gamma\big]}{L}}\qquad\boxed{T_A=M\gamma}$$
Contrôle : à l'arrêt, la roue arrière porte $945/1350=70\,\%$ du poids. Le freinage reporte de la charge sur l'avant.
**Q3.** Le contact sphère-plan est unilatéral, donc la roue arrière reste au sol si et seulement si $N_B\geq0$ :
$$\gamma\leq\gamma_{\text{déc}}=\frac{(L-a_4)g}{R+h}=\frac{0{,}945\times9{,}81}{0{,}810}=11{,}4\ \text{m·s}^{-2}.$$
Or l'adhérence limite l'effort tangentiel total : $M\gamma=T_A\leq fN_A\leq f(N_A+N_B)=fMg$. On a donc $\gamma\leq fg=5{,}89\ \text{m·s}^{-2}<\gamma_{\text{déc}}$. Même dans ce cas extrême, $N_B=934\ \text{N}>0$.
**La roue arrière reste toujours en contact avec le sol : l'exigence 1.3 est satisfaite.**
**Q4.** Le freinage est efficace à la limite du glissement en $A$, c'est-à-dire pour $T_A=fN_A$. Avec Q2, $M\gamma=fM\big[a_4g+(R+h)\gamma\big]/L$, d'où :
$$\boxed{\gamma_{\max}=\frac{f\,a_4\,g}{L-f(R+h)}}=\frac{0{,}6\times0{,}405\times9{,}81}{1{,}350-0{,}486}=2{,}76\ \text{m·s}^{-2}.$$
Le dénominateur est bien positif. On a alors $N_A=1{,}29\cdot10^3$ N, $N_B=1{,}46\cdot10^3$ N et $T_A=7{,}7\cdot10^2$ N. La décélération est constante, donc :
$$t_{fr}=\frac{v_0-v_1}{\gamma_{\max}}=\frac{(50-35)/3{,}6}{2{,}759}\qquad\boxed{t_{fr}=1{,}51\ \text{s}}$$
$t_{fr}$ est le temps **minimal** pour passer sous 35 km/h. C'est donc le temps dont dispose l'assistance pour entrer en action. L'exigence 1.1 ($t_{\max}\leq1{,}5$ s) est cohérente avec ce cas le plus défavorable, mais sans marge : $1{,}5\ \text{s}\leq t_{fr}=1{,}51$ s.
## Partie B — Modélisation comportementale à petite vitesse
**Q5.** Actions mécaniques extérieures à $\Sigma=\{1+2+3+4\}$ (les pivots $(O_2,\vec x_2)$, $(O_3,\vec z_2)$ et $(O_4,\vec z_1)$ sont intérieurs à $\Sigma$, l'air est négligé) :
- pesanteur : $\mathcal T_{\text{pes}\to\Sigma}=\{-Mg\,\vec x_0\,;\,\vec 0\}_G$ (seul (1) est pesant) ;
- sol sur roue avant, sphère-plan avec frottement : $\mathcal T_{0\to3}=\{X_A\vec x_0+Y_A\vec y_0+Z_A\vec z_0\,;\,\vec 0\}_A$ ;
- sol sur roue arrière : $\mathcal T_{0\to4}=\{X_B\vec x_0+Y_B\vec y_0+Z_B\vec z_0\,;\,\vec 0\}_B$.
Le mouvement n'est plus plan : les composantes latérales $Z_A$ et $Z_B$ sont a priori non nulles.
**Q6.** On repère $G$ à partir du point de contact arrière $B$, qui se déplace sur la droite de la trajectoire à la vitesse $v\,\vec y_0$. Avec $\overrightarrow{BO_4}=R\vec x_1$ et $\overrightarrow{O_4G}=h\vec x_1+a_4\vec y_1$ :
$$\overrightarrow{O_0G}=\overrightarrow{O_0B}+(R+h)\vec x_1+a_4\vec y_1 .$$
Le paramétrage par la roue avant donne le même point : $\overrightarrow{AG}=(R+h_3+d\sin\alpha)\vec x_1-(a_3+d\cos\alpha)\vec y_1$, avec $R+h_3+d\sin\alpha=R+h$.
On a $\vec\Omega(1/0)=\dot\beta\,\vec y_1$, $\vec y_1=\vec y_0$ fixe, $\dfrac{\text d\vec x_1}{\text dt}\Big|_{0}=-\dot\beta\,\vec z_1$ et $\dfrac{\text d\vec z_1}{\text dt}\Big|_{0}=\dot\beta\,\vec x_1$. D'où :
$$\vec V(G\in1/0)=v\,\vec y_1-(R+h)\dot\beta\,\vec z_1,$$
$$\boxed{\vec\Gamma_{G,1/0}=-(R+h)\dot\beta^2\,\vec x_1+\dot v\,\vec y_1-(R+h)\ddot\beta\,\vec z_1}$$
**Q7.** Seul (1) est massique. Avec $\vec\Omega(1/0)=\dot\beta\vec y_1$ :
$$\vec\sigma(G,1/0)=I_{G,1}\,\vec\Omega(1/0)=-F_1\dot\beta\,\vec x_1+B_1\dot\beta\,\vec y_1 .$$
$G$ est le centre d'inertie, donc $\vec\delta(G,1/0)=\dfrac{\text d\vec\sigma(G,1/0)}{\text dt}\Big|_0$ :
$$\boxed{\vec\delta(G,1/0)=-F_1\ddot\beta\,\vec x_1+B_1\ddot\beta\,\vec y_1+F_1\dot\beta^2\,\vec z_1}$$
On transporte au point $A$ : $\vec\delta(A,1/0)=\vec\delta(G,1/0)+\overrightarrow{AG}\wedge M\vec\Gamma_{G,1/0}$. Cette relation est valable pour tout point. Ici $\overrightarrow{AG}=(R+h)\vec x_1+\mu\,\vec y_1$, avec $\mu=a_4-L$. La composante sur $\vec y_1$ de $\overrightarrow{AG}\wedge\vec\Gamma_G$ vaut $-(R+h)\times\big(-(R+h)\ddot\beta\big)=(R+h)^2\ddot\beta$, d'où :
$$\boxed{\vec\delta(A,1/0)\cdot\vec y_1=\big[B_1+M(R+h)^2\big]\ddot\beta}$$
On reconnaît le moment d'inertie de (1) autour de l'axe $(A,\vec y_1)$, par le théorème de Huygens.
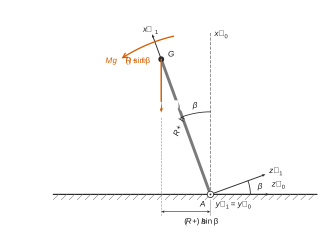
**Q8.** On applique le théorème du moment dynamique à $\Sigma$, en $A$ et en projection sur $\vec y_1$, dans $\mathcal R_0$ galiléen :
- l'action en $A$ a un moment nul en $A$ ;
- l'action en $B$ a pour moment $\overrightarrow{AB}\wedge\vec R_{0\to4}$ avec $\overrightarrow{AB}=-L\vec y_1$. Ce moment est orthogonal à $\vec y_1$, donc sa projection est nulle ;
- le poids : avec $\vec x_0=\cos\beta\,\vec x_1+\sin\beta\,\vec z_1$, on obtient $\big[\overrightarrow{AG}\wedge(-Mg\vec x_0)\big]\cdot\vec y_1=-Mg(R+h)\sin\beta\,(\vec x_1\wedge\vec z_1)\cdot\vec y_1=Mg(R+h)\sin\beta$.
D'où :
$$\boxed{\ddot\beta=q(\beta)=\frac{Mg(R+h)}{B_1+M(R+h)^2}\,\sin\beta}$$
C'est l'équation d'un pendule inversé.
**Q9.** Linéarisée, l'équation s'écrit $\ddot\beta=K_1\beta$ avec $K_1=\dfrac{Mg(R+h)}{B_1+M(R+h)^2}>0$. Avec $\mathcal L[\ddot\beta]=p^2\beta(p)-p\beta(0)-\dot\beta(0)$, $\beta(0)=0$ et $\dot\beta(0)=\Omega_0$ :
$$p^2\beta(p)-\Omega_0=K_1\beta(p)\iff\beta(p)=\frac{\Omega_0}{p^2-K_1}=\frac{-1/K_1}{1-p^2/K_1}\,\Omega_0 .$$
Par identification :
$$\boxed{c=\frac1{K_1}=\frac{B_1+M(R+h)^2}{Mg(R+h)}>0,\qquad K=-\frac1{K_1}=-c}$$
**Q10.** Les pôles sont $p=\pm1/\sqrt c=\pm\sqrt{K_1}$. Le pôle $+\sqrt{K_1}$ est réel positif, et $\beta(t)=\dfrac{\Omega_0}{\sqrt{K_1}}\sinh(\sqrt{K_1}\,t)$ diverge. **Le scooter est instable en roulis à basse vitesse : la moindre perturbation provoque la chute. Un dispositif anti-chute actif est nécessaire.**
## Partie C — Modélisation de l'ensemble {scooter + pilote + gyroscope}
### I — Modélisation du gyroscope
**Q11.** Graphe de structure :
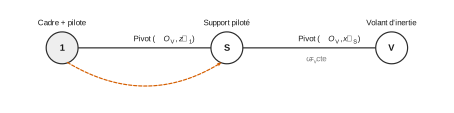
Les deux pivots ont des axes orthogonaux, $\vec z_S=\vec z_1$ et $\vec x_V=\vec x_S$. Les actions extérieures à $\{S,V\}$ sont $\mathcal T_{1\to S}$ et $\mathcal T_{m\to S}$, et la liaison $S$–$V$ leur est intérieure. La machine électrique exerce $-C_m\vec z_S$ sur (1). La pesanteur et la masse de (S) sont négligées.
**Q12.** Démarche :
1. isoler $\{S+V\}$, ce qui rend la pivot $S$–$V$ intérieure ;
2. bilan des actions extérieures : $\mathcal T_{1\to S}$, dont le moment en $O_V$ n'a pas de composante sur $\vec z_S$ (pivot parfaite), et $\mathcal T_{m\to S}=\{\vec0\,;\,C_m\vec z_S\}$ ; la pesanteur est négligée ;
3. appliquer le théorème du moment dynamique en $O_V$ dans $\mathcal R_1$ galiléen, projeté sur $\vec z_S$ : $C_m=\vec\delta(O_V,\{S+V\}/1)\cdot\vec z_S\simeq\vec\delta(O_V,V/1)\cdot\vec z_S$, puisque le moment dynamique de (S) est négligé ;
4. $O_V$ est fixe dans $\mathcal R_1$ et c'est le centre d'inertie de (V). On calcule donc $\vec\sigma(O_V,V/1)$, puis on le dérive dans $\mathcal R_1$.
**Q13.** $\vec\Omega(V/1)=\omega_v\vec x_S+\dot\psi\,\vec z_S$. La matrice est donnée dans $\mathcal B_S$, ce qui est licite puisque (V) est de révolution d'axe $\vec x_S$ :
$$\boxed{\vec\sigma(O_V,V/1)=A_V\,\omega_v\,\vec x_S+B_V\,\dot\psi\,\vec z_S}$$
**Q14.** On dérive dans $\mathcal R_1$ :
$$\vec\delta(O_V,V/1)=\frac{\text d\vec\sigma}{\text dt}\Big|_S+\dot\psi\vec z_S\wedge\vec\sigma=B_V\ddot\psi\,\vec z_S+A_V\omega_v\dot\psi\,\vec y_S .$$
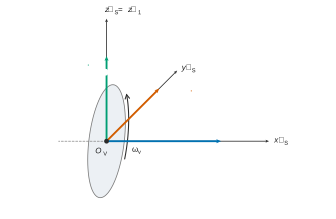
En projection sur $\vec z_S$ : $C_m+(L_{1S}\vec x_S+M_{1S}\vec y_S)\cdot\vec z_S=B_V\ddot\psi$, d'où :
$$\boxed{C_m=B_V\,\ddot\psi}$$
Le couple gyroscopique $A_V\omega_v\dot\psi\,\vec y_S$ est repris par la liaison ($M_{1S}$) et transmis au cadre : c'est lui qui redresse le scooter. Si le cadre roule ($\vec\Omega(1/0)=\dot\beta\vec y_1$, $\psi\approx0$), le même calcul dans $\mathcal R_0$ ajoute $-A_V\omega_v\dot\beta$ sur $\vec z_S$, et l'on retrouve l'équation (2).
### II — Étude d'une loi de commande avec un retour sur l'angle de roulis
**Q15.** La figure 9 donne $Jp^2\beta=-\Lambda p\psi+m\beta$, $B_Vp^2\psi=C_m+\Lambda p\beta$ et $C_m=K_{\text{cor}}(\beta_c-\beta)$. La première relation donne $\Lambda p\psi=(m-Jp^2)\beta$. On reporte dans la seconde, multipliée par $\Lambda/p$ :
$$\Lambda C_m=\big[B_Vmp-B_VJp^3-\Lambda^2p\big]\beta .$$
D'où :
$$\frac{\beta(p)}{\beta_c(p)}=\frac{\Lambda K_{\text{cor}}}{\Lambda K_{\text{cor}}+(B_Vm-\Lambda^2)p-B_VJp^3},$$
$$\boxed{\frac{\beta(p)}{\beta_c(p)}=\frac{1}{1+\dfrac{B_VMgh_2-(A_V\omega_v)^2}{A_V\omega_vK_{\text{cor}}}\,p-\dfrac{B_V(I_{1y}+B_V)}{A_V\omega_vK_{\text{cor}}}\,p^3}}$$
Le gain statique vaut 1 et **le terme en $p^2$ est absent**.
**Q16.** Les pôles sont les racines de $P(p)=B_VJp^3+(\Lambda^2-B_Vm)p-\Lambda K_{\text{cor}}$, dont le coefficient de $p^2$ est nul. La somme des racines vaut donc $0$. Si les trois pôles étaient à partie réelle strictement négative, cette somme serait strictement négative : c'est impossible. Plus précisément, pour $K_{\text{cor}}>0$, le produit des racines $\Lambda K_{\text{cor}}/(B_VJ)$ est positif, ce qui impose une racine réelle strictement positive. Pour $K_{\text{cor}}=0$, il y a un pôle nul.
**Une correction proportionnelle ne stabilise le scooter pour aucune valeur de $K_{\text{cor}}$.** Aucune exigence n'est alors accessible : ni 1.2.1 (marge de phase, $\xi\geq0{,}9$), ni 1.2 (robustesse), ni 1.1 (temps de réponse). Il faut enrichir la commande par d'autres mesures.
## Partie D — Étude de la loi de commande
### I — Mise en place d'une loi de commande stabilisante
**Q17.** Sur la figure 10, le retour $k_2$ est prélevé sur $\dot\beta$ et le retour $k_3$ en sortie du bloc $1/p$ qui suit $1/B_V$, c'est-à-dire sur $W=\dot\psi$ (même nœud que l'entrée du bloc $A_V\omega_v$ de l'équation (1)). Les comparateurs donnent :
$$C_m=\beta_c-k_1\beta-k_2p\beta-k_3W,\qquad B_VpW=C_m+\Lambda p\beta,\qquad Jp^2\beta=m\beta-\Lambda W .$$
On a $W=(m-Jp^2)\beta/\Lambda$, donc $C_m=\big[B_Vp(m-Jp^2)/\Lambda-\Lambda p\big]\beta$. En égalant et en multipliant par $\Lambda$ :
$$\Big[(\Lambda k_1+mk_3)+(\Lambda k_2+B_Vm-\Lambda^2)p-Jk_3p^2-B_VJp^3\Big]\beta=\Lambda\beta_c .$$
$$\boxed{\begin{aligned}A(k_1,k_3)&=A_V\omega_v\,k_1+Mgh_2\,k_3 & B(k_2)&=A_V\omega_v\,k_2+B_VMgh_2-(A_V\omega_v)^2\\ C(k_3)&=(I_{1y}+B_V)\,k_3 & D&=B_V(I_{1y}+B_V)\end{aligned}}$$
**Q18.** En regroupant les termes selon $k_1$, $k_2$ et $k_3$ :
$$\boxed{\begin{aligned}E_0(p_i)&=\big[B_VMgh_2-(A_V\omega_v)^2\big]p_i-B_V(I_{1y}+B_V)\,p_i^3\\ E_1(p_i)&=A_V\omega_v\qquad E_2(p_i)=A_V\omega_v\,p_i\qquad E_3(p_i)=Mgh_2-(I_{1y}+B_V)\,p_i^2\end{aligned}}$$
On en déduit $e_{01}=B_VMgh_2-(A_V\omega_v)^2$, $e_{03}=B_V(I_{1y}+B_V)$, $e_{10}=e_{21}=A_V\omega_v$, $e_{30}=Mgh_2$ et $e_{32}=I_{1y}+B_V$.
**Q19.**
```python
import numpy as np
P=[p1,p2,p3]
E=[e01,e03,e10,e21,e30,e32]
A=np.zeros((3,3),dtype=complex)
B=np.zeros((3,1),dtype=complex)
for i,p in enumerate(P):
A[i,0]=E[2] # E1(pi) = e10
A[i,1]=E[3]*p # E2(pi) = e21*pi
A[i,2]=E[4]-E[5]*p**2 # E3(pi) = e30 - e32*pi**2
B[i,0]=-(E[0]*p-E[1]*p**3) # -E0(pi)
L=np.linalg.solve(A,B)
```
Le type `complex` est indispensable, car $p_1$ et $p_2$ sont complexes. $L$ est un tableau $3\times1$, comme l'affichage de l'énoncé.
**Q20.** Les coefficients $e_{ij}$ sont réels et $p_2=\overline{p_1}$ : la deuxième équation est la conjuguée de la première, et la solution est réelle. Les parties imaginaires affichées ($10^{-14}$ à $10^{-19}$) sont des résidus d'arrondi. On retient :
$$\boxed{k_1\simeq-128{,}9\ \text{N·m·rad}^{-1}\qquad k_2\simeq-15{,}62\ \text{N·m·s·rad}^{-1}\qquad k_3\simeq3{,}186\cdot10^{-2}\ \text{N·m·s·rad}^{-1}}$$
Contrôle : par identification des coefficients en $p^2$, $C/D=k_3/B_V=-(p_1+p_2+p_3)=70{,}8\ \text{s}^{-1}$, d'où $B_V=4{,}5\cdot10^{-4}\ \text{kg·m}^2$.
**Q21.** L'échelon de $10^{-2}$ rad est appliqué à $t=0{,}1$ s. Sur la figure 11 (zoom à droite) :
- **stabilité** : $\beta$ converge, ce qui est conforme aux pôles placés $-5{,}4\pm2{,}62j$ et $-60$ ;
- **amortissement** : pas de dépassement visible, ce qui est cohérent avec $\xi=0{,}9$ (dépassement théorique de $0{,}15\,\%$) ; le pôle $-60$ est négligeable ; la tangente à l'origine est horizontale (ordre 3) ;
- **rapidité** : $t_{5\%}\approx0{,}7$ s après l'échelon, un peu plus que les $0{,}5$ s visés par $\omega_0t_e\approx3$ ;
- **précision** : $\beta_\infty\approx-2{,}05\cdot10^{-4}$ rad, donc $H(0)\approx-2{,}05\cdot10^{-2}$. L'écart statique vaut pratiquement $100\,\%$ de la consigne, avec un signe opposé.
**La boucle stabilise le scooter autour de $\beta=0$, mais elle ne suit pas la consigne.**
**Q22.** $\beta=K_gH\beta^*$. $H$ est stable, donc le théorème de la valeur finale donne $\beta_\infty=K_gH(0)\beta_0^*$. L'écart statique est nul si $K_gH(0)=1$ :
$$K_g=\frac1{H(0)}=k_1+\frac{Mgh_2}{A_V\omega_v}k_3\qquad\boxed{K_g\approx\frac{10^{-2}}{-2{,}05\cdot10^{-4}}\approx-49}$$
Le gain est négatif parce que $H(0)<0$. La figure 13 le confirme : la réponse atteint $10^{-2}$ rad, avec le même temps de réponse. La pré-compensation ne change pas les pôles.
### II — Analyse de la robustesse paramétrique
**Q23.** On ouvre la boucle en $\beta^*$ avec $\beta_{\text{ref}}=0$. On a $\beta=K_gH\beta^*$, $\varepsilon_z=-\beta$, puis $S=\dfrac{K_i}{T_ip}\varepsilon_z-K_i\beta=-K_i\dfrac{1+T_ip}{T_ip}\beta$, d'où :
$$\boxed{H_{bo}(p)=-\frac{S(p)}{\beta^*(p)}=K_i\,\frac{1+T_ip}{T_ip}\,K_g\,H(p)}$$
En boucle ouverte, on retrouve un correcteur PI. En boucle fermée, il n'y a pas de zéro, et la classe 1 annule l'écart statique.
**Q24.** À $\omega_{c\,\text{ext}}=4$ rad/s, la figure 18 donne $|K_gH|\approx-2{,}5$ dB et $\arg K_gH\approx-70°$ (le calcul donne $-2{,}45$ dB et $-69°$). Pour $K_i>0$ :
$$\arg H_{bo}(4j)=-90°+\arctan(4T_i)-70° .$$
La condition $\Delta\Phi=180°+\arg H_{bo}\geq70°$ s'écrit $\arctan(4T_i)\geq50°$, soit $4T_i\geq\tan50°=1{,}19$ :
$$\boxed{T_i\geq0{,}30\ \text{s}}$$
**Q25.** Pour $T_i=0{,}3$ s, on a $T_i\omega=1{,}2$ et $\dfrac{\sqrt{1+1{,}2^2}}{1{,}2}=1{,}30$ (soit $+2{,}3$ dB). La condition $|H_{bo}(4j)|=1$ donne :
$$K_i=\frac{1}{1{,}30\times10^{-2{,}5/20}}=\frac1{1{,}30\times0{,}75}\qquad\boxed{K_i\approx1{,}0}$$
La valeur calculée est $1{,}02$. $T_i=0{,}3$ s assure la marge de phase, et $K_i$ place la coupure à 4 rad/s.
**Q26.** Sur la courbe corrigée de la figure 18 :
- coupure à 0 dB vers $4$ rad/s : exigence respectée ;
- phase d'environ $-109°$ à la coupure, donc $\Delta\Phi\approx71°\geq70°$ : exigence respectée, de justesse ;
- la phase atteint $-180°$ vers $21$ rad/s, où le module vaut environ $-23$ dB : marge de gain d'environ $23$ dB.
$H_{bo}$ n'a pas de pôle à partie réelle positive (pôles : $0$, $-5{,}4\pm2{,}62j$, $-60$). Le critère du revers s'applique et **le système bouclé est stable**. En basse fréquence, la pente de $-20$ dB/décade et la phase proche de $-90°$ traduisent l'intégrateur.
**Q27.**
*Figure 19, rejet d'une perturbation $\beta(0)=0{,}1$ rad.* $\beta$ s'annule vers $0{,}27$ s, passe par un minimum de $-3{,}7\cdot10^{-2}$ rad vers $0{,}5$ s (soit $37\,\%$ de la perturbation), puis rentre dans la bande $\pm5\,\%$ vers $1$ s et tend vers 0. **La fonction anti-chute est assurée en environ une seconde**, mais avec une oscillation qui révèle un amortissement effectif bien inférieur à $0{,}9$.
*Figures 20 et 21, échelon de $10^{-2}$ rad.*
| Cas | Valeur finale | Dépassement | $t_{5\%}$ après l'échelon |
|---|---|---|---|
| $\omega_v=2000$ rad/s, $M=280$ kg (nominal) | $10^{-2}$ rad | nul | $\approx1{,}4$ s |
| $\omega_v=1800$ rad/s | $10^{-2}$ rad | nul | $\approx1{,}2$ à $1{,}3$ s |
| $\omega_v=2200$ rad/s | $10^{-2}$ rad | nul | $\approx1{,}5$ à $1{,}6$ s |
| $M=300$ kg | $10^{-2}$ rad | nul | $\approx1{,}3$ s |
| $M=260$ kg | $10^{-2}$ rad | nul | $\approx1{,}6$ s |
Confrontation au cahier des charges :
- **précision** : écart statique nul dans tous les cas. Avant l'action intégrale (figures 14 et 15), la valeur finale dérivait de $+18\,\%$ ($\omega_v=1800$), $-11\,\%$ ($\omega_v=2200$), $+10\,\%$ ($M=300$ kg) et $-18\,\%$ ($M=260$ kg). La robustesse en précision est acquise ;
- **amortissement** : pas de dépassement sur les échelons, mais un dépassement de $37\,\%$ sur la figure 19. Le critère $\xi\geq0{,}9$ n'est pas réellement tenu ;
- **rapidité** : $t_{5\%}\approx1{,}4$ s au nominal, contre $0{,}7$ s sans intégrateur. L'exigence $t_{\max}\leq1{,}5$ s est tenue de justesse au nominal et dépassée aux extrémités ($\omega_v=2200$ rad/s, $M=260$ kg).
**L'action intégrale apporte la précision et la robustesse en gain statique, au prix d'une réponse deux fois plus lente.**
**Q28.**
*Sans action intégrale (figure 22).* À $M_0=280$ kg, les pôles dominants sont $-5{,}4\pm2{,}6j$ : ils sont exactement sur la droite $\xi=0{,}9$, à $\omega_0=6$ rad/s. Le placement est réussi. Quand $M$ augmente, la partie réelle reste voisine de $-5{,}4$ et la partie imaginaire diminue. L'amortissement croît, puis les pôles deviennent réels vers $M\approx310$–$320$ kg. L'un part vers $-9{,}8$, l'autre se rapproche de l'origine jusqu'à environ $-1{,}2$ à $420$ kg. Ce pôle lent devient dominant, avec $t_{5\%}\approx3/1{,}2\approx2{,}5$ s. Quand $M$ diminue, les pôles montent vers $-5{,}4\pm3{,}2j$ à $260$ kg, soit $\xi\approx0{,}86<0{,}9$. L'exigence 1.2.1 n'est pas tenue sur toute la plage $260$–$300$ kg, et la précision n'est pas robuste.
*Avec action intégrale (figure 23).* Il y a un pôle de plus. À $260$ kg, on lit un pôle réel en $-2{,}2$ et une paire en $-4{,}1\pm6{,}3j$ ($\xi\approx0{,}54$). Quand $M$ croît, le pôle réel s'éloigne jusqu'à $-6{,}1$ à $420$ kg, tandis que la paire se rapproche de l'axe imaginaire jusqu'à $-2{,}1\pm3{,}9j$ ($\xi\approx0{,}47$). Leurs parties réelles se croisent vers $340$–$350$ kg. Au-delà, la paire mal amortie devient dominante (dépassement attendu d'environ $20\,\%$). Tous les pôles restent à partie réelle négative : **la stabilité est assurée de $260$ à $420$ kg**. En revanche, les pôles complexes ont $\xi\approx0{,}5$ partout, et l'exigence $\xi\geq0{,}9$ n'est jamais respectée au sens strict. Sur $260$–$300$ kg, le pôle réel ($-2{,}2$ à $-2{,}6$) est plus lent que la paire et domine la réponse indicielle. Cela explique l'absence de dépassement aux figures 20 et 21, et des temps de réponse de $1{,}2$ à $1{,}6$ s. Au nominal, le calcul donne des pôles en $-2{,}34$, $-3{,}89\pm6{,}04j$ et $-60{,}7$.
| Exigence | Sans action intégrale | Avec action intégrale |
|---|---|---|
| Écart statique nul | non (de $-18\,\%$ à $+10\,\%$, sauf avec $K_g$ au nominal) | oui |
| $\xi\geq0{,}9$ | oui pour $M\geq280$ kg seulement | non ($\xi\approx0{,}5$) |
| $\Delta\Phi\geq70°$ | sans objet | oui ($71°$) |
| $t_{\max}\leq1{,}5$ s | oui ($0{,}7$ s) sur $260$–$300$ kg | de justesse ($1{,}2$ à $1{,}6$ s) |
| Stabilité sur $260$–$420$ kg | oui, mais $\approx2{,}5$ s à $420$ kg | oui, mais mal amortie à forte masse |
## Partie E — Synthèse
**Q29.**
*a) Plage du cahier des charges, $260\ \text{kg}\leq M\leq300$ kg.*
- **Exigence 1.3 (contact)** : satisfaite (Q3), puisque $\gamma\leq fg<\gamma_{\text{déc}}$.
- **Exigence 1.1 ($t_{\max}\leq1{,}5$ s)** : le temps disponible est $t_{fr}=1{,}51$ s (Q4). La chaîne complète (retour d'état, $K_g$, IP) répond en $1{,}4$ s au nominal, mais en $1{,}5$ à $1{,}6$ s pour $M=260$ kg ou $\omega_v=2200$ rad/s. L'exigence est tenue au nominal, sans marge, et dépassée aux bornes. C'est insuffisant pour une fonction de sécurité.
- **Exigence 1.2.1** : la marge de phase de $71°$ est respectée, de justesse. L'amortissement $\xi\geq0{,}9$ n'est pas respecté : $0{,}86$ à $260$ kg sans intégrateur, environ $0{,}5$ pour la paire complexe avec intégrateur, et $37\,\%$ de dépassement sur la figure 19.
- **Exigence 1.2 (robustesse)** : l'action intégrale rend la précision insensible à $\omega_v$ et à $M$, ce qui est satisfait. La rapidité reste sensible aux paramètres.
- **Fonction anti-chute** : une perturbation de $0{,}1$ rad est rejetée en environ 1 s.
**Sur la plage nominale, l'architecture est pertinente** : elle stabilise un système naturellement instable (Q10, Q16), assure précision et robustesse en gain statique, et rejette les perturbations. Mais elle n'a de marge ni en rapidité ni en amortissement.
*b) Plage étendue, $260\ \text{kg}\leq M\leq420$ kg.*
- La stabilité est conservée dans les deux architectures (figures 22 et 23).
- Sans intégrateur, le pôle dominant tend vers $-1{,}2$ à $420$ kg, soit $t_{5\%}\approx2{,}5$ s : l'exigence 1.1 est violée, et la précision dérive.
- Avec intégrateur, la paire dominante $-2{,}1\pm3{,}9j$ donne $\xi\approx0{,}47$, un dépassement d'environ $20\,\%$ et $t_{5\%}\approx1{,}5$ s. Les exigences 1.1 et 1.2.1 ne sont plus tenues.
**Sur la plage étendue, l'architecture à gains fixes, réglée pour $M_0=280$ kg, ne respecte plus le cahier des charges** : elle reste stable, mais elle est trop lente ou trop peu amortie.
**Q30.** Les coefficients $A$, $B$, $C$ et $D$ de Q17 dépendent de $M$ par $Mgh_2$ et $I_{1y}$, alors que les gains sont figés. Évolutions proposées :
1. **Séquencement de gains (solution retenue).** On estime la masse embarquée $\hat M$ (enfoncement des suspensions, ou identification à partir du couple $C_m$ nécessaire à l'équilibre) et on tabule hors ligne $(k_1,k_2,k_3,K_g)$ de $260$ à $420$ kg par pas de $10$ kg, avec le calcul de Q19. Une interpolation donne ensuite les gains en ligne. Les pôles restent en $-5{,}4\pm2{,}62j$ et $-60$ sur toute la plage, et l'IP peut garder un réglage unique.
2. **Augmenter l'autorité gyroscopique.** On fait croître $A_V\omega_v$ dans le rapport $420/280=1{,}5$ (volant plus inerte, ou $\omega_v$ plus élevée, ce qui suppose de faire évoluer la borne de $2200$ rad/s du cahier des charges).
3. **Réduire l'instabilité à la source.** On abaisse le centre de gravité (batteries en plancher, charge placée bas) : le taux d'instabilité $Mgh_2/(I_{1y}+B_V)$ diminue avec $h_2$.
4. **Réglage robuste unique.** On place les pôles pour le cas le plus défavorable, ou on ajoute une avance de phase pour relever $\omega_{c\,\text{ext}}$ et récupérer la rapidité perdue par l'intégrateur.
**Solution recommandée : séquencement de $(k_1,k_2,k_3,K_g)$ sur une estimation de la masse, éventuellement complété par un volant de moment cinétique $A_V\omega_v$ plus élevé.**
Aide sur le corrigé
Connectez-vous pour demander une explication.