Modélisation
CCINPTSI2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
Rédigé par IA, non vérifié
Signaler une erreur# CCINP TSI — Modélisation 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
**Thème.** Le sujet suit le robot serpentiforme aquatique NATRIX, qui comprend une tête, un cou, six modules ARIM à deux degrés de liberté et une queue passive. Chaque module porte un flotteur au profil « triangulaire », que l'on peut faire tourner autour de l'axe du module pour corriger le roulis. L'épreuve de « Modélisation » mêle mathématiques et sciences industrielles autour de cet objet unique.
**Format.** 3 heures, calculatrice interdite, 52 questions réparties en trois parties **indépendantes**. On peut admettre le résultat d'une question pour poursuivre.
**Découpage.**
| Partie | Questions | Contenu |
|---|---|---|
| I.1 Géométrie d'un flotteur | Q1–Q7 | fonction périodique bornée, coefficients de Fourier, parité, Dirichlet, moindres carrés, centre d'inertie |
| I.2 Équilibre d'un flotteur | Q8–Q9 | PFS (poids et poussée d'Archimède), bras de redressement, énergie potentielle |
| I.3 Stabilité dynamique | Q10–Q17 | matrices d'inertie, composition des rotations, théorème du moment dynamique, linéarisation, schéma-blocs, précision |
| II.1 Espace des configurations | Q18–Q26 | matrices de rotation, $SE(3)$, axe et angle d'une rotation de $\mathbb{R}^3$ |
| II.2 Structure de groupe | Q27–Q29 | stabilité par produit, déterminant, inverse |
| II.3 Simulateur | Q30–Q33 | étude de fonction polynomiale, antipériodicité, composition d'angles |
| III.1 Pendule à support mobile | Q34–Q40 | cinématique, travail du poids, tension, équation linéaire du second ordre forcée, résonance |
| III.2 Résonance paramétrique | Q41–Q52 | développements en $O(\delta)$, linéarisation trigonométrique, famille libre, valeurs propres, diagonalisation, stabilité |
**Notions mobilisées.** En mathématiques : séries de Fourier, théorème de Dirichlet, matrices orthogonales et rotations, déterminant, réduction des matrices $2\times2$ (sur $\mathbb{R}$ et sur $\mathbb{C}$), équations différentielles linéaires d'ordre 1 et 2, familles libres et notations $O$. En sciences industrielles : statique (PFS), cinétique (matrice d'inertie, plans de symétrie), dynamique (TMD), modélisation d'un moteur à courant continu, schémas-blocs et précision des systèmes asservis.
**Difficulté.** Le sujet est long mais très guidé : beaucoup de questions sont des « montrer que » dont le résultat est donné. Les vraies difficultés sont les suivantes :
- Q14–Q15 : signe du couple et rôle de $b$ ;
- Q17 : boucle interne et zéro à l'origine ;
- Q25 : signe de l'angle d'une rotation ;
- Q36 : élimination de $\dot\theta$ ;
- Q46 : conditions initiales ordre par ordre ;
- Q50–Q52 : stabilité.
**À ne pas laisser passer.** Q1, Q2, Q3, Q12, Q16, Q18–Q24, Q27–Q30, Q34, Q37–Q39, Q43–Q45, Q47 et Q48 sont des questions de cours appliqué, rapides et rentables.
**Gestion du temps.** Comptez environ 1 h pour la partie I, 45 min pour la partie II et 1 h 05 pour la partie III, plus une relecture. Les parties étant indépendantes, commencer par celle où l'on est le plus à l'aise est une stratégie raisonnable.
## Partie I — Modélisation et stabilisation d'un flotteur
La sous-partie I.1 (Q1–Q7) est purement mathématique : elle décrit le profil du flotteur par une fonction périodique, puis l'identifie à partir de mesures. La sous-partie I.2 (Q8–Q9) étudie l'équilibre statique du flotteur. La sous-partie I.3 (Q10–Q17) établit son équation dynamique et conçoit un asservissement du roulis.
### Question 1
> [!INDICATION]
> Une fonction continue sur $\mathbb{R}$ n'est pas forcément bornée. Quelle hypothèse supplémentaire permet de se ramener à un ensemble sur lequel un théorème du cours s'applique ?
> [!INDICATION]
> Utilisez le théorème des bornes atteintes sur un segment bien choisi, puis la périodicité pour revenir à tout $\mathbb{R}$.
#### Solution
$R_e$ est continue sur le segment $[0,2\pi]$. Par le théorème des bornes atteintes, elle y est bornée et atteint ses bornes $m=\min_{[0,2\pi]}R_e$ et $M=\max_{[0,2\pi]}R_e$. Soit $\theta\in\mathbb{R}$ : avec $k=\lfloor\theta/2\pi\rfloor\in\mathbb{Z}$, on a $\theta-2k\pi\in[0,2\pi[$, donc $R_e(\theta)=R_e(\theta-2k\pi)\in[m,M]$.
**$R_e$ est bornée sur $\mathbb{R}$ et ses bornes sont atteintes.** En particulier, le minimum qui figure dans la condition $R_i<\min R_e$ existe bien.
> [!PIEGE]
> « Continue donc bornée » est faux sur $\mathbb{R}$ (voir $x\mapsto x$). C'est le segment qui fait le travail, et la périodicité qui permet de transporter le résultat partout.
### Question 2
> [!INDICATION]
> C'est une question de cours. Quelle est la période, donc la pulsation, de $R_e$ ?
> [!INDICATION]
> Attention au coefficient constant : dans la convention de $S_N$, $a_0$ est la valeur moyenne de $R_e$.
#### Solution
$R_e$ est continue et $2\pi$-périodique (pulsation $1$) :
$$a_0=\frac{1}{2\pi}\int_0^{2\pi}R_e(\theta)\,\mathrm d\theta,\qquad a_k=\frac1\pi\int_0^{2\pi}R_e(\theta)\cos(k\theta)\,\mathrm d\theta,\qquad b_k=\frac1\pi\int_0^{2\pi}R_e(\theta)\sin(k\theta)\,\mathrm d\theta\quad(k\geqslant1).$$
On peut intégrer sur n'importe quel intervalle de longueur $2\pi$, par exemple $[-\pi,\pi]$, ce qui servira en Q4.
> [!PIEGE]
> Écrire $a_0=\frac1\pi\int_0^{2\pi}R_e$ double la valeur moyenne. Le facteur $\frac1{2\pi}$ est propre à $a_0$ ; les $a_k$ et $b_k$ portent un facteur $\frac1\pi$.
### Question 3
> [!INDICATION]
> Que devient un point de coordonnées polaires $(\rho,\theta)$ par la symétrie d'axe $(O,\vec x)$ ?
> [!INDICATION]
> Écrivez l'image du profil $\{(R_e(\theta),\theta)\}$ et comparez-la au profil lui-même, en utilisant qu'un angle ne correspond qu'à un seul rayon.
#### Solution
La symétrie d'axe $(O,\vec x)$ envoie $(\rho,\theta)$ sur $(\rho,-\theta)$. L'image du profil est $\{(R_e(-\varphi),\varphi)\}$, qui coïncide avec le profil si et seulement si $R_e(-\varphi)=R_e(\varphi)$ pour tout $\varphi$.
$$\boxed{\text{profil symétrique par rapport à }(O,\vec x)\iff R_e\text{ paire}}$$
> [!PIEGE]
> Ne confondez pas la symétrie de la courbe dans le plan avec une symétrie du graphe de $R_e$. La symétrie par rapport à $(O,\vec y)$, elle, s'écrirait $R_e(\pi-\theta)=R_e(\theta)$.
### Question 4
> [!INDICATION]
> Regardez la parité des fonctions à intégrer dans $a_k$ et $b_k$ lorsque $R_e$ est paire.
> [!INDICATION]
> Une fonction impaire et périodique a une intégrale nulle sur $[-\pi,\pi]$ ; pour une fonction paire, on peut se ramener à $[0,\pi]$.
#### Solution
Si $R_e$ est paire, $R_e(\theta)\sin(k\theta)$ est impaire, donc $b_k=0$. $R_e(\theta)\cos(k\theta)$ est paire, d'où
$$\boxed{S_N(\theta)=a_0+\sum_{k=1}^{N-1}a_k\cos(k\theta),\qquad a_0=\frac1\pi\int_0^\pi R_e,\qquad a_k=\frac2\pi\int_0^\pi R_e(\theta)\cos(k\theta)\,\mathrm d\theta}$$
> [!METHODE]
> Fonction paire : série en cosinus seuls ; fonction impaire : série en sinus seuls. Le modèle de Q6, qui ne contient que des cosinus, décrit donc un profil symétrique par rapport à $(O,\vec x)$ : c'est cette hypothèse qui sert en Q7 et en Q10.
### Question 5
> [!INDICATION]
> Le théorème de Dirichlet porte sur la convergence simple de la série de Fourier. Quelle régularité exige-t-il ?
> [!INDICATION]
> Comparez cette hypothèse à ce que l'énoncé dit de $R_e$, et signalez ce qui manque.
#### Solution
*Théorème de Dirichlet.* Si $f$ est $2\pi$-périodique et de classe $\mathcal C^1$ par morceaux, sa série de Fourier converge en tout point $\theta$ vers $\frac12\big(f(\theta^+)+f(\theta^-)\big)$.
L'énoncé suppose seulement $R_e$ continue. Il faut ajouter l'hypothèse « $\mathcal C^1$ par morceaux », naturelle pour un profil usiné. Comme $R_e$ est continue, la régularisée coïncide avec $R_e$, et $S_N(\theta)\to R_e(\theta)$ pour tout $\theta$.
> [!PIEGE]
> La continuité seule ne suffit pas : il existe des fonctions continues dont la série de Fourier diverge en un point. Énoncer Dirichlet sans l'hypothèse $\mathcal C^1$ par morceaux est une faute de cours.
> [!JURY]
> Quand une hypothèse manque dans l'énoncé, on le signale explicitement et on dit quelle hypothèse on ajoute, comme le demande la consigne liminaire du sujet.
### Question 6
> [!INDICATION]
> Le modèle est-il linéaire par rapport aux paramètres inconnus ? Écrivez les $m$ conditions $R_e(\theta_i)\simeq r_i$ sous forme matricielle.
> [!INDICATION]
> Il y a beaucoup plus d'équations que d'inconnues, et les mesures sont bruitées : il n'y a pas de solution exacte. Quel critère minimiser ?
#### Solution
On cherche $c=(a_0,\dots,a_{N-1})$ (cas pair). On pose $\Phi\in\mathcal M_{m,N}(\mathbb{R})$ de terme général $\Phi_{i,k}=\cos(k\theta_i)$ (pour $k=0,\dots,N-1$) et $r=(r_i)$. On minimise l'écart quadratique
$$J(c)=\sum_{i=1}^m\big(R_e(\theta_i)-r_i\big)^2=\|\Phi c-r\|^2 .$$
Le minimum est atteint quand $\Phi c$ est le projeté orthogonal de $r$ sur $\operatorname{Im}\Phi$, c'est-à-dire pour les **équations normales** $\Phi^\top\Phi\,c=\Phi^\top r$.
**Famille d'algorithmes : moindres carrés linéaires (régression linéaire).** En pratique, on résout par factorisation QR ou SVD, ou avec `numpy.linalg.lstsq` :
```python
import numpy as np
def identifier_profil(theta, r, N):
theta = np.asarray(theta, dtype=float)
Phi = np.column_stack([np.cos(k * theta) for k in range(N)])
c, *_ = np.linalg.lstsq(Phi, np.asarray(r, dtype=float), rcond=None)
return c # a_0, ..., a_{N-1}
```
Testé sur 200 points bruités autour du profil de l'énoncé, ce code retrouve les coefficients $54{,}42$ ; $-1{,}56$ ; $-1{,}71$ ; $2{,}91$ ; $-1{,}47$. Dans le cas général, on ajoute les colonnes $\sin(k\theta_i)$, soit $2N-1$ inconnues. Si les angles sont régulièrement répartis sur une période (avec $N-1<m/2$), la solution se réduit aux sommes discrètes qui approchent les intégrales de Q2.
> [!PIEGE]
> Une interpolation (courbe passant par tous les points) est impossible avec $N\ll m$ paramètres, et elle serait absurde sur des données bruitées.
> [!METHODE]
> Un modèle linéaire en ses paramètres s'identifie toujours par moindres carrés linéaires. Ce n'est plus le cas si une pulsation inconnue entre dans un cosinus : le problème devient non linéaire.
### Question 7
> [!INDICATION]
> Un centre d'inertie appartient à tout plan de symétrie matérielle. Combien de plans de symétrie le flotteur possède-t-il ?
> [!INDICATION]
> L'un vient de l'intervalle décrit par $z$, l'autre de la parité de $R_e$. Précisez l'hypothèse sur la répartition de masse.
#### Solution
On suppose le flotteur homogène et $R_e$ paire (hypothèse de Q4, confirmée par le modèle de Q6).
- $z$ décrit $[-\ell/2,\ell/2]$ : le plan $(O,\vec x,\vec y)$ est un plan de symétrie matérielle.
- $R_e$ est paire, donc $\mathcal D$ est invariant par $y\mapsto-y$ : le plan $(O,\vec x,\vec z)$ est un plan de symétrie matérielle.
$G$ appartient aux deux plans, donc à leur intersection : **$G\in(O,\vec x)$.**
> [!PIEGE]
> Un seul plan de symétrie place $G$ dans un plan, pas sur une droite. Il faut aussi dire que la masse est uniformément répartie : une symétrie géométrique seule ne suffit pas.
### Question 8
> [!INDICATION]
> Le PFS comporte deux équations. Laquelle donne la condition de flottaison, et laquelle donne la relation entre $G$ et $Z$ ?
> [!INDICATION]
> Pour le moment en $G$, décomposez $\overrightarrow{GC}=\overrightarrow{GZ}+\overrightarrow{ZC}$ et remarquez que $\overrightarrow{ZC}$ est colinéaire à $\vec x_0$.
#### Solution
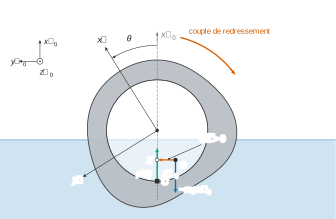
*Résultante :* $(\rho V-m)g\,\vec x_0=\vec 0$, donc $m=\rho V$.
*Moment en $G$ :* le moment du poids en $G$ est nul, et celui de la poussée vaut
$$\overrightarrow{GC}\wedge\rho Vg\,\vec x_0=\overrightarrow{GZ}\wedge\rho Vg\,\vec x_0=\rho Vg\,\overline{GZ}\,(\vec y_0\wedge\vec x_0)=-\rho Vg\,\overline{GZ}\,\vec z_0 .$$
L'équilibre impose $\overline{GZ}=0$ : **$G=Z$, c'est-à-dire que $G$ et $C$ sont sur la même verticale.**
*Cas contraire :* la résultante reste nulle, mais le torseur se réduit au couple $-\rho Vg\,\overline{GZ}\,\vec z_0$. Le flotteur tourne autour de l'axe $(G,\vec z_0)$, vers $\theta=0$ ou en s'en éloignant (chavirement) selon le signe de $\overline{GZ}$. Si de plus $m\neq\rho V$, il s'enfonce ou remonte (pilonnement).
> [!PIEGE]
> La résultante seule donne $m=\rho V$, ce qui ne répond pas à la question : c'est le moment qui donne $G=Z$. Attention aussi au signe : $\vec y_0\wedge\vec x_0=-\vec z_0$.
### Question 9
> [!INDICATION]
> Dérivez $E_p$ : quel lien existe-t-il entre $E_p'$ et $\overline{GZ}$ ?
> [!INDICATION]
> Un équilibre correspond à un point critique de $E_p$. Sa nature (stable ou instable) se lit sur le type d'extremum, ou sur le signe de $\overline{GZ}$ de part et d'autre du point.
#### Solution
$E_p'=mg\,\overline{GZ}$, donc les équilibres ($\overline{GZ}=0$) sont les points critiques de $E_p$.
- **$A$ ($\theta=0$)** : minimum de $E_p$, **équilibre stable**.
- **$C$ ($\theta=\theta_C$)** : maximum de $E_p$, **équilibre instable**. $\theta_C$ est l'**angle de chavirement** : au-delà, $\overline{GZ}<0$ et le couple fait chavirer.
- **$B$** : $\overline{GZ}>0$ y est maximal (point d'inflexion de $E_p$). Le couple de redressement est maximal et ramène le flotteur vers $A$ : **l'angle de gîte diminue.**
> [!PIEGE]
> $B$ n'est pas un équilibre : c'est un extremum du couple, pas de l'énergie.
### Question 10
> [!INDICATION]
> Écrivez la forme générale de la matrice d'inertie avec ses produits d'inertie $D$, $E$ et $F$.
> [!INDICATION]
> Chaque plan de symétrie matérielle annule les deux produits d'inertie qui font intervenir la coordonnée normale à ce plan. Réutilisez Q7.
#### Solution
Avec $D=\int yz\,\mathrm dm$, $E=\int zx\,\mathrm dm$ et $F=\int xy\,\mathrm dm$ :
- le plan $(O,\vec x,\vec y)$ (invariance par $z\mapsto-z$) donne $D=E=0$ ;
- le plan $(O,\vec x,\vec z)$ (invariance par $y\mapsto-y$, parité de $R_e$) donne $D=F=0$.
**La matrice est diagonale dans la base $(\vec x,\vec y,\vec z)$ liée au flotteur.** En revanche $A_f\neq B_f$ en général, car le profil n'est pas de révolution.
> [!METHODE]
> Deux plans de symétrie orthogonaux suffisent à rendre la matrice d'inertie diagonale dans la base associée, et ce en tout point de leur intersection.
### Question 11
> [!INDICATION]
> Un cylindre homogène est un solide de révolution. Quels plans de symétrie contient-il ?
> [!INDICATION]
> Pour l'égalité des deux premiers moments, cherchez une isométrie qui laisse le cylindre invariant et échange $\vec x$ et $\vec y$.
#### Solution
Tout plan contenant l'axe $(O,\vec z)$ est un plan de symétrie matérielle. Les plans $(O,\vec x,\vec z)$ et $(O,\vec y,\vec z)$ annulent les trois produits d'inertie. La rotation d'angle $\pi/2$ autour de $\vec z$ laisse le cylindre invariant et échange $x$ et $y$, donc $\int(y^2+z^2)\,\mathrm dm=\int(x^2+z^2)\,\mathrm dm$, soit $A_s=B_s$. Ces deux arguments valent dans **toute** base orthonormée de troisième vecteur $\vec z$, d'où la notation $(-,-,\vec z)$ et la forme $\operatorname{diag}(A_s,A_s,C_s)$ dans la base $(\vec x,\vec y,\vec z)$.
### Question 12
> [!INDICATION]
> Composez les mouvements : segment par rapport au flotteur, puis flotteur par rapport au référentiel galiléen.
> [!INDICATION]
> Faites attention au sens de l'indice : $\vec\Omega_{s/f}=-\vec\Omega_{f/s}$.
#### Solution
$$\vec\Omega_{s/0}=\vec\Omega_{s/f}+\vec\Omega_{f/0}=\boxed{(\dot\theta-\omega_m)\,\vec z}$$
On peut contrôler ce résultat avec l'équation du segment donnée ensuite, $C_s(\ddot\theta-\dot\omega_m)+C_m=0$ : c'est le TMD sur le segment, qui subit le couple $-C_m$.
> [!METHODE]
> Quand l'énoncé fournit une équation juste après une question, elle sert souvent de contrôle : utilisez-la pour vérifier votre signe.
### Question 13
> [!INDICATION]
> Appliquez le théorème du moment dynamique en $O$, point fixe, et projetez sur $\vec z$. Faites la liste des actions extérieures.
> [!INDICATION]
> L'énoncé donne $\overrightarrow{GO}$ et $\overrightarrow{CO}$, pas $\overrightarrow{OG}$ et $\overrightarrow{OC}$. Exprimez $\vec x$ dans la base $(\vec x_0,\vec y_0)$ pour calculer les produits vectoriels.
#### Solution
On a $\vec x=\cos\theta\,\vec x_0+\sin\theta\,\vec y_0$, $\overrightarrow{OG}=-c\,\vec x$ et $\overrightarrow{OC}=-a\vec x_0-b\vec y_0$. Les moments en $O$ projetés sur $\vec z$ sont :
- couple moteur : $C_m$ (un couple a le même moment en tout point, et la liaison pivot est parfaite hors motorisation) ;
- poids : $\big(-c\,\vec x\wedge(-mg\vec x_0)\big)\cdot\vec z=-mgc\sin\theta$ ;
- poussée : $\big((-a\vec x_0-b\vec y_0)\wedge\rho Vg\,\vec x_0\big)\cdot\vec z=\rho Vg\,b$.
$$\boxed{C_f\ddot\theta=C_m+\rho Vg\,b-mgc\sin\theta}$$
> [!PIEGE]
> Oublier le changement de signe entre $\overrightarrow{GO}$ et $\overrightarrow{OG}$ inverse la stabilité du système.
### Question 14
> [!INDICATION]
> Inutile de construire $Z$ : $\overrightarrow{ZC}$ est orthogonal à $\vec y_0$.
> [!INDICATION]
> Remplacez $\overrightarrow{GZ}$ par $\overrightarrow{GC}$ dans le produit scalaire avec $\vec y_0$, puis passez par le point $O$.
#### Solution
$$\overline{GZ}=\overrightarrow{GC}\cdot\vec y_0=(c\,\vec x-a\vec x_0-b\vec y_0)\cdot\vec y_0=c\sin\theta-b,\qquad\boxed{\Gamma=mg\,(c\sin\theta-b)}$$
L'équation de Q13 s'écrit alors $C_f\ddot\theta=C_m-\Gamma$ : le couple de redressement s'oppose à la gîte, ce qui valide les signes.
### Question 15
> [!INDICATION]
> Écrivez la condition d'équilibre en $\theta=0$ : que vaut alors $b$ ?
> [!INDICATION]
> Développez $\Gamma$ au premier ordre en $\theta$. Demandez-vous si $b$ doit être vu comme une constante ou comme une fonction de la gîte.
#### Solution
En $\theta=0$, $G$ et $C$ sont sur la même verticale (Q8). Or $\overline{GZ}(0)=-b$, donc $b=0$ à l'équilibre. Pour $|\theta|\ll\theta_C$, on a $\sin\theta\simeq\theta$ :
- avec $b$ constant (donc nul), $\Gamma\simeq mgc\,\theta$ ;
- si $C$ se déplace avec la gîte, $b(\theta)\simeq b'(0)\theta$ et $\Gamma\simeq mg\,(c-b'(0))\,\theta$.
$$\boxed{C_f\ddot\theta=C_m-K_x\theta,\qquad K_x=mgc\quad\big(\text{en général }K_x=mg\,\overline{GZ}{}'(0)=mg\,(c-b'(0))\big)}$$
$K_x$ vaut $mg$ fois la pente à l'origine du bras de redressement (la hauteur métacentrique). $K_x>0$ traduit la stabilité de $A$, et $E_p\simeq\frac12K_x\theta^2$ près de $0$.
> [!PIEGE]
> Si l'on garde $b$ comme une constante non nulle, il reste un terme constant qui empêche d'obtenir la forme demandée. Expliquez l'hypothèse que vous retenez.
### Question 16
> [!INDICATION]
> Repérez où $C_r$ entre dans le schéma-blocs et à quelle grandeur il s'ajoute.
#### Solution
$C_r$ se retranche au couple moteur, en entrée du bloc mécanique : c'est un **couple perturbateur** (en N·m), non commandé, exercé sur le flotteur autour de l'axe de roulis. Il représente la houle et les vagues, le vent sur la partie émergée, les frottements hydrodynamiques et ceux de la liaison.
### Question 17
> [!INDICATION]
> Réduisez d'abord la boucle interne (retour de force contre-électromotrice), puis multipliez par le capteur pour obtenir la FTBO.
> [!INDICATION]
> Regardez le comportement de la FTBO quand $p\to0$ : le bloc de retour interne contient un $1/p$. Où se retrouve-t-il après réduction ?
> [!INDICATION]
> Pour la perturbation, calculez $\Theta/C_r$ et appliquez le théorème de la valeur finale, au lieu d'appliquer une règle toute faite.
#### Solution
Avec $M=\frac{K_t}{R+Lp}$, $G_m=\frac1{C_fp^2+K_x}$ et $H=\frac{K_e[(C_f+C_s)p^2+K_x]}{C_sp}$, la boucle interne donne $\frac{MG_m}{1+MG_mH}$, d'où
$$\boxed{\mathrm{FTBO}(p)=\frac{K_{\text{capt}}K_tC_s\,p\,C(p)}{C_sp(R+Lp)(C_fp^2+K_x)+K_eK_t\big[(C_f+C_s)p^2+K_x\big]}}$$
Le dénominateur vaut $K_eK_tK_x\neq0$ en $0$ : la FTBO a un **zéro à l'origine**, $\mathrm{FTBO}\sim\frac{K_{\text{capt}}C_s}{K_eK_x}\,p\,C(p)$. On prend $A=K_{\text{capt}}$, pour que $\varepsilon$ soit l'image de l'erreur.
- *Consigne en échelon :* l'erreur est nulle si et seulement si la FTBO est de classe $\geqslant1$, donc $C$ de classe $\geqslant2$.
- *Perturbation en échelon :* $\frac{\Theta}{C_r}=\frac{-C_sp(R+Lp)}{C_sp(R+Lp)(C_fp^2+K_x)+K_eK_t[(C_f+C_s)p^2+K_x]+K_{\text{capt}}K_tC_s\,p\,C(p)}$. Le facteur $p$ du numérateur donne $\theta(\infty)=0$ dès la classe 0.
**Classe minimale : 2.** Comme un double intégrateur seul ne laisse aucune marge de phase, on propose
$$\boxed{C(p)=\frac{K(1+T_1p)(1+T_2p)}{p^2}}$$
Les deux zéros sont placés sous la pulsation de coupure. Il reste à vérifier la stabilité (Routh ou marges), en gardant à l'esprit que ce choix compense le zéro de la FTBO à l'origine.
> [!PIEGE]
> Compter les intégrateurs « visibles » dans la chaîne directe (aucun) conduit à proposer un correcteur de classe 1, ce qui est faux. Le $1/p$ du retour interne devient un zéro à l'origine après réduction.
> [!METHODE]
> Vérification physique : à tension constante, le couple moteur doit être nul en régime permanent, sinon $\omega_m$ croît sans limite. On a alors $K_x\theta=0$. Une tension constante ne maintient donc aucun angle, ce qui correspond à un gain statique nul de la chaîne directe.
## Partie II — Modélisation géométrique
La configuration de la tête est codée par une matrice $4\times4$ qui contient une rotation $R\in SO_3(\mathbb{R})$ et une position $p$. La sous-partie II.1 (Q18–Q26) écrit puis décode de telles matrices (axe et angle d'une rotation). La sous-partie II.2 (Q27–Q29) montre que $SE(3)$ est un groupe. La sous-partie II.3 (Q30–Q33) étudie la loi de flexion imposée aux articulations.
### Question 18
> [!INDICATION]
> Rappelez la matrice d'une rotation d'axe $\vec z$ et d'angle $\alpha$ dans une base orthonormée directe, puis remplacez $\alpha$ par $-\frac\pi2$.
#### Solution
$$\boxed{R_2=\begin{pmatrix}\cos(-\frac\pi2)&-\sin(-\frac\pi2)&0\\ \sin(-\frac\pi2)&\cos(-\frac\pi2)&0\\0&0&1\end{pmatrix}=\begin{pmatrix}0&1&0\\-1&0&0\\0&0&1\end{pmatrix}}$$
Contrôle sur la figure 6 : la première colonne, image de $\vec x$, vaut $-\vec y=\vec x_2$, et la deuxième vaut $\vec x=\vec y_2$.
> [!PIEGE]
> L'erreur classique consiste à écrire la matrice de la rotation d'angle $+\frac\pi2$ (la transposée). Les colonnes sont les images des vecteurs de base.
### Question 19
> [!INDICATION]
> Assemblez le bloc rotation (Q18) et le vecteur position $\overrightarrow{OM_2}$.
#### Solution
$$\boxed{g_2=\begin{pmatrix}0&1&0&-1\\-1&0&0&3\\0&0&1&1\\0&0&0&1\end{pmatrix}}$$
### Question 20
> [!INDICATION]
> Lisez sur la figure 6 les vecteurs $\vec x_3$, $\vec y_3$ et $\vec z_3$ en fonction de $\vec x$, $\vec y$ et $\vec z$ : ils forment les colonnes de $R_3$.
> [!INDICATION]
> Contrôlez le déterminant : une configuration d'un solide ne peut pas être une réflexion.
#### Solution
On lit $\vec x_3=-\vec x$, $\vec y_3=\vec y$ et $\vec z_3=-\vec z$ : la tête regarde toujours suivant $\vec y$ mais elle est à l'envers. $R_3=\operatorname{diag}(-1,1,-1)$ a pour déterminant $1$ : c'est la rotation d'axe $\vec y$ et d'angle $\pi$.
$$\boxed{g_3=\begin{pmatrix}-1&0&0&5\\0&1&0&2\\0&0&-1&0\\0&0&0&1\end{pmatrix}}$$
> [!PIEGE]
> $\operatorname{diag}(1,1,-1)$, qui « retourne » seulement le haut de la tête, est une réflexion de déterminant $-1$, donc n'appartient pas à $SO_3(\mathbb{R})$.
### Question 21
> [!INDICATION]
> Séparez le bloc rotation et le bloc translation. Reconnaissez la forme de Q18.
> [!INDICATION]
> Écrivez l'action sur un point, $X\mapsto R_4X+p_4$, pour savoir dans quel ordre décrire les deux mouvements.
#### Solution
$R_4$ est la rotation d'axe $\vec z$ et d'angle $\frac\pi4$, puisque $\cos\alpha=\sin\alpha=\frac{\sqrt2}2$. **La tête tourne de $+45^\circ$ autour de l'axe vertical passant par sa position initiale (lacet vers la gauche), puis elle est translatée du vecteur $\vec x+2\vec y+3\vec z$.**
> [!METHODE]
> Pour $g=\begin{pmatrix}R&p\\0&1\end{pmatrix}$, on décrit d'abord la rotation autour de l'origine, puis la translation de $p$. L'ordre compte : translater d'abord donnerait $R(X+p)$.
### Question 22
> [!INDICATION]
> Une matrice est orthogonale si et seulement si ses colonnes forment une famille orthonormée.
#### Solution
Les colonnes $C_1=\frac13(2,2,1)$, $C_2=\frac13(-1,2,-2)$ et $C_3=\frac13(-2,1,2)$ vérifient $\|C_i\|^2=\frac99=1$ et $\langle C_1,C_2\rangle=\langle C_1,C_3\rangle=\langle C_2,C_3\rangle=0$, car $-2+4-2=-4+2+2=2+2-4=0$. Donc **$R^\top R=I_3$ : $R$ est orthogonale.**
### Question 23
> [!INDICATION]
> Calculez le déterminant de $3R$, puis tenez compte du facteur $\frac13$ en dimension 3.
#### Solution
$\det(3R)=2(4+2)+1(4-1)-2(-4-2)=27$, donc $\det R=\frac{27}{27}=1$. **$R$ est orthogonale de déterminant $1$ : $R\in SO_3(\mathbb{R})$.**
> [!PIEGE]
> $\det(\lambda A)=\lambda^3\det A$ en dimension 3, et non $\lambda\det A$.
### Question 24
> [!INDICATION]
> L'axe d'une rotation est l'ensemble des vecteurs fixes. Quel sous-espace faut-il calculer ?
> [!INDICATION]
> Résolvez $(3R-3I_3)v=0$ ; le système est de rang 2.
#### Solution
$3(R-I_3)=\begin{pmatrix}-1&-1&-2\\2&-1&1\\1&-2&-1\end{pmatrix}$. La première ligne donne $y=-x-2z$, puis la deuxième $z=-x$ et donc $y=x$. La troisième ligne est vérifiée. Le noyau est une droite :
$$\boxed{\text{axe}=\operatorname{Vect}(\vec a),\qquad\vec a=(1,1,-1)}$$
### Question 25
> [!INDICATION]
> La trace donne le cosinus de l'angle, donc l'angle au signe près.
> [!INDICATION]
> Pour le signe, prenez un vecteur $\vec w$ orthogonal à l'axe et étudiez le signe de $\vec a\cdot(\vec w\wedge R\vec w)$.
#### Solution
$\operatorname{tr}R=2=1+2\cos\theta$, donc $\cos\theta=\frac12$. On prend $\vec w=(1,-1,0)\perp\vec a$ : $R\vec w=(1,0,1)$ et $\vec w\wedge R\vec w=(-1,-1,1)$. Alors $\frac{\vec a}{\sqrt3}\cdot(\vec w\wedge R\vec w)=-\sqrt3=\sin\theta\,\|\vec w\|^2$, donc $\sin\theta=-\frac{\sqrt3}2$.
$$\boxed{\theta=-\frac\pi3}$$
La formule de Rodrigues redonne bien $R$ (par exemple, le coefficient $(1,2)$ vaut $-\frac12+\frac16=-\frac13$).
> [!METHODE]
> Pour une rotation d'axe orienté par $\vec u$ unitaire et un vecteur $\vec w\perp\vec u$ : $R\vec w=\cos\theta\,\vec w+\sin\theta\,\vec u\wedge\vec w$. Le signe de $\det(\vec u,\vec w,R\vec w)$ est celui de $\sin\theta$.
> [!PIEGE]
> Répondre $\frac\pi3$ sans étudier le signe ne donne que la moitié de la réponse. Changer l'orientation de l'axe change le signe de l'angle.
### Question 26
> [!INDICATION]
> Rassemblez Q24 et Q25, puis décrivez les mouvements comme en Q21.
#### Solution
**La tête subit une rotation d'angle $-\frac\pi3$ autour de l'axe passant par sa position initiale et orienté par $\vec a=(1,1,-1)$ (soit $+\frac\pi3$ autour de $-\vec a$), puis une translation de vecteur $\vec p$.** L'axe étant oblique, ce mouvement mêle lacet, tangage et roulis.
### Question 27
> [!INDICATION]
> Appliquez la formule admise avec $a=b=1$ et vérifiez que chaque bloc a la forme voulue.
#### Solution
$gh=\begin{pmatrix}RS&Rq+p\\0&1\end{pmatrix}$, avec $(RS)^\top RS=S^\top R^\top RS=I_3$ et $\det(RS)=1$, donc $RS\in SO_3(\mathbb{R})$. De plus $Rq+p\in\mathbb{R}^3$. **$SE(3)$ est stable par produit.**
### Question 28
> [!INDICATION]
> Développez le déterminant selon la ligne qui contient le plus de zéros.
#### Solution
En développant selon la dernière ligne, $\det g=1\times\det R=1\neq0$. **$g$ est inversible.**
### Question 29
> [!INDICATION]
> Écrivez $gh=I_4$ avec la formule admise et identifiez les blocs.
> [!INDICATION]
> L'inverse d'une matrice orthogonale est sa transposée.
#### Solution
$gh=\begin{pmatrix}RS&Rq+bp\\0&b\end{pmatrix}=I_4$ équivaut à $b=1$, $S=R^\top$ et $q=-R^\top p$. Comme $g$ est inversible, cet inverse à droite est l'inverse.
$$\boxed{g^{-1}=\begin{pmatrix}R^\top&-R^\top p\\0&1\end{pmatrix}}$$
$R^\top$ est orthogonale, de déterminant $1$, donc $g^{-1}\in SE(3)$ : **$SE(3)$ est stable par passage à l'inverse.** Avec $I_4\in SE(3)$, c'est un sous-groupe de $GL_4(\mathbb{R})$.
> [!PIEGE]
> Le bloc de translation de l'inverse n'est pas $-p$ mais $-R^\top p$.
### Question 30
> [!INDICATION]
> Avant de dériver, factorisez le polynôme : on y reconnaît un carré.
> [!INDICATION]
> Avec la forme factorisée, le signe de la dérivée se lit sur trois facteurs simples.
#### Solution
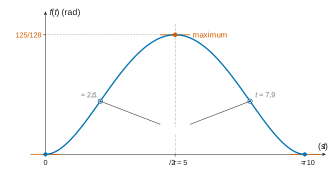
$f(t)=\frac{t^2(t-\tau)^2}{640}$ et $f'(t)=\frac{t(t-\tau)(2t-\tau)}{320}$. $f'$ est positive sur $]0,\frac\tau2[$ et négative sur $]\frac\tau2,\tau[$.
| $t$ | $0$ | | $5$ s | | $10$ s |
|---|---|---|---|---|---|
| $f'$ | $0$ | $+$ | $0$ | $-$ | $0$ |
| $f$ | $0$ | croissante | $\frac{125}{128}$ | décroissante | $0$ |
$$\boxed{\max f=\frac{\tau^4}{10\,240}=\frac{125}{128}}$$
La fraction est irréductible, car $125=5^3$ et $128=2^7$.
### Question 31
> [!INDICATION]
> Repérez les tangentes horizontales, une symétrie de la courbe ($f(\tau-t)$ ?) et, si possible, les points d'inflexion.
#### Solution
La courbe est une cloche positive, symétrique par rapport à $t=5$ s puisque $f(\tau-t)=f(t)$. Elle a des tangentes horizontales en $0$, $5$ et $10$ s, et son maximum vaut $\approx0{,}98$. Ses deux points d'inflexion sont en $t=\tau\frac{3\mp\sqrt3}6\approx2{,}1$ s et $7{,}9$ s, où $f\approx0{,}43$. Elle est plus aplatie qu'une parabole près des bords.
> [!PIEGE]
> Un arc de parabole ne convient pas : il faut des tangentes horizontales aux bords et un maximum à $0{,}98$, pas à $1$.
### Question 32
> [!INDICATION]
> Partez du point $(t-\tau,f(t-\tau))$ : quelles transformations du plan donnent le point $(t,f(t))$ ?
> [!INDICATION]
> Utilisez la symétrie de l'arc trouvée en Q31 pour simplifier la description. Que dire de $f(t+2\tau)$ ?
#### Solution
L'arc sur $[\tau,2\tau]$ s'obtient par une **translation de $\tau$ le long de l'axe des temps suivie d'une symétrie par rapport à l'axe des abscisses**. Comme l'arc est symétrique, cela revient à une **symétrie centrale de centre $(\tau,0)$** : on obtient une cloche négative, de minimum $-\frac{125}{128}$ en $t=15$ s.
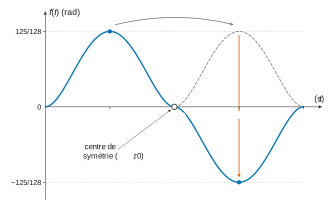
$f$ est **$\tau$-antipériodique, donc $2\tau$-périodique** : le corps fléchit d'un côté, puis symétriquement de l'autre. Le raccord en $\tau$ est $\mathcal C^1$, car $f'(\tau)=0$ des deux côtés.
### Question 33
> [!INDICATION]
> Avec des axes de pivot parallèles, comment se composent les angles relatifs le long de la chaîne ?
> [!INDICATION]
> Les configurations extrêmes correspondent aux extrema de $f$. Il reste à convertir en degrés, sans calculatrice ($1$ rad $\approx57{,}3^\circ$).
#### Solution
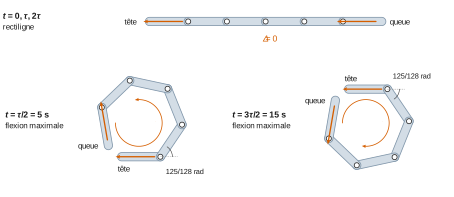
Les axes sont parallèles : le mouvement est plan et les cinq angles s'additionnent, d'où $\Delta(t)=5f(t)$. Le corps est droit en $t=0$, $10$ et $20$ s. Les configurations extrêmes sont en $t=5$ s (courbure maximale d'un côté) et en $t=15$ s (courbure maximale de l'autre côté). Avec $f$ en radians :
$$\boxed{\Delta_{\max}=\frac{625}{128}\ \text{rad}\approx4{,}88\times57{,}3^\circ\approx280^\circ}$$
L'écart vaut $-280^\circ$ dans l'autre configuration extrême, soit environ $560^\circ$ entre les deux.
> [!PIEGE]
> L'énoncé ne précise pas l'unité de $f$. Annoncez votre hypothèse (radians). En degrés, on trouverait un écart d'environ $5^\circ$, peu vraisemblable pour une flexion de nage.
## Partie III — Stabilisation du roulis
Le roulis est modélisé par un pendule dont le point d'attache oscille. La sous-partie III.1 (Q34–Q40) établit l'équation, puis traite la résonance forcée. La sous-partie III.2 (Q41–Q52) étudie la résonance paramétrique, d'abord par un développement naïf qui fait apparaître un terme séculaire, puis par un système $2\times2$ dont les valeurs propres décident de la stabilité.
### Question 34
> [!INDICATION]
> Écrivez $\overrightarrow{OG}$ comme somme d'un terme porté par $\vec y_0$ et d'un terme porté par $\vec x_1$, puis dérivez deux fois dans $\mathcal R_0$.
> [!INDICATION]
> $\frac{\mathrm d\vec x_1}{\mathrm dt}=\dot\theta\,\vec y_1$ et $\frac{\mathrm d\vec y_1}{\mathrm dt}=-\dot\theta\,\vec x_1$.
#### Solution
$\overrightarrow{OG}=\lambda\vec y_0+\ell\vec x_1$, donc $\vec V(G)=\dot\lambda\vec y_0+\ell\dot\theta\vec y_1$ et
$$\boxed{\vec a(G/\mathcal R_0)=\ddot\lambda\,\vec y_0+\ell\ddot\theta\,\vec y_1-\ell\dot\theta^2\,\vec x_1}$$
> [!PIEGE]
> Le terme centripète $-\ell\dot\theta^2\vec x_1$ est souvent oublié.
### Question 35
> [!INDICATION]
> Calculez $\delta W=m\vec g\cdot\vec V(G)\,\mathrm dt$ en projetant $\vec x_0$ sur $\vec y_0$ et sur $\vec y_1$.
> [!INDICATION]
> Une force est conservative si son travail élémentaire est l'opposé de la différentielle d'une fonction de la seule position. Le mouvement du support change-t-il quelque chose ?
#### Solution
$\vec x_0\cdot\vec y_0=0$ et $\vec x_0\cdot\vec y_1=-\sin\theta$, donc
$$\boxed{\delta W=-mg\ell\sin\theta\,\mathrm d\theta=-\mathrm dE_p,\qquad E_p=-m\vec g\cdot\overrightarrow{OG}=-mg\ell\cos\theta+\text{cste}}$$
Le champ de pesanteur est uniforme et stationnaire, et $E_p$ ne dépend que de la position de $G$ : **le poids est conservatif**, même si le support bouge. Le terme en $\lambda$ disparaît car $\vec g\perp\vec y_0$.
> [!PIEGE]
> Le caractère conservatif est une propriété de la force, pas du mouvement. C'est en revanche la tension du fil qui travaille ici ($\vec T\cdot\vec V(G)=-T\dot\lambda\sin\theta$), ce qui interdit d'écrire la conservation de l'énergie mécanique.
### Question 36
> [!INDICATION]
> La tension est portée par $\vec x_1$ : sur quel axe projeter le PFD pour l'isoler ?
> [!INDICATION]
> La projection fait apparaître $\dot\theta^2$. Pour l'éliminer, cherchez une intégrale première de l'équation (4) en la multipliant par $\dot\theta$. Quelle hypothèse sur $\ddot\lambda$ faut-il pour intégrer ?
#### Solution
On isole la masse : $m\vec a(G)=mg\vec x_0-T\vec x_1$ (le fil tire $G$ vers $A$). La projection sur $\vec y_1$ donne l'équation (4). La projection sur $\vec x_1$ donne $m(\ddot\lambda\sin\theta-\ell\dot\theta^2)=mg\cos\theta-T$, soit
$$T=m\big(g\cos\theta+\ell\dot\theta^2-\ddot\lambda\sin\theta\big).$$
On élimine ensuite $\dot\theta$ en multipliant (4) par $\dot\theta$ et en intégrant. Si $\ddot\lambda$ est constant et si le pendule part du repos en $\theta=0$, on obtient $\ell\dot\theta^2=2g(\cos\theta-1)-2\ddot\lambda\sin\theta$, d'où
$$\boxed{T=m\big[g(3\cos\theta-2)-3\ddot\lambda\sin\theta\big]}$$
Pour un $\lambda(t)$ quelconque, on obtient $\dot\theta$ en résolvant (4), numériquement si besoin. Si le mouvement est lent ($\ell\dot\theta^2\ll g$), $T\simeq m(g\cos\theta-\ddot\lambda\sin\theta)$.
> [!JURY]
> Pour une question formulée par « expliquer comment », on attend une démarche nette : système isolé, théorème utilisé, direction de projection, puis hypothèses nécessaires pour conclure.
### Question 37
> [!INDICATION]
> Calculez $\ddot\lambda$, puis linéarisez (4) en annonçant l'hypothèse des petits angles.
#### Solution
$\ddot\lambda=-X\Omega^2\sin\Omega t$. En petits angles ($\sin\theta\simeq\theta$, $\cos\theta\simeq1$), l'équation (4) devient
$$\boxed{\ddot\theta+\omega^2\theta=\Gamma\sin(\Omega t),\qquad\omega=\sqrt{g/\ell},\qquad\Gamma=\frac{X\Omega^2}{\ell}}$$
Contrôle d'homogénéité : $\Gamma$ s'exprime en $\mathrm{s^{-2}}$, comme $\omega^2\theta$.
### Question 38
> [!INDICATION]
> Solution générale = solution générale de l'équation homogène + solution particulière. Cherchez la solution particulière sous la forme $K\sin\Omega t$.
> [!INDICATION]
> Les conditions initiales s'appliquent à la solution complète, pas à la seule solution homogène.
#### Solution
On trouve $K=\frac{\Gamma}{\omega^2-\Omega^2}$, licite puisque $\Omega\neq\omega$. Les conditions $\theta(0)=\dot\theta(0)=0$ donnent
$$\boxed{\theta(t)=\frac{\Gamma}{\omega^2-\Omega^2}\Big(\sin\Omega t-\frac\Omega\omega\sin\omega t\Big)}$$
La solution générale sur $\mathbb{R}$ est $\alpha\cos\omega t+\beta\sin\omega t+K\sin\Omega t$.
### Question 39
> [!INDICATION]
> $\sin\omega t$ est déjà solution de l'équation homogène : la forme $K\sin\omega t$ échoue. Que faut-il ajouter ?
> [!INDICATION]
> Essayez $\mu\,t\cos(\omega t)$.
#### Solution
$\theta_p=\mu t\cos\omega t$ donne $\ddot\theta_p+\omega^2\theta_p=-2\mu\omega\sin\omega t$, donc $\mu=-\frac\Gamma{2\omega}$. Avec les conditions initiales :
$$\boxed{\theta(t)=\frac{\Gamma}{2\omega^2}\big(\sin\omega t-\omega t\cos\omega t\big)}$$
### Question 40
> [!INDICATION]
> Dans chaque cas, la solution est-elle bornée ? Comment évolue son amplitude avec le temps ?
#### Solution
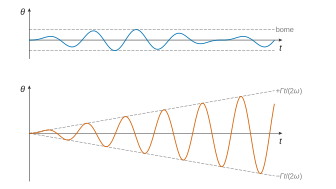
- $\Omega\neq\omega$ : $\theta$ est **bornée**, avec $|\theta|\leqslant\frac{|\Gamma|(1+\Omega/\omega)}{|\omega^2-\Omega^2|}$. L'amplitude devient grande quand $\Omega$ s'approche de $\omega$, avec des battements.
- $\Omega=\omega$ : **l'amplitude croît linéairement avec $t$** (résonance).
Le modèle cesse alors d'être valable (petits angles, absence de frottement), et le robot risque le chavirement si la houle a une pulsation voisine de $\omega$.
### Question 41
> [!INDICATION]
> Écrivez $2\Omega t=2\omega t+2(\Omega-\omega)t$ et développez le cosinus d'une somme.
> [!INDICATION]
> Utilisez $|\sin u|\leqslant|u|$ et $|1-\cos u|\leqslant u^2/2$. Pour quelles valeurs de $t$ le résultat est-il valable ?
#### Solution
Avec $u=2(\Omega-\omega)t$ :
$$|\cos2\Omega t-\cos2\omega t|\leqslant|1-\cos u|+|\sin u|\leqslant\frac{u^2}2+|u|=O(\delta)$$
à $t$ fixé, puisque $\Omega-\omega=O(\delta)$. **Donc $\cos(2\Omega t)=\cos(2\omega t)+O(\delta)$**, à $t$ fixé ou uniformément sur un intervalle borné, mais pas sur $\mathbb{R}$ tout entier.
> [!METHODE]
> Le reste contient un facteur $|t|$ : l'approximation se dégrade quand $t$ devient de l'ordre de $1/\delta$. C'est l'origine du terme séculaire et la raison d'être de la méthode de Poincaré-Lindstedt.
### Question 42
> [!INDICATION]
> Injectez le développement dans les deux membres de (6). Que vaut $\ddot\theta_0+\omega^2\theta_0$ ?
> [!INDICATION]
> Dans le second membre, le préfacteur $\delta$ transforme tout $O(\delta)$ en $O(\delta^2)$.
#### Solution
Membre de gauche : $\delta(\ddot\theta_1+\omega^2\theta_1)+O(\delta^2)$, puisque $\theta_0$ vérifie (7). Membre de droite : $-\omega^2\delta(\cos2\omega t+O(\delta))(\theta_0+O(\delta))=-\delta\omega^2\cos(2\omega t)\theta_0+O(\delta^2)$. D'où le résultat demandé (l'énoncé a omis les points sur $\theta_1$ : il faut lire $\ddot\theta_1$).
### Question 43
> [!INDICATION]
> Transformez les produits $\cos\cdot\cos$ et $\cos\cdot\sin$ en sommes.
#### Solution
$\cos2\omega t\cos\omega t=\frac12(\cos3\omega t+\cos\omega t)$ et $\cos2\omega t\sin\omega t=\frac12(\sin3\omega t-\sin\omega t)$. En reportant dans (8), on obtient l'équation demandée.
> [!METHODE]
> Le second membre contient des termes de pulsation $\omega$, en résonance avec l'opérateur $\frac{\mathrm d^2}{\mathrm dt^2}+\omega^2$. C'est ce qui impose les termes en $t\cos\omega t$ et $t\sin\omega t$ dans $\theta_1$.
### Question 44
> [!INDICATION]
> Partez d'une combinaison linéaire nulle et cherchez assez d'équations sur les quatre coefficients.
> [!INDICATION]
> Évaluez la combinaison et ses dérivées successives en $0$, jusqu'à l'ordre 3. Autre voie : l'orthogonalité sur une période.
#### Solution
Supposons $\alpha g_1+\beta g_2+\gamma g_3+\eta g_4=0$. En $t=0$, la fonction et ses trois premières dérivées donnent $\alpha+\gamma=0$, $\omega(\beta+3\eta)=0$, $-\omega^2(\alpha+9\gamma)=0$ et $-\omega^3(\beta+27\eta)=0$. Comme $\omega\neq0$, tous les coefficients sont nuls : **la famille est libre.**
> [!PIEGE]
> « Identifier les coefficients » à ce stade est circulaire : c'est précisément ce que la liberté de la famille autorise, et c'est ce qu'il faut démontrer.
### Question 45
> [!INDICATION]
> Faites passer tous les termes d'un même côté : on obtient une combinaison nulle de $g_1,\dots,g_4$. Que dit Q44 ?
#### Solution
La liberté de la famille (Q44) donne $-8\omega^2a=-\frac{\omega^2}2A$, $-8\omega^2b=-\frac{\omega^2}2B$, $2\omega d=-\frac{\omega^2}2A$ et $-2\omega c=\frac{\omega^2}2B$. Donc $a=\frac A{16}$, $b=\frac B{16}$, $c=-\frac{\omega B}4$ et $d=-\frac{\omega A}4$, ce qui est la formule annoncée. C'est **une** solution particulière de (8).
### Question 46
> [!INDICATION]
> Les conditions initiales valent pour tout $\delta$ petit : répartissez-les ordre par ordre.
> [!INDICATION]
> La solution de Q45 ne vérifie pas $\theta_1(0)=0$. Que peut-on ajouter à une solution particulière de (8) ?
#### Solution
*Ordre 0* : $A=\Theta_0$ et $B=0$. *Ordre 1* : $\theta_1(0)=\dot\theta_1(0)=0$. La solution particulière $\frac{\Theta_0}{16}\cos3\omega t-\frac{\Theta_0\omega}4t\sin\omega t$ vaut $\frac{\Theta_0}{16}$ en $0$ et sa dérivée y est nulle. On lui ajoute donc $-\frac{\Theta_0}{16}\cos\omega t$ :
$$\boxed{\theta_\delta(t)=\Theta_0\cos\omega t+\delta\Big(\frac{\Theta_0}{16}(\cos3\omega t-\cos\omega t)-\frac{\Theta_0\omega}4t\sin\omega t\Big)+O(\delta^2)}$$
> [!PIEGE]
> Si l'on garde la seule solution particulière de Q45, le terme $-\frac{\Theta_0}{16}\cos\omega t$ manque. On le détecte en vérifiant $\theta_\delta(0)=\Theta_0$.
### Question 47
> [!INDICATION]
> Pour une matrice $2\times2$ : $\chi_M=X^2-\operatorname{tr}(M)X+\det M$.
> [!INDICATION]
> Discutez le signe de $\det M$ pour savoir si les racines sont réelles ou complexes.
#### Solution
Avec $u=\frac{\omega\delta}4$ et $v=\Omega-\omega$ : $\operatorname{tr}M=0$ et $\det M=v^2-u^2$, d'où $\chi_M=X^2+v^2-u^2$.
- Si $|u|>|v|$ : deux valeurs propres réelles $\pm\sqrt{u^2-v^2}$.
- Si $|u|<|v|$ : deux valeurs propres imaginaires pures $\pm i\sqrt{v^2-u^2}$.
- Si $|u|=|v|$ : $0$ valeur propre double.
> [!PIEGE]
> Le produit des termes anti-diagonaux vaut $-v^2$, qu'on soustrait : $\det M=-u^2+v^2$. Une erreur de signe ici inverse toute la conclusion de stabilité.
### Question 48
> [!INDICATION]
> Quelle condition nécessaire le polynôme caractéristique d'une matrice diagonalisable sur $\mathbb{R}$ doit-il vérifier ?
#### Solution
Si $|u|<|v|$, $\chi_M$ n'a pas de racine réelle, donc il n'est pas scindé sur $\mathbb{R}$. **$M$ n'est pas diagonalisable dans $\mathcal M_2(\mathbb{R})$.**
### Question 49
> [!INDICATION]
> Dans $\mathbb{C}$, combien $M$ a-t-elle de valeurs propres distinctes ?
#### Solution
On pose $\varphi=\sqrt{(\Omega-\omega)^2-(\omega\delta/4)^2}>0$. $M$ possède deux valeurs propres distinctes $\pm i\varphi$ en dimension 2, donc elle est diagonalisable dans $\mathcal M_2(\mathbb{C})$ : $M=PDP^{-1}$ avec $P\in GL_2(\mathbb{C})$. Par exemple, $P=\begin{pmatrix}v&v\\u-i\varphi&u+i\varphi\end{pmatrix}$, de déterminant $2iv\varphi\neq0$.
### Question 50
> [!INDICATION]
> Posez $Y=P^{-1}X$ : quelle équation $Y$ vérifie-t-elle, et pourquoi faut-il que $P$ soit constante ?
> [!INDICATION]
> Résolvez les deux équations scalaires obtenues, calculez le module des solutions, puis revenez à $X=PY$ par l'inégalité triangulaire.
#### Solution
$P$ étant constante, $\dot Y=P^{-1}MX=DY$. On obtient $y_1=y_1(0)e^{i\varphi\tau}$ et $y_2=y_2(0)e^{-i\varphi\tau}$, de modules constants car $\varphi\in\mathbb{R}$. Alors $X=PY$ donne $|x(\tau)|\leqslant|p_{11}||y_1(0)|+|p_{12}||y_2(0)|$, et de même pour $y$. **Les solutions réelles de (9) sont bornées.** L'amplitude $2\sqrt{x^2+y^2}$ du roulis reste donc bornée.
### Question 51
> [!INDICATION]
> Quelle est maintenant la nature des valeurs propres ? Écrivez la forme générale des solutions.
> [!INDICATION]
> L'une des exponentielles est croissante. Pour quelles conditions initiales son coefficient est-il non nul ? N'oubliez pas le cas limite d'égalité.
#### Solution
Les valeurs propres sont réelles et opposées, $\pm r$ avec $r=\sqrt{(\omega\delta/4)^2-(\Omega-\omega)^2}>0$, et $M$ est diagonalisable sur $\mathbb{R}$ : $X(\tau)=c_+e^{r\tau}V_++c_-e^{-r\tau}V_-$. Pour toute condition initiale hors de $\operatorname{Vect}(V_-)$, $\|X\|$ **croît exponentiellement** : c'est la résonance paramétrique, et le roulis diverge jusqu'au chavirement. Dans le cas d'égalité, $M^2=0$ et la croissance est linéaire : c'est encore instable.
> [!PIEGE]
> Le taux de croissance vaut $r$ dans la variable dont (9) donne la dérivée. L'énoncé appelle cette variable $\tau=\delta t$, mais $M$ contient déjà les pulsations $\omega\delta/4$ et $\Omega-\omega$. Ne cherchez pas à en déduire un « temps de divergence » physique sans lever cette ambiguïté (une simulation directe de (6) montre que le taux réel, en temps $t$, est $r$).
### Question 52
> [!INDICATION]
> Traduisez les critères de Q50 et Q51 en un intervalle de pulsations $\Omega$.
> [!INDICATION]
> Les états de mer correspondent à des pulsations $\Omega$ variées. L'intervalle dangereux peut-il être évité dans tous les cas ?
#### Solution
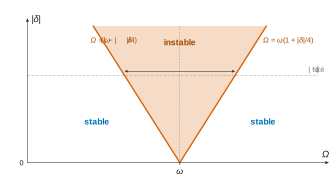
Le robot est stable si et seulement si $|\Omega-\omega|>\frac{\omega|\delta|}4$ :
$$\boxed{\Omega\in\Big]0\,;\,\omega\big(1-\tfrac{|\delta|}4\big)\Big[\cup\Big]\omega\big(1+\tfrac{|\delta|}4\big)\,;\,+\infty\Big[}$$
Ce résultat vaut au voisinage de $\omega$, dans le cadre de l'étude. Dans la bande $\big]\omega(1-\frac{|\delta|}4),\omega(1+\frac{|\delta|}4)\big[$, le roulis croît exponentiellement. **Le robot ne peut donc pas être utilisé passivement en toutes situations de navigation.** La bande se rétrécit avec $\delta$ mais ne disparaît pas. Il faut éviter les houles de pulsation voisine de $\omega$, ou stabiliser activement le roulis grâce aux flotteurs motorisés et à l'asservissement de la partie I.3.
> [!METHODE]
> En résonance forcée, le danger est un pic isolé en $\Omega=\omega$. En résonance paramétrique, c'est toute une bande de pulsations (une « langue d'instabilité » de Mathieu), d'autant plus large que la modulation $\delta$ est grande.
## Bilan
**Méthodes à retenir.**
- Une fonction continue et périodique est bornée (bornes atteintes sur une période). La parité annule les coefficients en sinus ; le théorème de Dirichlet exige une fonction $\mathcal C^1$ par morceaux.
- Un modèle linéaire en ses paramètres s'identifie par moindres carrés (équations normales $\Phi^\top\Phi c=\Phi^\top r$).
- Pour le PFS d'un flotteur, la résultante donne $m=\rho V$ et le moment donne l'alignement vertical de $G$ et $C$. Un équilibre est stable si $E_p$ y est minimale.
- Chaque plan de symétrie matérielle annule deux produits d'inertie. Pour un solide de révolution, la forme $\operatorname{diag}(A,A,C)$ vaut dans toute base de troisième vecteur l'axe.
- En automatique, il faut réduire les boucles internes avant de compter les intégrateurs, puis calculer l'erreur avec le théorème de la valeur finale plutôt qu'avec une règle mécanique.
- Pour une rotation de $\mathbb{R}^3$ : l'axe est $\ker(R-I)$, $\cos\theta=\frac{\operatorname{tr}R-1}2$, et le signe de $\theta$ est celui de $\det(\vec u,\vec w,R\vec w)$.
- Pour $SE(3)$ : on calcule par blocs, et l'inverse vaut $\begin{pmatrix}R^\top&-R^\top p\\0&1\end{pmatrix}$.
- Pour une équation $\ddot\theta+\omega^2\theta=\Gamma\sin\Omega t$, on cherche une solution particulière $K\sin\Omega t$ hors résonance et $\mu t\cos\omega t$ à la résonance. Les conditions initiales portent sur la solution complète.
- Pour un développement en $\delta$, on identifie ordre par ordre et on n'oublie pas la solution homogène à l'ordre 1.
- Pour un système $\dot X=MX$ : des valeurs propres imaginaires pures donnent des solutions bornées, une valeur propre réelle positive donne une instabilité exponentielle.
**Prérequis à revoir.** Coefficients de Fourier et convergence, matrices orthogonales et déterminant, diagonalisation sur $\mathbb{R}$ et sur $\mathbb{C}$, théorème du moment dynamique, matrice d'inertie, moteur à courant continu en Laplace, précision des systèmes asservis, équations différentielles linéaires du second ordre à coefficients constants.
**Questions classiques transposables.** Identification par moindres carrés (Q6), centre d'inertie par symétries (Q7), axe et angle d'une rotation (Q24–Q25), inverse d'une matrice de déplacement homogène (Q29), résonance d'un oscillateur forcé (Q38–Q40), famille libre de fonctions trigonométriques (Q44), stabilité d'un système différentiel linéaire $2\times2$ par ses valeurs propres (Q47–Q51).
Aide sur le corrigé
Connectez-vous pour demander une explication.