Sciences industrielles
CCINPPSI2026
# CCINP PSI — Sciences industrielles de l'ingénieur 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve PSI7SI (mutualisée avec e3a-Polytech), 4 heures, calculatrices interdites. Sujet : « Barges Interceptor, nettoyer les rivières pour protéger les océans ». Le Document Réponse (DR) n'étant pas disponible, les valeurs qui ne peuvent être lues que sur ses tracés (Q22, Q25, Q26, Q35) ne sont pas inventées : la méthode et le critère de décision sont donnés complètement.
## Partie I — Présentation de l'ONG « The Ocean Cleanup »
### Q1
Le paragraphe cite la pollution chimique et visuelle des côtes et des plages, et la mortalité dans toute la chaîne alimentaire marine. Deux secteurs économiques des États côtiers sont donc touchés :
- **la pêche et l'aquaculture** : ressource halieutique diminuée, produits de la mer contaminés, donc moins de volume débarqué et moins de valeur marchande ;
- **le tourisme littoral** : plages souillées et pollution visuelle font baisser la fréquentation (hôtellerie, restauration, plaisance).
Coûts indirects pour la société : dépenses de santé liées aux micro et nanoplastiques (risques de cancers et perturbateurs endocriniens cités par le texte) et arrêts de travail associés, nettoyage récurrent des plages et des ports par les collectivités, perte de recettes touristiques et fiscales, dépréciation du littoral. L'étude citée chiffre l'ensemble à environ 19 milliards de dollars pour 87 pays en 2018.
## Partie II — Implantation des « Interceptor »
### II.1 — Sélection des rivières
### Q2
Les images d'entraînement sont étiquetées par des volontaires (boîtes entourant les déchets plastiques) : la sortie attendue est connue pour chaque entrée. C'est un **apprentissage supervisé** (tâche de classification plastique / non plastique). La première phase, où les paramètres du réseau sont ajustés sur ces données, est la **phase d'apprentissage** (ou d'entraînement).
Sur la figure 4, l'extrapolation en pointillés prolonge la courbe mesurée (59 % à 10 000 objets) de façon presque horizontale. À 20 000 objets on lit :
$$\boxed{\text{rappel maximal espéré}\approx 63\ \%}$$
Doubler l'échantillon ne fait gagner que 3 à 4 points : la courbe sature.
### Q3
Le modèle entraîné, figé, est appliqué à des données qu'il n'a jamais vues : c'est la **phase d'inférence** (phase de test). Les prédictions correctes sont sur la diagonale : 90 plastiques reconnus et 46 non plastiques reconnus, sur $90+38+26+46=200$ images.
$$\text{justesse}=\frac{90+46}{200}=\frac{136}{200}\qquad\boxed{\text{justesse}=68\ \%}$$
C'est la valeur de référence de la rivière A tracée sur la figure 5.
### Q4
Sans données de la nouvelle rivière (abscisse 0), le modèle entraîné sur la rivière A n'atteint que 55 % (D), environ 45 % (B et C) et 20 % (E), bien en dessous des 68 % de référence : il ne se généralise pas à d'autres rivières (éclairage, turbidité, nature des déchets végétaux différents).
L'ajout de quelques données locales améliore fortement la justesse : avec 50 images, E passe de 20 à 42 % et D de 55 à 60 % ; avec 200 images, D atteint 70 %, au-dessus de la référence. Au-delà, le gain sature : B et C plafonnent vers 54–57 % entre 200 et 1800 images.
**Conclusion : utiliser des données issues des 5 rivières est indispensable**, car un modèle appris sur une seule rivière ne se transpose pas. Un complément de quelques dizaines à quelques centaines d'images étiquetées par site suffit à récupérer l'essentiel de la performance. Au-delà, ajouter des données n'apporte presque plus rien, et la justesse reste inférieure à la référence pour certaines rivières.
### II.2 — Sélection de l'emplacement sur la rivière
Cette sous-partie ne comporte pas de question.
## Partie III — Extraction de déchets de la rivière
### III.1 — Dimensionnement de la motorisation du convoyeur
Description de la figure 9 : le brin porteur relie le rouleau immergé au rouleau moteur, incliné de $\alpha=30^\circ$ sur l'horizontale $\vec y_0$, avec une dénivelée $h=2$ m entre les axes ; $\vec y_c=\cos\alpha\,\vec y_0+\sin\alpha\,\vec z_0$ et $\vec z_c=-\sin\alpha\,\vec y_0+\cos\alpha\,\vec z_0$.
### Q5
Longueur du brin porteur : $L_c=h/\sin\alpha=4$ m. La masse maximale $M_D$ étant répartie uniformément sur ce brin, la masse linéique vaut $\lambda=M_D/L_c$. Pendant $\mathrm dt$, la masse évacuée en haut du convoyeur est $\lambda V\,\mathrm dt$, d'où le débit $Q=\lambda V=M_D V\sin\alpha/h$. L'exigence 2.1 impose $Q\ge Q_d$ à charge maximale :
$$\boxed{V_{lim}=\frac{Q_d\,h}{M_D\sin\alpha}}=\frac{24\times2}{100\times0{,}5}=0{,}96\ \mathrm{m\cdot s^{-1}}$$
La valeur $V_{lim}=1\ \mathrm{m\cdot s^{-1}}$ retenue par la suite respecte cette exigence.
### Q6
Roulement sans glissement de la chaîne sur le rouleau moteur : $V=R_m|\omega_r|=R_m|k|\,\omega_m$. On oriente $\omega_m>0$ dans le sens de montée du tapis (choix confirmé par le signe de $C_{Req}$ donné par l'énoncé). Alors :
$$\boxed{\omega_m=\frac{V_{lim}}{|k|\,R_m}}=\frac{1}{0{,}1\times0{,}1}=100\ \mathrm{rad\cdot s^{-1}}$$
(soit environ 950 tr/min).
### Q7
Les déchets sont en translation par rapport au support (0), à la vitesse $V\vec y_c$ :
$$E_c(D/0)=\tfrac12 M_D V^2=\tfrac12 M_D(kR_m)^2\,\omega_m^2=\tfrac12 J_D\,\omega_m^2,\qquad\boxed{J_D=M_D\,(k\,R_m)^2}$$
$J_D=100\times(10^{-2})^2=1\cdot10^{-2}\ \mathrm{kg\cdot m^2}$, valeur annoncée par l'énoncé.
### Q8
Le couple moteur $C_m$ agit sur le rotor qui tourne à $\omega_m$ autour du même axe, par rapport au bâti :
$$\boxed{P_{mot}=C_m(t)\,\omega_m(t)}$$
### Q9
La puissance de la pesanteur sur un ensemble de masse $m$ vaut $P=-mg\,\vec z_0\cdot\vec V(G/0)$.
- **Moteur, réducteur, rouleaux** : solides en rotation autour d'axes fixes par rapport à (0), équilibrés (de révolution) : leur centre d'inertie est sur l'axe, donc fixe, et la puissance de leur poids est nulle.
- **Chaîne et tapis** : boucle fermée qui défile sur elle-même. À chaque instant, la répartition de masse dans (0) est la même (chaque élément est remplacé par un élément identique), donc le centre d'inertie de l'ensemble est fixe et la puissance est nulle. De manière équivalente, un élément $\mathrm dm$ qui monte à $V$ sur le brin porteur est compensé par un élément identique qui descend à $V$ sur le brin de retour : $\mp\,\mathrm dm\,gV\sin\alpha$ s'annulent.
**La puissance de la pesanteur sur le système à vide est nulle.**
### Q10
Les déchets montent tous à $V_{lim}\vec y_c$ et ne redescendent pas :
$$P_{pes}(D)=(-M_Dg\,\vec z_0)\cdot(V_{lim}\vec y_c)\qquad\boxed{P_{pes}(D)=-M_D\,g\,V_{lim}\sin\alpha}$$
AN : $P_{pes}(D)=-100\times10\times1\times0{,}5=-500$ W (puissance résistante).
### Q11
**Tracé.** Le tapis glisse sur le support à $V_{lim}\vec y_c$. D'après les lois de Coulomb en glissement, $\vec F_T$ est opposée à la vitesse de glissement du tapis par rapport au support, donc dirigée selon $-\vec y_c$ (vers le bas de la pente), et $\|\vec F_T\|=f\,\|\vec F_N\|$ : sur le DR, on trace au point $A$ une flèche parallèle au support, vers le bas de la pente, de longueur égale à $0{,}2$ fois celle de $\vec F_N$. La résultante est inclinée de $\varphi=\arctan f\approx11^\circ$ par rapport à la normale, du côté opposé au mouvement.
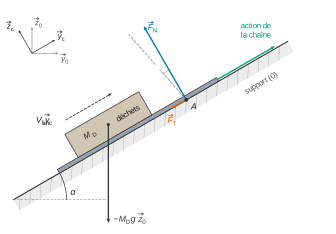
**Action normale.** On isole le morceau de tapis et les déchets qu'il porte (masse du tapis négligée). Actions extérieures : poids $-M_Dg\,\vec z_0$, action du support $F_N\vec z_c+\vec F_T$ avec $\vec F_T$ selon $\vec y_c$, action de la chaîne selon $\vec y_c$. Le mouvement est une translation rectiligne uniforme dans le référentiel galiléen lié à (0) : la somme des forces est nulle. En projection sur $\vec z_c$, avec $\vec z_0\cdot\vec z_c=\cos\alpha$ :
$$F_N-M_Dg\cos\alpha=0\qquad\boxed{\vec F_N=M_D\,g\cos\alpha\;\vec z_c}\qquad F_N=500\sqrt3\approx8{,}7\cdot10^2\ \mathrm N$$
**Puissance du frottement.** $\vec F_N\perp\vec V$ ne travaille pas ; $\vec F_T=-fF_N\vec y_c$ :
$$\boxed{P_{frot}=-f\,M_D\,g\,V_{lim}\cos\alpha}\qquad P_{frot}=-100\sqrt3\approx-1{,}7\cdot10^2\ \mathrm W$$
### Q12
$$P_r=P_{pes}(D)+P_{frot}=-M_DgV_{lim}(\sin\alpha+f\cos\alpha)$$
Avec $V_{lim}=|k|R_m\,\omega_m$, on obtient $P_r=C_{Req}\,\omega_m$ avec :
$$\boxed{C_{Req}=-M_D\,g\,|k|\,R_m\,(\sin\alpha+f\cos\alpha)}$$
AN : $C_{Req}=-100\times10\times0{,}1\times0{,}1\times(0{,}5+0{,}1\sqrt3)=-10\times0{,}673\approx-6{,}7\ \mathrm{N\cdot m}$, valeur de l'énoncé. Le signe négatif traduit un couple résistant.
### Q13
**Ensemble isolé** : $\Sigma=\{$moteur, réducteur, rouleaux, chaîne, tapis, déchets$\}$, en mouvement par rapport à (0), galiléen.
**Théorème** : théorème de l'énergie cinétique, $\dfrac{\mathrm dE_c(\Sigma/0)}{\mathrm dt}=P_{ext\to\Sigma}+P_{int}$.
**Hypothèses** : liaisons internes parfaites (paliers, engrenages, contact chaîne/rouleaux), donc $P_{int}=0$ ; le seul frottement (tapis/support) est compté dans $C_{Req}$ ; masse de déchets constante égale à $M_D$ ; rapports de transmission constants.
$E_c(\Sigma/0)=\tfrac12(J_e+J_D)\,\omega_m^2$ ; $P_{ext}=C_m\omega_m+C_{Req}\omega_m$ (Q8, Q9, Q12). On simplifie par $\omega_m\neq0$ :
$$\boxed{(J_e+J_D)\,\frac{\mathrm d\omega_m(t)}{\mathrm dt}=C_m(t)+C_{Req}(t)}$$
### Q14
**Démarrage** (le plus défavorable : convoyeur chargé). Accélération uniforme de 0 à $100\ \mathrm{rad\cdot s^{-1}}$ en 5 s, soit $\dot\omega_m=20\ \mathrm{rad\cdot s^{-2}}$ :
$$C_m=(J_e+J_D)\,\dot\omega_m-C_{Req}=5\cdot10^{-2}\times20+6{,}7=7{,}7\ \mathrm{N\cdot m}<15\ \mathrm{N\cdot m}$$
**Vitesse constante** : $C_m=-C_{Req}=6{,}7\ \mathrm{N\cdot m}<10\ \mathrm{N\cdot m}$.
**Le moteur retenu convient pour les deux phases** (marges d'environ 50 % au démarrage et 33 % en régime nominal).
### III.2 — Régulation de la vitesse du convoyeur
### Q15
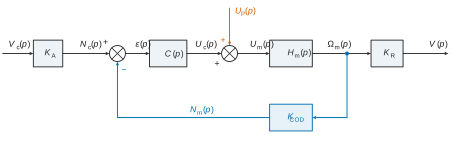
Chaîne directe : $V_c\to K_A\to N_c$ ; comparateur $\varepsilon=N_c-N_m$ ; correcteur $C(p)\to U_c$ ; sommateur $U_m=U_c+U_P$ ; moteur $H_m(p)\to\Omega_m$ ; réducteur et poulie/chaîne $K_R=|k|R_m\to V$. Chaîne de retour : codeur $K_{COD}$ sur l'arbre moteur, de $\Omega_m$ vers $N_m$.
### Q16
$\varepsilon=K_Av_c-K_{COD}\,\omega_m$ et $\omega_m=v/K_R$, donc $\varepsilon=K_Av_c-\dfrac{K_{COD}}{K_R}v$. Cet écart est proportionnel à $v_c-v$ si et seulement si :
$$\boxed{K_A=\frac{K_{COD}}{K_R}}\qquad\text{alors }\varepsilon=K_A\,(v_c-v)$$
Avec $K_R=10^{-2}\ \mathrm{m\cdot rad^{-1}}$ et $K_{COD}$ (Q17) : $K_A\approx4{,}1\cdot10^3$ incréments par mètre.
### Q17
Une période du signal correspond à une paire de pôles N/S (figure 12) : 128 pôles par piste donnent 64 périodes par tour. Les deux pistes en quadrature fournissent 4 fronts distincts par période (montant et descendant sur $a$ et $b$). En exploitant tous ces changements : $4\times64=256$ incréments par tour. Comme $\omega_m/(2\pi)$ tours sont faits par seconde :
$$\boxed{K_{COD}=\frac{256}{2\pi}\approx40{,}7\ \text{incréments}\cdot\mathrm{rad^{-1}}}$$
(La quadrature donne aussi le sens de rotation.)
### Q18
**Méthode sur le DR.** Chaque réponse à l'échelon de 48 V part de 0 avec une tangente à l'origine non nulle et tend vers un palier sans dépassement : c'est la réponse d'un **premier ordre**, $H_m(p)=\dfrac{K_m}{1+\tau_m p}$.
- On trace l'asymptote horizontale de la courbe sans perturbation : $n_{m\infty}=K_{COD}K_m\times48$, d'où $K_m$.
- La tangente à l'origine coupe l'asymptote en $t=\tau_m$ (contrôle : 63 % du palier à $t=\tau_m$, 95 % à $3\tau_m$).
- Pour une perturbation $C_{R0}$, le palier se décale de $\Delta n_{m\infty}=K_{COD}K_mK_{pert}C_{R0}$, d'où $K_{pert}$ à partir de l'**écart** entre deux paliers.
**Ordres de grandeur.** Ils sont cohérents avec le modèle simplifié de la figure 13, qui donne entre $U_m$ et $V$ la fonction $K_{BO}/(1+\tau_{BO}p)$ avec $K_{BO}=K_mK_R$ :
$$\boxed{H_m(p)\approx\frac{3{,}5\ \mathrm{rad\cdot s^{-1}\cdot V^{-1}}}{1+1\ \mathrm s\cdot p},\qquad K_{pert}\approx2{,}5\ \mathrm{V\cdot N^{-1}\cdot m^{-1}}}$$
Sous 48 V et sans perturbation, le palier vaut environ $40{,}7\times3{,}5\times48\approx7\cdot10^3$ incréments/s, soit $\omega_m\approx1{,}7\cdot10^2\ \mathrm{rad\cdot s^{-1}}$. (Les relevés eux-mêmes sont à faire sur le DR, non disponible ici.)
### Q19
$C'(p)=K_P$, $C_{Req}=0$ : $\mathrm{FTBO}(p)=\dfrac{K_PK_{BO}}{1+\tau_{BO}p}$, de classe 0. La boucle fermée est du premier ordre, de pôle $-(1+K_PK_{BO})/\tau_{BO}<0$, donc stable, et le théorème de la valeur finale s'applique :
$$\varepsilon'_\infty=\lim_{p\to0}p\,\frac{V_{C0}/p}{1+\mathrm{FTBO}(p)}=\frac{V_{C0}}{1+K_PK_{BO}}\le0{,}01\ \mathrm{m\cdot s^{-1}}\iff K_PK_{BO}\ge99$$
$$\boxed{K_P\ge\frac{99}{K_{BO}}\approx2{,}8\cdot10^3\ \mathrm{V\cdot m^{-1}\cdot s}}$$
### Q20
$$\mathrm{FTBF}(p)=\frac{K_PK_{BO}}{1+K_PK_{BO}+\tau_{BO}p}=\frac{K_{BF}}{1+\tau_{BF}p},\qquad\tau_{BF}=\frac{\tau_{BO}}{1+K_PK_{BO}}$$
Pour un premier ordre, $t_{5\%}=3\tau_{BF}$ :
$$\boxed{t_{5\%}=\frac{3\,\tau_{BO}}{1+K_P\,K_{BO}}}$$
AN pour $K_P=2{,}8\cdot10^3$ ($1+K_PK_{BO}=100$) : $t_{5\%}=0{,}03$ s $<5$ s. **L'exigence de rapidité est vérifiée** (dans ce modèle linéaire, sans saturation de la commande).
### Q21
Consigne nulle (superposition), $C_{Req}(p)=C_{R0}/p$ :
$$V(p)=\frac{K_{pert}K_{BO}}{1+K_PK_{BO}+\tau_{BO}p}\,C_{Req}(p),\qquad\varepsilon'(p)=-V(p)$$
Valeur finale (boucle stable) :
$$\boxed{\varepsilon'_{pert,\infty}=-\frac{K_{pert}\,K_{BO}}{1+K_P\,K_{BO}}\,C_{R0}}$$
Pour un couple résistant ($C_{R0}<0$), l'écart est positif : la vitesse diminue. Par exemple, avec $K_P=2{,}8\cdot10^3$ et $C_{R0}=-6{,}7$ N·m : $\varepsilon'\approx5{,}9\cdot10^{-3}\ \mathrm{m\cdot s^{-1}}$, qui s'ajoute à l'erreur de 0,01 m/s due à la consigne. Le correcteur proportionnel ne tient alors plus l'exigence 1.1.1.1.
### Q22
Le modèle du premier ordre a une phase dans $]-90^\circ,0^\circ]$ : il ne permet pas d'étudier la stabilité, d'où le modèle plus élaboré du DR.
**Mesures sur le Bode du DR ($K_P=1000\ \mathrm{V\cdot m^{-1}\cdot s}$)** :
- **marge de phase** : on trace l'horizontale 0 dB et on relève la pulsation $\omega_{c0}$ où le gain la coupe ; on la reporte sur la phase et $M_\varphi=180^\circ+\varphi(\omega_{c0})$ ;
- **marge de gain** : on trace l'horizontale $-180^\circ$ et on relève $\omega_{-180}$ ; on la reporte sur le gain et $M_G=-G_{dB}(\omega_{-180})$.
**$K_P$ limite pour $M_\varphi\ge45^\circ$** : la phase ne dépend pas de $K_P$, qui ne fait que translater la courbe de gain de $20\log(K_P/1000)$. On relève la pulsation $\omega_{45}$ où $\varphi=-135^\circ$, puis le gain $G_{dB}(\omega_{45})$ pour $K_P=1000$. Il faut que ce point devienne la coupure à 0 dB :
$$\boxed{K_{P,lim}=1000\times10^{-G_{dB}(\omega_{45})/20}\ \mathrm{V\cdot m^{-1}\cdot s}}$$
et l'exigence de stabilité impose $K_P\le K_{P,lim}$. Les valeurs numériques de $M_\varphi$, $M_G$ et $K_{P,lim}$ se lisent sur le DR, non disponible ici. L'énoncé indique ensuite que le correcteur proportionnel ne peut pas satisfaire tous les critères : $K_{P,lim}$ est donc inférieur au minimum de $2{,}8\cdot10^3$ imposé par la précision (Q19).
### Q23
$C'(p)=K_P\dfrac{1+T_ip}{T_ip}$ contient une intégration, placée **en amont** du point d'injection de la perturbation : la FTBO devient de classe 1.
- Consigne en échelon : $\varepsilon'_\infty=\lim_{p\to0}\dfrac{V_{C0}}{1+\mathrm{FTBO}(p)}=0$.
- Perturbation en échelon : $\varepsilon'_{pert,\infty}=\lim_{p\to0}-\dfrac{K_{pert}K_{BO}C_{R0}}{1+\tau_{BO}p+C'(p)K_{BO}}=0$, car $|C'(p)|\to\infty$ en 0.
**Le PI permet de valider l'exigence de précision 1.1.1.1** (erreur statique nulle pour la consigne et la perturbation), sans imposer un gain $K_P$ élevé : on peut donc garder un $K_P$ compatible avec la marge de phase. Sa phase remonte de $-90^\circ$ à $0^\circ$ ; si $1/T_i$ est nettement inférieure à la pulsation de coupure, le retard de phase qu'il ajoute à la coupure reste faible.
### Q24
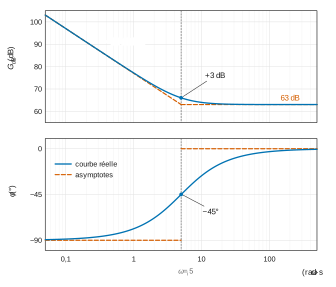
$K_P=1420$, $T_i=0{,}2$ s, pulsation de cassure $\omega_i=1/T_i=5\ \mathrm{rad\cdot s^{-1}}$ ; $20\log1420\approx63$ dB.
$$|C'(j\omega)|=K_P\frac{\sqrt{1+(T_i\omega)^2}}{T_i\omega},\qquad\arg C'(j\omega)=-90^\circ+\arctan(T_i\omega)$$
| | $\omega\ll5$ | $\omega=5\ \mathrm{rad/s}$ | $\omega\gg5$ |
|---|---|---|---|
| Asymptote de gain | pente $-20$ dB/décade, passant par 63 dB en $\omega=5$ (83 dB en 0,5) | 63 dB (cassure) | horizontale à 63 dB |
| Gain réel | sur l'asymptote | 66 dB ($+3$ dB) | sur l'asymptote |
| Asymptote de phase | $-90^\circ$ | saut | $0^\circ$ |
| Phase réelle | $-84^\circ$ en 0,5 rad/s | $-45^\circ$ | $-6^\circ$ en 50 rad/s |
Les courbes réelles se raccordent aux asymptotes à environ une décade de part et d'autre de $\omega_i$.
### Q25
Conditions : consigne en échelon de $0{,}5\ \mathrm{m\cdot s^{-1}}$, perturbation en échelon de $-4$ N·m, PI réglé ($K_P=1420$, $T_i=0{,}2$ s). Tracés à faire sur le DR, critère par critère :
- **Précision (1.1.1.1)** : asymptote horizontale de $v(t)$ comparée à 0,5 m/s. L'écart final doit être inférieur à 0,01 m/s ; il est théoriquement nul (Q23), y compris après l'application de la perturbation.
- **Rapidité (1.1.1.3)** : bande à $\pm5\ \%$ de la valeur finale (0,475 et 0,525 m/s), puis instant de **dernière entrée** dans la bande, à comparer à 5 s.
- **Stabilité (1.1.1.2)** : sur le Bode de la FTBO corrigée, horizontale 0 dB, report de $\omega_{c0}$ sur la phase, $M_\varphi=180^\circ+\varphi(\omega_{c0})$, à comparer à 45°.
Chaque exigence est conclue séparément. Les valeurs numériques sont à relever sur le DR, non disponible ici. À titre d'ordre de grandeur, le modèle simplifié de la figure 13 avec une saturation à 48 V (hypothèse de Q26) donne un temps de réponse à 5 % d'environ 1 s, très inférieur à 5 s, et une erreur finale nulle.
### Q26
**Grandeur saturée : la tension de commande $u_c(t)$** délivrée au moteur, limitée par la tension d'alimentation du variateur. En effet, à $t=0^+$, l'action intégrale est nulle et l'écart vaut 0,5 m/s :
$$u_c(0^+)=K_P\,\varepsilon'(0^+)=1420\times0{,}5\approx7\cdot10^2\ \mathrm V$$
valeur inaccessible à un variateur alimenté sous quelques dizaines de volts. **Valeur de saturation** : celle du palier lu sur la courbe de $u_c$ du DR. La valeur la plus probable est 48 V, tension d'alimentation utilisée pour l'essai de Q18.
**Intervalle** : il commence à $t=0$ (échelon de consigne) et finit quand la commande calculée par le PI repasse sous la valeur de saturation (sortie du palier sur la courbe du DR). Avec le modèle de la figure 13, une saturation à 48 V et sans dispositif anti-emballement, l'intégrale de l'écart accumulée pendant la saturation retarde la sortie : environ $[0\,;\,0{,}6\ \mathrm s]$ sans perturbation, environ $[0\,;\,0{,}8\ \mathrm s]$ si la perturbation est appliquée dès $t=0$. Pendant la saturation, la vitesse suit la réponse en boucle ouverte sous tension constante, et la sortie de saturation s'accompagne d'un dépassement.
$$\boxed{\text{grandeur saturée : }u_c(t)\ ;\ \text{valeur probable : }48\ \mathrm V\ ;\ \text{intervalle }[0\,;\,t_s]\text{ avec }t_s\text{ de l'ordre de la demi-seconde}}$$
## Partie IV — Remplissage des barges
### IV.1 — Gestion de l'assiette de la barge
### Q27
Seuls les deux flotteurs, de largeur $a$ et de longueur $L$, sont immergés (figure 16 : $a+2{,}5+a=\ell$). Pour un enfoncement $h_{lm}$, le volume immergé vaut $V_{im}=2aLh_{lm}$. À l'équilibre vertical, poussée d'Archimède et poids s'équilibrent : $\rho_eV_{im}g=m_Bg$.
$$\boxed{h_{lm}=\frac{m_B}{2\,\rho_e\,a\,L}}=\frac{10\,000}{2\times1000\times1{,}25\times15}\approx0{,}27\ \mathrm m$$
On a bien $h_{lm}<h=1$ m : la barge flotte sur ses flotteurs.
### Q28
Origine en $G_B$ (milieu de la barge). Le conteneur 6 plein ajoute $m_c$ en $y=b$ :
$$\boxed{\Delta y_G=\frac{m_c\,b}{m_B+m_c}}=\frac{800\times6}{10\,800}\approx0{,}44\ \mathrm m$$
### Q29
La barge est soumise à deux glisseurs : son poids, passant par $G$, et la poussée d'Archimède, passant par $C_{P_A}$, de résultantes opposées. Le théorème du moment statique en $G$ donne $\overrightarrow{GC_{P_A}}\wedge\vec z_0=\vec0$ : les deux points sont sur une même verticale.
$$\boxed{y_{C_{P_A}}=y_G,\ \text{soit}\ \Delta y_{C_{P_A}}=\Delta y_G\approx0{,}44\ \mathrm m}$$
### Q30
D'après la figure 18, les enfoncements aux deux extrémités valent $h_{lm}-z$ et $h_{lm}+z$, séparées de $L$ : la dénivelée du fond vaut $2z$, donc $\tan\beta=2z/L$ et, l'angle étant petit :
$$\boxed{\beta\simeq\frac{2z}{L}}\qquad z=\frac{\beta L}{2}=\frac{0{,}01\times15}{2}=7{,}5\cdot10^{-2}\ \mathrm m$$
### Q31
Le centre de poussée est le centre géométrique du volume immergé, de largeur constante $2a$ : c'est le centroïde du trapèze de la figure 18. On repère l'abscisse $y\in[-L/2,L/2]$ depuis le milieu de la barge ; la hauteur immergée vaut $d(y)=h_{lm}+\dfrac{2z}{L}y$.
$$\Delta y_{C_{P_A}}=\frac{\int_{-L/2}^{L/2}y\,d(y)\,\mathrm dy}{\int_{-L/2}^{L/2}d(y)\,\mathrm dy}=\frac{\frac{2z}{L}\cdot\frac{L^3}{12}}{h_{lm}L}$$
$$\boxed{\Delta y_{C_{P_A}}=\frac{z\,L}{6\,h_{lm}}}$$
Le dénominateur $h_{lm}L$ est inchangé : le volume immergé est conservé. AN pour $z=0{,}075$ m et $h_{lm}\approx0{,}27$ m : $\Delta y_{C_{P_A}}\approx0{,}7$ m (0,65 m avec l'enfoncement de la barge chargée d'un conteneur, 0,29 m).
### Q32
D'après Q28 et Q29, l'équilibre avec le seul conteneur 6 rempli exige $\Delta y_{C_{P_A}}=0{,}44$ m. La figure 19 est une droite passant par l'origine, de pente environ $0{,}1\ \mathrm m/1{,}55^\circ\approx6{,}5\cdot10^{-2}\ \mathrm m$ par degré.
- À l'assiette maximale admise ($0{,}5^\circ$), le centre de poussée ne se décale que d'environ 3 cm.
- Le décalage exigé (0,44 m) correspond à $\beta\approx0{,}44/0{,}065\approx7^\circ$, quatorze fois la tolérance.
**Un remplissage déséquilibré met l'assiette hors tolérance : il faut un système qui régule la répartition des déchets entre les conteneurs.**
Remarque (erreur d'énoncé probable) : le modèle de Q30–Q31 donne $\Delta y_{C_{P_A}}=\beta L^2/(12h_{lm})$, soit environ 1,2 m par degré, environ 19 fois plus que la figure 19. Cette pente est celle qu'on obtient en remplaçant $h_{lm}$ par la largeur $\ell=5$ m. Avec le modèle de Q31, l'équilibre serait atteint pour $\beta\approx0{,}4^\circ$ : un seul conteneur d'extrémité consomme déjà environ 80 % de la tolérance, et deux conteneurs pleins du même côté la dépassent. La conclusion reste donc la même : la régulation est nécessaire.
### IV.2 — Commande du convoyeur intermédiaire
### Q33
**Vitesse du tapis.** Courroie sans glissement entre la poulie motrice ($D_m$) et la poulie réceptrice ($D_R$), puis tapis sans glissement sur le tambour ($D_T$), solidaire de la poulie réceptrice :
$$v_{tapis}=\omega_{mT}\,\frac{D_m}{D_R}\,\frac{D_T}{2}=50\times\frac{40}{160}\times0{,}1=1{,}25\ \mathrm{m\cdot s^{-1}}$$
**Vitesse lente.** Pendant le vidage, la navette se déplace à $v_\ell$ entre le détecteur 2 et le détecteur 1, soit une course de 1 m au-dessus du conteneur. Le tapis défile en sens inverse et déverse, par son extrémité, les déchets répartis uniformément sur ses 2,5 m. L'abscisse de chute dépend de façon affine de la position initiale du déchet sur le tapis : le dépôt est uniforme si les 2,5 m de tapis sont vidés pendant que la navette parcourt 1 m. Donc $\dfrac{2{,}5}{v_{tapis}}=\dfrac{1}{v_\ell}$ :
$$\boxed{v_\ell=v_{tapis}\times\frac{1\ \mathrm m}{2{,}5\ \mathrm m}=0{,}5\ \mathrm{m\cdot s^{-1}}}$$
(Les 3 s de rotation du tapis après l'arrêt évacuent les derniers déchets.)
### Q34
Convention : le sens $+$ est celui de la mise en position. Le tapis tourne en sens inverse du mouvement de la navette pendant le vidage (T+ quand la navette est en Vl−, T− quand elle est en Vl+).
| État | Activités | Transition sortante (événement) | État suivant |
|---|---|---|---|
| Attente (navette en position initiale) | aucune | Bac2a6 | Approche rapide |
| Attente | aucune | Bac1 | Vidage bac 1 |
| Approche rapide | Vr+ | Det2 | Vidage bacs 2 à 6 |
| Vidage bacs 2 à 6 | Vl− et T+ | !Det1 | Fin de vidage 2–6 |
| Fin de vidage 2–6 | T+ (navette arrêtée) | after(3 s) | Retour |
| Vidage bac 1 | Vl+ et T− | !Det2 | Fin de vidage 1 |
| Fin de vidage 1 | T− (navette arrêtée) | after(3 s) | Retour |
| Retour | Vr− | position initiale atteinte | Attente |
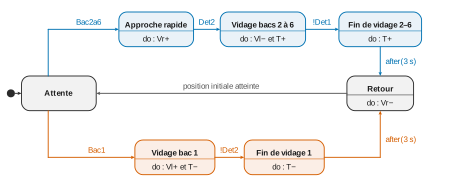
Les activités (Vr±, Vl±, T±) sont des activités « do » dans les états ; les événements (Bac1, Bac2a6, Det1, Det2, !Det1, !Det2, temporisation) portent les transitions.
## Partie V — Autonomie du système
### V.1 — Détermination de l'énergie totale consommée par le système
### Q35
$$E=\int_0^{24\ \mathrm h}P(t)\,\mathrm dt$$
C'est l'aire sous la courbe du DR. On découpe la courbe lissée en plateaux (rectangles $P_i\,\Delta t_i$) et en transitions (trapèzes $\tfrac12(P_i+P_{i+1})\Delta t_i$), qui constituent les tracés justificatifs. On somme avec $P$ en kW et $\Delta t$ en h pour obtenir des kWh, et on contrôle avec une puissance moyenne $\overline P$ telle que $E=24\,\overline P$. La valeur numérique se lit sur la courbe du DR, non disponible ici.
### V.2 — Autonomie et temps de recharge
### Q36
Énergie utilisable des batteries (décharge maximale de 80 %, transfert sans perte) :
$$E_{disp}=0{,}8\times20=16\ \mathrm{kWh}$$
$$\boxed{\text{autonomie de 24 h sans recharge}\iff E\le16\ \mathrm{kWh}\iff\overline P\le\frac{16}{24}\approx0{,}67\ \mathrm{kW}}$$
La conclusion se tire en comparant l'énergie $E$ lue en Q35 à 16 kWh. À titre d'ordre de grandeur, le convoyeur seul demande 0,67 kW mécaniques à pleine charge (Q14 : $6{,}7\times100$ W), avant les pertes du moteur et du variateur. Une journée de chargement extrême risque donc de dépasser 16 kWh, auquel cas une recharge solaire en cours de journée est indispensable. Seule la lecture du DR permet de trancher.
### Q37
Puissance reçue par les batteries : $P_b=0{,}8\times\tau_s\times5{,}6$ kW, et l'énergie à restituer est celle prélevée, 16 kWh.
- Ensoleillement optimal ($\tau_s=0{,}6$) : $P_b=2{,}69$ kW, $t_{min}=16/2{,}69\approx6$ h.
- Journée normale ($\tau_s=0{,}3$) : $P_b=1{,}34$ kW, $t_{norm}\approx12$ h.
$$\boxed{t_{min}\approx6\ \mathrm h,\qquad t_{norm}\approx12\ \mathrm h}$$
(Pour recharger 20 kWh : 7,4 h et 14,9 h.)
**Conclusion** : par beau temps, la recharge tient dans une journée d'ensoleillement. Par temps normal, 12 h dépassent la durée d'ensoleillement utile d'une journée, alors même que le système consomme pendant la charge. L'autonomie n'est donc assurée que si les journées extrêmes et peu ensoleillées ne s'enchaînent pas : le dimensionnement est juste, sans marge.
## Partie VI — Conclusion
### Q38
**Nombre de systèmes** à efficacité égale : $N=\dfrac{2\cdot10^6\ \mathrm{t/an}}{10^3\ \mathrm{t/an}}=2\,000$ Interceptor (environ deux par rivière).
$$\boxed{C_{impl}=2\,000\times5\ \text{M€}=10\ \text{milliards d'euros (investissement)}}$$
$$\boxed{C_{recy}=2\cdot10^6\ \mathrm t\times200\ \text{€/t}=400\ \text{millions d'euros par an}}$$
**Conclusion** : l'investissement (10 G€, une fois) représente environ la moitié d'une année de dommages estimés en partie I (environ 19 milliards de dollars par an pour 87 pays), et le recyclage annuel environ 2 % de ces dommages. Le passage de 15 à 2000 systèmes est un défi industriel considérable, mais les sommes en jeu sont faibles devant le coût de l'inaction. Le vrai frein est financier et politique : les pays émetteurs sont souvent ceux qui n'ont pas les moyens d'investir. Ce chiffrage ne traite ni les 20 % issus des autres rivières, ni le stock déjà présent en mer.
Aide sur le corrigé
Connectez-vous pour demander une explication.