Sciences industrielles B
Banque PTPT2026
Rédigé par IA, non vérifié
Signaler une erreur# Banque PT PT — Sciences industrielles B 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 6 h, sans calculatrice ni document. Support : centrifugeuse de précision Exail CTR-20 pour la calibration d'accéléromètres. Données (annexe N) : $L = 1\ \text{m}$, $\Gamma_{max} = 1000\ \text{m·s}^{-2}$, $M_{tot} = 1500\ \text{kg}$, $R_P = 0{,}5\ \text{m}$, $\Delta m = 0{,}05\ \text{kg}$, $\rho_a = 1{,}2\ \text{kg·m}^{-3}$, $E = 2{,}0\times10^{11}\ \text{Pa}$, $\rho = 8000\ \text{kg·m}^{-3}$, $\alpha_{th} = 10\times10^{-6}\ \text{K}^{-1}$, $h_m = 100\ \text{mm}$, $m_m = 40\ \text{kg}$, $pas = 4\ \text{mm·tr}^{-1}$, $k = 15{,}6$, $\eta = 0{,}75$, $T = 20\ \text{s}$. Les applications numériques sont faites avec $g \approx 9{,}81\ \text{m·s}^{-2}$ (une valeur de $10$ est tolérée par l'énoncé).
---
## Partie I — Caractéristiques de la centrifugeuse
### I.1 — Gamme d'accélération centripète
**Question 1.** $A$ est sur l'axe de la pivot $(O,\vec z)$, donc $\vec V_{A,2/0} = \vec 0$, et $\vec\Omega_{2/0} = \Omega\,\vec z$. Avec $\vec{AM^+} = L\vec x_2 + y_c^+\vec y_2 + z_c^+\vec z$ :
$$\vec V_{M^+,2/0} = \Omega\vec z \wedge \left(L\vec x_2 + y_c^+\vec y_2 + z_c^+\vec z\right) \quad\Rightarrow\quad \boxed{\vec V_{M^+,2/0} = -\Omega(t)\,y_c^+\,\vec x_2 + \Omega(t)\,L\,\vec y_2}$$
**Question 2.** On dérive dans $(0)$, avec $\left.\frac{d\vec x_2}{dt}\right|_0 = \Omega\vec y_2$ et $\left.\frac{d\vec y_2}{dt}\right|_0 = -\Omega\vec x_2$ :
$$\vec\Gamma_{M^+,2/0} = \dot\Omega\left(L\vec y_2 - y_c^+\vec x_2\right) + \Omega\left(-L\Omega\vec x_2 - y_c^+\Omega\vec y_2\right)$$
$$\boxed{\vec\Gamma_{M^+,2/0}\cdot\vec x_2 = -L\Omega^2 - y_c^+\dot\Omega,\qquad \vec\Gamma_{M^+,2/0}\cdot\vec y_2 = L\dot\Omega - y_c^+\Omega^2,\qquad \vec\Gamma_{M^+,2/0}\cdot\vec z_2 = 0}$$
**Question 3.** En régime permanent $\dot\Omega = 0$, donc
$$\boxed{\Gamma_{M^+} = \vec\Gamma_{M^+,2/0}\cdot\vec x_2 = -L\,\Omega^2}$$
L'accélération mesurée a pour module $L\Omega^2$ et est dirigée vers l'axe ; le décalage latéral $y_c^+$ n'intervient plus.
**Question 4.** $|\Gamma_{M^+}| = L\Omega_{max}^2 = |\Gamma_{max}|$ :
$$\boxed{\Omega_{max} = \sqrt{\frac{|\Gamma_{max}|}{L}}}$$
A.N. : $\Omega_{max} = \sqrt{1000} = 10\sqrt{10} \approx 31{,}6\ \text{rad·s}^{-1}$, puis $N_{max} = \dfrac{60}{2\pi}\,\Omega_{max} \approx 9{,}55\times 31{,}6$ :
$$\boxed{\Omega_{max} \approx 31{,}6\ \text{rad·s}^{-1} \approx 302\ \text{tr·min}^{-1}}$$
### I.2 — Temps de montée en régime
**Question 5.**
$$J_b = 2\int_0^L \frac{m_b}{L}x^2\,dx = \frac{2}{3}m_bL^2,\qquad J_e = 2(m_e+m_c)L^2$$
Le moteur est en prise directe (pas de réducteur), son rotor tourne à $\Omega$ :
$$\boxed{J_b = \tfrac23 m_bL^2,\qquad J_e = 2(m_e+m_c)L^2,\qquad J_{eq} = J_r + \tfrac23 m_bL^2 + 2(m_e+m_c)L^2}$$
**Question 6.** Pour $\Omega > 0$, $\vec V_{H^+,2^+/0} = \Omega\vec z\wedge L\vec x_2 = L\Omega\,\vec y_2$ est selon $+\vec y_2$. La traînée s'oppose au mouvement de l'étuve par rapport à l'air (immobile), elle est donc selon $-\vec y_2$. Comme $\frac12\rho_aS_eC_{x,e}\|\vec V\|^2 > 0$ :
$$\boxed{\varepsilon_e = -1}$$
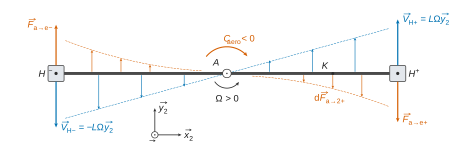
**Question 7.** $\vec V_{K,2/0} = \vec V_{A,2/0} + \Omega\vec z\wedge x\vec x_2$ :
$$\boxed{\vec V_{K,2/0} = x\,\Omega\,\vec y_2}$$
**Question 8.** $\vec F_{a\to e^+} = -\frac12\rho_aS_eC_{x,e}L^2\Omega^2\,\vec y_2$ appliquée en $H^+$ ($\vec{AH^+} = L\vec x_2$) :
$$\vec M_{A,a\to e^+} = L\vec x_2\wedge\left(-\tfrac12\rho_aS_eC_{x,e}L^2\Omega^2\vec y_2\right) \quad\Rightarrow\quad \boxed{\vec M_{A,a\to e^+} = -\frac12\,\rho_a\,S_e\,C_{x,e}\,L^3\,\Omega^2\,\vec z}$$
**Question 9.** $d\vec F_{a\to2^+} = -\frac12\rho_aH_bC_{x,b}\,x^2\Omega^2\,dx\,\vec y_2$ en $K$ ($\vec{AK} = x\vec x_2$) :
$$\boxed{d\vec M_{A,a\to2^+} = -\frac12\,\rho_a\,H_b\,C_{x,b}\,\Omega^2\,x^3\,dx\;\vec z}$$
Intégration sur $[0,L]$ :
$$\boxed{\vec M_{A,a\to2^+} = -\frac18\,\rho_a\,H_b\,C_{x,b}\,\Omega^2\,L^4\;\vec z}$$
**Question 10.** Côté $(2^-)$ et $(e^-)$, l'effort change de signe ($-\varepsilon_e$) et le bras de levier aussi ($\vec{AH^-} = -L\vec x_2$, $\vec{AK} = -x\vec x_2$) : les moments sont identiques à ceux du côté $+$. Donc
$$C_{aero} = 2\left(-\tfrac12\rho_aS_eC_{x,e}L^3\Omega^2\right) + 2\left(-\tfrac18\rho_aH_bC_{x,b}L^4\Omega^2\right)$$
$$\boxed{C_{aero} = -\rho_a\,\Omega^2L^3\left(S_eC_{x,e} + \frac{H_b\,C_{x,b}\,L}{4}\right)}$$
**Question 11.** On isole l'ensemble tournant {rotor, double-bras, étuves, chargements}. Théorème du moment dynamique en $A$ projeté sur $\vec z$ (pivot parfaite, poids de moment nul sur $\vec z$) : $J_{eq}\dot\Omega = C_m + C_{aero}$, soit $\dot\Omega + A\Omega^2 = B$ avec
$$\boxed{A = \frac{\rho_aL^3}{J_{eq}}\left(S_eC_{x,e} + \frac{H_bC_{x,b}L}{4}\right),\qquad B = \frac{C_m}{J_{eq}}}$$
L'équation est **non linéaire** à cause du terme en $\Omega^2$.
**Question 12.** Avec $\Omega = \alpha\tanh(\beta t)$ et $\frac{1}{\cosh^2} = 1 - \tanh^2$ (déduit de $\cosh^2 - \sinh^2 = 1$) :
$$\dot\Omega = \alpha\beta\left(1 - \tanh^2(\beta t)\right) = \alpha\beta - \frac{\beta}{\alpha}\Omega^2$$
En reportant : $\alpha\beta + \left(A - \frac{\beta}{\alpha}\right)\Omega^2 = B$ pour tout $t$, d'où $\beta = A\alpha$ et $\alpha\beta = B$ :
$$\boxed{\alpha = \sqrt{\frac{B}{A}},\qquad \beta = \sqrt{AB},\qquad \lim_{t\to+\infty}\Omega(t) = \Omega_\infty = \sqrt{\frac{B}{A}}}$$
**Question 13.** Critères de choix :
- exigence 1.1.1.0 : atteindre $\Omega_{max} \approx 31{,}6\ \text{rad·s}^{-1}$ ($302\ \text{tr·min}^{-1}$), donc $\Omega_\infty \geq 31{,}6\ \text{rad·s}^{-1}$ ;
- exigence 1.4.3.1 : 95 % de la vitesse maximale en moins de 50 s, donc $t_{95\%} \leq 50\ \text{s}$ ;
- moteur en prise directe : le couple $C_m$ doit être disponible jusqu'à $302\ \text{tr·min}^{-1}$, donc $N_{lim} \geq 302\ \text{tr·min}^{-1}$ (zone à couple constant) ;
- fonctionnement prolongé (10 h par jour, montée de 50 s puis maintien en vitesse) : on raisonne sur le couple permanent $C_{S1}$ et $N_{lim,S1}$.
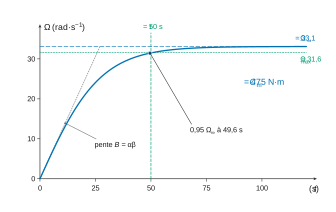
Tableau de l'annexe D : $C_m = 425\ \text{N·m}$ donne $\Omega_\infty = 31{,}31 < 31{,}6$ ; $450\ \text{N·m}$ donne $t_{95\%} = 50{,}94\ \text{s} > 50\ \text{s}$ ; $475\ \text{N·m}$ donne $\Omega_\infty = 33{,}1\ \text{rad·s}^{-1}$ et $t_{95\%} = 49{,}58\ \text{s}$ : les deux exigences sont satisfaites. Il faut $C_m \geq 475\ \text{N·m}$ (le critère lu sur $t_{95\%}$, relatif à $\Omega_\infty > \Omega_{max}$, est un peu plus sévère que l'exigence : il va dans le sens de la sécurité).
Filtre sur le catalogue ($C_{S1} \geq 475\ \text{N·m}$ et $N_{lim,S1} \geq 302\ \text{tr·min}^{-1}$) : tous les moteurs ont $C_{S1} \geq 510\ \text{N·m}$ ; seuls ont $N_{lim,S1} \geq 302$ les références 295-150-13 (405), 365-100-10 (510), 365-150-15 (330) et 445-100-12 (405).
$$\boxed{C_m \geq 475\ \text{N·m jusqu'à } 302\ \text{tr·min}^{-1} \Rightarrow \text{TKH 295-150-13, TKH 365-100-10, TKH 365-150-15, TKH 445-100-12}}$$
Le TKH 295-150-13, de plus faible couple nominal ($790\ \text{N·m}$), est le moins surdimensionné.
---
## Partie II — Validation de l'exigence de sécurité (exigence 1.3)
### II.1 — Détection d'un défaut de chargement
**Question 14.** $\vec{OG_m} = \dfrac{m_c^+\vec{OM^+} + m_c^-\vec{OM^-}}{m_c^+ + m_c^-}$ avec $\vec{OM^\pm} = \pm L\vec x_2 + y_c^\pm\vec y_2 + (H + z_c^\pm)\vec z$ :
$$\boxed{x_G = \frac{(m_c^+ - m_c^-)L}{m_c^+ + m_c^-},\qquad y_G = \frac{m_c^+y_c^+ + m_c^-y_c^-}{m_c^+ + m_c^-},\qquad z_G = H + \frac{m_c^+z_c^+ + m_c^-z_c^-}{m_c^+ + m_c^-}}$$
**Question 15.** Ponctuelle de normale $(P_1,\vec z)$ : seule $Z$ est transmise. Rotule de centre $P_2$ : résultante quelconque, moment nul en $P_2$. Sphère-cylindre d'axe $(P_3,\vec y)$ : translation selon $\vec y$ et rotations libres, donc $Y = 0$ et moment nul en $P_3$.
$$\boxed{\{\mathcal T^{P_1}_{0\to1}\} = \begin{Bmatrix} 0 & 0\\ 0 & 0\\ Z_{P_1} & 0\end{Bmatrix}_{P_1,\mathcal B}\quad \{\mathcal T^{P_2}_{0\to1}\} = \begin{Bmatrix} X_{P_2} & 0\\ Y_{P_2} & 0\\ Z_{P_2} & 0\end{Bmatrix}_{P_2,\mathcal B}\quad \{\mathcal T^{P_3}_{0\to1}\} = \begin{Bmatrix} X_{P_3} & 0\\ 0 & 0\\ Z_{P_3} & 0\end{Bmatrix}_{P_3,\mathcal B}}$$
Soit $1 + 3 + 2 = 6$ inconnues : la liaison équivalente (encastrement) est isostatique.
**Question 16.** On isole la centrifugeuse complète $E$ = {châssis (1), double-bras (2), étuves, chargements $m_c^+$, $m_c^-$}. Actions extérieures : pesanteur et actions du sol en $P_1$, $P_2$, $P_3$. Étude statique (rotation très lente) : on applique le **principe fondamental de la statique** à $E$, c'est-à-dire le théorème de la résultante statique et le théorème du moment statique (en $O$ par exemple) : 6 équations pour 6 inconnues. Pour $Z_{P_1}$ seule, il suffit de l'équation de moment en un point de la droite $(P_2P_3)$, projetée sur $\vec y$.
**Question 17.** Si $y_c^+ = y_c^- = 0$, alors $B_{P_1} = 0$ et $Z_{P_1} = Z_{P_1}^0 + A_{P_1}\cos\theta$. L'effort oscille autour de $Z_{P_1}^0$ avec l'amplitude
$$\boxed{\Delta F = |A_{P_1}| = \frac{2\,L\,\Delta m\,g}{3\,R_P}}$$
A.N. : $\Delta F = \dfrac{2\times1\times0{,}05\times9{,}81}{3\times0{,}5} \approx 0{,}65\ \text{N}$ (soit $1{,}3\ \text{N}$ crête à crête).
**Question 18.** Avec $m_c^\pm \ll M_{tot}$, l'oscillation est négligeable devant la valeur moyenne, et les trois pieds équirépartis portent chacun un tiers du poids :
$$\boxed{F_{max} \approx Z_{P_1}^0 \approx \frac{M_{tot}\,g}{3}}$$
A.N. : $F_{max} \approx \dfrac{1500\times9{,}81}{3} \approx 4{,}9\times10^3\ \text{N}$.
**Question 19.** La charge maximale du capteur doit dépasser $F_{max} \approx 4{,}9\ \text{kN}$ : FSH04169 ($2235\ \text{N}$) et FSH04171 ($4450\ \text{N}$) sont exclus. Parmi les capteurs admissibles, on retient celui de plus petite étendue de mesure, qui donne la meilleure résolution relative sur $\Delta F \approx 0{,}65\ \text{N}$ (environ $7\times10^{-5}$ de la pleine échelle) ; il est aussi le plus raide (flèche $2{,}5\times10^{-2}\ \text{mm}$), ce qui ne perturbe pas l'appui :
$$\boxed{\text{FSH04173 (charge maximale } 8900\ \text{N)}}$$
### II.2 — Réalisation et durée de vie de la liaison pivot
**Question 20.** Le roulement $A$, en haut, reprend l'essentiel de la charge axiale $P_m$ (poids de l'ensemble mobile) : d'après la suite, $F_A = 18\,000\ \text{N}$ contre $F_B = 3000\ \text{N}$. À largeur égale ($B = 20\ \text{mm}$), un plus grand diamètre loge plus de billes, d'où une capacité supérieure ($C_A = 36{,}1\ \text{kN}$ contre $C_B = 26{,}5\ \text{kN}$). La disposition étagée facilite aussi le montage : le roulement $A$ passe sur le rotor au-delà de la portée de $B$ (alésage $360\ \text{mm} > 200\ \text{mm}$), et le rotor équipé de ses deux roulements s'introduit par le haut dans le bâti, puisque $B$ (diamètre extérieur $240\ \text{mm}$) traverse le logement de $A$ (alésage $400\ \text{mm}$). Enfin, le grand diamètre est imposé par le rotor creux du moteur couple, de grand diamètre.
**Question 21.** En O (lignes de pression divergentes, sommets des cônes de pression à l'extérieur), la précharge s'obtient en rapprochant les bagues intérieures, ce qui revient à éloigner les bagues extérieures. En X (lignes convergentes), on rapproche les bagues extérieures, ce qui revient à éloigner les bagues intérieures. Le réglage se fait sur les bagues serrées, dont la position axiale est fixée par épaulement, écrou ou cale :
| Montage | Bagues serrées | Rapprocher bagues int. | Rapprocher bagues ext. | Éloigner bagues int. | Éloigner bagues ext. |
|---|---|:-:|:-:|:-:|:-:|
| O | Intérieures | X | | | |
| O | Extérieures | | | | X |
| X | Intérieures | | | X | |
| X | Extérieures | | X | | |
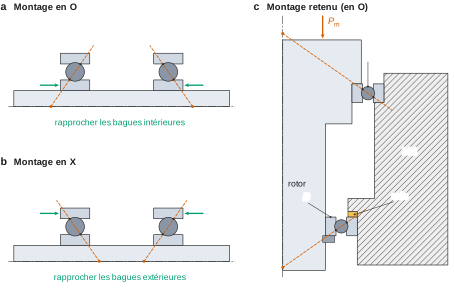
**Question 22.** **Montage en O.** Justification :
- la charge $P_m$ (vers le bas) doit être reprise par le grand roulement $A$ (l'énoncé précise qu'elle comprime $A$ et décharge $B$). La bague extérieure de $A$ s'appuie donc sur le bâti par en dessous, et celle de $B$ par au-dessus : les épaulements du bâti sont entre les deux roulements, les lignes de pression divergent, ce qui définit un montage en O. C'est aussi ce que représentent les symboles de la figure 14 (appuis du bâti sous $A$ et au-dessus de $B$) ;
- les bagues extérieures étant serrées dans le bâti, la cale glissée entre la bague extérieure de $B$ et l'épaulement du bâti situé au-dessus repousse cette bague vers le bas : elle **éloigne les bagues extérieures**, ce qui est bien la précharge d'un montage en O (ligne « O, extérieures » de la question 21) ;
- le montage en O offre en outre le plus grand écartement des sommets des cônes de pression, donc la meilleure rigidité au basculement, cohérente avec la recherche de rigidité.
**Question 23.** L'arbre étant rigide, la cale d'épaisseur $p$ est absorbée par les deux écrasements ; l'arbre, sans effort extérieur, est en équilibre sous les deux actions axiales opposées :
$$\boxed{\delta_A^0 + \delta_B^0 = p,\qquad F_A^0 = F_B^0}$$
Avec $\delta_A^0 = F_A^0/k_A$ et $\delta_B^0 = F_B^0/k_B$ : $p = F^0\left(\frac{1}{k_A} + \frac{1}{k_B}\right) = \frac{F^0}{k_{eq}}$, donc
$$\boxed{F_A^0 = F_B^0 = k_{eq}\,p}$$
**Question 24.**
$$\boxed{\delta_A = \delta_A^0 + \delta,\qquad \delta_B = \delta_B^0 - \delta,\qquad P_m = F_A - F_B}$$
$F_A = k_{eq}p + k_A\delta$ et $F_B = k_{eq}p - k_B\delta$, donc $P_m = (k_A + k_B)\delta$. Comme $\frac{k_A}{k_A + k_B} = \frac{k_{eq}}{k_B}$ et $\frac{k_B}{k_A + k_B} = \frac{k_{eq}}{k_A}$ :
$$\boxed{F_A = k_{eq}\,p + \frac{k_{eq}}{k_B}\,P_m,\qquad F_B = k_{eq}\,p - \frac{k_{eq}}{k_A}\,P_m}$$
**Question 25.** $F_B = F_B^{min}$ donne $k_{eq}\,p = F_B^{min} + \frac{k_{eq}}{k_A}P_m$ :
$$\boxed{p = \frac{F_B^{min}}{k_{eq}} + \frac{P_m}{k_A}}$$
**Question 26.** Roulements à billes : $L_{10} = (C/P_{eq})^3$ en millions de tours, avec $P_{eq} = 0{,}33\,F_{axiale}$. Avec $F_B = F_B^{min}$ et $F_A = F_B^{min} + P_m$ (équilibre de l'arbre) :
$$\boxed{L_A = \left(\frac{C_A}{0{,}33\,(F_B^{min} + P_m)}\right)^3,\qquad L_B = \left(\frac{C_B}{0{,}33\,F_B^{min}}\right)^3\quad\text{(millions de tours)}}$$
**Question 27.** $P_{eq,A} = 0{,}33\times18\,000 = 5940\ \text{N}$, $C_A/P_{eq,A} \approx 6{,}08$ ; $P_{eq,B} = 0{,}33\times3000 = 990\ \text{N}$, $C_B/P_{eq,B} \approx 26{,}8$ :
$$\boxed{L_A \approx 2{,}2\times10^2\ \text{millions de tours},\qquad L_B \approx 1{,}9\times10^4\ \text{millions de tours}}$$
**Question 28.** Le roulement $A$ est le plus critique. À $\Omega_{moy} = 20\ \text{rad·s}^{-1}$, soit $20/(2\pi) \approx 3{,}18\ \text{tr·s}^{-1}$, pendant $12\ \text{h} = 43\,200\ \text{s}$ par jour : $N_{jour} \approx 1{,}38\times10^5\ \text{tr}$.
$$\boxed{L_{jours} = \frac{L_A}{N_{jour}} \approx \frac{224\times10^6}{1{,}38\times10^5} \approx 1{,}6\times10^3\ \text{jours} \approx 4{,}5\ \text{ans}}$$
Commentaire : environ 4 à 5 ans d'usage quotidien intensif (6 à 7 ans en jours ouvrés), alors que $L_{10}$ correspond à 10 % de défaillances. C'est court pour une machine de ce prix : prévoir une maintenance planifiée de $A$, ou réduire sa charge ($L_A \propto F_A^{-3}$, donc baisser la précharge $F_B^{min}$ allonge sensiblement la durée de vie) ou choisir un roulement de plus forte capacité. Le roulement $B$, à $1{,}9\times10^4$ millions de tours, est très largement dimensionné.
---
## Partie III — Précision de l'accélération imposée (exigence 1.1.1)
### III.1 — Allongement du bras sous chargement centrifuge
**Question 29.** Le bras est solidaire de l'arbre : liaison encastrement, six composantes transmissibles :
$$\boxed{\{\mathcal T^{A}_{1\to2^+}\} = \begin{Bmatrix} X_A & L_A\\ Y_A & M_A\\ Z_A & N_A\end{Bmatrix}_{A,\mathcal B_2}}$$
Pour le chargement étudié (axial, sans pesanteur), seule $X_A$ sera non nulle.
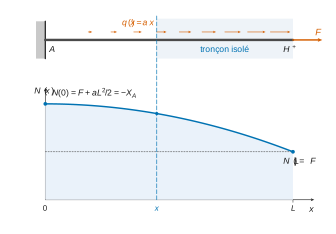
**Question 30.** On isole le bras $(2^+)$, soumis à l'action de $(1)$ en $A$, à la charge linéique $a\,x\,\vec x_2$ et à l'effort $F\vec x_2$ en $x = L$. On applique le principe fondamental de la statique, plus précisément le **théorème de la résultante statique en projection sur $\vec x_2$**, qui donne directement $X_A$.
**Question 31.**
$$X_A + \int_0^L a\,x\,dx + F = 0 \quad\Rightarrow\quad \boxed{X_A = -\left(\frac{aL^2}{2} + F\right)}$$
**Question 32.** Le torseur de cohésion est celui des actions extérieures appliquées au tronçon aval $[x, L]$ :
$$N(x) = \int_x^L a\,s\,ds + F \quad\Rightarrow\quad \boxed{N(x) = \frac{a}{2}\left(L^2 - x^2\right) + F}$$
Le bras est partout tendu ; $N(0) = -X_A$ et $N(L) = F$.
**Question 33.** Loi de Hooke avec contrainte uniforme $\sigma = N/S_b$ et déformation $\varepsilon = u'(x)$ :
$$\boxed{N(x) = E\,S_b\,u'(x)}$$
**Question 34.** Encastrement en $A$ : $\boxed{u(0) = 0}$. En intégrant $u'(x) = \dfrac{1}{ES_b}\left(F + \dfrac{aL^2}{2} - \dfrac{a}{2}x^2\right)$ :
$$\boxed{A_0 = 0,\qquad A_1 = \frac{1}{ES_b}\left(F + \frac{aL^2}{2}\right),\qquad A_3 = -\frac{a}{6\,E\,S_b}}$$
**Question 35.**
$$\Delta L = u(L) = \frac{1}{ES_b}\left(FL + \frac{aL^3}{2} - \frac{aL^3}{6}\right) \quad\Rightarrow\quad \boxed{\Delta L = \frac{L}{E\,S_b}\left(F + \frac{a\,L^2}{3}\right)}$$
**Question 36.** $\Gamma_c(\tilde L) = \tilde L\,\Omega^2$, donc
$$e_\Gamma = \frac{(L + \Delta L)\Omega^2 - L\Omega^2}{L\Omega^2} \quad\Rightarrow\quad \boxed{e_\Gamma = \frac{\Delta L}{L}}$$
**Question 37.** Avec $m_e^+ + m_c^+ \approx 0$ : $\Delta L = \dfrac{\rho\,L^3\Omega^2}{3E}$, donc
$$\boxed{e_{\Gamma 0} = \frac{\rho\,L^2\,\Omega^2}{3\,E}}$$
A.N. : $e_{\Gamma0} = \dfrac{8000\times1\times900}{3\times2\times10^{11}} = 1{,}2\times10^{-5} = 12\ \text{ppm}$.
Le cahier des charges impose 10 ppm : **l'exigence n'est pas respectée**, même dans ce cas idéal et à une vitesse inférieure à $\Omega_{max}$ (à $\Omega_{max}$ on aurait environ 13 ppm). Ce résultat ne dépend pas de la section $S_b$, seulement de $\rho/E$ et de $L^2\Omega^2$.
### III.2 — Allongement du bras sous chargement thermique
**Question 38.** $\Delta L_{th} = \varepsilon_{th}L = \alpha_{th}\Delta T\,L$, donc
$$\boxed{e_{\Gamma th} = \alpha_{th}\,\Delta T}$$
A.N. : $e_{\Gamma th} = 10\times10^{-6}\times10 = 1{,}0\times10^{-4} = 100\ \text{ppm}$.
### III.3 — Conclusion et préconisations
**Question 39.** **Non.** Les deux effets allongent le bras et s'ajoutent : au moins $12$ ppm (centrifuge, équipage supposé sans masse, l'effet réel étant plus grand) et jusqu'à $100$ ppm (thermique pour $\Delta T = 10\ ^\circ\text{C}$), soit environ $110$ ppm, plus de dix fois les $10$ ppm exigés. Chacun des deux effets dépasse à lui seul la tolérance.
**Question 40.** L'erreur centrifuge est déterministe : on la **compense** en corrigeant la consigne de vitesse à partir du modèle $\Delta L(\Omega)$ (ou d'un étalonnage). L'erreur thermique, dominante, se traite en **mesurant la température** du bras pour corriger de même, et en la **limitant** : isolation thermique entre étuve et bras, régulation de l'enceinte, matériau à faible dilatation (type Invar). Le plus robuste est de **mesurer directement** la distance axe–capteur en rotation (mesure optique ou laser) et d'en tenir compte dans la calibration. Rigidifier le bras (augmenter $S_b$) ne sert à rien, puisque $e_{\Gamma0}$ ne dépend pas de $S_b$.
---
## Partie IV — Proposition d'une évolution technique
**Question 41.** Le capteur ne mesure que la projection de l'accélération sur son axe $\vec n'$, incliné de $\psi$ par rapport à $\vec x_2$ :
$$\boxed{\tilde\Gamma = \Gamma\,\vec x_2\cdot\vec n' = \Gamma\cos\psi \approx \Gamma\left(1 - \frac{\psi^2}{2}\right)}$$
**Question 42.**
$$\boxed{\frac{\tilde\Gamma - \Gamma}{\Gamma} = -\frac{\psi^2}{2}}$$
Pour $\frac{\psi^2}{2} \leq 10^{-5}$ : $\psi \leq \sqrt{2\times10^{-5}} = \sqrt{20}\times10^{-3}$, soit
$$\boxed{\psi_{max} \approx 4{,}5\times10^{-3}\ \text{rad} \approx 0{,}26^\circ}$$
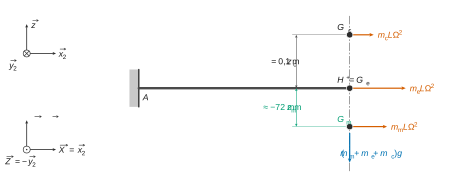
**Question 43.** Chaque masse $m_i$ ($i \in \{m, e, c\}$), de centre $G_i$ tel que $\vec{H^+G_i} = z_i\vec z$, subit $m_iL\Omega^2\vec x_2 - m_ig\,\vec z$. Le poids est porté par la droite $(H^+,\vec z)$ et n'a pas de moment en $H^+$ ; $z_i\vec z\wedge m_iL\Omega^2\vec x_2 = m_iz_iL\Omega^2\,\vec y_2$. D'où
$$\boxed{\begin{aligned} X &= (m_m + m_e + m_c)\,L\,\Omega^2, & L_{H^+} &= 0\\ Y &= 0, & M_{H^+} &= L\,\Omega^2\,(m_mz_m + m_ez_e + m_cz_c)\\ Z &= -(m_m + m_e + m_c)\,g, & N_{H^+} &= 0\end{aligned}}$$
**Question 44.** Problème $(P_1)$, convention : torseur des actions du tronçon aval $[x, L]$ sur le tronçon amont. Le tronçon aval ne porte que le couple $C\vec Z$ :
$$\boxed{N = 0,\quad T_Y = 0,\quad T_Z = 0,\quad M_t = 0,\quad M_{fY} = 0,\quad M_{fZ} = C}$$
Sollicitation : **flexion** seule (flexion pure). Ni traction/compression, ni cisaillement, ni torsion.
**Question 45.** Hypothèse de Bernoulli, $\psi_1 = \frac{dy_1}{dx}$, et loi de comportement en flexion $M_{fZ} = EI_{GZ}\,\frac{d^2y_1}{dx^2}$ :
$$\boxed{M_{fZ}(x) = E\,I_{GZ}\,\frac{d\psi_1}{dx}(x)}$$
**Question 46.** Une seule intégration, donc une seule condition aux limites : l'encastrement en $A$, $\boxed{\psi_1(0) = 0}$ (seule case à cocher). Avec $\psi_1' = C/(EI_{GZ})$ constant :
$$\psi_1(x) = \frac{C\,x}{E\,I_{GZ}} \quad\Rightarrow\quad \boxed{\psi_1(L) = \frac{C\,L}{E\,I_{GZ}}}$$
**Question 47.** Problème $(P_2)$ : le tronçon aval porte $F\vec Y$ en $H^+$ ; $\vec{GH^+}\wedge F\vec Y = (L - x)\vec X\wedge F\vec Y = F(L - x)\vec Z$ :
$$\boxed{N = 0,\quad T_Y = F,\quad T_Z = 0,\quad M_t = 0,\quad M_{fY} = 0,\quad M_{fZ} = F\,(L - x)}$$
Sollicitations : **flexion** et **cisaillement** (flexion simple).
**Question 48.** $y_2(x) = \dfrac{F}{6EI_{GZ}}(3Lx^2 - x^3)$ :
$$\boxed{\psi_2(x) = \frac{F}{2\,E\,I_{GZ}}\,x\,(2L - x)},\qquad \boxed{\psi_2(L) = \frac{F\,L^2}{2\,E\,I_{GZ}}}$$
**Question 49.** Par superposition :
$$\boxed{\psi = \psi_1(L) + \psi_2(L) = \frac{C\,L}{E\,I_{GZ}} + \frac{F\,L^2}{2\,E\,I_{GZ}}}$$
Avec $\vec Y = \vec z_2$ et $\vec Z = -\vec y_2$ : l'effort transverse selon $\vec Y$ est la composante $Z$ du torseur (IV.1), et le couple selon $\vec Z$ est l'opposé de $M_{H^+}$ :
$$\boxed{F = Z = -(m_m + m_e + m_c)\,g,\qquad C = -M_{H^+} = -L\,\Omega^2\,(m_mz_m + m_ez_e + m_cz_c)}$$
**Question 50.**
$$\psi = -\frac{L^2}{EI_{GZ}}\left[\frac{(m_m + m_e + m_c)\,g}{2} + (m_mz_m + m_ez_e + m_cz_c)\,\Omega^2\right]$$
$$\boxed{A = \frac{(m_c + m_e + m_m)\,g}{2},\qquad B = m_c\,z_c + m_e\,z_e + m_m\,z_m}$$
**Question 51.** $\psi = 0 \iff A + B\Omega^2 = 0$ :
$$\boxed{z_m = -\frac{1}{m_m}\left[\frac{(m_c + m_e + m_m)\,g}{2\,\Omega^2} + m_e\,z_e + m_c\,z_c\right]}$$
A.N. : $\dfrac{160\times9{,}81}{2\times900} \approx 0{,}87\ \text{kg·m}$ et $m_ez_e + m_cz_c = 0 + 20\times0{,}1 = 2\ \text{kg·m}$, donc $z_m \approx -\dfrac{2{,}87}{40}$ :
$$\boxed{z_m \approx -7{,}2\times10^{-2}\ \text{m} = -72\ \text{mm}}$$
La masse doit être placée sous l'axe du bras. Avec une demi-course $h_m = 100\ \text{mm}$ (course $z_m \in [-100, 100]\ \text{mm}$), la position est **réalisable**, avec 28 mm de marge. Comme $z_m$ dépend de $\Omega$, la masse doit être repositionnée à chaque vitesse ; la condition $|z_m| \leq 0{,}1\ \text{m}$ impose ici $\Omega \gtrsim 20\ \text{rad·s}^{-1}$.
**Question 52.** Réducteur : $\omega_m = \omega_{mot}/k$. Courroie sans glissement : $r_m\omega_m = r_r\omega_r$. Vis-écrou : $V = \dfrac{pas}{2\pi}\,\omega_r$ ($pas$ par tour, $\omega_r$ en rad/s). D'où
$$\boxed{V = \frac{pas}{2\pi}\,\frac{r_m}{k\,r_r}\,\omega_{mot}}$$
Course totale $2h_m$ en $T$ : $V = 2h_m/T$, donc
$$\boxed{\omega_{mot} = \frac{2\pi\,k\,r_r}{r_m\,pas}\cdot\frac{2h_m}{T} = \frac{4\pi\,h_m\,k\,r_r}{T\,pas\,r_m}\ \ (\text{rad·s}^{-1})}$$
**Question 53.** Bilan de puissance en régime permanent : $\eta\,c_{mot}\,\omega_{mot} = m_m\,g\,V$, avec $V/\omega_{mot} = \frac{pas\,r_m}{2\pi\,k\,r_r}$ :
$$\boxed{c_{mot} = \frac{m_m\,g\,pas\,r_m}{2\pi\,\eta\,k\,r_r},\qquad P_{mot} = \frac{m_m\,g}{\eta}\cdot\frac{2h_m}{T}}$$
A.N. : $P_{mot} = \dfrac{392\times0{,}2/20}{0{,}75} \approx 5{,}2\ \text{W}$. Avec $r_m = r_r$ : $c_{mot} \approx \dfrac{392\times4\times10^{-3}}{2\pi\times0{,}75\times15{,}6} \approx 2{,}1\times10^{-2}\ \text{N·m} = 21\ \text{N·mm}$ et $\omega_{mot} \approx 245\ \text{rad·s}^{-1} \approx 2340\ \text{tr·min}^{-1}$ (contrôle : $c_{mot}\,\omega_{mot} \approx 5{,}2\ \text{W}$).
**Question 54.** En tours : la vis fait $\frac{2h_m}{T\,pas}$ tours par seconde, le moteur $K$ fois plus ; en $\text{tr·min}^{-1}$ :
$$\omega_{mot} = \frac{120\,h_m}{T}\cdot\frac{K}{pas} \quad\Rightarrow\quad \boxed{X_\omega = \frac{120\,h_m}{T} = \frac{120\times100}{20} = 600}$$
($h_m$ en mm, $T$ en s.) Pour le couple, avec $m_mg$ en N et $pas$ en $\text{mm·tr}^{-1}$, $c_{mot}$ sort en N·mm :
$$\boxed{X_c = \frac{m_m\,g}{2\pi\,\eta} = \frac{392{,}4}{2\pi\times0{,}75} \approx 83}$$
Contrôle : $\omega_{mot} = 600\times15{,}6/4 = 2340\ \text{tr·min}^{-1}$ et $c_{mot} = 83\times4/15{,}6 \approx 21\ \text{N·mm}$.
**Question 55.** Comparaison besoin / capacité :
| Critère | Besoin | Annexe M | Conclusion |
|---|---|---|---|
| Vitesse moteur | $2340\ \text{tr·min}^{-1}$ | $4000\ \text{tr·min}^{-1}$ nominale | convient |
| Couple moteur | $21\ \text{N·mm}$ | $29{,}5\ \text{N·mm}$ nominal, $150\ \text{N·mm}$ au démarrage | convient |
| Puissance | $5{,}2\ \text{W}$ | $10\ \text{W}$ | convient |
| Couple en sortie de réducteur | $21\times15{,}6\times0{,}81 \approx 270\ \text{N·mm}$ | $700\ \text{N·mm}$ permanent | convient |
| Rapport de réduction | $k = 15{,}6$ | GPX 22, 2 étages, $k = 15{,}6$ | cohérent |
Toutes les grandeurs sont dans le domaine nominal avec marge : l'association DCX 22 L + GPX 22 + codeur convient. (Le rendement global $\eta = 0{,}75$ est compatible avec les 81 % du réducteur si courroie et vis ont ensemble un rendement d'environ 0,93.)
**Question 56.** Le codeur est sur l'arbre moteur : une impulsion vaut $1/N_{imp}$ tour moteur, soit $1/(k\,N_{imp})$ tour de vis ($r_m = r_r$) :
$$\boxed{\Delta z_{cod} = \frac{pas}{k\,N_{imp}} = \frac{4}{15{,}6\times1024} \approx 2{,}5\times10^{-4}\ \text{mm}}$$
Le jeu de $1^\circ$ est en sortie de réducteur, transmis tel quel à la vis :
$$\boxed{\Delta z_{red} = pas\times\frac{1}{360} \approx 1{,}1\times10^{-2}\ \text{mm}}$$
Le jeu du réducteur domine (environ 45 fois la résolution du codeur) : améliorer le codeur ne sert à rien. Il faut un réducteur à jeu réduit (épicycloïdal de précision, réducteur harmonique), un rattrapage de jeu (précharge de la transmission, écrou à rattrapage de jeu), ou placer le capteur de position en aval du jeu (codeur sur la vis ou capteur linéaire sur la masse), pour que le jeu soit compris dans la boucle d'asservissement.
Aide sur le corrigé
Connectez-vous pour demander une explication.