Sciences industrielles A
Banque PTPT2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
Rédigé par IA, non vérifié
Signaler une erreur# Banque PT PT — Sciences industrielles A 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
**Format.** Épreuve de 5 heures, **calculatrice interdite**, aucun document, réponses rédigées uniquement dans le cahier réponse (28 pages). Le sujet compte **48 questions** et six annexes (diagramme d'états du compresseur, diagrammes d'exigences, paramétrages, catalogue des muscles FESTO DMSP, abaques du second ordre, catalogue des manodétendeurs VEAB). L'énoncé insiste sur les applications numériques sans calculatrice : il faut savoir arrondir intelligemment ($g\approx10$, $\pi^2\approx10$…).
**Thème.** Un exosquelette d'avant-bras et de poignet qui assiste les opérateurs de découpe de viande, pour réduire les troubles musculo-squelettiques. Deux paires de muscles pneumatiques antagonistes actionnent la flexion-extension et la déviation radio-ulnaire ; des capteurs d'effort entre la main et le gant permettent d'asservir l'assistance.
**Découpage.** Cinq parties indépendantes, dont l'énoncé donne le poids relatif.
- *Partie A (Q1 à Q6, 40 min)* : dynamique du solide sur l'ensemble {main + couteau}, couple de déviation radio-ulnaire nécessaire, comparaison avec la capacité de l'opérateur (règle des 20 %).
- *Partie B (Q7 à Q18, 1 h 10)* : torseurs cinématiques, conditions de compatibilité orthèse/bras, hyperstatisme, liaison équivalente, puis loi entrée-sortie géométrique des muscles (longueurs, méthode de Newton en Python, lecture d'abaque, exigences de débattement).
- *Partie C (Q19 à Q28, 1 h 10)* : modèle du muscle de McKibben, code Python de comparaison théorie/essai, poulie antagoniste, équation du mouvement, fonction de transfert du second ordre et identification sur une réponse indicielle.
- *Partie D (Q29 à Q44, 1 h 10)* : chaîne fonctionnelle (ibd, composants), manodétendeur, modèle visco-élastique de l'interface main/gant, puis performances de l'asservissement d'effort avec correcteurs P, PI et PI double à avance de phase, et validation des exigences sur Bode et sur une simulation.
- *Partie E (Q45 à Q48, 30 min)* : compression isentropique, température de refoulement, remplissage de l'accumulateur et chronogramme à partir d'un diagramme d'états.
**Notions du programme mobilisées.** Torseurs cinématique, cinétique, dynamique et d'actions mécaniques ; théorème du moment dynamique ; liaisons normalisées, liaison équivalente, mobilité et hyperstatisme ; fermeture géométrique ; méthode de Newton en Python et tracés avec numpy/matplotlib ; transformée de Laplace, systèmes du premier et du second ordre, abaques ; stabilité, précision, rapidité, diagrammes de Bode, marges ; SysML (exigences, ibd, stm) ; chaînes d'information et d'énergie ; thermodynamique du gaz parfait (loi de Laplace).
**Difficulté et gestion du temps.** Sujet long mais très guidé, avec beaucoup de résultats intermédiaires donnés. Questions sûres à ne pas laisser passer : Q1, Q3, Q5, Q6, Q7, Q10, Q13, Q14, Q16, Q19, Q20, Q24, Q30, Q31, Q32, Q33, Q35, Q45, Q46, Q47. Questions qui font la différence : Q8 (conditions géométriques minimales), Q9 et Q12 (hyperstatisme justifié), Q18 (lecture d'abaque et discussion des exigences), Q25 (signes), Q34, Q37, Q40, Q42 à Q44 (lecture de Bode et validation), Q48 (synthèse stm + chronogramme).
**Points de l'énoncé à connaître.** (1) L'équation (C.4) n'est pas homogène : le terme visqueux doit s'écrire $\mu R\,\dot\theta$ dans la parenthèse. (2) Le texte de la Figure 12 et la question Q18 appellent $\beta$ l'angle de flexion/extension, à l'inverse de l'annexe C ; il faut garder le paramétrage de l'annexe C, cohérent avec (B.1). (3) Le bloc de $\Theta_{op}$ de la Figure 22 devrait valoir $K_{ma}(1+\tau_{ma}p)$ et non son inverse. (4) À Q5, $\sin(-\pi/18)\approx-0{,}17$ (l'énoncé oublie le signe). L'énoncé demande de signaler ce type d'erreur sur la copie et de poursuivre.
## Partie A — Étude mécanique de l'ensemble main, poignet et avant-bras
On cherche le couple que l'opérateur doit fournir autour de l'axe de déviation radio-ulnaire pendant une coupe, puis la part que l'exosquelette doit prendre en charge. Outils : changement de base, moment cinétique en un point fixe, théorème du moment dynamique projeté sur l'axe d'une liaison.
Changement de base de référence pour toute la partie : $\vec z_1=\cos\beta\,\vec z_2-\sin\beta\,\vec x_2$.
### Question 1
> [!INDICATION]
> Commencer par écrire $\vec\Omega(2/0)$ par composition des rotations, puis se demander si $O$ est un point fixe.
> [!INDICATION]
> La matrice d'inertie n'est diagonale que dans la base 2 : y projeter $\vec z_0$ avant de multiplier.
#### Solution
$\vec\Omega(2/0)=\dot\alpha\,\vec z_0+\dot\beta\,\vec y_1=-\dot\alpha\sin\beta\,\vec x_2+\dot\beta\,\vec y_2+\dot\alpha\cos\beta\,\vec z_2$.
Les deux axes de pivot se coupent en $O$, donc $O$ est fixe dans le mouvement $2/0$ ($\vec V(O,2/0)=\vec 0$) et $\vec\sigma(O,2/0)=\mathbb I(O,2)\,\vec\Omega(2/0)$ :
$$\boxed{\vec\sigma(O,2/0)=-A_2\,\dot\alpha\sin\beta\,\vec x_2+B_2\,\dot\beta\,\vec y_2+C_2\,\dot\alpha\cos\beta\,\vec z_2}$$
> [!PIEGE]
> Multiplier la matrice exprimée dans la base 2 par un vecteur exprimé dans la base 0 ou 1. Toujours projeter dans la base où la matrice est donnée.
### Question 2
> [!INDICATION]
> En un point fixe, le moment dynamique est la dérivée du moment cinétique dans le référentiel galiléen.
> [!INDICATION]
> Dériver dans la base 2 puis ajouter $\vec\Omega(2/0)\wedge\vec\sigma$ ; ne calculer que la composante sur $\vec y_2$.
#### Solution
$\vec\delta(O,2/0)=\left[\dfrac{\mathrm d\vec\sigma}{\mathrm dt}\right]_{\mathcal R_2}+\vec\Omega(2/0)\wedge\vec\sigma(O,2/0)$. Sur $\vec y_2$ : $B_2\ddot\beta$ pour le premier terme ; pour le second, avec les composantes $(\omega_x,\omega_y,\omega_z)$ de $\vec\Omega$ dans la base 2, $\omega_z\,A_2\omega_x-\omega_x\,C_2\omega_z=(A_2-C_2)\,\omega_x\omega_z=(C_2-A_2)\,\dot\alpha^2\sin\beta\cos\beta$.
$$\boxed{\vec\delta(O,2/0)\cdot\vec y_2=B_2\,\ddot\beta+(C_2-A_2)\,\dot\alpha^2\sin\beta\cos\beta}$$
> [!METHODE]
> Contrôle rapide : le terme gyroscopique s'annule si $A_2=C_2$ ou si $\beta=0$ ou si $\dot\alpha=0$. Un résultat qui ne passe pas ces tests est faux.
### Question 3
> [!INDICATION]
> Les deux actions sont des glisseurs : transporter le moment avec $\vec M(O)=\vec{OM}\wedge\vec R$.
> [!INDICATION]
> Pour la pesanteur, exprimer $\vec z_0$ dans la base 2 avant de faire le produit vectoriel.
#### Solution
$\vec M(O,F_c\to2)=(L_3\vec x_2-L_4\vec z_2)\wedge F_c\vec x_2=-L_4F_c\,\vec y_2$ ($L_3$ disparaît : composante colinéaire à la force).
$\vec M(O,g\to2)=(L_1\vec x_2-L_2\vec z_2)\wedge\big(-m_2g(\cos\beta\,\vec z_2-\sin\beta\,\vec x_2)\big)=m_2g\,(L_1\cos\beta-L_2\sin\beta)\,\vec y_2$.
$$\boxed{\mathcal F_{F_c\to2}=\left\{\begin{matrix}F_c\,\vec x_2\\ -L_4F_c\,\vec y_2\end{matrix}\right\}_O\qquad \mathcal F_{g\to2}=\left\{\begin{matrix}-m_2g\,\vec z_0\\ m_2g\,(L_1\cos\beta-L_2\sin\beta)\,\vec y_2\end{matrix}\right\}_O}$$
### Question 4
> [!INDICATION]
> Quel théorème, projeté sur quel axe, élimine l'inconnue de la liaison pivot $1/2$ ?
> [!INDICATION]
> Isoler 2, appliquer le théorème du moment dynamique en $O$ et projeter sur $\vec y_1$, en disant que la liaison est parfaite.
#### Solution
Isolons 2 dans $\mathcal R_0$ galiléen : liaison pivot $1\to2$ parfaite d'axe $(O,\vec y_1)$ (moment nul sur $\vec y_1$), force de coupe, pesanteur, couple $C_1\vec y_1$. Théorème du moment dynamique en $O$ sur $\vec y_2$ :
$$\boxed{C_1=B_2\ddot\beta+(C_2-A_2)\,\dot\alpha^2\sin\beta\cos\beta+L_4F_c-m_2g\,(L_1\cos\beta-L_2\sin\beta)}$$
> [!METHODE]
> Pour obtenir l'équation de mouvement ou le couple moteur d'une liaison pivot : isoler le solide aval, moment dynamique au point de l'axe, projection sur l'axe. Une seule équation, sans inconnue de liaison.
### Question 5
> [!INDICATION]
> Annuler les termes dynamiques, puis faire l'application numérique avec des arrondis simples.
#### Solution
$C_1=L_4F_c-m_2g(L_1\cos\beta-L_2\sin\beta)$ avec $\cos\beta\approx1$, $\sin\beta\approx-0{,}17$ :
$L_4F_c=6$ N·m ; $m_2g(\dots)\approx5\times0{,}11\approx0{,}54$ N·m.
$$\boxed{C_1\approx5{,}5\ \mathrm{N\,m}}$$
L'effort de coupe domine ; la pesanteur aide un peu. Avec le signe imprimé ($\sin\beta\approx+0{,}17$) on trouverait 5,54 N·m : même résultat à deux chiffres, mais il faut signaler l'incohérence de signe.
### Question 6
> [!INDICATION]
> Dans quel sens se lit l'axe de la Figure 5 (radial négatif, ulnaire positif) ? Où se situe $\beta=-\pi/18$ ?
> [!INDICATION]
> Appliquer l'exigence Id 1.1 à la capacité lue, puis comparer avec Q5.
#### Solution
À $-10^\circ$ (déviation radiale), la Figure 5 donne $C_{max}\approx11{,}5$ N·m. L'exigence Id 1.1 limite l'effort à 20 % : $C_{adm}=2{,}3$ N·m $<5{,}5$ N·m. L'opérateur seul ne respecte pas l'exigence ; l'exosquelette doit fournir
$$\boxed{C_{exo}\ge5{,}5-2{,}3\approx3{,}2\ \mathrm{N\,m}}$$
> [!PIEGE]
> Lire l'abscisse $+10^\circ$ (environ 14 N·m) : on se trompe de côté et on sous-estime le besoin d'assistance.
## Partie B — Étude de la configuration mécanique de l'exosquelette
On vérifie que l'orthèse peut suivre la main sans la contraindre (compatibilité cinématique, hyperstatisme, recherche d'un montage isostatique), puis on relie l'orientation de la main à la longueur des muscles pour vérifier le débattement. Outils : torseurs cinématiques, fermeture de chaîne, rang d'un système, liaisons équivalentes, fermeture géométrique, méthode de Newton.
### Question 7
> [!INDICATION]
> Composer les torseurs de deux pivots en série ; choisir comme point de réduction le point commun aux deux axes.
#### Solution
$$\boxed{\mathcal V_{2/0}=\left\{\begin{matrix}\dot\alpha\,\vec z_0+\dot\beta\,\vec y_1\\ \vec 0\end{matrix}\right\}_O\qquad \mathcal V_{5/3}=\left\{\begin{matrix}\dot\gamma\,\vec z_3+\dot\delta\,\vec y_4\\ \vec 0\end{matrix}\right\}_{O_e}}$$
La vitesse est nulle en $O$ (resp. $O_e$), point commun aux deux axes.
### Question 8
> [!INDICATION]
> Avec les encastrements, on a une boucle de quatre pivots. À quelles conditions une telle boucle garde-t-elle deux mobilités ?
> [!INDICATION]
> Repérer quelles directions sont liées au même solide : $\vec z_0$ et $\vec z_3$ d'une part, $\vec y_1$ et $\vec y_4$ d'autre part. Leur position relative est fixée par le montage, pas par le mouvement.
#### Solution
Les mouvements $2/0$ et $5/3$ sont des rotations autour d'un point fixe : il faut $O_e=O$. Les directions $\vec z_0,\vec z_3$ sont liées à $\{0,3\}$, les directions $\vec y_1,\vec y_4$ à $\{2,5\}$. Si $(O_e,\vec y_4)$ n'est pas confondu avec $(O,\vec y_1)$, le solide 2 doit garder deux de ses directions orthogonales à $\vec z_0$, ce qui bloque la rotation $\beta$ : la boucle n'a plus qu'une mobilité. Il faut donc que chaque pivot de l'orthèse soit coaxial au pivot anatomique correspondant :
$$\boxed{(O_e,\vec z_3)\equiv(O,\vec z_0)\quad\text{et}\quad(O_e,\vec y_4)\equiv(O,\vec y_1)}$$
C'est l'hypothèse $\mathcal R_4=\mathcal R_1$ utilisée ensuite par l'énoncé.
> [!PIEGE]
> Croire que l'arc (angle $\gamma$) peut « aligner » $\vec y_4$ sur $\vec y_1$ : ces deux directions appartiennent au même solide $\{2,5\}$, leur angle ne change jamais. Autre piège : répondre $\dot\gamma=\dot\alpha$, $\dot\delta=\dot\beta$, qui sont des relations cinématiques et non des conditions géométriques.
### Question 9
> [!INDICATION]
> Compter boucles, équations et inconnues cinématiques, puis calculer le rang de la fermeture, sans le supposer.
> [!INDICATION]
> Tous les axes passent par le même point : que deviennent les équations de moment ?
#### Solution
4 classes, 4 pivots : $\gamma=1$, $E_c=6$, $N_c=4$. Fermeture en $O$ : $(\dot\alpha-\dot\gamma)\vec z_0+(\dot\beta-\dot\delta)\vec y_1=\vec 0$ donne 2 équations ; les moments sont identiquement nuls. $r_c=2$, $m=2$ et
$$\boxed{h=6-2=4}$$
Conséquences : montage impossible sans contraintes, sauf alignement parfait (irréalisable, le centre articulaire varie avec la morphologie) ; efforts parasites dans l'orthèse et sur le poignet, inconfort, risque de TMS accru ; Id 1.3.1 non tenue. D'où la recherche d'un modèle isostatique.
> [!METHODE]
> Vérifier par l'approche statique : $h=N_s-E_s+m=20-18+2=4$. Deux méthodes concordantes valent mieux qu'une formule appliquée sans rang.
### Question 10
> [!INDICATION]
> Approche cinématique : écrire un torseur général au point $A$ et traduire chaque ponctuelle par une vitesse normale nulle.
> [!INDICATION]
> Transporter la vitesse de $A$ en $B$ avec $\vec{AB}=L\vec x_0$, puis identifier la liaison à partir des composantes restantes.
#### Solution
$\mathcal V_{1/0}=\{p\vec x_0+q\vec y_0+r\vec z_0\ ;\ u\vec x_0+v\vec y_0+w\vec z_0\}_A$. En $A$ : $w=0$. En $B$ : $\vec V(B,1/0)=u\vec x_0+(v+Lr)\vec y_0+(w-Lq)\vec z_0$, d'où $q=0$.
$$\mathcal V_{eq}=\left\{\begin{matrix}p & u\\ 0 & v\\ r & 0\end{matrix}\right\}_{A,(\vec x_0,\vec y_0,\vec z_0)}$$
$$\boxed{\mathcal L_{eq}=\text{cylindre-plan (linéaire rectiligne), droite de contact }(A,\vec x_0),\text{ normale }\vec z_0}$$
> [!PIEGE]
> Donner seulement le nom de la liaison. Une liaison se définit par sa nature **et** ses éléments géométriques (ici la droite de contact et la normale).
### Question 11
> [!INDICATION]
> Utiliser les symboles normalisés : sphère sur plan pour la ponctuelle, cylindre couché sur plan pour la cylindre-plan.
#### Solution
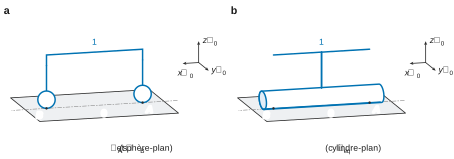
- Premier schéma : sphères liées à 1, en contact en $A$ et en $B$ avec le plan de 0, normale $\vec z_0$.
- Second schéma : cylindre lié à 1, d'axe parallèle à $\vec x_0$, génératrice de contact $(AB)$.
### Question 12
> [!INDICATION]
> Même démarche qu'en Q9 sur le graphe de la Figure 8 : compter, puis calculer le rang en séparant les directions de translation et de rotation disponibles.
> [!INDICATION]
> Les translations des deux cylindre-plan couvrent-elles tout l'espace ? Et les directions de rotation, en configuration quelconque ($\vec y_3\neq\vec y_1$) ?
#### Solution
6 solides, 6 liaisons (4 pivots, 2 cylindre-plan) : $\gamma=1$, $E_c=6$, $N_c=4+2\times4=12$. Translations : plan $\perp\vec z_1$ (liaison 0/3) et plan $\perp\vec y_1$ (liaison 5/2), qui engendrent $\mathbb R^3$. Rotations : $\vec z_1$, $\vec y_1$, $\vec y_3$, $\vec z_5$, qui engendrent $\mathbb R^3$ dès que $\vec y_3\neq\vec y_1$. Donc $r_c=6$, $m=6$ et
$$\boxed{h=0}$$
Aucune contrainte de montage : Id 1.3.1 (adaptation aux différents opérateurs) et Id 1.3.2 (compatibilité avec les mouvements) sont validées. Les 6 mobilités : 2 utiles ($\alpha$, $\beta$) et 4 internes de réglage.
> [!PIEGE]
> Confondre « nombre de contraintes de montage » ($h$) et mobilité ($m$). Signaler aussi que dans la position singulière parfaitement alignée ($\vec y_3=\vec y_1$, $\vec z_5=\vec z_1$), le rang tombe à 5 et $h=1$.
### Question 13
> [!INDICATION]
> Relation de Chasles de $A_1$ à $B_1$, avec $\beta=0$.
> [!INDICATION]
> Tout projeter dans la base 0 avant d'élever au carré.
#### Solution
$\vec{A_1B_1}=L_b\vec x_0+R_v\vec y_0+L_g\vec x_1-R_v\vec y_1=(L_b+L_g\cos\alpha+R_v\sin\alpha)\vec x_0+\big(R_v(1-\cos\alpha)+L_g\sin\alpha\big)\vec y_0$.
$$\boxed{\lambda_1=\sqrt{L_b^2+L_g^2+2R_v^2(1-\cos\alpha)+2R_vL_g\sin\alpha+2L_b\,(L_g\cos\alpha+R_v\sin\alpha)}}$$
> [!METHODE]
> Contrôles systématiques d'une fermeture géométrique : homogénéité (tout est une longueur au carré) et cas particulier ($\alpha=0$ donne $L_b+L_g$).
### Question 14
> [!INDICATION]
> Comparer les points d'ancrage des muscles 2 et 4 : quel paramètre change de signe ?
#### Solution
$\vec{O_bA_4}=-R_v\vec z_0$ et $\vec{O_gB_4}=-R_v\vec z_2$ : le muscle 4 se déduit du muscle 2 par $R_v\to-R_v$ dans (B.1).
$$\boxed{\lambda_4=\sqrt{2R_v^2+L_b^2+L_g^2-2R_v\,(L_g\sin\beta+R_v\cos\beta)+2L_b\,(L_g\cos\beta-R_v\sin\beta)\cos\alpha}}$$
Soit $\lambda_4(\alpha,\beta)=\lambda_2(\alpha,-\beta)$.
### Question 15
> [!INDICATION]
> Un maximum d'une fonction dérivable est un zéro de sa dérivée. La remarque de l'énoncé permet de travailler sur $\lambda_2^2$.
#### Solution
À $\alpha=0$, $\dfrac12\dfrac{\mathrm d\lambda_2^2}{\mathrm d\beta}$ donne
$$\boxed{f(\beta)=R_v(L_b+L_g)\cos\beta+(R_v^2-L_bL_g)\sin\beta}$$
et $f'(\beta)=-R_v(L_b+L_g)\sin\beta+(R_v^2-L_bL_g)\cos\beta$. Contrôle : $\tan\beta^\ast=8790/18400\approx0{,}48$, $\beta^\ast\approx25^\circ$.
### Question 16
> [!INDICATION]
> La récurrence s'obtient en remplaçant la courbe par sa tangente en $\beta_n$.
> [!INDICATION]
> Respecter la signature et le critère d'arrêt imposés (sur $|f(\beta)|$) ; prévoir un garde-fou sur le nombre d'itérations.
#### Solution
$$\boxed{\beta_{n+1}=\beta_n-\frac{f(\beta_n)}{f'(\beta_n)}}$$
```python
def newton(f, fp, beta_0, eps=10**-8):
beta = beta_0
n = 0
while abs(f(beta)) > eps and n < 100: # garde-fou
beta = beta - f(beta) / fp(beta)
n = n + 1
return beta
```
Avec les valeurs numériques de l'énoncé et $\beta_0=0{,}4$ rad, on obtient $\beta^\ast\approx0{,}445$ rad, soit $25{,}5^\circ$.
> [!PIEGE]
> Arrêter sur $|\beta_{n+1}-\beta_n|$ alors que l'énoncé impose un critère sur $|f(\beta)|$, ou oublier la valeur par défaut `eps=10**-8`.
### Question 17
> [!INDICATION]
> Isoler dans (B.1) la seule façon dont $\alpha$ intervient.
> [!INDICATION]
> Étudier le signe du coefficient qui multiplie $\cos\alpha$.
#### Solution
$\lambda_2^2=g(\beta)+h(\beta)\cos\alpha$, avec $h(\beta)=2L_b(L_g\cos\beta+R_v\sin\beta)$.
- $\cos$ est paire : les courbes $\alpha$ et $-\alpha$ sont superposées.
- $h(\beta)>0$ pour $-73{,}3^\circ<\beta<106{,}7^\circ$, donc au voisinage du maximum : $\lambda_2$ est maximal pour $\cos\alpha=1$, c'est-à-dire $\alpha=0$. Toutes les courbes se croisent là où $h$ s'annule ($\beta\approx-73^\circ$ et $\approx107^\circ$), et l'ordre s'inverse au-delà, comme sur la Figure 12.
> [!PIEGE]
> Le texte de la Figure 12 et Q18 nomment $\beta$ l'angle de flexion/extension, contrairement à l'annexe C. On garde l'annexe C (cohérente avec (B.1)) et on le signale.
### Question 18
> [!INDICATION]
> Le muscle ne peut pas s'allonger au-delà de sa longueur nominale : quelle longueur nominale choisir ? Puis appliquer la contraction maximale du catalogue pour la taille 5.
> [!INDICATION]
> Lire les deux intersections de la courbe $\alpha=0$ avec la longueur minimale, puis penser au muscle antagoniste (Q14).
#### Solution
$\lambda_{2-max}\approx30$ cm (vers $\beta\approx25^\circ$), pris comme longueur nominale. Contraction maximale 20 % : $\lambda_{2-min}=24$ cm. Intersections de la courbe $\alpha=0$ :
$$\boxed{\beta\in[-52^\circ\ ;\ +103^\circ]\ \text{pour le muscle 2 seul}}$$
Le muscle 4 impose symétriquement $[-103^\circ\,;\,52^\circ]$ ; la paire limite à $\boxed{[-52^\circ\ ;\ +52^\circ]}$. Id 1.2.3.1 ($\ge45^\circ$) satisfaite ; Id 1.2.3.2 ($\le60^\circ$) satisfaite grâce au montage antagoniste (le muscle 2 seul autoriserait 103°).
> [!PIEGE]
> Prendre 25 % de contraction (valable pour les tailles 10 à 40 seulement) ou appliquer les 20 % à une autre longueur que la longueur nominale.
## Partie C — Étude de l'actionnement mécanique d'une articulation
On modélise le muscle de McKibben (loi force-pression-contraction), on le compare à un essai par un script Python, puis on met en équation une articulation entraînée par deux muscles antagonistes sur une poulie, jusqu'à une fonction de transfert du second ordre identifiée sur une réponse indicielle. Outils : analyse dimensionnelle, théorème du moment dynamique, transformée de Laplace, abaques du second ordre.
### Question 19
> [!INDICATION]
> Écrire l'homogénéité de (C.2) en partant des unités de $F_c$, $P$ et $\delta\lambda$, sans se fier aux noms des paramètres.
#### Solution
$[P\,F_{c0}]=\mathrm N$ et $[P]=\mathrm{Pa}=\mathrm{N\,m^{-2}}$ ; $[K\,\delta\lambda]=[F_{c0}]$.
$$\boxed{F_{c0}\ \text{en m}^2\ (\mathrm{N\,Pa^{-1}}),\qquad K\ \text{en m}\ (\mathrm{N\,Pa^{-1}\,m^{-1}})}$$
> [!PIEGE]
> « Force isométrique unitaire » et « raideur apparente » font répondre N et N/m : c'est faux, car ces paramètres sont multipliés par la pression.
### Question 20
> [!INDICATION]
> À pression constante, $F_c$ est une fonction affine de $\delta\lambda$ : repérer ordonnée à l'origine, pente et point d'annulation.
#### Solution
Droite décroissante, dont le point d'annulation $\delta\lambda=F_{c0}/K$ ne dépend pas de $P$. Une pression plus élevée donne une droite plus haute et plus pentue, passant par le même point : c'est l'allure en faisceau de la Figure 36 de l'énoncé.
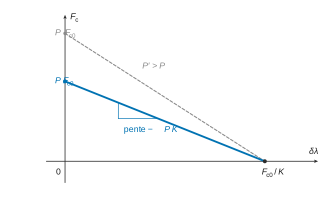
| Élément | Valeur |
|---|---|
| Ordonnée à l'origine | $P\,F_{c0}$ |
| Pente | $-P\,K$ |
| Abscisse d'annulation | $F_{c0}/K$ |
### Question 21
> [!INDICATION]
> Trois choses à écrire : la pression de l'essai en pascals, la fonction théorique, un tableau de contractions sur la plage de l'essai.
> [!INDICATION]
> Une fonction écrite avec des opérations numpy s'applique directement à un tableau.
#### Solution
```python
P_exp = 2 * 10**5 # 2 bar = 2.10^5 Pa
def F_c(x, P):
"""Force théorique linéarisée F = P.(Fc0 - K.x)"""
return P * (Fc0 - K * x)
x = np.linspace(min(data[0, :]), max(data[0, :]), 100)
plt.plot(x, F_c(x, P_exp), label='Théorique')
plt.xlabel('Contraction du muscle (m)')
plt.ylabel('Force (N)')
```
puis `plt.legend()` et `plt.show()` (lignes 30 et 31). Le `plt.show()` de la ligne 12 ferme la première figure ; pour superposer les courbes, il faut le retirer. L'énoncé annonce la force en première colonne alors que le code fourni prend `data[0, :]` comme contraction : on suit le code et on signale l'ambiguïté.
> [!PIEGE]
> Écrire `P_exp = 2` : la courbe théorique est $10^5$ fois trop petite.
### Question 22
> [!INDICATION]
> À l'état initial, chaque muscle est contracté de la moitié de la contraction maximale. Quelle variation de longueur produit une rotation $\theta$ de la poulie ?
> [!INDICATION]
> L'un des muscles atteint sa contraction maximale pendant que l'autre revient à sa longueur de repos : en déduire $\theta_{max}$, puis la condition sur $R$.
#### Solution
$\delta\lambda_0=0{,}10\,\lambda_0$ ; une rotation $\theta$ fait varier les contractions de $\pm R\theta$. Les butées donnent $R\,\theta_{max}=0{,}10\,\lambda_0$. Avec $\theta_{max}\ge0{,}75$ rad :
$$\boxed{R\le\frac{0{,}10\times0{,}30}{0{,}75}=0{,}04\ \mathrm m=40\ \mathrm{mm}}$$
$R$ est le rayon d'une poulie équivalente d'un modèle linéaire ($\delta\lambda=R\theta$) ; $R_v=30$ mm est une distance d'ancrage dans la géométrie réelle, non linéaire (B.1), où le bras de levier varie avec l'angle et dépend aussi de $L_b$ et $L_g$. Les deux ne coïncident pas ; $R_v=30$ mm respecte la condition $R\le40$ mm.
> [!PIEGE]
> Oublier le facteur 1/2 (état initial à mi-contraction) ou le sens de l'inégalité : une amplitude « au moins » égale à 45° impose un rayon « au plus » égal à 40 mm.
### Question 23
> [!INDICATION]
> Les muscles ne font que tirer, de part et d'autre de la poulie : les deux moments sont de signes opposés. Choisir le signe en cohérence avec (C.4).
#### Solution
Le muscle 2 (alimenté à $P_0+\delta P$) entraîne la poulie dans le sens de $\theta$ positif :
$$\boxed{C_{mp}=R\,(F_{tot_2}-F_{tot_1})}$$
avec $\delta\lambda_2=\delta\lambda_0+R\theta$ et $\delta\lambda_1=\delta\lambda_0-R\theta$.
### Question 24
> [!INDICATION]
> Système isolé, référentiel, bilan des actions, théorème : les quatre éléments d'une mise en équation.
#### Solution
On isole la poulie, en rotation autour d'un axe fixe dans le référentiel de l'avant-bras supposé galiléen ; liaison pivot parfaite, pesanteur négligée. Théorème du moment dynamique sur l'axe :
$$\boxed{J\,\ddot\theta=C_{mp}=R\,(F_{tot_2}-F_{tot_1})}$$
### Question 25
> [!INDICATION]
> Écrire $F_{tot_1}$ et $F_{tot_2}$ avec (C.3), en dérivant $\delta\lambda_1$ et $\delta\lambda_2$ par rapport au temps.
> [!INDICATION]
> Poser $A=F_{c0}-K\delta\lambda_0$, développer, soustraire. Puis vérifier l'homogénéité du résultat donné.
#### Solution
$F_{tot_2}=(P_0+\delta P)(A-KR\theta)-\mu R\dot\theta$ et $F_{tot_1}=(P_0-\delta P)(A+KR\theta)+\mu R\dot\theta$, donc
$$F_{tot_2}-F_{tot_1}=-2P_0KR\,\theta+2A\,\delta P-2\mu R\,\dot\theta$$
$$\boxed{J\ddot\theta=-2R\big(\mu R\,\dot\theta+P_0KR\,\theta+(K\delta\lambda_0-F_{c0})\,\delta P\big)}$$
On retrouve (C.4) sauf pour le terme visqueux : dans (C.4) imprimé, $\mu\dot\theta$ est en N·m⁻¹ quand les autres termes sont en N. Il s'agit d'une coquille, à signaler ; la suite peut être menée avec la forme homogène (ou avec la forme imprimée en remplaçant $\mu R$ par $\mu$).
> [!PIEGE]
> Faire disparaître un facteur $R$ en silence pour retomber sur le résultat donné. Quand le résultat imposé ne correspond pas au calcul, on vérifie l'homogénéité et on le dit.
> [!METHODE]
> Lecture physique : $2\mu R^2$ est un amortissement, $2P_0KR^2$ une raideur de rappel proportionnelle à la pression de précharge (c'est la compliance de l'exigence Id 1.2.2), et le terme en $\delta P$ est le forçage.
### Question 26
> [!INDICATION]
> Transformée de Laplace à conditions initiales nulles : $\theta$ et $\delta P$ sont des écarts autour de l'équilibre.
#### Solution
$$\boxed{H(p)=\frac{\Theta(p)}{\Delta P(p)}=\frac{2R\,(F_{c0}-K\delta\lambda_0)}{Jp^2+2\mu R^2\,p+2P_0KR^2}}$$
(Avec (C.4) imprimé : $2\mu R\,p$ au dénominateur.) Le gain est positif car $F_{c0}-K\delta\lambda_0>0$ (le muscle tire encore à l'état initial).
### Question 27
> [!INDICATION]
> Diviser numérateur et dénominateur par le terme constant du dénominateur, puis identifier.
#### Solution
$$\boxed{K_m=\frac{F_{c0}-K\delta\lambda_0}{P_0KR},\qquad \omega_m=R\sqrt{\frac{2P_0K}{J}},\qquad \xi_m=\frac{\mu R}{\sqrt{2P_0KJ}}}$$
$\xi_m$ est bien sans dimension ($\mu$ en N·s·m⁻¹, $J$ en kg·m²). Augmenter la précharge $P_0$ rend l'articulation plus rapide ($\omega_m\propto\sqrt{P_0}$) mais moins amortie ($\xi_m\propto1/\sqrt{P_0}$).
### Question 28
> [!INDICATION]
> Gain par la variation de la sortie rapportée à l'échelon, amortissement par le premier dépassement relatif, pulsation par le temps de réponse à 5 % réduit.
> [!INDICATION]
> La courbe ne part pas de zéro et l'échelon n'est pas appliqué à $t=0$ : travailler sur les variations et compter les durées à partir de l'instant de l'échelon.
#### Solution
$\Delta\theta\approx0{,}62-0{,}06=0{,}56$ rad pour 6 bar : $\boxed{K_m\approx9{,}3\times10^{-2}\ \mathrm{rad\,bar^{-1}}}$.
$D_1\approx(0{,}735-0{,}62)/0{,}56\approx20\,\%$ ; Figure 37 : $\boxed{\xi_m\approx0{,}45}$.
$T_{r5\%}\approx2{,}7-1{,}9\approx0{,}8$ s ; Figure 38 à $\xi=0{,}45$ : $T_{r5\%}\,\omega_m\approx5{,}3$, d'où $\boxed{\omega_m\approx6{,}5\ \mathrm{rad\,s^{-1}}}$.
> [!METHODE]
> Contrôle indépendant par l'instant du premier maximum : $t_p=\pi/(\omega_m\sqrt{1-\xi_m^2})\approx0{,}54$ s après l'échelon, conforme à la courbe. Les valeurs trouvées sont celles de (D.5).
## Partie D — Étude de l'asservissement des mouvements de déviation radio-ulnaire
On décrit d'abord la chaîne fonctionnelle (flux, composants, choix du manodétendeur), puis on modélise l'interface visco-élastique main/gant, et on étudie les performances de l'asservissement d'effort avec trois correcteurs de complexité croissante. Outils : SysML, chaînes d'information et d'énergie, linéarisation, schémas-blocs, critère de stabilité, théorème de la valeur finale, Bode, marges.
### Question 29
> [!INDICATION]
> Pour chaque case, demander ce qui circule : de l'air (matière), une puissance (énergie) ou un signal de faible puissance destiné au traitement (information).
> [!INDICATION]
> Les flux qui partent du microcontrôleur ou qui y arrivent sont des informations.
#### Solution
| Case | Flux | Nature |
|---|---|---|
| Air → groupe pneumatique | air aspiré | M |
| Énergie électrique → groupe pneumatique | énergie du secteur | E |
| Groupe pneumatique → manodétendeur flexion | air comprimé (énergie pneumatique) | E |
| Microcontrôleur → manodétendeur flexion | consigne en tension | I |
| Manodétendeur extension → échappement | air rejeté | M |
| Capteur de déviation radio-ulnaire → microcontrôleur | mesure | I |
| Muscle de déviation ulnaire → gant | effort de traction | E |
| Manodétendeur extension → muscle extension | air sous pression régulée | E |
| Mouvement de flexion-extension ↔ capteur | action mécanique de la main | E |
> [!PIEGE]
> Classer l'air comprimé qui alimente un actionneur en « matière » : ce qui compte est l'énergie pneumatique transportée. Seuls l'air aspiré et l'air rejeté sont des flux de matière.
### Question 30
> [!INDICATION]
> Placer chaque composant dans la chaîne d'énergie (alimenter, distribuer, convertir, transmettre) ou la chaîne d'information (acquérir, traiter, communiquer).
#### Solution
| Composant | Nom générique | Fonction générique |
|---|---|---|
| Manodétendeur | préactionneur | distribuer / moduler l'énergie pneumatique |
| Capteur de déviation radio-ulnaire | capteur | acquérir l'effort main/gant |
| Muscle | actionneur | convertir l'énergie pneumatique en énergie mécanique |
| Groupe pneumatique | source d'énergie | alimenter (produire et stocker l'air comprimé) |
| Micro-contrôleur | unité de traitement | traiter (comparer, corriger, commander) |
### Question 31
> [!INDICATION]
> Bien identifier l'entrée du bloc $H_{mano}$ : la tension du microcontrôleur ou celle de l'amplificateur ?
#### Solution
L'entrée $U_c$ est la sortie du microcontrôleur (0 à 5 V), la sortie une pression de 0 à 6 bar :
$$\boxed{K_{mano}=\frac{6}{5}=1{,}2\ \mathrm{bar\,V^{-1}}}$$
### Question 32
> [!INDICATION]
> Décoder champ par champ la désignation (Figure 39) à partir des données du texte, puis vérifier que la référence existe (Figure 40).
#### Solution
Raccordement direct (L), 3 voies (26), plage 0,03–6 bar (D9), consigne en tension 0–10 V (V1), raccord enfichable 4 mm (Q4, seul proposé en version L), 24 V CC, connecteur M8 :
$$\boxed{\texttt{VEAB-L-26-D9-Q4-V1-1R1}\ (\text{référence }8046299)}$$
### Question 33
> [!INDICATION]
> Développement limité au premier ordre en $\delta\theta$, puis $\sqrt{1+u}\approx1+u/2$.
#### Solution
$x_b^2\approx(R_g-R_m)^2+2a(R_g-R_m)\,\delta\theta$ (les termes en $a^2$ se compensent), puis
$$\boxed{x_b(\delta\theta)\approx R_g-R_m+a\,\delta\theta}$$
légitime car $\delta\theta$, due à la seule souplesse de la main, reste petit.
### Question 34
> [!INDICATION]
> Calculer le moment en $O$ de chacune des deux forces : elles sont portées par $\vec x_5$, seule la composante de $\vec{OG}$ sur $\vec z_5$ compte.
> [!INDICATION]
> Remplacer $x_h$ et $x_b$ par leurs expressions au premier ordre, développer et ranger les termes constant, en $\delta\theta$ et en $\dot{\delta\theta}$.
#### Solution
$C_{mg}=(a+L)\big[k(\ell_{r0}-x_h)-f\dot x_h\big]+a\big[k(\ell_{r0}-x_b)-f\dot x_b\big]$ avec $x_h=R_g-R_m+(a+L)\delta\theta$ et $x_b=R_g-R_m+a\,\delta\theta$ :
$$\boxed{C_{eq}=k(2a+L)(\ell_{r0}-R_g+R_m),\quad A_{mg}=k\big[(a+L)^2+a^2\big],\quad B_{mg}=f\big[(a+L)^2+a^2\big]}$$
> [!METHODE]
> Contrôle avec (D.5) : $B_{mg}/A_{mg}=f/k$, qui est bien la constante $\tau_{ma}$ donnée comme rapport d'un frottement visqueux sur une raideur.
### Question 35
> [!INDICATION]
> Travailler sur l'écart à $C_{eq}$, passer en Laplace et mettre le terme constant du polynôme à 1.
#### Solution
$$\boxed{H_{mg}(p)=-A_{mg}\left(1+\frac{B_{mg}}{A_{mg}}\,p\right)}$$
Le signe moins (la main s'oppose à l'écart angulaire) disparaît avec $\Delta C_{gm}=-\Delta C_{mg}$ : $K_{ma}=A_{mg}$, $\tau_{ma}=f/k$.
### Question 36
> [!INDICATION]
> Écrire l'équation caractéristique $1+FTBO(p)=0$ avec $C(p)=K_p$.
> [!INDICATION]
> Pour un polynôme de degré 2, quelle est la condition nécessaire et suffisante de stabilité ?
#### Solution
$\dfrac{p^2}{\omega_m^2}+\left(\dfrac{2\xi_m}{\omega_m}+K_pK_{BO}\tau_{ma}\right)p+1+K_pK_{BO}=0$. Tous les coefficients strictement positifs : $K_p>-1/K_{BO}$ et $K_p>-2\xi_m/(\omega_m\tau_{ma}K_{BO})$ ; la première est la plus contraignante.
$$\boxed{K_p>-\frac{1}{K_{BO}}\quad(\text{tout }K_p>0\text{ convient})}$$
### Question 37
> [!INDICATION]
> Écrire une relation par bloc et par sommateur de la Figure 21, puis éliminer les grandeurs intermédiaires.
> [!INDICATION]
> Identifier terme à terme avec (D.4) : $K_{dec}$ est le coefficient de $C_{dec}$ placé au même endroit que $\Theta_{op}$.
#### Solution
$\Delta C_{gm}(1+ABC)=ABC\,\Delta C^\ast_{gm}-B\left(\dfrac{C_{dec}}{2P_0KR^2}+\Theta_{op}\right)$ avec $A=K_{mano}K_m/D(p)$, $B=K_{ma}(1+\tau_{ma}p)$.
$$\boxed{K_{dec}=\frac{1}{2P_0KR^2}}\qquad \boxed{H_p(p)=\frac{K_{ma}(1+\tau_{ma}p)\left(1+\dfrac{2\xi_m}{\omega_m}p+\dfrac{p^2}{\omega_m^2}\right)}{1+K_pK_{BO}+\left(\dfrac{2\xi_m}{\omega_m}+K_pK_{BO}\tau_{ma}\right)p+\dfrac{p^2}{\omega_m^2}}}$$
$K_{dec}$ est l'inverse de la raideur pneumatique de (C.4).
### Question 38
> [!INDICATION]
> Exprimer l'erreur en fonction de la perturbation seule, puis appliquer le théorème de la valeur finale (le système est stable d'après Q36).
#### Solution
$$\boxed{E_{rs}=\frac{K_{ma}}{1+K_pK_{BO}}\cdot\frac{C_{dec0}}{2P_0KR^2}\neq0}$$
Id 1.4.2.1 n'est **pas respectée** : aucun intégrateur en amont de l'entrée de la perturbation ; augmenter $K_p$ réduit l'erreur sans l'annuler.
### Question 39
> [!INDICATION]
> Reprendre $H_p(p)$ avec le correcteur PI et examiner sa limite en 0.
#### Solution
$H_p(p)=\dfrac{K_{ma}(1+\tau_{ma}p)D(p)\,T_ip}{T_ipD(p)+K_iK_{BO}(1+T_ip)(1+\tau_{ma}p)}\to0$ quand $p\to0$, donc $\boxed{E_{rs}=0}$ si le système est stable : l'intégrateur est en amont de la perturbation.
> [!METHODE]
> La règle « un intégrateur annule l'erreur » ne vaut que pour un intégrateur placé **en amont** du point d'entrée de la perturbation. Le justifier par la limite de la fonction de transfert de perturbation.
### Question 40
> [!INDICATION]
> Écrire l'erreur due à $\Theta_{op}$ seul, avec $\Theta_{op}(p)=\Omega_0/p^2$, et chercher un équivalent en 0.
> [!INDICATION]
> Combien d'intégrations en amont de la perturbation faut-il pour une rampe ?
#### Solution
Avec le modèle de la Figure 21 : $E_{regs}(p)=\dfrac{K_{ma}(1+\tau_{ma}p)}{1+C(p)G(p)}\dfrac{\Omega_0}{p^2}$ et $1+CG\sim\dfrac{K_iK_{BO}}{T_ip}$ :
$$\boxed{E_{regs}=\frac{K_{ma}T_i\Omega_0}{K_iK_{BO}}:\ \text{finie, non nulle}}$$
Id 1.4.2.2 **non respectée** ; il faut une seconde intégration, d'où le correcteur PI double.
> [!PIEGE]
> Le bloc de $\Theta_{op}$ dans la Figure 22 est l'inverse de ce que donne la Figure 21 ; avec la figure telle quelle on obtient $T_i\Omega_0/(K_{ma}K_iK_{BO})$. La conclusion (erreur finie non nulle) est la même ; il faut signaler l'incohérence.
### Question 41
> [!INDICATION]
> Identifier le gain statique en dB et les deux pulsations de cassure, puis les pentes successives.
#### Solution
$20\log K_{BO}=-20$ dB ; cassures à $\omega_m=6{,}5$ rad/s (second ordre, $-40$ dB/déc) et $1/\tau_{ma}=40$ rad/s (zéro, $+20$ dB/déc).
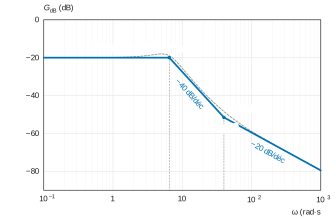
| Domaine | Pente | Points |
|---|---|---|
| $\omega<6{,}5$ | 0 | $-20$ dB |
| $6{,}5<\omega<40$ | $-40$ dB/déc | $\approx-52$ dB à 40 rad/s |
| $\omega>40$ | $-20$ dB/déc | $\approx-80$ dB à $10^3$ rad/s |
> [!PIEGE]
> Partir de 0 dB alors que $K_{BO}=0{,}1$.
### Question 42
> [!INDICATION]
> Traduire la marge de phase en une condition sur la phase de la FTBO à $\omega_{0dB}$.
> [!INDICATION]
> Chercher sur la Figure 23 tout l'intervalle où cette condition est vérifiée (il a deux bornes), puis ajouter l'exigence de bande passante.
#### Solution
$M_\varphi\ge45^\circ\iff\varphi(\omega_{0dB})\ge-135^\circ$, vérifié seulement dans la bosse de phase (maximum $\approx-128^\circ$ vers 140 rad/s) :
$$\boxed{\omega_{0dB}\in[75\ ;\ 2{,}8\times10^2]\ \mathrm{rad\,s^{-1}}}\qquad\text{et avec Id 1.4.3.1 : }\boxed{\omega_{0dB}\in[90\ ;\ 2{,}8\times10^2]\ \mathrm{rad\,s^{-1}}}$$
### Question 43
> [!INDICATION]
> Que fait $K_{i2}$ sur le diagramme de gain ? Le gain étant décroissant, quelle pulsation demande le moins de gain ?
#### Solution
Le gain est translaté de $20\log K_{i2}$ ; $K_{i2}$ est minimal pour $\boxed{\omega_{0dB}=90\ \mathrm{rad\,s^{-1}}}$. Figure 24 : $G_{dB}(90)\approx-50$ dB, donc
$$\boxed{K_{i2}=10^{50/20}\approx3\times10^2}$$
> [!PIEGE]
> Convertir avec $10^{G/10}$ (rapport de puissances) au lieu de $10^{G/20}$.
### Question 44
> [!INDICATION]
> Faire la liste de toutes les exigences de la branche Id 1.4 (stabilité, précision, rapidité) et trouver pour chacune la donnée qui permet de conclure (Bode ou simulation).
> [!INDICATION]
> Le dépassement et le temps de réponse se mesurent sur la réponse à l'échelon de 10 N·m appliqué à 0,5 s ; la précision en rampe se lit entre 1 et 2 s.
#### Solution
Avec $K_{i2}$ doublé, $\omega_{0dB}\approx1{,}6\times10^2$ rad/s.
| Id | Constat | Verdict |
|---|---|---|
| 1.4.1 stabilité | réponse convergente | oui |
| 1.4.1.1 $M_\varphi\ge45^\circ$ | phase $\approx-129^\circ$, $M_\varphi\approx51^\circ$ | oui |
| 1.4.1.2 $M_G\ge6$ dB | phase à $-180^\circ$ vers 8 et 17 rad/s, gain de $+30$ à $+50$ dB à ces pulsations | oui |
| 1.4.1.3 dépassement $\le20\,\%$ | pic $\approx12{,}8$ N·m pour 10 N·m : $\approx28\,\%$ | **non** |
| 1.4.2.1 erreur nulle (couteau) | valeur finale 10 N·m | oui |
| 1.4.2.2 erreur nulle (rampe) | écart transitoire $\approx0{,}25$ N·m, puis retour à 10 N·m | oui |
| 1.4.3.1 $\omega_{0dB}\ge90$ rad/s | $\approx160$ rad/s | oui |
| 1.4.3.2 $T_{r5\%}<100$ ms | $\approx50$ ms | oui |
Seule l'exigence Id 1.4.1.3 n'est pas satisfaite.
> [!PIEGE]
> Mesurer le temps de réponse à partir de $t=0$ au lieu de l'instant de l'échelon, ou calculer le dépassement par rapport à 12,8 au lieu de la variation de 10 N·m.
## Partie E — Étude du groupe pneumatique
On vérifie la source d'énergie : pression maximale et température de refoulement du compresseur, vitesse de remplissage de l'accumulateur, puis évolution de la pression pilotée par le diagramme d'états. Outils : gaz parfait, loi de Laplace, lecture de pentes, stm.
### Question 45
> [!INDICATION]
> Compression isentropique d'un gaz parfait : quelle grandeur se conserve ?
#### Solution
$$\boxed{p_2=p_1\left(\frac{V_1}{V_2}\right)^\gamma=p_1\tau^\gamma}\qquad \tau=3{,}75,\quad \boxed{p_2\approx6{,}4\ \mathrm{bar}}$$
($3{,}75^{1,4}\approx6{,}4$ sur la Figure 28.) Cohérent avec le seuil de 6 bar du diagramme d'états.
### Question 46
> [!INDICATION]
> Combiner $pV=nRT$ (quantité de gaz constante) et le résultat de Q45 pour éliminer les pressions.
#### Solution
$\dfrac{T_2}{T_1}=\dfrac{p_2V_2}{p_1V_1}=\tau^\gamma\tau^{-1}$, d'où $\boxed{T_2=T_1\tau^{\gamma-1}}$. Avec $\tau^{0,4}\approx1{,}7$ : $\boxed{T_2\approx4{,}98\times10^2\ \mathrm K\approx2{,}2\times10^2\ ^\circ\mathrm C}$.
Le refroidisseur est nécessaire : les muscles sont limités à 60 °C (Tableau 3), et le sécheur comme les joints demandent un air refroidi.
> [!PIEGE]
> Lire $x^\gamma$ au lieu de $x^{\gamma-1}$ sur la Figure 28, ou oublier la conversion en degrés Celsius demandée.
### Question 47
> [!INDICATION]
> Deux pentes sur la Figure 29, chacune mesurée sur son propre intervalle de temps.
#### Solution
$$\boxed{K_{p1}=\frac{4-1}{30}=0{,}10\ \mathrm{bar\,s^{-1}},\qquad K_{p2}\approx\frac{6-4}{70-30}=0{,}05\ \mathrm{bar\,s^{-1}}}$$
### Question 48
> [!INDICATION]
> Relever précisément les instants des événements (graduation de 10 s), puis suivre le diagramme d'états : quels états font tourner la pompe, quels seuils provoquent les transitions ?
> [!INDICATION]
> Quand la pompe fonctionne et que les manodétendeurs sont ouverts, les deux pentes s'additionnent. Après l'acquittement, on revient dans MARCHE par l'état initial.
#### Solution
Événements : Marche à 10 s ; manodétendeurs ouverts sur $[90;130]$, $[150;230]$, $[300;340]$ s ; AU à 240 s ; acquittement à 270 s ; Arrêt à 370 s.
| $t$ (s) | État | $\mathrm dp/\mathrm dt$ (bar/s) | $p$ (bar) |
|---|---|---|---|
| 0 – 10 | VEILLE | 0 | 1 |
| 10 – 40 | MISE EN PRESSION | +0,10 | 1 → 4 |
| 40 – 80 | MISE EN PRESSION | +0,05 | 4 → 6 |
| 80 – 90 | ATTENTE | 0 | 6 |
| 90 – 130 | ATTENTE, manod. ouverts | −0,025 | 6 → 5 |
| 130 – 150 | ATTENTE | 0 | 5 |
| 150 – 190 | ATTENTE, manod. ouverts | −0,025 | 5 → 4 |
| 190 – 230 | MISE EN PRESSION, manod. ouverts | +0,025 | 4 → 5 |
| 230 – 240 | MISE EN PRESSION | +0,05 | 5 → 5,5 |
| 240 – 270 | ARRET URGENCE | 0 | 5,5 |
| 270 – 280 | MISE EN PRESSION | +0,05 | 5,5 → 6 |
| 280 – 300 | ATTENTE | 0 | 6 |
| 300 – 340 | ATTENTE, manod. ouverts | −0,025 | 6 → 5 |
| 340 – 370 | ATTENTE | 0 | 5 |
| après 370 | VEILLE | 0 | 5 |
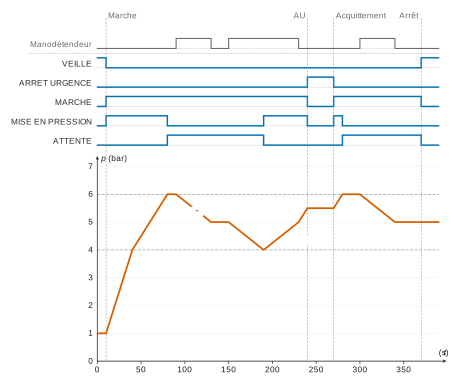
Chaque ligne d'état est haute sur les intervalles où l'état est actif ; MARCHE couvre MISE EN PRESSION et ATTENTE.
> [!PIEGE]
> Oublier l'hystérésis (relance à 4 bar, arrêt à 6 bar), oublier la superposition pompe + consommation sur $[190;230]$, ou faire chuter la pression pendant l'arrêt d'urgence alors que les manodétendeurs sont fermés.
## Bilan
**Méthodes à retenir.**
- Moment cinétique en un point fixe, $\vec\sigma=\mathbb I\,\vec\Omega$ dans la base où la matrice est diagonale ; moment dynamique projeté sur l'axe d'une pivot pour obtenir un couple moteur sans inconnue de liaison (Q1 à Q4).
- Conditions géométriques de montage, hyperstatisme par le **rang** de la fermeture, contrôle par l'approche statique, liaison équivalente rigoureuse (Q8 à Q12).
- Fermeture géométrique projetée dans une seule base, symétries pour éviter un calcul (Q13, Q14) ; Newton en Python avec le critère d'arrêt imposé (Q16).
- Analyse dimensionnelle et vérification d'homogénéité d'un résultat donné (Q19, Q25).
- Identification d'un second ordre : gain, dépassement, temps de réponse réduit, contrôle par $t_p$ (Q28).
- Précision vis-à-vis d'une perturbation : position de l'intégrateur par rapport au point d'entrée, classe de l'entrée (Q38 à Q40).
- Réglage par la marge de phase sur un Bode corrigé, et validation exigence par exigence (Q42 à Q44).
**Prérequis à revoir.** Changements de base et produit vectoriel ; théorème de la valeur finale ; tracé asymptotique de Bode ; lecture des abaques du second ordre ; diagrammes SysML (ibd, stm, req) ; loi de Laplace pour le gaz parfait.
**Questions classiques transposables.** Hyperstatisme d'une boucle de pivots concourants, liaison équivalente à deux ponctuelles, muscles ou vérins antagonistes sur poulie, erreur statique due à une perturbation avec P puis PI, choix d'un composant sur catalogue, chronogramme tiré d'un diagramme d'états avec hystérésis.
Aide sur le corrigé
Connectez-vous pour demander une explication.