Maths B
Banque PTPT2026
Cherchez d'abord seul. En cas de blocage, ouvrez une indication, réessayez, puis seulement la solution.
Rédigé par IA, non vérifié
Signaler une erreur# Banque PT PT — Mathématiques B 2026 · Corrigé guidé
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
## Présentation du sujet
**Format.** 4 heures, calculatrice interdite, une feuille de papier millimétré à rendre avec la copie (pour le tracé de la question 9(a) du second exercice). Le sujet comporte deux exercices indépendants et 37 questions en comptant les sous-questions. L'avertissement insiste sur le référencement exact des questions : une réponse mal numérotée n'est pas notée.
**Premier exercice : algèbre linéaire et géométrie euclidienne.**
- *Partie A* : on étudie un hyperplan $H$ de $\mathbb{R}_3[X]$ (un noyau de forme linéaire), une forme linéaire $h$ et un endomorphisme $f$ de $H$.
- *Partie B* : on rappelle la définition d'un produit scalaire et on montre que linéarité à gauche et symétrie donnent la bilinéarité. Le produit scalaire $\varphi$ « des dérivées en 0 » est en fait le produit scalaire canonique des coefficients ; on construit une base orthonormée de $H$, un projeté orthogonal et $H^\perp$.
- *Partie C* : rotation de $\mathbb{R}^3$ d'axe et d'angle donnés (base adaptée, matrice dans la base canonique, puissances).
- *Partie D* : synthèse. La matrice de $f$ dans la base orthonormée de la partie B est exactement la matrice de la partie C, donc $f$ est une rotation de $H$. On la réduit.
**Second exercice : coniques et quadriques.**
- *Partie A* : questions de cours (ellipse, hyperbole, définition par foyer et directrice, rotation en complexe).
- *Partie B* : on reconnaît une conique définie par une équation en module, grâce au projeté orthogonal sur une droite écrit en complexe.
- *Partie C* : une rotation ramène cette conique à une équation réduite, puis on demande les éléments caractéristiques, une tangente et un tracé.
- *Partie D* (indépendante) : cône $S$ (points réguliers, plan tangent, sections circulaires, révolution) et surface de révolution engendrée par une branche d'hyperbole.
**Notions mobilisées.** Sous-espaces, noyau, rang, matrices d'endomorphisme et changement de base ; produit scalaire, bases orthonormées, projection orthogonale ; rotations vectorielles en dimension 3 ; coniques (équations réduites, définition par foyer et directrice) ; nombres complexes et transformations du plan ; surfaces définies par une équation cartésienne (gradient, plan tangent, surfaces de révolution).
**Difficulté et gestion du temps.** Le sujet est de difficulté moyenne et assez long ; il récompense la précision. Beaucoup de questions sont des questions de cours ou des calculs directs à ne pas laisser passer : Ex. 1 Q1 à Q7, Q10 ; Ex. 2 Q1, Q2, Q3, Q5, Q7, Q8(b), Q10, Q11. Les points délicats sont la base $\mathcal{B}''$ (Ex. 1 Q14), la question 12 de la partie D (l'énoncé contient une petite inexactitude, voir plus bas) et la restriction $x\geqslant1$ de la dernière question. Comptez environ 1 h 45 pour le premier exercice et 2 h pour le second, tracé compris (15 minutes).
## Premier exercice, partie A — L'hyperplan H, la forme h et l'endomorphisme f
Tout se ramène à écrire $P=a+bX+cX^2+dX^3$, avec $P(0)=a$, $P'(0)=b$, $P''(0)=2c$, $P^{(3)}(0)=6d$. Cette traduction en coefficients sert dans tout l'exercice.
### Question 1
> [!INDICATION]
> Traduisez la condition $6P(0)=P^{(3)}(0)$ sur les coefficients de $P$.
> [!INDICATION]
> $H$ est le noyau d'une application linéaire à valeurs dans $\mathbb{R}$ ; pour la base, isolez les paramètres restés libres.
#### Solution
La condition s'écrit $6a=6d$, soit $a=d$. L'application $\psi:P\mapsto6P(0)-P^{(3)}(0)$ est linéaire de $\mathbb{R}_3[X]$ dans $\mathbb{R}$, et $H=\ker\psi$ : c'est un sous-espace vectoriel de $\mathbb{R}_3[X]$, donc un espace vectoriel.
$P\in H\iff P=a(1+X^3)+bX+cX^2$ avec $(a,b,c)\in\mathbb{R}^3$ : la famille $(1+X^3,X,X^2)$ engendre $H$. Elle est libre, car $a(1+X^3)+bX+cX^2=0$ donne $a=b=c=0$ par identification.
$$\boxed{H=\operatorname{Vect}(1+X^3,X,X^2),\qquad\dim H=3.}$$
Contrôle : $\psi\neq0$ ($\psi(1)=6$), donc $\operatorname{rg}\psi=1$ et $\dim H=4-1=3$.
> [!METHODE]
> Un ensemble défini par une équation linéaire homogène est un noyau : c'est la façon la plus rapide de prouver qu'on a un sous-espace vectoriel, et le théorème du rang donne la dimension (un hyperplan si la forme est non nulle).
### Question 2
> [!INDICATION]
> La dérivation est linéaire ; l'évaluation en $0$ aussi.
> [!INDICATION]
> Que vaut $h(P)$ : un polynôme ou un nombre ? Cherchez ensuite l'image exacte de $h$.
#### Solution
Pour $P,Q\in H$, $\lambda\in\mathbb{R}$ : $(\lambda P+Q)'(0)=\lambda P'(0)+Q'(0)$, donc $h(\lambda P+Q)=\lambda h(P)+h(Q)$ : $h$ est linéaire.
$h(P)=P'(0)$ est un réel : $h$ est une forme linéaire sur $H$. Comme $X\in H$ et $h(tX)=t$ pour tout réel $t$, $h$ est surjective :
$$\boxed{h:H\to\mathbb{R},\qquad h(H)=\mathbb{R}.}$$
> [!PIEGE]
> Confondre $P'(0)$ (un nombre) avec $P'$ (un polynôme de $\mathbb{R}_2[X]$). « Le plus précis possible » appelle l'image exacte, pas seulement l'ensemble d'arrivée.
### Question 3
> [!INDICATION]
> La linéarité est admise : que reste-t-il à prouver pour parler d'endomorphisme de $H$ ?
> [!INDICATION]
> Calculez $f(P)$ pour $P=a(1+X^3)+bX+cX^2$ quelconque et comparez le coefficient constant et celui de $X^3$.
#### Solution
Il suffit de montrer $f(H)\subset H$. Pour $P=a(1+X^3)+bX+cX^2\in H$, on a $P(0)=a$, $P'(0)=b$, $P''(0)=2c$ et
$$f(P)=a(X+X^2)-\frac b2(X^3+X^2-X+1)-\frac c2(X^3-X^2+X+1)$$
$$=-\frac{b+c}2+\Big(a+\frac{b-c}2\Big)X+\Big(a-\frac{b-c}2\Big)X^2-\frac{b+c}2X^3.$$
Le coefficient constant est égal à celui de $X^3$ : $f(P)\in H$. **$f$ est un endomorphisme de $H$.** En coordonnées dans $(1+X^3,X,X^2)$ :
$$f\big(a(1+X^3)+bX+cX^2\big)=-\frac{b+c}2(1+X^3)+\Big(a+\frac{b-c}2\Big)X+\Big(a-\frac{b-c}2\Big)X^2.$$
> [!METHODE]
> Garder cette formule en coordonnées : elle sert directement aux questions 13 et 14.
## Premier exercice, partie B — Le produit scalaire φ
Après deux questions de cours, on découvre que $\varphi(P,Q)=\sum_k p_kq_k$, où $p_k$ et $q_k$ sont les coefficients de $P$ et $Q$ : la base canonique est orthonormée et tous les calculs deviennent immédiats.
### Question 4
> [!INDICATION]
> Quatre propriétés : deux « algébriques », deux portant sur $\varphi(P,P)$.
#### Solution
Un produit scalaire sur $\mathbb{R}_3[X]$ est une application $\varphi:\mathbb{R}_3[X]^2\to\mathbb{R}$ **bilinéaire**, **symétrique** ($\varphi(P,Q)=\varphi(Q,P)$), **positive** ($\varphi(P,P)\geqslant0$) et **définie** ($\varphi(P,P)=0\Rightarrow P=0$).
> [!PIEGE]
> Oublier le caractère défini : une forme bilinéaire symétrique positive n'est pas forcément un produit scalaire.
### Question 5
> [!INDICATION]
> Pour obtenir la linéarité en la seconde variable, faites passer cette variable en première position.
> [!INDICATION]
> La symétrie sert deux fois : avant et après la linéarité à gauche.
#### Solution
Pour $P,Q_1,Q_2\in\mathbb{R}_3[X]$ et $\lambda\in\mathbb{R}$ :
$$\varphi(P,\lambda Q_1+Q_2)=\varphi(\lambda Q_1+Q_2,P)=\lambda\varphi(Q_1,P)+\varphi(Q_2,P)=\lambda\varphi(P,Q_1)+\varphi(P,Q_2).$$
$\varphi$ est linéaire en sa seconde variable et, par hypothèse, en la première : **$\varphi$ est bilinéaire.**
> [!METHODE]
> En pratique, pour montrer qu'une forme est un produit scalaire, on prouve la symétrie, puis la linéarité à gauche seulement, puis on conclut à la bilinéarité par cet argument.
### Question 6
> [!INDICATION]
> Première voie : relier $P^{(k)}(0)$ aux coefficients de $P$.
> [!INDICATION]
> Seconde voie : interprétez les hypothèses en termes de multiplicité de la racine $0$, puis comparez au degré.
#### Solution
*Méthode 1.* Avec $P=a+bX+cX^2+dX^3$, les hypothèses donnent $a=0$, $b=0$, $2c=0$, $6d=0$, donc $P=0$.
*Méthode 2.* $0$ est racine de $P$ d'ordre au moins $4$, donc $X^4$ divise $P$. Un multiple non nul de $X^4$ est de degré au moins $4>3\geqslant\deg P$ : **$P=0$**.
(Troisième voie possible : la formule de Taylor $P=\sum_{k=0}^{3}\frac{P^{(k)}(0)}{k!}X^k$.)
> [!PIEGE]
> Deux façons « différentes » doivent reposer sur deux arguments de nature différente, pas sur la même identification présentée deux fois.
### Question 7
> [!INDICATION]
> Commencez par vérifier que $X$ et $X^2$ sont bien dans $H$.
> [!INDICATION]
> Que représente $\frac{P^{(k)}(0)}{k!}$ ? Écrivez $\varphi$ à l'aide des coefficients.
#### Solution
$\frac{P^{(k)}(0)}{k!}$ est le coefficient $p_k$ de $X^k$ dans $P$, donc $\varphi(P,Q)=\sum_{k=0}^3p_kq_k$.
$X$ et $X^2$ ont un coefficient constant et un coefficient de $X^3$ nuls, donc ils sont dans $H$. Avec les coefficients $(0,1,0,0)$ et $(0,0,1,0)$ :
$$\varphi(X,X)=1,\qquad\varphi(X^2,X^2)=\frac{2\cdot2}{(2!)^2}=1,\qquad\varphi(X,X^2)=0.$$
**$X$ et $X^2$ sont deux vecteurs orthogonaux et unitaires de $H$.**
> [!METHODE]
> Repérer qu'un produit scalaire « exotique » est le produit scalaire canonique dans une base bien choisie : ici la base $(1,X,X^2,X^3)$ est orthonormée pour $\varphi$.
### Question 8
> [!INDICATION]
> Il manque un seul vecteur, de degré $3$. Pensez à la base trouvée à la question 1.
> [!INDICATION]
> Vérifiez son orthogonalité à $X$ et $X^2$ avant de lancer un procédé de Gram-Schmidt.
#### Solution
$1+X^3\in H$ a pour coefficients $(1,0,0,1)$ : $\varphi(1+X^3,X)=\varphi(1+X^3,X^2)=0$ et $\|1+X^3\|^2=2$. La famille ci-dessous est orthonormée (donc libre) et compte $3=\dim H$ vecteurs de $H$ ; elle est rangée par degrés décroissants :
$$\boxed{\mathcal{B}=(e_1,e_2,e_3)=\Big(\frac{1+X^3}{\sqrt2},\ X^2,\ X\Big).}$$
> [!PIEGE]
> L'ordre est imposé par l'énoncé (degrés décroissants) : $(e_1,e_2,e_3)=\big(\frac{1+X^3}{\sqrt2},X^2,X\big)$ et non $X$ avant $X^2$. Le signe de $e_1$ reste libre ; on prend le plus naturel.
### Question 9(a)
> [!INDICATION]
> Dans une base orthonormée de $H$, le projeté orthogonal a une expression explicite à l'aide des produits scalaires.
#### Solution
$p_H(1)=\sum_i\varphi(1,e_i)\,e_i$, avec $\varphi(1,e_1)=\frac1{\sqrt2}$ et $\varphi(1,e_2)=\varphi(1,e_3)=0$ :
$$\boxed{p_H(1)=\frac{1+X^3}2.}$$
### Question 9(b)
> [!INDICATION]
> Quelle est la dimension de $H^\perp$ dans $\mathbb{R}_3[X]$ ?
> [!INDICATION]
> Que sait-on du vecteur $1-p_H(1)$ ?
#### Solution
$\mathbb{R}_3[X]=H\oplus H^\perp$, donc $\dim H^\perp=1$. Le vecteur $1-p_H(1)=\frac{1-X^3}2$ est non nul et appartient à $H^\perp$ (caractérisation du projeté orthogonal ; contrôle direct : les coefficients $(1,0,0,-1)$ sont orthogonaux à ceux de $1+X^3$, $X$ et $X^2$).
$$\boxed{H^\perp=\operatorname{Vect}(1-X^3).}$$
> [!PIEGE]
> $H^\perp$ se cherche dans $\mathbb{R}_3[X]$ tout entier, pas dans $H$, où l'orthogonal de $H$ est réduit à $\{0\}$.
## Premier exercice, partie C — Une rotation de l'espace
On construit une base orthonormée directe adaptée à l'axe, on écrit la matrice de cours, puis on revient dans la base canonique par un changement de base orthonormée.
### Question 10
> [!INDICATION]
> Normez $\vec u$ ; choisissez ensuite un vecteur unitaire orthogonal très simple, et complétez par un produit vectoriel.
> [!INDICATION]
> Dans une base orthonormée directe dont le premier vecteur oriente l'axe, la matrice d'une rotation d'angle $\theta$ a une forme connue.
#### Solution
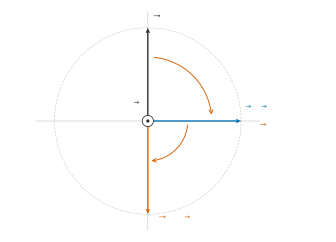
$\vec u\,'=\frac1{\sqrt2}(\vec j-\vec k)$ ; $\vec v\,'=\vec i$ est unitaire et orthogonal à $\vec u\,'$ ; $\vec w\,'=\vec u\,'\wedge\vec v\,'=\frac1{\sqrt2}(\vec j\wedge\vec i-\vec k\wedge\vec i)=-\frac1{\sqrt2}(\vec j+\vec k)$. La base $\mathcal{B}'=(\vec u\,',\vec v\,',\vec w\,')$ est orthonormée directe. Avec $\cos\theta=0$ et $\sin\theta=-1$ :
$$\boxed{R'=\begin{pmatrix}1&0&0\\0&\cos\theta&-\sin\theta\\0&\sin\theta&\cos\theta\end{pmatrix}=\begin{pmatrix}1&0&0\\0&0&1\\0&-1&0\end{pmatrix}.}$$
> [!PIEGE]
> Prendre $\vec w\,'$ « à l'œil » sans vérifier que la base est directe : on obtient alors la rotation d'angle opposé.
### Question 11
> [!INDICATION]
> Formule de changement de base, avec une matrice de passage orthogonale.
> [!INDICATION]
> Contrôlez votre résultat : l'axe doit être fixe et la trace doit valoir $1+2\cos\theta$.
#### Solution
$P$, de colonnes $\vec u\,',\vec v\,',\vec w\,'$, est orthogonale : $R=PR'P^{-1}=PR'P^\top$.
$$P=\begin{pmatrix}0&1&0\\ \frac1{\sqrt2}&0&-\frac1{\sqrt2}\\ -\frac1{\sqrt2}&0&-\frac1{\sqrt2}\end{pmatrix},\qquad PR'=\begin{pmatrix}0&0&1\\ \frac1{\sqrt2}&\frac1{\sqrt2}&0\\ -\frac1{\sqrt2}&\frac1{\sqrt2}&0\end{pmatrix},$$
$$\boxed{R=\begin{pmatrix}0&-\frac{\sqrt2}2&-\frac{\sqrt2}2\\ \frac{\sqrt2}2&\frac12&-\frac12\\ \frac{\sqrt2}2&-\frac12&\frac12\end{pmatrix}.}$$
Contrôles : $R\vec u\,'=\vec u\,'$, $\operatorname{tr}R=1$, $R\vec i=\frac{\sqrt2}2(\vec j+\vec k)=-\vec w\,'=r(\vec v\,')$.
> [!METHODE]
> Pour une rotation donnée par axe et angle : base orthonormée directe adaptée, matrice de cours, puis $R=PR'P^\top$. Le résultat ne dépend pas de la base adaptée choisie.
### Question 12
> [!INDICATION]
> Que vaut $R^\top$ pour une matrice orthogonale ?
> [!INDICATION]
> Quelle est la plus petite puissance de $r$ égale à l'identité ? Réduisez les exposants en conséquence.
> [!INDICATION]
> Une rotation d'angle $\pi$ en dimension 3 se décrit aussi comme une symétrie : laquelle ?
#### Solution
$R^\top=R^{-1}$ : **$R^\top$ est associée à $r^{-1}$, la rotation d'axe $\Delta$ (orienté par $\vec u$) et d'angle $\frac\pi2$.**
$r^4$ est la rotation d'angle $-2\pi$, donc $r^4=\mathrm{id}$. Comme $2025\equiv1$ et $2026\equiv2\pmod 4$ :
- **$R^{2025}=R$ : c'est $r$**, rotation d'axe $\Delta$ et d'angle $-\frac\pi2$ ;
- $R^{2026}=R^2=\begin{pmatrix}-1&0&0\\0&0&-1\\0&-1&0\end{pmatrix}$ est associée à $r^2$, qui est
1. **la rotation d'axe $\Delta$ et d'angle $\pi$ (demi-tour)** ;
2. **la symétrie orthogonale par rapport à la droite $\Delta$** (retournement) : elle fixe $\vec j-\vec k$ et change en leurs opposés les vecteurs du plan $\Delta^\perp=\operatorname{Vect}(\vec i,\vec j+\vec k)$.
> [!PIEGE]
> Réduire l'exposant modulo $2$ au lieu de $4$ : une rotation d'angle $\pm\frac\pi2$ est d'ordre $4$.
## Premier exercice, partie D — f est une rotation de H
On fait le lien entre les parties B et C : la matrice de $f$ dans $\mathcal{B}$ est exactement $R$.
### Question 13
> [!INDICATION]
> Calculez $f(e_1)$, $f(e_2)$, $f(e_3)$ avec la formule en coordonnées de la question 3.
> [!INDICATION]
> Attention à l'ordre $(e_1,e_2,e_3)=\big(\frac{1+X^3}{\sqrt2},X^2,X\big)$, différent de celui de la question 3.
#### Solution
- $f(e_1)=\frac1{\sqrt2}(X+X^2)=\frac1{\sqrt2}e_2+\frac1{\sqrt2}e_3$ ;
- $f(X^2)=-\frac12(1+X^3)-\frac12X+\frac12X^2=-\frac1{\sqrt2}e_1+\frac12e_2-\frac12e_3$ ;
- $f(X)=-\frac12(1+X^3)+\frac12X-\frac12X^2=-\frac1{\sqrt2}e_1-\frac12e_2+\frac12e_3$.
$$\boxed{\operatorname{Mat}_{\mathcal{B}}(f)=\begin{pmatrix}0&-\frac{\sqrt2}2&-\frac{\sqrt2}2\\ \frac{\sqrt2}2&\frac12&-\frac12\\ \frac{\sqrt2}2&-\frac12&\frac12\end{pmatrix}=R.}$$
Cette matrice, écrite dans une base orthonormée, est orthogonale de déterminant $1$ : $f$ est une rotation de $H$.
> [!PIEGE]
> Écrire les images en lignes au lieu de colonnes, ou garder l'ordre $(1+X^3,X,X^2)$ de la question 3 : on obtient alors une matrice avec deux lignes et deux colonnes échangées.
### Question 14
> [!INDICATION]
> Le premier vecteur de $\mathcal{B}''$ est invariant par $f$ : résolvez $f(P)=P$.
> [!INDICATION]
> Pour les deux autres, partez d'un vecteur $\varepsilon_2$ orthogonal au premier et définissez $\varepsilon_3$ à partir de $f(\varepsilon_2)$ en lisant la deuxième colonne de la matrice voulue.
> [!INDICATION]
> Pour l'orthogonalité, demandez-vous si elle dépend du choix fait, en regardant où doivent se trouver $\varepsilon_1$ et $\varepsilon_2$.
#### Solution
On cherche $(\varepsilon_1,\varepsilon_2,\varepsilon_3)$ avec $f(\varepsilon_1)=\varepsilon_1$, $f(\varepsilon_2)=-\varepsilon_3$, $f(\varepsilon_3)=\varepsilon_2$.
*Vecteur invariant.* $f(P)=P$ pour $P=a(1+X^3)+bX+cX^2$ équivaut à $-\frac{b+c}2=a$, $a+\frac{b-c}2=b$, $a-\frac{b-c}2=c$. Les deux dernières équations donnent $a=\frac{b+c}2$, et avec la première $a=0$, $c=-b$. Donc $\ker(f-\mathrm{id})=\operatorname{Vect}(X-X^2)$ ; on prend $\varepsilon_1=X-X^2$.
*Plan tourné.* $\varepsilon_2=1+X^3$, $\varepsilon_3=-f(\varepsilon_2)=-(X+X^2)$. Alors $f(\varepsilon_2)=-\varepsilon_3$, et $f(\varepsilon_3)=-\big(f(X)+f(X^2)\big)=1+X^3=\varepsilon_2$.
Les coordonnées dans $(1+X^3,X,X^2)$ sont $(0,1,-1)$, $(1,0,0)$, $(0,-1,-1)$, de déterminant $2\neq0$ : c'est une base de $H$, et
$$\boxed{\mathcal{B}''=(X-X^2,\ 1+X^3,\ -X-X^2),\qquad\operatorname{Mat}_{\mathcal{B}''}(f)=\begin{pmatrix}1&0&0\\0&0&1\\0&-1&0\end{pmatrix}.}$$
*Orthogonalité.* Les coefficients $(0,1,-1,0)$, $(1,0,0,1)$, $(0,-1,-1,0)$ donnent $\varphi(\varepsilon_1,\varepsilon_2)=\varphi(\varepsilon_2,\varepsilon_3)=0$ et $\varphi(\varepsilon_1,\varepsilon_3)=-1+1=0$ : **$\mathcal{B}''$ est orthogonale** (chaque vecteur est de norme $\sqrt2$ ; divisée par $\sqrt2$, elle devient orthonormée et convient encore).
Plus généralement, **toute** base qui convient est orthogonale : $\varepsilon_1\in\operatorname{Vect}(X-X^2)$ ; $f^2(\varepsilon_2)=-\varepsilon_2$ force $\varepsilon_2\in\ker(f^2+\mathrm{id})=\operatorname{Vect}(1+X^3,X+X^2)$, plan orthogonal à $X-X^2$ ; et pour $v=\alpha(1+X^3)+\beta(X+X^2)$, $f(v)=\alpha(X+X^2)-\beta(1+X^3)$, d'où $\varphi(v,f(v))=2\alpha\beta-2\alpha\beta=0$, donc $\varepsilon_3=-f(\varepsilon_2)\perp\varepsilon_2$.
> [!METHODE]
> Réduire une rotation de l'espace : l'axe est $\ker(f-\mathrm{id})$, on prend $\varepsilon_2$ dans le plan orthogonal, et le troisième vecteur se lit sur la matrice cible ($\varepsilon_3=-f(\varepsilon_2)$ ici). Une construction explicite, vérifiée, est la meilleure preuve d'existence.
> [!PIEGE]
> Prendre $\varepsilon_3=f(\varepsilon_2)$ : on obtient alors la matrice transposée (le $-1$ et le $1$ échangés).
## Deuxième exercice, partie A — Rappels sur les coniques
Trois questions de cours, à traiter vite et sans erreur : elles servent dans les parties B et C.
### Question 1(a)
> [!INDICATION]
> Reconnaissez l'équation réduite et pensez à $\cos^2+\sin^2=1$.
#### Solution
C'est une **ellipse** de centre $O$, de sommets $(\pm a,0)$ et $(0,\pm b)$ (un cercle si $a=b$), paramétrée par
$$\boxed{x=a\cos t,\quad y=b\sin t,\qquad t\in[0,2\pi[.}$$
### Question 1(b)
> [!INDICATION]
> Quelle identité entre fonctions hyperboliques ressemble à l'équation ?
> [!INDICATION]
> Une seule de ces fonctions est de signe constant : combien de paramétrages faut-il ?
#### Solution
C'est une **hyperbole** de centre $O$, de sommets $(\pm a,0)$, d'asymptotes $y=\pm\frac bax$, à deux branches :
$$\boxed{x>0:\ \begin{cases}x=a\operatorname{ch}t\\ y=b\operatorname{sh}t\end{cases}\qquad x<0:\ \begin{cases}x=-a\operatorname{ch}t\\ y=b\operatorname{sh}t\end{cases}\qquad t\in\mathbb{R}.}$$
Chaque paramétrage décrit exactement une branche, car $\operatorname{ch}^2-\operatorname{sh}^2=1$, $\operatorname{ch}\geqslant1$ et $\operatorname{sh}$ est une bijection de $\mathbb{R}$ sur $\mathbb{R}$.
> [!PIEGE]
> Donner le seul paramétrage $(a\operatorname{ch}t,b\operatorname{sh}t)$ : il ne décrit que la branche $x>0$.
### Question 2(a)
> [!INDICATION]
> Comparez deux distances : au foyer et à la directrice.
#### Solution
C'est l'ensemble des points $M$ du plan tels que
$$\boxed{MF=\varepsilon\,d(M,\mathcal{D}).}$$
### Question 2(b)
> [!INDICATION]
> Discutez selon la position de $\varepsilon$ par rapport à $1$.
#### Solution
**Ellipse si $0<\varepsilon<1$, parabole si $\varepsilon=1$, hyperbole si $\varepsilon>1$.**
### Question 3
> [!INDICATION]
> Comparez les modules et les arguments de $z$ et $z'$.
#### Solution
$|z'|=|z|$ et $\arg z'\equiv\arg z+\theta\ [2\pi]$ si $z\neq0$ : **$M'$ est l'image de $M$ par la rotation de centre $O$ et d'angle $\theta$.**
## Deuxième exercice, partie B — Une conique cachée dans une équation en module
Le projeté orthogonal sur $\mathcal{D}$, écrit en complexe, fait apparaître la distance à $\mathcal{D}$ dans l'équation de $\mathcal{C}$ : on reconnaît la définition par foyer et directrice.
### Question 4(a)
> [!INDICATION]
> Le vecteur $\overrightarrow{MM'}$ est colinéaire à un vecteur normal de $\mathcal{D}$, et $M'$ est sur $\mathcal{D}$.
> [!INDICATION]
> Écrivez $M'=M-t\,\vec n$ et déterminez $t$.
#### Solution
Avec $\vec n=(\sqrt3,1)$ normal à $\mathcal{D}$, $M'=M-t\vec n$ et $M'\in\mathcal{D}$ : $\sqrt3(x-\sqrt3t)+(y-t)=3$, donc $t=\frac{\sqrt3x+y-3}4$.
$$\boxed{x'=\frac{x-\sqrt3y+3\sqrt3}4,\qquad y'=\frac{-\sqrt3x+3y+3}4.}$$
Contrôle : un point de $\mathcal{D}$ est sa propre projection.
> [!PIEGE]
> Diviser par $\|\vec n\|=2$ au lieu de $\|\vec n\|^2=4$.
### Question 4(b)
> [!INDICATION]
> Développez le membre de droite en parties réelle et imaginaire et comparez avec $x'+iy'$.
#### Solution
$e^{i\pi/3}=\frac12+i\frac{\sqrt3}2$, $e^{i\pi/6}=\frac{\sqrt3}2+\frac i2$, donc $\bar z\,e^{i\pi/3}=\frac{x+\sqrt3y}2+i\frac{\sqrt3x-y}2$ et
$$z-\bar z\,e^{i\pi/3}+3e^{i\pi/6}=\frac{x-\sqrt3y+3\sqrt3}2+i\,\frac{-\sqrt3x+3y+3}2=2(x'+iy'),$$
$$\boxed{z'=\frac12\Big(z-\bar z\,e^{i\frac\pi3}+3e^{i\frac\pi6}\Big).}$$
### Question 5
> [!INDICATION]
> Simple soustraction : comparez le résultat avec l'équation de $\mathcal{C}$.
#### Solution
$$\boxed{z-z'=\frac12\Big(z+\bar z\,e^{i\frac\pi3}-3e^{i\frac\pi6}\Big).}$$
### Question 6
> [!INDICATION]
> Interprétez géométriquement $|z|$ et $|z-z'|$.
> [!INDICATION]
> Vous devez retrouver la relation de la question 2(a) : identifiez foyer, directrice et excentricité.
#### Solution
$|z+\bar z\,e^{i\pi/3}-3e^{i\pi/6}|=2|z-z'|=2MM'=2\,d(M,\mathcal{D})$ et $|z|=OM$, donc
$$M\in\mathcal{C}\iff OM=2\,d(M,\mathcal{D}).$$
Comme $O\notin\mathcal{D}$, **$\mathcal{C}$ est la conique de foyer $O$, de directrice $\mathcal{D}:\sqrt3x+y=3$, d'excentricité $2$ : une hyperbole.**
> [!JURY]
> Pour appliquer la définition par foyer et directrice, il faut vérifier explicitement que le foyer n'est pas sur la directrice, condition posée dans l'énoncé de la question 2.
## Deuxième exercice, partie C — Réduction par rotation et tracé
On fait tourner la figure pour rendre la directrice verticale, ce qui donne une équation sans terme $xy$ ; on en lit les éléments caractéristiques.
### Question 7
> [!INDICATION]
> Un vecteur normal se lit sur l'équation de $\mathcal{D}$ ; normez-le et reconnaissez $(\cos\alpha,\sin\alpha)$.
#### Solution
Les vecteurs normaux d'abscisse positive sont les $\lambda(\sqrt3,1)$, $\lambda>0$, de même sens que $\big(\frac{\sqrt3}2,\frac12\big)=(\cos\frac\pi6,\sin\frac\pi6)$ :
$$\boxed{\alpha\equiv\frac\pi6\ [2\pi].}$$
### Question 8(a)
> [!INDICATION]
> Remplacez $z$ par $e^{i\alpha}Z$ et $\bar z$ par son conjugué, puis factorisez.
#### Solution
$\bar z=e^{-i\pi/6}\bar Z$, donc $\bar z\,e^{i\pi/3}=e^{i\pi/6}\bar Z$ et
$$z+\bar z\,e^{i\pi/3}-3e^{i\pi/6}=e^{i\pi/6}(Z+\bar Z-3).$$
Avec $|z|=|Z|$ et $|e^{i\pi/6}|=1$ :
$$\boxed{N\in\mathcal{C}'\iff M\in\mathcal{C}\iff|Z|=|Z+\bar Z-3|.}$$
### Question 8(b)
> [!INDICATION]
> $Z+\bar Z$ est réel ; élevez au carré en justifiant l'équivalence.
#### Solution
$Z+\bar Z-3=2x-3$ ; les deux membres sont positifs, donc l'égalité équivaut à $x^2+y^2=(2x-3)^2$, soit
$$\boxed{3x^2-12x-y^2+9=0.}$$
### Question 8(c)
> [!INDICATION]
> Forme canonique en $x$.
> [!INDICATION]
> Les sommets sont sur les axes de symétrie : lequel des deux coupe vraiment la courbe ?
#### Solution
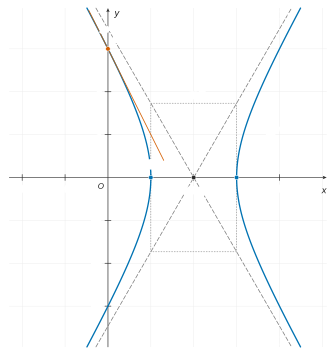
$3(x-2)^2-y^2=3$, soit $(x-2)^2-\dfrac{y^2}3=1$ : hyperbole de centre $(2,0)$, $a=1$, $b=\sqrt3$, d'axes $y=0$ et $x=2$. La droite $x=2$ ne coupe pas la courbe ; la droite $y=0$ la coupe en $x=1$ et $x=3$.
$$\boxed{\text{centre }(2,0),\quad\text{sommets }(1,0)\text{ et }(3,0),\quad\text{asymptotes }y=\pm\sqrt3\,(x-2).}$$
Contrôle : $c=\sqrt{a^2+b^2}=2$, les foyers sont $(0,0)$ et $(4,0)$, et $e=c/a=2$. On retrouve bien le foyer $O$ et l'excentricité $2$ de la question 6, la rotation fixant $O$.
> [!METHODE]
> Recouper avec la partie B : une rotation de centre $O$ conserve le foyer $O$ et l'excentricité. C'est un test d'erreur gratuit.
### Question 8(d)
> [!INDICATION]
> Vérifiez que $G$ est sur la courbe, puis utilisez un vecteur normal fourni par le gradient.
#### Solution
$G\in\mathcal{C}'$ ($-9+9=0$). Avec $\Phi=3x^2-12x-y^2+9$, $\nabla\Phi(0,3)=(-12,-6)\neq\vec0$, donc la tangente est $-12x-6(y-3)=0$ :
$$\boxed{\mathcal{T}:\ 2x+y-3=0.}$$
### Question 9(a)
> [!INDICATION]
> Commencez par le squelette : centre, sommets, rectangle de construction, asymptotes.
> [!INDICATION]
> Calculez quelques points exacts, par exemple ceux d'abscisse $0$ et $4$.
#### Solution
Sur papier millimétré, avec une unité d'au moins 1 cm (2 cm donne un tracé plus lisible) :
- placer $\Omega(2,0)$, les sommets $(1,0)$ et $(3,0)$ ;
- tracer les asymptotes $y=\pm\sqrt3(x-2)$ (diagonales du rectangle $[1,3]\times[-\sqrt3,\sqrt3]$, avec $\sqrt3\approx1{,}73$) ;
- tracer la branche gauche, à tangente verticale en $(1,0)$, passant par $G(0,3)$ et $(0,-3)$, et la branche droite, symétrique par rapport à $x=2$, passant par $(3,0)$ et $(4,\pm3)$. Les branches se rapprochent des asymptotes sans les couper ($|y|=\sqrt{24}\approx4{,}9$ pour $x=-1$ ou $x=5$) ;
- éventuellement, ajouter la tangente $\mathcal{T}:y=3-2x$ en $G$.
> [!JURY]
> Un tracé est évalué sur la présence et l'exactitude des éléments demandés (centre, sommets, asymptotes, légendes et unité indiquées), pas seulement sur l'allure.
### Question 9(b)
> [!INDICATION]
> Relisez la relation $z=e^{i\alpha}Z$ à la lumière de la question 3.
#### Solution
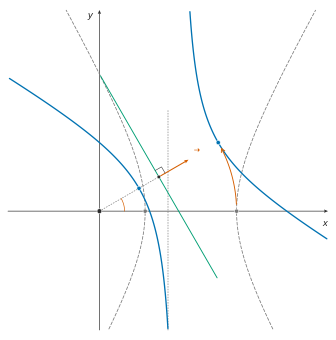
$M$ d'affixe $z=e^{i\pi/6}Z$ est l'image de $N$ d'affixe $Z$ par la rotation de centre $O$ et d'angle $\frac\pi6$, et $N\in\mathcal{C}'\iff M\in\mathcal{C}$. **$\mathcal{C}$ est l'image de $\mathcal{C}'$ par la rotation de centre $O$ et d'angle $\frac\pi6$.**
> [!PIEGE]
> Inverser le sens : c'est $\mathcal{C}'$ qui s'obtient à partir de $\mathcal{C}$ par la rotation d'angle $-\frac\pi6$.
## Deuxième exercice, partie D — Un cône et une surface de révolution
Cette partie est indépendante des précédentes. $S$ est un cône de sommet $O$ ; il admet des sections circulaires sans être de révolution. On finit par une surface de révolution engendrée par une branche d'hyperbole.
### Question 10
> [!INDICATION]
> Substituez les équations de $\mathcal{C}''$ dans celle de $S$.
#### Solution
Pour $(x,y,1)\in\mathcal{C}''$, $y^2=3x^2-3$ et $-3x^2+y^2+3=0$. **Donc $\mathcal{C}''\subset S$.**
### Question 11(a)
> [!INDICATION]
> Un point de $S=\{F=0\}$ est régulier si le gradient de $F$ n'y est pas nul.
#### Solution
$\nabla F=(-6x,2y,6z)$ ne s'annule qu'en $O$, et $O\in S$.
$$\boxed{\text{Points réguliers : } S\setminus\{O\}.}$$
($S$ est un cône de sommet $O$, car son équation est homogène de degré 2.)
> [!PIEGE]
> Oublier de vérifier que le point où le gradient s'annule appartient à $S$, ou répondre « tous les points ».
### Question 11(b)
> [!INDICATION]
> Vérifiez que $J\in S$ et qu'il est régulier, puis prenez le gradient comme vecteur normal.
#### Solution
$F(J)=-12+9+3=0$ et $\nabla F(J)=(-12,-6,-6)=-6(2,1,1)$ :
$$\boxed{2(x-2)+(y+3)+(z+1)=0\iff2x+y+z=0.}$$
Le plan tangent passe par le sommet $O$, comme il se doit pour un cône.
### Question 12(a)
> [!INDICATION]
> Dans $P_\lambda$, un des deux facteurs de l'identité vaut $\lambda$ : l'équation de $S$ devient celle d'une sphère.
> [!INDICATION]
> Où est le centre de cette sphère par rapport à $P_\lambda$ ? Examinez à part le cas $\lambda=0$.
#### Solution
L'identité se vérifie en développant ($(2x-\sqrt2z)(2x+\sqrt2z)=4x^2-2z^2$). Sur $P_\lambda$ :
$$M\in\mathcal{C}_\lambda\iff\begin{cases}2x+\sqrt2z=\lambda\\ (x-\lambda)^2+y^2+\big(z+\frac\lambda{\sqrt2}\big)^2=\frac32\lambda^2.\end{cases}$$
- $\lambda\neq0$ : sphère de centre $\Omega_\lambda=\big(\lambda,0,-\frac\lambda{\sqrt2}\big)$ et de rayon $|\lambda|\sqrt{3/2}$. Comme $2\lambda-\lambda=\lambda$, $\Omega_\lambda\in P_\lambda$ : le plan passe par le centre et coupe la sphère selon un grand cercle. **$\mathcal{C}_\lambda$ est le cercle de $P_\lambda$ de centre $\Omega_\lambda$ et de rayon $\frac{\sqrt6}2|\lambda|$.**
- $\lambda=0$ : la seconde équation impose $x=y=z=0$, donc $\mathcal{C}_0=\{O\}$ (cercle de rayon nul).
**Erreur d'énoncé à signaler :** $\mathcal{C}_\lambda$ n'est jamais vide ; c'est un cercle pour $\lambda\neq0$ et le point $O$ pour $\lambda=0$.
> [!METHODE]
> Pour montrer qu'une section plane est un cercle, on l'écrit comme intersection d'une sphère et d'un plan, puis on compare la distance du centre au plan avec le rayon.
> [!JURY]
> Quand un énoncé paraît inexact, on le signale sur la copie, on explique pourquoi et on traite la version corrigée, comme le demande la consigne en tête du sujet.
### Question 12(b)
> [!INDICATION]
> Pour une surface de révolution d'axe $A$, où se trouvent les centres des cercles découpés par les plans orthogonaux à $A$ ?
> [!INDICATION]
> Comparez la droite des centres $\Omega_\lambda$ et la direction normale aux plans $P_\lambda$.
#### Solution
**Non.** Pour une surface de révolution d'axe $A$, les sections par les plans orthogonaux à $A$ sont des cercles centrés sur $A$. Ici les plans $P_\lambda$ sont orthogonaux à $\vec n=(2,0,\sqrt2)$, mais les centres $\Omega_\lambda=\lambda\big(1,0,-\frac1{\sqrt2}\big)$ sont sur la droite dirigée par $(\sqrt2,0,-1)$, qui n'est pas colinéaire à $\vec n$. Les cercles $\mathcal{C}_\lambda$ ne sont pas centrés sur une droite orthogonale à leurs plans : leur existence ne permet pas de conclure.
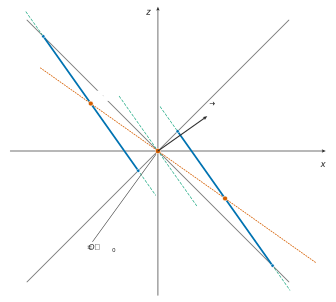
Remarque : $S$ n'est d'ailleurs pas de révolution. Son équation réduite $-3x^2+y^2+3z^2=0$ a trois coefficients distincts (cône elliptique : les sections $x=x_0\neq0$ sont les ellipses $y^2+3z^2=3x_0^2$), alors qu'un cône de révolution a deux coefficients égaux.
> [!PIEGE]
> Conclure « oui » dès qu'on voit des sections circulaires : tout cône elliptique admet des familles de sections circulaires obliques.
### Question 13
> [!INDICATION]
> Quelles abscisses prennent les points de $\mathcal{C}''$ ? Précisez $\mathcal{C}''_+$.
> [!INDICATION]
> Un point $M$ est sur $\Sigma$ s'il est sur le même cercle d'axe $(Ox)$ qu'un point de $\mathcal{C}''_+$ : même abscisse, même distance à l'axe.
> [!INDICATION]
> Raisonnez par double inclusion, et n'oubliez pas la contrainte sur $x$.
#### Solution
Sur $\mathcal{C}''$, $3x^2=3+y^2\geqslant3$, donc $|x|\geqslant1$ et $\mathcal{C}''_+=\{(x,y,1):3x^2-y^2=3,\ x\geqslant1\}$.
$M(x,y,z)\in\Sigma$ si et seulement s'il existe $(x_0,y_0,1)\in\mathcal{C}''_+$ avec $x=x_0$ et $y^2+z^2=y_0^2+1$.
- Si $M\in\Sigma$ : $x\geqslant1$ et $y^2+z^2=(3x^2-3)+1=3x^2-2$.
- Réciproquement, si $x\geqslant1$ et $y^2+z^2=3x^2-2$, le point $(x,\sqrt{3x^2-3},1)\in\mathcal{C}''_+$ est à la même distance de l'axe, donc $M\in\Sigma$.
$$\boxed{\Sigma:\quad3x^2-y^2-z^2=2,\qquad x\geqslant1.}$$
La méridienne est $r=\sqrt{3x^2-2}$, $x\geqslant1$, issue de $(x,r)=(1,1)$ : le point $(1,0,1)$ décrit le cercle de rayon $1$ du plan $x=1$.
> [!PIEGE]
> Donner l'équation seule : elle décrit un hyperboloïde à deux nappes complet ($|x|\geqslant\sqrt{2/3}$), bien plus grand que $\Sigma$. La condition $x\geqslant1$ fait partie de la réponse.
## Bilan
**Méthodes à retenir.**
- Un sous-ensemble défini par une équation linéaire est un noyau ; le théorème du rang en donne la dimension.
- Un produit scalaire défini par une formule inhabituelle est souvent le produit scalaire canonique dans une base cachée : ici $\varphi$ est celui des coefficients.
- Projeté orthogonal dans une base orthonormée : $p_F(x)=\sum\langle x,e_i\rangle e_i$ ; l'orthogonal d'un hyperplan est dirigé par $x-p_F(x)$.
- Rotations de l'espace : base orthonormée directe adaptée, matrice de cours, $R=PR'P^\top$ ; ordre, transposée, puissances ; une rotation d'angle $\pi$ est le retournement d'axe $\Delta$.
- Réduire une rotation : axe $=\ker(f-\mathrm{id})$, puis un vecteur du plan orthogonal et son image.
- Coniques : la définition par foyer et directrice ($MF=e\,d(M,\mathcal{D})$) se reconnaît en complexe dès qu'apparaît un projeté orthogonal ; une rotation conserve foyer et excentricité.
- Surfaces : points réguliers par le gradient ; section plane d'une sphère ; surface de révolution par la paramétrisation « même abscisse, même distance à l'axe », sans oublier les contraintes sur le domaine.
**Prérequis à revoir.** Matrices d'une rotation de l'espace, fonctions hyperboliques et paramétrage des hyperboles, formule du projeté orthogonal sur une droite, équations de sphère, plan tangent à une surface.
**Questions classiques transposables.** Les deux preuves de Q6 (coefficients ou multiplicité de racine), la bilinéarité par symétrie (Q5), les puissances d'une rotation (Q12), la conique définie par foyer et directrice en complexe (partie B), la surface engendrée par la rotation d'une courbe autour d'un axe (Q13) : ces schémas reviennent régulièrement aux concours de la filière PT.
Aide sur le corrigé
Connectez-vous pour demander une explication.