Maths B
Banque PTPT2026
Rédigé par IA, non vérifié
Signaler une erreur# Banque PT — Mathématiques B 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Épreuve de 4 h, calculatrice interdite, une feuille de papier millimétré à rendre avec la copie. Deux exercices indépendants.
## Premier exercice
Tout $P\in\mathbb{R}_3[X]$ s'écrit de façon unique $P=a+bX+cX^2+dX^3$, et alors $P(0)=a$, $P'(0)=b$, $P''(0)=2c$, $P^{(3)}(0)=6d$.
### Partie A
#### 1.
La condition $6P(0)=P^{(3)}(0)$ s'écrit $6a=6d$, soit $a=d$. L'application $\psi:P\mapsto 6P(0)-P^{(3)}(0)$ est linéaire de $\mathbb{R}_3[X]$ dans $\mathbb{R}$ (combinaison linéaire des applications linéaires $P\mapsto P(0)$ et $P\mapsto P^{(3)}(0)$), et $H=\ker\psi$ : c'est un sous-espace vectoriel de $\mathbb{R}_3[X]$, donc un espace vectoriel.
De plus
$$P\in H\iff P=a(1+X^3)+bX+cX^2,\qquad (a,b,c)\in\mathbb{R}^3,$$
donc $(1+X^3,X,X^2)$ engendre $H$. Cette famille est libre : si $a(1+X^3)+bX+cX^2=0$, l'identification des coefficients donne $a=b=c=0$.
$$\boxed{H=\operatorname{Vect}(1+X^3,\,X,\,X^2),\qquad \dim H=3.}$$
(Cohérent avec le théorème du rang : $\psi(1)=6\neq0$, donc $\psi$ est de rang $1$ et $\dim H=4-1=3$.)
#### 2.
Pour $P,Q\in H$ et $\lambda\in\mathbb{R}$, la linéarité de la dérivation donne $(\lambda P+Q)'(0)=\lambda P'(0)+Q'(0)$, soit $h(\lambda P+Q)=\lambda h(P)+h(Q)$ : **$h$ est linéaire**.
Pour tout $P\in H$, $h(P)=P'(0)$ est un nombre réel : $h$ est à valeurs dans $\mathbb{R}$, c'est une forme linéaire sur $H$. Plus précisément, $h(X)=1$ avec $X\in H$, donc pour tout $t\in\mathbb{R}$, $h(tX)=t$ : $h$ est surjective.
$$\boxed{h:H\to\mathbb{R}\ \text{forme linéaire, et } h(H)=\mathbb{R}.}$$
#### 3.
$f$ étant linéaire (admis), il suffit de montrer $f(H)\subset H$. Soit $P=a(1+X^3)+bX+cX^2\in H$ : $P(0)=a$, $P'(0)=b$, $P''(0)=2c$, donc
$$f(P)=a(X+X^2)-\frac b2(X^3+X^2-X+1)-\frac c2(X^3-X^2+X+1),$$
soit, en ordonnant :
$$f(P)=-\frac{b+c}2+\Big(a+\frac{b-c}2\Big)X+\Big(a-\frac{b-c}2\Big)X^2-\frac{b+c}2X^3.$$
Le coefficient constant et celui de $X^3$ sont égaux, donc $f(P)\in H$. Ainsi $f(H)\subset H$ et **$f$ est un endomorphisme de $H$**. En coordonnées dans $(1+X^3,X,X^2)$ :
$$f\big(a(1+X^3)+bX+cX^2\big)=-\frac{b+c}2(1+X^3)+\Big(a+\frac{b-c}2\Big)X+\Big(a-\frac{b-c}2\Big)X^2.$$
### Partie B
#### 4.
Un produit scalaire sur $\mathbb{R}_3[X]$ est une application $\varphi:\mathbb{R}_3[X]^2\to\mathbb{R}$ :
- **bilinéaire** (linéaire par rapport à chaque variable, l'autre étant fixée) ;
- **symétrique** : $\varphi(P,Q)=\varphi(Q,P)$ ;
- **positive** : $\varphi(P,P)\geqslant0$ ;
- **définie** : $\varphi(P,P)=0\Rightarrow P=0$.
#### 5.
Soient $P,Q_1,Q_2\in\mathbb{R}_3[X]$ et $\lambda\in\mathbb{R}$. Par symétrie, puis linéarité à gauche, puis symétrie :
$$\varphi(P,\lambda Q_1+Q_2)=\varphi(\lambda Q_1+Q_2,P)=\lambda\varphi(Q_1,P)+\varphi(Q_2,P)=\lambda\varphi(P,Q_1)+\varphi(P,Q_2).$$
Donc $\varphi$ est linéaire par rapport à sa seconde variable ; étant linéaire par rapport à la première, **$\varphi$ est bilinéaire**.
#### 6.
*Première méthode (coefficients).* Avec $P=a+bX+cX^2+dX^3$ : $P(0)=a$, $P'(0)=b$, $P''(0)=2c$, $P^{(3)}(0)=6d$. Les hypothèses donnent $a=b=c=d=0$, donc $P=0$.
*Seconde méthode (racine multiple).* Les hypothèses signifient que $0$ est racine de $P$ d'ordre au moins $4$, donc $X^4$ divise $P$. Un multiple non nul de $X^4$ est de degré au moins $4$ ; comme $\deg P\leqslant3$, **$P=0$**.
(On peut aussi invoquer la formule de Taylor pour les polynômes : $P=\sum_{k=0}^{3}\frac{P^{(k)}(0)}{k!}X^k=0$.)
#### 7.
Remarque utile : $\dfrac{P^{(k)}(0)}{k!}$ est le coefficient de $X^k$ dans $P$, donc $\varphi(P,Q)=\sum_{k=0}^3 p_kq_k$ où $p_k,q_k$ sont les coefficients de $P$ et $Q$.
$X$ et $X^2$ ont un coefficient constant et un coefficient de $X^3$ nuls, donc $X,X^2\in H$. Leurs suites de coefficients sont $(0,1,0,0)$ et $(0,0,1,0)$, d'où
$$\varphi(X,X)=1,\qquad \varphi(X^2,X^2)=\frac{2^2}{(2!)^2}=1,\qquad \varphi(X,X^2)=0.$$
**$X$ et $X^2$ sont deux vecteurs orthogonaux et unitaires de $H$.**
#### 8.
$1+X^3\in H$ a pour coefficients $(1,0,0,1)$, donc $\varphi(1+X^3,X)=\varphi(1+X^3,X^2)=0$ et $\varphi(1+X^3,1+X^3)=2$. La famille $\big(\frac{1+X^3}{\sqrt2},X^2,X\big)$ est orthonormée (donc libre), formée de $3=\dim H$ vecteurs de $H$ : c'est une base orthonormée de $H$, rangée par degrés décroissants $3,2,1$.
$$\boxed{\mathcal{B}=(e_1,e_2,e_3)=\Big(\frac{1+X^3}{\sqrt2},\ X^2,\ X\Big).}$$
(Le seul autre choix possible pour le premier vecteur est $-\frac{1+X^3}{\sqrt2}$ ; de même $X^2$ et $X$ sont imposés par l'énoncé.)
#### 9.(a)
Dans la base orthonormée $\mathcal{B}$ de $H$, $p_H(1)=\sum_{i}\varphi(1,e_i)e_i$. Les coefficients de $1$ sont $(1,0,0,0)$ : $\varphi(1,e_1)=\frac1{\sqrt2}$, $\varphi(1,e_2)=\varphi(1,e_3)=0$. Donc
$$\boxed{p_H(1)=\frac1{\sqrt2}\cdot\frac{1+X^3}{\sqrt2}=\frac{1+X^3}2.}$$
#### 9.(b)
$\mathbb{R}_3[X]=H\oplus H^\perp$ (dimension finie), donc $\dim H^\perp=4-3=1$. Par caractérisation du projeté orthogonal, $1-p_H(1)=\frac{1-X^3}2\in H^\perp$, et ce vecteur est non nul. Vérification : les coefficients de $1-X^3$ sont $(1,0,0,-1)$, orthogonaux à ceux de $1+X^3$, $X$, $X^2$.
$$\boxed{H^\perp=\operatorname{Vect}(1-X^3),\ \text{de base } (1-X^3).}$$
### Partie C
#### 10.
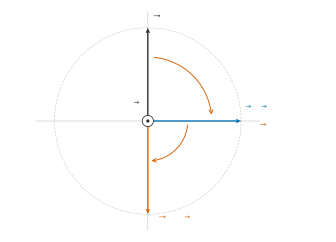
$\|\vec u\|=\sqrt2$, donc $\vec u\,'=\frac1{\sqrt2}(\vec j-\vec k)$. Le vecteur $\vec v\,'=\vec i$ est unitaire et orthogonal à $\vec u\,'$. On pose
$$\vec w\,'=\vec u\,'\wedge\vec v\,'=\frac1{\sqrt2}(\vec j\wedge\vec i-\vec k\wedge\vec i)=\frac1{\sqrt2}(-\vec k-\vec j)=-\frac1{\sqrt2}(\vec j+\vec k).$$
La base $\mathcal{B}'=(\vec u\,',\vec v\,',\vec w\,')$ est orthonormée directe et $\vec u\,'$ dirige et oriente $\Delta$. Dans une telle base, la rotation d'axe orienté par $\vec u\,'$ et d'angle $\theta$ a pour matrice
$$\begin{pmatrix}1&0&0\\0&\cos\theta&-\sin\theta\\0&\sin\theta&\cos\theta\end{pmatrix},\quad\text{avec }\cos\theta=0,\ \sin\theta=-1 :$$
$$\boxed{\mathcal{B}'=\Big(\tfrac{1}{\sqrt2}(\vec j-\vec k),\ \vec i,\ -\tfrac1{\sqrt2}(\vec j+\vec k)\Big),\qquad R'=\begin{pmatrix}1&0&0\\0&0&1\\0&-1&0\end{pmatrix}.}$$
#### 11.
Soit $P$ la matrice de passage de la base canonique à $\mathcal{B}'$ (colonnes $\vec u\,',\vec v\,',\vec w\,'$). Elle est orthogonale, donc $P^{-1}=P^\top$ et $R=PR'P^\top$ :
$$P=\begin{pmatrix}0&1&0\\ \frac{1}{\sqrt2}&0&-\frac1{\sqrt2}\\ -\frac1{\sqrt2}&0&-\frac1{\sqrt2}\end{pmatrix},\qquad PR'=\begin{pmatrix}0&0&1\\ \frac1{\sqrt2}&\frac1{\sqrt2}&0\\ -\frac1{\sqrt2}&\frac1{\sqrt2}&0\end{pmatrix},$$
$$\boxed{R=PR'P^\top=\begin{pmatrix}0&-\frac{\sqrt2}2&-\frac{\sqrt2}2\\ \frac{\sqrt2}2&\frac12&-\frac12\\ \frac{\sqrt2}2&-\frac12&\frac12\end{pmatrix}.}$$
Contrôles : $R\,\vec u\,'=\vec u\,'$ (axe fixe), $\operatorname{tr}R=1=1+2\cos\theta$, et $R\vec i=\frac{\sqrt2}{2}(\vec j+\vec k)=-\vec w\,'=r(\vec v\,')$, conforme à $R'$.
#### 12.
$R$ est orthogonale, donc $R^\top=R^{-1}$ : **$R^\top$ est canoniquement associée à $r^{-1}$, rotation d'axe $\Delta$ (orienté par $\vec u$) et d'angle $+\frac\pi2$.**
$r$ est la rotation d'angle $-\frac\pi2$, donc $r^4$ est la rotation d'angle $-2\pi$ : $r^4=\mathrm{id}$, $R^4=I_3$. Comme $2025=4\times506+1$ et $2026=4\times506+2$ :
- **$R^{2025}=R$ : c'est la rotation $r$ elle-même** (axe $\Delta$, angle $-\frac\pi2$) ;
- $R^{2026}=R^2=\begin{pmatrix}-1&0&0\\0&0&-1\\0&-1&0\end{pmatrix}$ est associée à $r^2$. Deux descriptions :
1. **la rotation d'axe $\Delta$ et d'angle $\pi$** (demi-tour, ou retournement d'axe $\Delta$) ;
2. **la symétrie orthogonale par rapport à la droite $\Delta=\operatorname{Vect}(\vec j-\vec k)$**, c'est-à-dire parallèlement au plan $\Delta^\perp=\operatorname{Vect}\big(\vec i,\vec j+\vec k\big)$ : elle fixe $\vec j-\vec k$ et change $\vec i$ et $\vec j+\vec k$ en leurs opposés (ce que l'on lit sur $R^2$, qui est symétrique et orthogonale).
### Partie D
#### 13.
Avec la formule de la question 3 (coordonnées $(a,b,c)$ dans $(1+X^3,X,X^2)$) :
- $e_1=\frac{1+X^3}{\sqrt2}$ ($a=\frac1{\sqrt2}$, $b=c=0$) : $f(e_1)=\frac1{\sqrt2}(X+X^2)=\frac1{\sqrt2}e_2+\frac1{\sqrt2}e_3$ ;
- $e_2=X^2$ ($c=1$) : $f(e_2)=-\frac12(1+X^3)-\frac12X+\frac12X^2=-\frac{1}{\sqrt2}e_1+\frac12e_2-\frac12e_3$ ;
- $e_3=X$ ($b=1$) : $f(e_3)=-\frac12(1+X^3)+\frac12X-\frac12X^2=-\frac1{\sqrt2}e_1-\frac12e_2+\frac12e_3$.
$$\boxed{\operatorname{Mat}_{\mathcal{B}}(f)=\begin{pmatrix}0&-\frac{\sqrt2}2&-\frac{\sqrt2}2\\ \frac{\sqrt2}2&\frac12&-\frac12\\ \frac{\sqrt2}2&-\frac12&\frac12\end{pmatrix}=R.}$$
Cette matrice est la matrice $R$ de la question 11 ; elle est orthogonale de déterminant $1$, donc $f$ est une rotation de l'espace euclidien $H$ (orienté par $\mathcal{B}$).
#### 14.
**Existence.** On cherche $\mathcal{B}''=(\varepsilon_1,\varepsilon_2,\varepsilon_3)$ avec $f(\varepsilon_1)=\varepsilon_1$, $f(\varepsilon_2)=-\varepsilon_3$, $f(\varepsilon_3)=\varepsilon_2$.
- $f(P)=P$ pour $P=a(1+X^3)+bX+cX^2$ équivaut à $-\frac{b+c}2=a$, $a+\frac{b-c}2=b$, $a-\frac{b-c}2=c$. Les deux dernières donnent $a=\frac{b+c}2$, la première $a=-\frac{b+c}2$, donc $a=0$ et $c=-b$ : $\ker(f-\mathrm{id})=\operatorname{Vect}(X-X^2)$. On prend $\varepsilon_1=X-X^2$.
- On prend $\varepsilon_2=1+X^3$ et $\varepsilon_3=-f(\varepsilon_2)=-(X+X^2)$. Alors $f(\varepsilon_2)=-\varepsilon_3$ par construction, et $f(X+X^2)=f(X)+f(X^2)=-(1+X^3)$ (question 13), donc $f(\varepsilon_3)=1+X^3=\varepsilon_2$.
Les coordonnées de $\varepsilon_1,\varepsilon_2,\varepsilon_3$ dans $(1+X^3,X,X^2)$ sont $(0,1,-1)$, $(1,0,0)$, $(0,-1,-1)$, de déterminant $2\neq0$ : c'est une base de $H$, et
$$\boxed{\mathcal{B}''=\big(X-X^2,\ 1+X^3,\ -X-X^2\big),\qquad \operatorname{Mat}_{\mathcal{B}''}(f)=\begin{pmatrix}1&0&0\\0&0&1\\0&-1&0\end{pmatrix}.}$$
**Orthogonalité.** Les suites de coefficients sont $(0,1,-1,0)$, $(1,0,0,1)$, $(0,-1,-1,0)$ : $\varphi(\varepsilon_1,\varepsilon_2)=0$, $\varphi(\varepsilon_2,\varepsilon_3)=0$, $\varphi(\varepsilon_1,\varepsilon_3)=-1+1=0$. **$\mathcal{B}''$ est orthogonale pour $\varphi$** (non normée : les normes valent $\sqrt2$ ; en divisant chaque vecteur par $\sqrt2$, on obtient une base orthonormée qui convient aussi).
Ce n'est pas un hasard du choix : toute base $\mathcal{B}''$ qui convient est orthogonale. En effet $\varepsilon_1\in\ker(f-\mathrm{id})=\operatorname{Vect}(X-X^2)$ ; $f^2(\varepsilon_2)=-f(\varepsilon_3)=-\varepsilon_2$ impose $\varepsilon_2\in\ker(f^2+\mathrm{id})$, plan orthogonal à $X-X^2$ (c'est $\operatorname{Vect}(1+X^3,X+X^2)$) ; enfin $\varepsilon_3=-f(\varepsilon_2)$, et pour $v=\alpha(1+X^3)+\beta(X+X^2)$, $f(v)=\alpha(X+X^2)-\beta(1+X^3)$, d'où $\varphi(v,f(v))=-2\alpha\beta+2\alpha\beta=0$.
## Deuxième exercice
### Partie A
#### 1.(a)
L'équation $\dfrac{x^2}{a^2}+\dfrac{y^2}{b^2}=1$ est celle d'une **ellipse** de centre $O$, d'axes $(Ox)$ et $(Oy)$, de sommets $(\pm a,0)$, $(0,\pm b)$ (un cercle si $a=b$). Paramétrage usuel :
$$\boxed{x=a\cos t,\quad y=b\sin t,\qquad t\in[0,2\pi[.}$$
#### 1.(b)
L'équation $\dfrac{x^2}{a^2}-\dfrac{y^2}{b^2}=1$ est celle d'une **hyperbole** de centre $O$, de sommets $(\pm a,0)$, d'asymptotes $y=\pm\frac bax$, formée de deux branches ($x\geqslant a$ et $x\leqslant-a$). Paramétrages usuels :
$$\boxed{\text{branche } x>0:\ \begin{cases}x=a\operatorname{ch}t\\ y=b\operatorname{sh}t\end{cases}\qquad\text{branche } x<0:\ \begin{cases}x=-a\operatorname{ch}t\\ y=b\operatorname{sh}t\end{cases}\qquad t\in\mathbb{R}.}$$
(On a $\operatorname{ch}^2t-\operatorname{sh}^2t=1$ et $\operatorname{ch}t\geqslant1$ ; chaque paramétrage décrit exactement sa branche, car $\operatorname{sh}$ est une bijection de $\mathbb{R}$ sur $\mathbb{R}$.)
#### 2.(a)
La conique de foyer $F$, de directrice $\mathcal{D}$ et d'excentricité $\varepsilon$ est l'ensemble des points $M$ du plan tels que
$$\boxed{MF=\varepsilon\, d(M,\mathcal{D})}$$
où $d(M,\mathcal{D})$ est la distance de $M$ à $\mathcal{D}$.
#### 2.(b)
**C'est une ellipse si $0<\varepsilon<1$, une parabole si $\varepsilon=1$, une hyperbole si $\varepsilon>1$.**
#### 3.
$|z'|=|z|$ et, pour $z\neq0$, $\arg z'\equiv\arg z+\theta\ [2\pi]$ : $OM'=OM$ et $(\overrightarrow{OM},\overrightarrow{OM'})\equiv\theta\ [2\pi]$. **On passe de $M$ à $M'$ par la rotation de centre $O$ et d'angle $\theta$.**
### Partie B
#### 4.(a)
$\vec n=(\sqrt3,1)$ est normal à $\mathcal{D}$, $\|\vec n\|^2=4$. Le projeté $M'$ s'écrit $M'=M-t\vec n$ avec $M'\in\mathcal{D}$, soit $\sqrt3(x-\sqrt3t)+(y-t)=3$, donc $t=\dfrac{\sqrt3x+y-3}4$. D'où
$$\boxed{x'=\frac{x-\sqrt3\,y+3\sqrt3}4,\qquad y'=\frac{-\sqrt3\,x+3y+3}4.}$$
#### 4.(b)
Avec $e^{i\pi/3}=\frac12+i\frac{\sqrt3}2$, $e^{i\pi/6}=\frac{\sqrt3}2+\frac i2$ et $\bar z=x-iy$ :
$$\bar z\,e^{i\pi/3}=\frac{x+\sqrt3y}2+i\,\frac{\sqrt3x-y}2,$$
$$z-\bar z\,e^{i\pi/3}+3e^{i\pi/6}=\frac{x-\sqrt3y+3\sqrt3}2+i\,\frac{-\sqrt3x+3y+3}2=2(x'+iy').$$
Donc
$$\boxed{z'=\frac12\Big(z-\bar z\,e^{i\frac\pi3}+3e^{i\frac\pi6}\Big).}$$
#### 5.
$$\boxed{z-z'=\frac12\Big(z+\bar z\,e^{i\frac\pi3}-3e^{i\frac\pi6}\Big).}$$
#### 6.
D'après la question 5, $\big|z+\bar z\,e^{i\pi/3}-3e^{i\pi/6}\big|=2|z-z'|=2MM'=2\,d(M,\mathcal{D})$, puisque $M'$ est le projeté orthogonal de $M$ sur $\mathcal{D}$. Comme $|z|=OM$ :
$$M\in\mathcal{C}\iff OM=2\,d(M,\mathcal{D}).$$
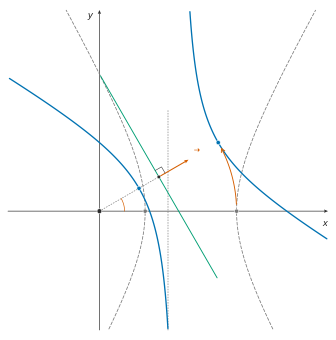
$O\notin\mathcal{D}$ ($\sqrt3\cdot0+0\neq3$). D'après la question 2, **$\mathcal{C}$ est la conique de foyer $O$, de directrice $\mathcal{D}:\sqrt3x+y=3$ et d'excentricité $2$ : c'est une hyperbole** ($2>1$).
### Partie C
#### 7.
Les vecteurs normaux à $\mathcal{D}$ sont colinéaires à $(\sqrt3,1)$ ; ceux d'abscisse positive sont $\lambda(\sqrt3,1)$, $\lambda>0$, de même direction et même sens que $\frac12(\sqrt3,1)=(\cos\frac\pi6,\sin\frac\pi6)$. Donc
$$\boxed{\alpha=(\vec e_1,\vec u)\equiv\frac\pi6\ [2\pi].}$$
#### 8.(a)
Soit $z=e^{i\pi/6}Z$. Alors $|z|=|Z|$ et $\bar z=e^{-i\pi/6}\bar Z$, donc
$$z+\bar z\,e^{i\pi/3}-3e^{i\pi/6}=e^{i\pi/6}Z+e^{i\pi/6}\bar Z-3e^{i\pi/6}=e^{i\pi/6}(Z+\bar Z-3),$$
de module $|Z+\bar Z-3|$. Ainsi $N\in\mathcal{C}'\iff M\in\mathcal{C}\iff$
$$\boxed{|Z|=|Z+\bar Z-3|.}$$
#### 8.(b)
Avec $Z=x+iy$ : $Z+\bar Z-3=2x-3$. Les deux membres étant positifs, l'égalité équivaut à celle des carrés : $x^2+y^2=(2x-3)^2=4x^2-12x+9$, soit
$$\boxed{3x^2-12x-y^2+9=0.}$$
#### 8.(c)
$3x^2-12x=3(x-2)^2-12$, donc l'équation s'écrit $3(x-2)^2-y^2=3$, soit
$$(x-2)^2-\frac{y^2}{3}=1.$$
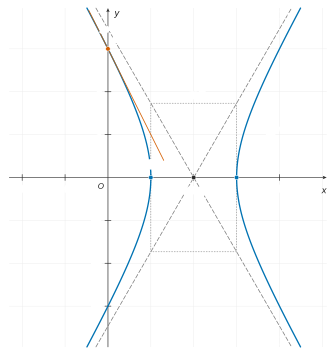
$\mathcal{C}'$ est une hyperbole de centre $\Omega(2,0)$, avec $a=1$, $b=\sqrt3$, d'axes de symétrie $y=0$ et $x=2$. L'axe $x=2$ ne la coupe pas ($-y^2/3=1$ impossible) ; l'axe $y=0$ la coupe en $x-2=\pm1$.
$$\boxed{\text{centre } \Omega(2,0),\quad \text{sommets } S_1(1,0),\ S_2(3,0),\quad \text{asymptotes } y=\sqrt3(x-2)\ \text{et}\ y=-\sqrt3(x-2).}$$
(Complément : $c=\sqrt{a^2+b^2}=2$, foyers $(0,0)$ et $(4,0)$ ; la directrice associée au foyer $O$ est $x=\frac32$, image de $\mathcal{D}$ par la rotation de centre $O$ et d'angle $-\frac\pi6$.)
#### 8.(d)
$G(0,3)\in\mathcal{C}'$ car $0-0-9+9=0$. Avec $\Phi(x,y)=3x^2-12x-y^2+9$, $\nabla\Phi(x,y)=(6x-12,-2y)$, et $\nabla\Phi(0,3)=(-12,-6)\neq\vec 0$ : $G$ est régulier et la tangente en $G$ est $-12x-6(y-3)=0$.
$$\boxed{\mathcal{T}:\ 2x+y-3=0.}$$
#### 9.(a)
Tracé sur papier millimétré, unité 1 cm au moins (2 cm conseillé) :
- placer le centre $\Omega(2,0)$, les sommets $(1,0)$ et $(3,0)$ ;
- tracer les asymptotes $y=\pm\sqrt3(x-2)$, qui passent par $\Omega$ et par $(3,\pm\sqrt3)\approx(3;\pm1{,}73)$ (rectangle de construction $[1,3]\times[-\sqrt3,\sqrt3]$) ;
- tracer les deux branches : la branche gauche ($x\leqslant1$) passe par $(1,0)$, à tangente verticale, et par $G(0,3)$ et $(0,-3)$ ; la branche droite ($x\geqslant3$), symétrique par rapport à la droite $x=2$, passe par $(3,0)$ et $(4,\pm3)$. Les branches s'approchent des asymptotes sans les couper.
- on peut ajouter la tangente $\mathcal{T}:y=3-2x$ en $G$.
Points utiles : $|y|=\sqrt{3\big((x-2)^2-1\big)}$, soit $|y|=3$ pour $x\in\{0,4\}$ et $|y|=\sqrt{24}\approx4{,}9$ pour $x\in\{-1,5\}$.
#### 9.(b)
$M\in\mathcal{C}\iff N\in\mathcal{C}'$ avec $z=e^{i\pi/6}Z$ : $M$ est l'image de $N$ par la rotation de centre $O$ et d'angle $\frac\pi6$ (question 3), et cette rotation est bijective. **$\mathcal{C}$ est l'image de $\mathcal{C}'$ par la rotation de centre $O$ et d'angle $\alpha=\frac\pi6$.**
### Partie D
#### 10.
Si $(x,y,z)\in\mathcal{C}''$, alors $z=1$ et $y^2=3x^2-3$, donc $-3x^2+y^2+3z^2=-3x^2+3x^2-3+3=0$. **Donc $\mathcal{C}''\subset S$.**
#### 11.(a)
$S$ a pour équation $F(x,y,z)=0$ avec $F(x,y,z)=-3x^2+y^2+3z^2$, de classe $C^1$, et $\nabla F(x,y,z)=(-6x,2y,6z)$, qui ne s'annule qu'en $O=(0,0,0)$. Or $O\in S$. Un point de $S$ est régulier si et seulement si le gradient y est non nul :
$$\boxed{\text{les points réguliers de } S \text{ sont tous les points de } S \text{ sauf } O.}$$
($S$ est un cône de sommet $O$ : l'équation est homogène de degré $2$.)
#### 11.(b)
$F(2,-3,-1)=-12+9+3=0$, donc $J\in S$, et $J\neq O$ est régulier. $\nabla F(J)=(-12,-6,-6)=-6(2,1,1)$. Le plan tangent en $J$ est $2(x-2)+(y+3)+(z+1)=0$ :
$$\boxed{2x+y+z=0.}$$
(Il passe par le sommet $O$, comme tout plan tangent à un cône.)
#### 12.(a)
L'identité se vérifie en développant : $(2x-\sqrt2z)(2x+\sqrt2z)=4x^2-2z^2$, et $x^2+y^2+z^2-4x^2+2z^2=-3x^2+y^2+3z^2$.
Pour un point de $P_\lambda$, $2x+\sqrt2z=\lambda$, donc
$$M\in\mathcal{C}_\lambda\iff\begin{cases}2x+\sqrt2z=\lambda\\ x^2+y^2+z^2-2\lambda x+\sqrt2\lambda z=0\end{cases}\iff\begin{cases}2x+\sqrt2z=\lambda\\ (x-\lambda)^2+y^2+\big(z+\frac{\lambda}{\sqrt2}\big)^2=\frac32\lambda^2.\end{cases}$$
- Si $\lambda\neq0$, la seconde équation est celle de la sphère $\Sigma_\lambda$ de centre $\Omega_\lambda=\big(\lambda,0,-\frac\lambda{\sqrt2}\big)$ et de rayon $\rho_\lambda=|\lambda|\sqrt{\frac32}$. Or $2\lambda+\sqrt2\cdot\big(-\frac{\lambda}{\sqrt2}\big)=\lambda$ : $\Omega_\lambda\in P_\lambda$. Un plan passant par le centre d'une sphère la coupe selon un grand cercle : **$\mathcal{C}_\lambda$ est le cercle de centre $\Omega_\lambda$, de rayon $|\lambda|\frac{\sqrt6}{2}$, contenu dans $P_\lambda$.**
- Si $\lambda=0$, la seconde équation impose $x=y=z=0$ : $\mathcal{C}_0=\{O\}$, cercle réduit à un point.
$$\boxed{\mathcal{C}_\lambda \text{ est un cercle de rayon } \tfrac{\sqrt6}{2}|\lambda| \text{ pour } \lambda\neq0,\quad \mathcal{C}_0=\{O\}.}$$
**Remarque sur l'énoncé.** L'alternative « vide ou cercle » est inexacte : $\mathcal{C}_\lambda$ n'est jamais vide, et pour $\lambda=0$ il est réduit au point $O$ (cercle de rayon nul). On a démontré le résultat sous cette forme corrigée.
#### 12.(b)
**Non.** Si $S$ était de révolution d'axe $A$, ses sections par les plans orthogonaux à $A$ seraient des cercles **centrés sur $A$**. Ici les plans $P_\lambda$ sont tous orthogonaux à la direction $\vec n=(2,0,\sqrt2)$, mais les centres $\Omega_\lambda=\lambda\big(1,0,-\frac1{\sqrt2}\big)$ sont sur la droite passant par $O$ et dirigée par $(\sqrt2,0,-1)$, qui n'est pas colinéaire à $\vec n$ (et $(\sqrt2,0,-1)\cdot(2,0,\sqrt2)=\sqrt2\neq0$) : les centres ne sont pas alignés sur une droite orthogonale aux plans. L'existence d'une famille de sections circulaires parallèles ne suffit donc pas à conclure.
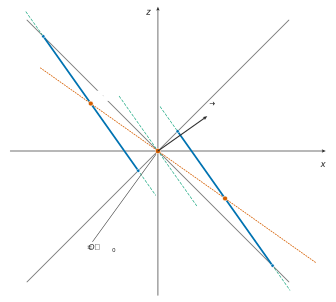
De fait, $S$ n'est pas une surface de révolution : son équation $-3x^2+y^2+3z^2=0$ est déjà réduite dans un repère orthonormé, avec trois coefficients deux à deux distincts ($-3$, $1$, $3$) ; $S$ est un cône elliptique (ses sections par les plans $x=x_0\neq0$ sont les ellipses $y^2+3z^2=3x_0^2$, non circulaires), alors qu'un cône de révolution a une équation réduite avec deux coefficients égaux.
#### 13.
Un point de $\mathcal{C}''$ vérifie $3x^2=3+y^2\geqslant3$, donc $|x|\geqslant1$ : $\mathcal{C}''_+=\{(x,y,1):3x^2-y^2=3,\ x\geqslant1\}$.
Un point $M(x,y,z)$ appartient à $\Sigma$ si et seulement s'il existe $M_0(x_0,y_0,1)\in\mathcal{C}''_+$ sur le même cercle d'axe $(Ox)$, c'est-à-dire tel que $x=x_0$ et $y^2+z^2=y_0^2+1$.
- Si $M\in\Sigma$ : $x\geqslant1$ et $y^2+z^2=y_0^2+1=(3x^2-3)+1=3x^2-2$.
- Réciproquement, si $x\geqslant1$ et $y^2+z^2=3x^2-2$, le point $M_0=(x,\sqrt{3x^2-3},1)$ appartient à $\mathcal{C}''_+$ ($3x^2-3\geqslant0$) et vérifie $y_0^2+1=3x^2-2=y^2+z^2$ : $M\in\Sigma$.
$$\boxed{\Sigma:\quad 3x^2-y^2-z^2=2\quad\text{et}\quad x\geqslant1.}$$
La condition $x\geqslant1$ est indispensable : l'équation seule décrit les deux nappes d'un hyperboloïde de révolution à deux nappes ($|x|\geqslant\sqrt{2/3}$), alors que $\Sigma$ n'en est que la partie $x\geqslant1$ (méridienne $r=\sqrt{3x^2-2}$, $x\geqslant1$, qui part du point $(x,r)=(1,1)$).
Aide sur le corrigé
Connectez-vous pour demander une explication.