Sciences industrielles
ATSATS2026
Rédigé par IA, non vérifié
Signaler une erreur# ATS — Sciences industrielles 2026 · Corrigé brut
*Corrigé rédigé par IA (La Belle Copie), non officiel. Signalez toute erreur.*
Sujet : « L'injection plastique ». Durée 5 h, calculatrice autorisée. La partie 1 est une présentation sans question ; les questions 1 à 64 sont réparties dans les parties 2 à 9.
## Partie 2 — Étude de la cadence de fabrication
### Question 1
L'exigence « 112 » impose une cadence maximale de $6000$ pièces par heure. Un cycle produisant $n=10$ pièces, il faut $6000/10=600$ cycles par heure, donc
$$\boxed{t_{moy}=\frac{3600\,n}{C}=\frac{3600}{600}=6{,}0\ \text{s}}$$
C'est la durée maximale admissible d'un cycle.
### Question 2
La vis agit comme un piston de section $S=\pi D_f^2/4$ se déplaçant à $v_i$ :
$$\boxed{Q_i=\frac{\pi D_f^2}{4}\,v_i}=\frac{\pi\times0{,}04^2}{4}\times0{,}12=1{,}508\cdot10^{-4}\ \text{m}^3/\text{s}=\boxed{150{,}8\ \text{cm}^3/\text{s}}$$
### Question 3
Le débit étant constant pendant l'injection :
$$\boxed{t_i=\frac{V_p}{Q_i}=\frac{4V_p}{\pi D_f^2v_i}}=\frac{210}{150{,}8}\simeq\boxed{1{,}39\ \text{s}}$$
### Question 4
Les éjecteurs font un aller-retour de course $x_e$ à vitesse constante $v_e$ :
$$\boxed{t_e=\frac{2x_e}{v_e}=\frac{2\times0{,}15}{0{,}3}=1{,}0\ \text{s}}$$
### Question 5
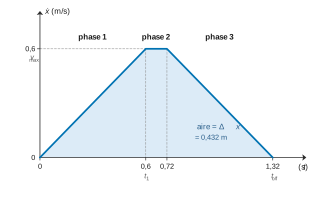
Loi en trapèze à trois phases :
- phase 1, de $0$ à $t_1=v_{max}/a_{max}=0{,}6$ s : $\dot x$ croît linéairement de $0$ à $v_{max}=0{,}6$ m/s (pente $a_{max}=1$ m/s²) ;
- phase 2, de $0{,}6$ s à $0{,}72$ s : palier $\dot x=v_{max}$ ;
- phase 3, de $0{,}72$ s à $1{,}32$ s : $\dot x$ décroît linéairement jusqu'à $0$ (pente $-a_{max}$).
Le graphe $\dot x=f(t)$ est donc un trapèze isocèle (figure 1) ; son aire vaut $\Delta x=0{,}432$ m (durées justifiées à la question 6).
### Question 6
Phases d'accélération et de décélération : $t_1=t_3=\dfrac{v_{max}}{a_{max}}=0{,}6$ s, distances $d_1=d_3=\dfrac{v_{max}^2}{2a_{max}}=0{,}18$ m. Comme $d_1+d_3=0{,}36\ \text{m}<\Delta x$, le palier existe : $d_2=0{,}432-0{,}36=0{,}072$ m, $t_2=d_2/v_{max}=0{,}12$ s.
$$\boxed{t_{o/f}=\frac{\Delta x}{v_{max}}+\frac{v_{max}}{a_{max}}=0{,}72+0{,}60=1{,}32\ \text{s}}$$
### Question 7
Les quatre étapes se succèdent sans chevauchement (plastification en temps masqué) :
$$\boxed{t_{cycl}=t_f+t_i+t_o+t_e=2\,t_{o/f}+t_i+t_e}=2\times1{,}32+1{,}39+1{,}0\simeq\boxed{5{,}03\ \text{s}}$$
### Question 8
$t_{cycl}\simeq5{,}03\ \text{s}<t_{moy}=6{,}0$ s. La cadence atteignable vaut $10\times3600/5{,}03\simeq7{,}15\cdot10^3$ pièces/h $\geq6000$ pièces/h.
**L'exigence « 112 » est respectée**, avec une marge d'environ $1$ s par cycle.
## Partie 3 — Étude géométrique et cinématique
### Question 9
Les trois bases se déduisent de $(\vec x_0,\vec y_0,\vec z_0)$ par des rotations d'axe $\vec z_0$ (figures planes, $\vec z_0$ sortant) :
- d'angle $\beta$ : $\vec x_2=\cos\beta\,\vec x_0+\sin\beta\,\vec y_0$, $\vec y_2=-\sin\beta\,\vec x_0+\cos\beta\,\vec y_0$ ;
- d'angle $\theta$ : $\vec x_3=\cos\theta\,\vec x_0+\sin\theta\,\vec y_0$, $\vec y_3=-\sin\theta\,\vec x_0+\cos\theta\,\vec y_0$ ;
- d'angle $\varphi$ : $\vec x_4=\cos\varphi\,\vec x_0+\sin\varphi\,\vec y_0$, $\vec y_4=-\sin\varphi\,\vec x_0+\cos\varphi\,\vec y_0$.
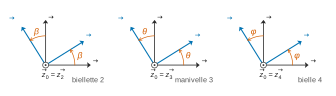
Les angles sont dessinés positifs ; sur la figure 7 du sujet, $\beta$ et $\varphi$ sont négatifs dans la position représentée, ce qui ne change pas les relations de projection.
### Question 10
Fermeture géométrique sur $OABO$ :
$$\vec{OA}+\vec{AB}+\vec{BO}=\vec 0\iff \lambda\,\vec x_0+h\,\vec y_0+d\,\vec x_2-e\,\vec x_3=\vec 0$$
En projection sur $\vec x_0$ et $\vec y_0$ :
$$\boxed{\begin{cases}\lambda+d\cos\beta-e\cos\theta=0\\ h+d\sin\beta-e\sin\theta=0\end{cases}}$$
### Question 11
On isole $\beta$ : $d\cos\beta=e\cos\theta-\lambda$ et $d\sin\beta=e\sin\theta-h$. En élevant au carré et en sommant :
$$d^2=(e\cos\theta-\lambda)^2+(e\sin\theta-h)^2=e^2+\lambda^2+h^2-2e\lambda\cos\theta-2eh\sin\theta$$
d'où $P\cos\theta+Q\sin\theta=R$ avec
$$\boxed{P=2e\lambda,\qquad Q=2eh,\qquad R=\lambda^2+h^2+e^2-d^2}$$
### Question 12
En divisant par $\sqrt{P^2+Q^2}$ et avec la définition de $\psi$ : $\cos\theta\cos\psi+\sin\theta\sin\psi=\cos(\theta-\psi)=\dfrac{R}{\sqrt{P^2+Q^2}}$, donc
$$\theta=\psi\pm\arccos\frac{R}{\sqrt{P^2+Q^2}}$$
Comme $Q=2eh>0$, $\sin\psi>0$ et $\psi=\arccos\dfrac{P}{\sqrt{P^2+Q^2}}\in\left]0,\pi\right[$. La branche du mécanisme réel est celle qui donne $\theta=0$ en position fermée (et $\theta(0)\simeq20^\circ$ sur la figure 8) :
$$\boxed{\theta=\arccos\frac{P}{\sqrt{P^2+Q^2}}-\arccos\frac{R}{\sqrt{P^2+Q^2}}}$$
L'autre signe correspond à l'autre mode d'assemblage du triangle $OAB$.
### Question 13
Sur la figure 8 : moule fermé, $\theta=0^\circ$ pour $\lambda_f\simeq150$ mm ; moule ouvert, $\theta=90^\circ$ pour $\lambda_o\simeq-210$ mm (en $\lambda=-150$ mm on ne lit que $\theta\simeq69^\circ$).
$$\boxed{\Delta\lambda=\lambda_f-\lambda_o\simeq150-(-210)=360\ \text{mm}=0{,}36\ \text{m}}$$
### Question 14
$$\boxed{\dot\lambda_{moy}=\frac{\Delta\lambda}{\Delta t}=\frac{0{,}36}{1{,}2}=0{,}30\ \text{m/s}}$$
### Question 15
Un tour de vis $6/0$ fait avancer l'écrou $1$ (guidé en translation, partie 4) d'un pas $p_v$ ; avec $N_{6/0}$ en tr/min :
$$\boxed{\dot\lambda_{moy}=\frac{p_v\,N_{6/0}}{60}}\qquad(\dot\lambda\ \text{en m/s},\ p_v\ \text{en m/tr})$$
### Question 16
Courroie crantée : égalité des vitesses linéaires de la courroie sur les deux poulies, donc $N_mZ_m=N_{6/0}Z_6$ :
$$N_m=N_{6/0}\,\frac{Z_6}{Z_m}\qquad\text{puis}\qquad \boxed{N_m=\frac{60\,\dot\lambda_{moy}}{p_v}\cdot\frac{Z_6}{Z_m}}$$
Application numérique : $N_{6/0}=\dfrac{60\times0{,}30}{0{,}03}=600$ tr/min et $\boxed{N_m=600\times\dfrac{90}{30}=1800\ \text{tr/min}}$, ce qui correspond à la vitesse minimale fixée par l'exigence « 1121 ».
### Question 17
Le moule $5$ étant en translation suivant $\vec x_0$, $D$ reste sur l'axe $(O,\vec x_0)$. Pour $\theta=90^\circ$, $\vec{OC}=2e\,\vec y_0$ est orthogonal à $\vec{OD}$ : le triangle $OCD$ est rectangle en $O$, d'hypoténuse $CD=L$. Pythagore :
$$\boxed{\|\vec{OD}\|=\sqrt{L^2-4e^2}}=\sqrt{400^2-300^2}\simeq\boxed{264{,}6\ \text{mm}}$$
### Question 18
Pour $\theta=0^\circ$, $O$, $C$ et $D$ sont alignés sur $\vec x_0$ (position de genouillère, annexe 3) : $\|\vec{OD}\|=2e+L=700$ mm.
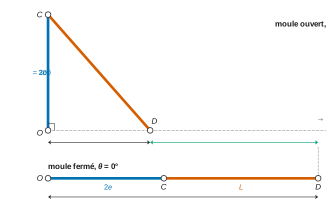
$$\boxed{\Delta x=2e+L-\sqrt{L^2-4e^2}\simeq700-264{,}6=435{,}4\ \text{mm}}$$
$435{,}4\ \text{mm}\geq400$ mm : **l'exigence « 1211 » est respectée**.
## Partie 4 — Étude des liaisons
### Question 19
Liaisons de la figure 10 :
- $0$–$1$ en $J$ : pivot glissant d'axe $(J,\vec x_0)$ ;
- $0$–$1$ en $K$ : pivot glissant d'axe $(K,\vec x_0)$ ;
- $6$–$1$ en $L$ : hélicoïdale d'axe $(L,\vec x_0)$, de pas $p_v$ ;
- $6$–$0$ en $M$ : pivot d'axe $(M,\vec x_0)$.
Graphe de structure (figure 4) :
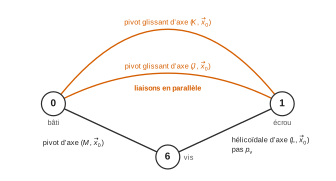
**Les liaisons en $J$ et $K$ relient le même couple de solides : elles sont en parallèle.**
### Question 20
Pivot glissant d'axe $(K,\vec x_0)$ :
$$\boxed{{}_K\{T_{0\to1}\}=\left\{\begin{matrix}0 & 0\\ Y_K & M_K\\ Z_K & N_K\end{matrix}\right\}_{K,(\vec x_0,\vec y_0,\vec z_0)}\qquad {}_K\{V_{1/0}\}=\left\{\begin{matrix}\omega_K & v_K\\ 0 & 0\\ 0 & 0\end{matrix}\right\}_{K,(\vec x_0,\vec y_0,\vec z_0)}}$$
### Question 21
Méthode cinématique. Liaisons en parallèle : le torseur équivalent doit être compatible avec chacune. En $J$, de même forme qu'en $K$ : $\vec\Omega_{1/0}=\omega_J\vec x_0$, $\vec V_{J\in1/0}=v_J\vec x_0$. L'égalité des rotations donne $\omega_J=\omega_K=\omega$. Avec $\vec{KJ}=\vec{KL}+\vec{LJ}=2a\,\vec z_0$ :
$$\vec V_{J\in1/0}=\vec V_{K\in1/0}+\vec\Omega_{1/0}\wedge\vec{KJ}=v_K\vec x_0+2a\,\omega\,\vec x_0\wedge\vec z_0=v_K\vec x_0-2a\,\omega\,\vec y_0$$
L'identification avec $v_J\vec x_0$ impose $\omega=0$ ($a\neq0$) et $v_J=v_K=v$ :
$$\{V_{1/0}\}_{eq}=\left\{\begin{matrix}0 & v\\ 0 & 0\\ 0 & 0\end{matrix}\right\}_{\forall P,(\vec x_0,\vec y_0,\vec z_0)}$$
**La liaison équivalente entre $0$ et $1$ est une glissière de direction $\vec x_0$** (une mobilité, cinq inconnues statiques transmissibles). L'association est hyperstatique : $h=8-(6-1)=3$.
## Partie 5 — Dimensionnement du moteur
### Question 22
Cylindre plein de rayon $d_v/2$, de masse $m_v=\rho\,\pi\dfrac{d_v^2}{4}L_v$ :
$$\boxed{J_v=\frac{m_v}{2}\left(\frac{d_v}{2}\right)^2=\frac{m_vd_v^2}{8}=\frac{\pi\rho L_vd_v^4}{32}}$$
### Question 23
Courroie : $\omega_v=r\,\omega_m$. Vis-écrou (pas en m/tr, $\omega_v$ en rad/s) : $\dot\lambda=\dfrac{p_v}{2\pi}\,\omega_v$. Genouillère : $\dot x=i\,\dot\lambda$ (définition $i=\dot x/\dot\lambda$). D'où
$$\boxed{\dot x=\frac{i\,r\,p_v}{2\pi}\,\omega_m}$$
Avec $k=2{,}4\cdot10^{-3}$ m, $r=1/3$ et $p_v=0{,}03$ m/tr, cela correspond à $i=\dfrac{2\pi k}{r\,p_v}\simeq1{,}5$.
### Question 24
Seuls l'arbre moteur, la vis $6$ et le moule $5$ ont une inertie non négligée ; le moule est en translation :
$$E_{c(S/0)}=\tfrac12J_m\omega_m^2+\tfrac12J_v\omega_v^2+\tfrac12M\dot x^2=\tfrac12\left(J_m+r^2J_v+Mk^2\right)\omega_m^2$$
$$\boxed{E_{c(S/0)}=\tfrac12J_{eq}\,\omega_m^2\quad\text{avec}\quad J_{eq}=J_m+r^2J_v+Mk^2}$$
### Question 25
Puissances extérieures à $S$ :
- couple moteur exercé par le stator (lié à $0$) sur l'arbre moteur : $P=C_m\,\omega_m$ ;
- pesanteur sur le moule $5$ : $P=-Mg\,\vec y_0\cdot\dot x\,\vec x_0=0$ (translation horizontale) ; sur la vis : le centre d'inertie reste sur l'axe fixe, puissance nulle ; les autres pièces ont une masse négligée ;
- liaisons avec le bâti (pivots en $E$/$M$ et $F$, glissière $0$/$1$, guidage du moule, articulations en $O$) : parfaites, puissance nulle.
Puissances intérieures : liaisons internes (hélicoïdale $6/1$, pivots en $A$, $B$, $C$, $D$, transmission poulies-courroie) parfaites, rendements égaux à 1 : puissance nulle.
$$\boxed{P_{ext\to S}=C_m\,\omega_m,\qquad P_{int}=0}$$
### Question 26
Théorème de l'énergie cinétique dans le repère galiléen lié à $0$, avec $J_{eq}$ constant ($k$ constant) :
$$\frac{\mathrm dE_{c(S/0)}}{\mathrm dt}=J_{eq}\,\omega_m\dot\omega_m=C_m\,\omega_m\quad\Longrightarrow\quad\boxed{C_m=J_{eq}\,\dot\omega_m}$$
(simplification par $\omega_m\neq0$ en cours de mouvement).
### Question 27
$\ddot x=k\,\dot\omega_m$ donc $\dot\omega_m=\ddot x/k=1/(2{,}4\cdot10^{-3})\simeq416{,}7$ rad/s².
$$\boxed{C_m=\frac{J_{eq}\,\ddot x}{k}=2\cdot10^{-2}\times416{,}7\simeq8{,}3\ \text{N}\cdot\text{m}}$$
### Question 28
Il faut $N_n\geq1900$ tr/min et $M_n\geq9$ N·m (puissance utile $9\times1900\times2\pi/60\simeq1{,}79$ kW).
- 6 pôles ($N_n\leq974$ tr/min) et 4 pôles ($N_n\leq1474$ tr/min) : vitesse insuffisante, exclus.
- 2 pôles ($N_n\simeq2820$ à $2950$ tr/min) : le LS 90 L (2,2 kW) n'a que $7{,}30$ N·m ; le premier moteur avec $M_n\geq9$ N·m est le LS 100 L de 3 kW.
**Moteur retenu : LS 100 L, 2 pôles, $P_n=3$ kW, $M_n=10$ N·m, $N_n=2860$ tr/min** (vitesse nominale compatible avec l'exigence « 1121 »).
## Partie 6 — Vérification des coussinets
### Question 29
$$\boxed{F_R=\frac{F}{4}=\frac{1000}{4}=250\ \text{kN}=2{,}5\cdot10^5\ \text{N}}$$
### Question 30
Pression rapportée à la surface projetée $d_{int}\cdot b$ :
$$\boxed{p=\frac{F_R}{d_{int}\,b}=\frac{2{,}5\cdot10^5}{75\times80}\simeq41{,}7\ \text{N/mm}^2}$$
### Question 31
La phase étudiée est statique : $p\simeq41{,}7\ \text{N/mm}^2<p_{max}=200$ N/mm² (et même $<140$ N/mm²). **Les coussinets conviennent vis-à-vis de la pression admissible.**
### Question 32
Vitesse de glissement sur l'alésage de rayon $d_{int}/2$, avec $N_{4/5}$ en tr/min :
$$\boxed{v_{gliss}=\frac{2\pi N_{4/5}}{60}\cdot\frac{d_{int}}{2}=\frac{\pi\,d_{int}\,N_{4/5}}{60}}$$
### Question 33
Sur la figure 13, $N_{4/5\,max}\simeq9{,}8$ tr/min (palier entre $1{,}0$ et $1{,}2$ s).
$$\boxed{v_{gliss\,max}=\frac{\pi\times75\times9{,}8}{60}\simeq38{,}5\ \text{mm/s}<200\ \text{mm/s}}$$
**Les coussinets conviennent aussi vis-à-vis de la vitesse de glissement.**
## Partie 7 — Asservissement en température du fourreau
### Question 34
Analogie : potentiel ↔ température, courant ↔ puissance thermique. La source $P_{th}$ alimente en parallèle $C_{th}$ et $R_{th}$, soumis tous deux à $\Delta\theta=\theta-\theta_a$. Loi des nœuds :
$$\boxed{P_{th}(t)=\frac{\Delta\theta(t)}{R_{th}}+C_{th}\,\frac{\mathrm d\Delta\theta(t)}{\mathrm dt}}$$
(puissance perdue à travers l'isolant + puissance stockée dans l'ensemble fourreau/vis).
### Question 35
Conditions de Heaviside (conditions initiales nulles) : $\mathcal L\left[\frac{\mathrm d\Delta\theta}{\mathrm dt}\right]=p\,\Delta\theta(p)$.
$$P_{th}(p)=\Delta\theta(p)\left(\frac1{R_{th}}+C_{th}p\right)\quad\Longrightarrow\quad\boxed{H(p)=\frac{\Delta\theta(p)}{P_{th}(p)}=\frac{R_{th}}{1+R_{th}C_{th}\,p}}$$
### Question 36
**Premier ordre, classe 0**, de gain statique $K=R_{th}=17{,}56\cdot10^{-3}$ K/W et de constante de temps $\tau=R_{th}C_{th}\simeq2775$ s.
### Question 37
Retour unitaire, $\mathrm{FTBO}=K_pH(p)$ :
$$\mathrm{FTBF}_1(p)=\frac{K_pH(p)}{1+K_pH(p)}=\frac{K_pR_{th}}{1+K_pR_{th}+R_{th}C_{th}\,p}=\boxed{\frac{K_{BF}}{1+\tau_{BF}\,p}}$$
$$\boxed{K_{BF}=\frac{K_pR_{th}}{1+K_pR_{th}},\qquad \tau_{BF}=\frac{R_{th}C_{th}}{1+K_pR_{th}}}$$
Premier ordre de classe 0, gain statique inférieur à 1.
### Question 38
Le pôle unique $p_1=-\dfrac{1+K_pR_{th}}{R_{th}C_{th}}$ est réel et strictement négatif pour tout $K_p>0$. **Le système bouclé est stable : aucun problème de stabilité.**
### Question 39
$$\boxed{\varepsilon(p)=\theta_c(p)-\theta(p)=\frac{\theta_c(p)}{1+K_pH(p)}=\frac{1+R_{th}C_{th}\,p}{1+K_pR_{th}+R_{th}C_{th}\,p}\,\theta_c(p)}$$
### Question 40
Théorème de la valeur finale (système stable), $\theta_c(p)=\theta_c/p$ :
$$\varepsilon_\infty=\lim_{p\to0}p\,\varepsilon(p)=\frac{\theta_c}{1+K_pR_{th}}\quad\Longrightarrow\quad\boxed{\varepsilon_r=\frac{\varepsilon_\infty}{\theta_c}=\frac1{1+K_pR_{th}}}$$
Exigence « 142 » : $\dfrac1{1+K_pR_{th}}<10^{-3}\iff\boxed{K_p>\dfrac{999}{R_{th}}\simeq5{,}69\cdot10^4\ \text{W/K}}$
### Question 41
$\varepsilon_r$ et $\tau_{BF}$ sont tous deux divisés par $1+K_pR_{th}$ : **il faut augmenter $K_p$**, ce qui améliore à la fois la précision et la rapidité (la limite viendra de la puissance disponible, questions 45 à 48).
### Question 42
Un **correcteur à action intégrale** (intégral ou proportionnel-intégral) : il rend la boucle ouverte de classe 1, l'erreur statique vis-à-vis d'un échelon est alors nulle quel que soit le gain.
### Question 43
$K_pR_{th}=60\,000\times17{,}56\cdot10^{-3}=1053{,}6$, d'où
$$\tau_{BF}=\frac{2774{,}5}{1054{,}6}\simeq2{,}63\ \text{s},\qquad\boxed{t_{r5\%}=3\,\tau_{BF}\simeq7{,}9\ \text{s}<8\ \text{s}}$$
**L'exigence « 141 » est respectée** (sur le modèle linéaire). En outre $\varepsilon_r=1/1054{,}6\simeq0{,}095\ \%<0{,}1\ \%$ : l'exigence « 142 » l'est aussi.
### Question 44
$P_{th}(p)=K_p\,\varepsilon(p)$, donc
$$\boxed{P_{th}(p)=\frac{K_p}{1+K_pH(p)}\,\theta_c(p)=\frac{K_p\,(1+R_{th}C_{th}\,p)}{1+K_pR_{th}+R_{th}C_{th}\,p}\,\theta_c(p)}$$
### Question 45
Théorème de la valeur initiale avec $\theta_c(p)=220/p$ :
$$P_{th}(0^+)=\lim_{p\to\infty}p\,P_{th}(p)=K_p\times220\quad\Longrightarrow\quad\boxed{P_{th}(0^+)=1{,}32\cdot10^7\ \text{W}=13{,}2\ \text{MW}}$$
soit 440 fois la puissance maximale des colliers (30 kW).
### Question 46
La commande sature à $P_{max}=30$ kW : tant que $K_p\varepsilon>30$ kW (c'est-à-dire $\varepsilon>0{,}5$ K), le système évolue en boucle ouverte sous puissance constante, $\Delta\theta(t)=R_{th}P_{max}\left(1-e^{-t/\tau}\right)$ avec $R_{th}P_{max}=526{,}8$ K et $\tau=2775$ s. La montée est limitée par $P_{max}/C_{th}\simeq0{,}19$ K/s : **le temps de réponse à 5 % est très fortement augmenté**, de l'ordre de $-\tau\ln\left(1-\frac{209}{526{,}8}\right)\simeq1{,}4\cdot10^3$ s au lieu de $7{,}9$ s.
### Question 47
Le bloc sature la commande $P_{th}$ (en watts). Limite haute : puissance maximale des colliers ; limite basse : les colliers ne peuvent pas refroidir.
$$\boxed{v_1=30\,000\ \text{W},\qquad v_2=0\ \text{W}}$$
### Question 48
Sur la figure 18, la température croît presque linéairement et franchit $95\ \%$ de la consigne, soit $209$ °C, vers $t\simeq1400$ s ; elle atteint 220 °C vers $1500$ s. Donc $t_{r5\%}\simeq1400\ \text{s}\simeq23$ min, à comparer aux $7{,}9$ s de la question 43 (rapport d'environ 180).
Explication : le calcul de la question 43 suppose un modèle linéaire où l'actionneur fournit toute la puissance demandée ; or la commande initiale demandée est $13{,}2$ MW pour 30 kW disponibles. La commande reste saturée pendant presque toute la montée (jusqu'à $\varepsilon\simeq0{,}5$ K) ; la dynamique est alors imposée par la puissance installée et la capacité thermique, non par le correcteur. Le calcul en régime saturé donne $1402$ s pour atteindre 209 °C, en accord avec la simulation.
$t_{r5\%}\simeq23\ \text{min}<30$ min : **l'exigence « 111 » (préchauffage en moins de 30 minutes) est respectée.**
## Partie 8 — Alimentation de la machine d'entraînement de la vis du fourreau
### Question 49
Document réponse DR1 :
| Courbe | Tension | Justification |
|---|---|---|
| quasi continue, environ 200 V, faible ondulation | $u_3$ | sortie du filtre |
| arches positives de 0 à 325 V, période 10 ms | $u_2$ | sortie du pont de diodes (redressement double alternance) |
| sinusoïde $\pm325$ V, période 20 ms | $u_1$ | tension du réseau (230 V efficaces, 50 Hz) |
### Question 50
Entrée alternative, sortie continue : **convertisseur alternatif-continu, c'est-à-dire un redresseur** (pont de diodes, non commandé, double alternance).
### Question 51
Si $T_x$ et $T_x'$ étaient fermés simultanément, ils relieraient directement les deux bornes de la source de tension $E$ : **court-circuit de la source**, courant destructeur pour les interrupteurs. Les commandes d'un même bras sont donc complémentaires.
### Question 52
Le potentiel du point $x$ (par rapport à la borne $-$ de $E$) vaut $E$ si $T_x$ est fermé, $0$ si $T_x'$ est fermé ; $u_{12}=V_1-V_2$, $u_{23}=V_2-V_3$, $u_{31}=V_3-V_1$. Les graduations de DR2 se lisent $0,\ \pi/3,\ 2\pi/3,\ \pi,\ 4\pi/3,\ 5\pi/3,\ 2\pi$ (le document imprime par erreur « $\pi/2$ » pour $\pi$ et « $10\pi/3$ » pour $5\pi/3$).
| $\omega t$ | $[0,\frac\pi3]$ | $[\frac\pi3,\frac{2\pi}3]$ | $[\frac{2\pi}3,\pi]$ | $[\pi,\frac{4\pi}3]$ | $[\frac{4\pi}3,\frac{5\pi}3]$ | $[\frac{5\pi}3,2\pi]$ |
|---|---|---|---|---|---|---|
| interrupteurs fermés | $T_1,T_2',T_3$ | $T_1,T_2',T_3'$ | $T_1,T_2,T_3'$ | $T_1',T_2,T_3'$ | $T_1',T_2,T_3$ | $T_1',T_2',T_3$ |
| $u_{12}$ | $E$ | $E$ | $0$ | $-E$ | $-E$ | $0$ |
| $u_{23}$ | $-E$ | $0$ | $E$ | $E$ | $0$ | $-E$ |
| $u_{31}$ | $0$ | $-E$ | $-E$ | $0$ | $E$ | $E$ |
Dans chaque colonne, $u_{12}+u_{23}+u_{31}=0$.
### Question 53
Avec $u_{12}=v_1-v_2$, $u_{23}=v_2-v_3$, $u_{31}=v_3-v_1$ et $v_1+v_2+v_3=0$ :
$$u_{12}-u_{31}=2v_1-(v_2+v_3)=2v_1+v_1=3v_1\quad\Longrightarrow\quad v_1=\tfrac13\left(u_{12}-u_{31}\right)$$
De même $u_{23}-u_{12}=2v_2-(v_1+v_3)=3v_2$ et $u_{31}-u_{23}=2v_3-(v_1+v_2)=3v_3$ :
$$\boxed{v_1=\tfrac13(u_{12}-u_{31}),\quad v_2=\tfrac13(u_{23}-u_{12}),\quad v_3=\tfrac13(u_{31}-u_{23})}$$
### Question 54
| $\omega t$ | $[0,\frac\pi3]$ | $[\frac\pi3,\frac{2\pi}3]$ | $[\frac{2\pi}3,\pi]$ | $[\pi,\frac{4\pi}3]$ | $[\frac{4\pi}3,\frac{5\pi}3]$ | $[\frac{5\pi}3,2\pi]$ |
|---|---|---|---|---|---|---|
| $v_1$ | $E/3$ | $2E/3$ | $E/3$ | $-E/3$ | $-2E/3$ | $-E/3$ |
| $v_2$ | $-2E/3$ | $-E/3$ | $E/3$ | $2E/3$ | $E/3$ | $-E/3$ |
| $v_3$ | $E/3$ | $-E/3$ | $-2E/3$ | $-E/3$ | $E/3$ | $2E/3$ |
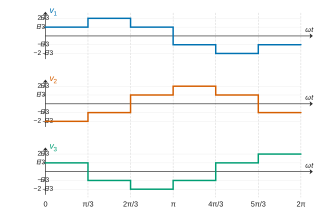
Avec $E=200$ V : $E/3\simeq66{,}7$ V et $2E/3\simeq133{,}3$ V. Chaque tension simple est une onde « en marches d'escalier » à six paliers, de période $2\pi$, symétrique ($v(\omega t+\pi)=-v(\omega t)$) ; $v_2$ et $v_3$ sont $v_1$ retardée de $2\pi/3$ et $4\pi/3$. La somme des trois est nulle dans chaque colonne.
## Partie 9 — Protocole de communication module moteur et capteur du robot de déchargement
### Question 55
Un protocole **full-duplex** permet d'émettre et de recevoir **simultanément** dans les deux sens, grâce à deux canaux distincts (TxD broche 3, RxD broche 2, masse commune broche 5).
### Question 56
**Asynchrone** : aucune horloge n'est transmise avec les données ; émetteur et récepteur utilisent chacun leur horloge locale. Le **bit de start** (passage de l'état de repos 1 à 0) crée un front qui signale le début de trame et resynchronise le récepteur, qui échantillonne ensuite chaque bit au milieu de sa durée. Il faut donc **régler au préalable la même vitesse de transmission** (débit en bauds) et le même format de trame (8 bits de données, parité, 2 bits de stop) sur la centrale de gestion et sur chaque module d'axe.
### Question 57
**Principe** : l'émetteur ajoute un bit choisi pour que le nombre total de bits à 1 (données + parité) soit pair (parité paire) ou impair (parité impaire) ; le récepteur refait le comptage. **Utilité** : détecter une erreur de transmission. **Limitation** : seul un nombre impair de bits erronés est détecté (deux inversions se compensent) et l'erreur n'est ni localisée ni corrigée.
### Question 58
Chaque trame transporte 8 bits de données ; la position est codée sur 16 bits : **2 trames**.
### Question 59
$$q=\frac{1500}{2^{16}}=\frac{1500}{65\,536}\simeq\boxed{0{,}023\ \text{mm}}$$
$0{,}023\ \text{mm}<0{,}05$ mm : **l'exigence « 152 » est respectée** (du point de vue de la résolution du capteur).
### Question 60
Les curseurs encadrent un bit : $\Delta=52{,}00\ \mu$s. Donc $T_{bit}=52\ \mu$s et
$$\boxed{D=\frac1{T_{bit}}\simeq19\,230\ \text{bit/s}}$$
soit le débit normalisé de 19 200 bauds.
### Question 61
Lecture par tranches de $52\ \mu$s à partir du front descendant du start (niveau haut = 1) :
| | start | $b_0$ | $b_1$ | $b_2$ | $b_3$ | $b_4$ | $b_5$ | $b_6$ | $b_7$ | parité | stop |
|---|---|---|---|---|---|---|---|---|---|---|---|
| trame 1 | 0 | 1 | 0 | 0 | 0 | 0 | 0 | 1 | 0 | 0 | 1 1 |
| trame 2 | 0 | 1 | 1 | 0 | 0 | 0 | 1 | 1 | 0 | 0 | 1 1 |
Bits de poids faible en premier : trame 1 $=0100\,0001_2=41_{16}=65$ ; trame 2 $=0110\,0011_2=63_{16}=99$ (parité paire vérifiée dans les deux cas). L'octet de poids faible étant émis en premier :
$$\boxed{N=0110\,0011\,0100\,0001_2=6341_{16}=25\,409}$$
### Question 62
(Le sujet renvoie aux questions 58 et 60 ; il s'agit du quantum de la question 59 et de la valeur de la question 61.)
$$\boxed{x=N\,q=25\,409\times\frac{1500}{65\,536}\simeq581{,}6\ \text{mm}}$$
### Question 63
Une trame compte $1+8+1+2=12$ bits ; deux trames enchaînées sans temps mort :
$$\boxed{t_{min}=24\,T_{bit}=24\times52\ \mu\text{s}\simeq1{,}25\ \text{ms}}$$
### Question 64
Seuils : $375/1500\times65\,536=16\,384$ et $750/1500\times65\,536=32\,768$.
```text
--- DEBUT ALGORITHME ---
Limite_inf_x0 = 16384
Limite_sup_x0 = 32768
Valeur = lire_capteur_x0
SI (Valeur < Limite_inf_x0) OU (Valeur > Limite_sup_x0)
Allumer_alarme
--- FIN ALGORITHME ---
```
Le mot-clé utile est **SI** : la valeur n'étant pas relue dans le bloc, un `TANT QUE` bouclerait indéfiniment ; le test est réexécuté à chaque nouvelle lecture du capteur. Pour la position de la question 62 ($25\,409$), aucune alarme n'est déclenchée.
Aide sur le corrigé
Connectez-vous pour demander une explication.